
GNSS Processing 열기
Drone Collab 그룹의 두 번째 측량 삼각대 아이콘 GNSS Tools를 클릭하고 New Processing을 엽니다.
Static으로 기준국 준비
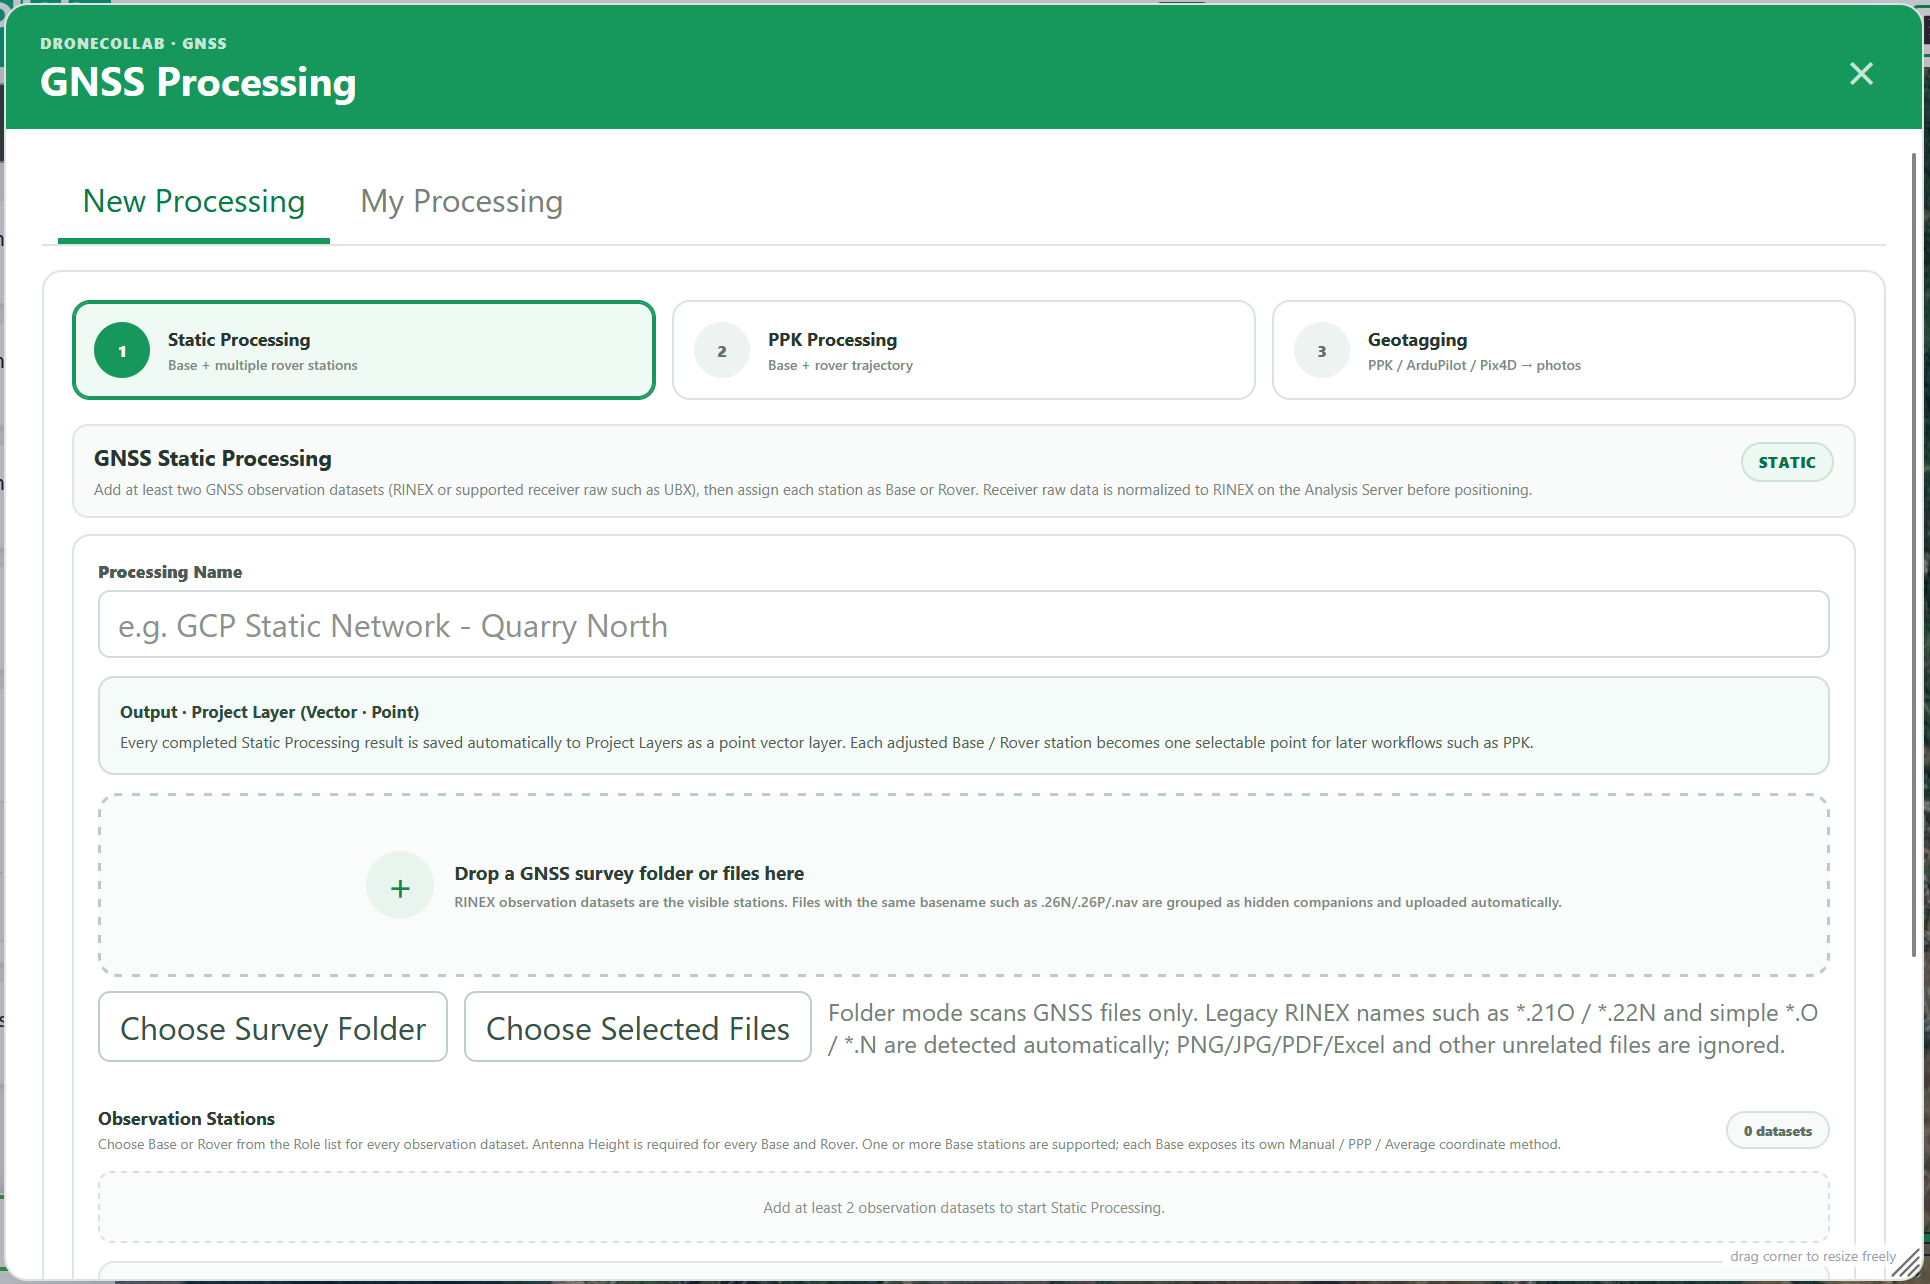
최소 두 관측을 올리고 Base와 Rover를 각각 하나 이상 지정합니다. 모든 안테나 높이와 각 Base 좌표를 입력하고 Process Static을 누릅니다. My Processing에서 완료된 Point 레이어를 확인합니다.
전체 양식: 필드, 선택값 및 설명
필드 이름은 실제 양식과 같습니다. 기본값을 관측에 맞게 조정하세요. 독립적으로 검증된 기준국 좌표가 있으면 Static을 생략할 수 있습니다.
Static Processing · Observation Stations
알아보기 쉬운 작업 이름과 RINEX 또는 UBX 등 지원 원시 데이터를 사용합니다. Base와 Rover 관측 시간이 겹쳐야 합니다.
| 필드 | 기본값 / 선택 |
|---|---|
| Processing Name | GCP Static Network - Quarry North (example) |
| Choose Selected Files / Choose Survey Folder | RINEX OBS / supported receiver raw; ≥ 2 stations |
| Role | Base / Rover; ≥ 1 of each |
Static Processing · Base coordinate
Manual은 검증 좌표, PPP는 관측과 제품에 의존하며 Average Single은 단독 추정입니다. 수동 X/Y는 경도/위도 십진도, Z는 지면 타원체고(m)입니다. 투영 좌표를 먼저 변환하고 좌표에는 소수점을 쓰세요.
| 필드 | 기본값 / 선택 |
|---|---|
| Base coordinate | Manual coordinate (known) / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground h / Z | WGS84 decimal degrees · ground ellipsoidal height (m) |
Static Processing · Antenna Height (m)
각 Static 관측소와 PPK Base의 지면 표지→ARP 수직 높이를 입력합니다. 0–100 m, 1,800과 1.800은 모두 1.8 m입니다. 자동 적용되므로 두 번 더하지 마세요.
| 필드 | 기본값 / 선택 |
|---|---|
| Antenna Height (m) | Required for every Base and Rover; 0–100 m |
Static Processing · Processing settings
Static은 독립 기선 또는 가중 다중 기준국 망을 사용합니다. 이동 드론은 Kinematic, 고정 수신기는 Static입니다. Auto는 프로필을 비교하며 PPK 초기 품질이 낮을 때 대안을 시험합니다. Standard는 단일 프로필입니다.
| 필드 | 기본값 / 선택 |
|---|---|
| Solution Mode | Auto (default) / Independent Base → Rover baselines / Multi-base Network · weighted least squares |
| Scientific Strategy | Auto Scientific (default) / Single RTKLIB profile |
| Process Static | My Processing → completed Project Layer (Vector · Point) |
PPK로 비행 보정
PPK Processing에서 Base 관측, 좌표, 안테나 높이를 설정하고 드론 Rover 관측을 추가합니다. PPK configuration을 확인하고 Process PPK를 누릅니다.

전체 양식: 필드, 선택값 및 설명
PPK Processing · Base / Rover
알아보기 쉬운 작업 이름과 RINEX 또는 UBX 등 지원 원시 데이터를 사용합니다. Base와 Rover 관측 시간이 겹쳐야 합니다.
| 필드 | 기본값 / 선택 |
|---|---|
| Processing Name | Flight 01 PPK (example) |
| Base Observation / Raw | One Base observation / supported raw |
| Rover / Drone Observation | One or more Rover observations; companion NAV separated automatically |
PPK Processing · Base Coordinate
Manual은 검증 좌표, PPP는 관측과 제품에 의존하며 Average Single은 단독 추정입니다. 수동 X/Y는 경도/위도 십진도, Z는 지면 타원체고(m)입니다. 투영 좌표를 먼저 변환하고 좌표에는 소수점을 쓰세요.
| 필드 | 기본값 / 선택 |
|---|---|
| Base Coordinate | Project Point Layer (default) / Manual Known Coordinate / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground Ellipsoidal Height / Z | Manual Known only; decimal degrees and ground ellipsoidal height (m) |
PPK Processing · Antenna Height (m)
각 Static 관측소와 PPK Base의 지면 표지→ARP 수직 높이를 입력합니다. 0–100 m, 1,800과 1.800은 모두 1.8 m입니다. 자동 적용되므로 두 번 더하지 마세요.
| 필드 | 기본값 / 선택 |
|---|---|
| Antenna Height (m) | Required; vertical ground → ARP, 0–100 m |
PPK Processing · Project Point Layer
실제 Base Point와 지면 타원체고 Z를 선택하며 ellipsoidal_height_m이 권장됩니다. 자동 감지는 높이 기준을 검증하지 않습니다. 적합한 필드가 없으면 Manual value 후 Manual Z를 입력합니다.
| 필드 | 기본값 / 선택 |
|---|---|
| Point Layer | Point layer in active project, including completed Static results |
| Base Point | The actual reference station in that layer |
| Z Field | Detected numeric property / Geometry Z / layer API Z / Manual value |
| Manual Z Value (m) | Only when Z Field = Manual value; ground ellipsoidal height |
PPK Processing · PPK configuration
Static은 독립 기선 또는 가중 다중 기준국 망을 사용합니다. 이동 드론은 Kinematic, 고정 수신기는 Static입니다. Auto는 프로필을 비교하며 PPK 초기 품질이 낮을 때 대안을 시험합니다. Standard는 단일 프로필입니다.
| 필드 | 기본값 / 선택 |
|---|---|
| Positioning Mode | Kinematic (default) / Static |
| PPK Solver Strategy | Auto Optimize (default) / Standard RTKLIB |
| Process PPK | My Processing → completed outputs |
Static / PPK · Satellite Selection & Frequency
Auto는 공통 위성군/주파수를 찾고 Manual은 체크한 시스템을 사용합니다. 양쪽이 기록한 신호만 선택하세요. L1+L2+L5가 없는 데이터를 만들지는 않습니다.
| 필드 | 기본값 / 선택 |
|---|---|
| Satellite Selection | Automatic (default) / Manual constellation selection |
| GNSS Constellations | GPS / Galileo / BeiDou / GLONASS / QZSS; all checked initially; Manual only |
| Frequency | Auto (default) / L1 only / L1+L2 / L1+L2+L5 |
Static / PPK · Elevation & Ambiguity
Elevation Mask는 낮은 위성을 제외합니다. Ambiguity Resolution은 정수 모호성을 처리합니다. AR Ratio는 검증 비율이며 미터 정밀도가 아닙니다. 기본 3.0, 범위 1.5–10입니다.
| 필드 | 기본값 / 선택 |
|---|---|
| Elevation Mask | 10° / 15° (default) / 20° |
| Ambiguity Resolution | Auto (default) / Fix-and-Hold / Continuous |
| AR Ratio Threshold | 3.0 (default); min 1.5, max 10, step 0.1 |
Static / PPK · Ionosphere & Troposphere
Ionosphere/Troposphere는 대기 모델입니다. Auto는 모델을 선택하고 Iono-free는 적합한 다중 주파수 관측이 필요합니다. Off는 해당 보정을 끕니다.
| 필드 | 기본값 / 선택 |
|---|---|
| Ionosphere | Auto (default) / Broadcast model / Estimate / Iono-free combination / Off |
| Troposphere | Auto · Saastamoinen (default) / Saastamoinen / Estimate / Off |
Static / PPK · Navigation & Ephemeris
NAV는 동반 파일 또는 원시 데이터에서 생성되지만 사용 가능한 항법 데이터가 필요합니다. SP3/CLK는 정밀 제품입니다. Precise에는 알맞은 제품이 필요하며 인식 안 되는 raw는 Raw → RINEX나 제조사 변환기로 변환합니다.
| 필드 | 기본값 / 선택 |
|---|---|
| Ephemeris | Auto · precise when available (default) / Broadcast / Precise SP3 / CLK |
| Navigation / Precise Products (Static) · Navigation / Ephemeris (PPK) | Companion RINEX NAV / generated navigation; optional SP3/CLK products |
Static / PPK · Vertical Height
Vertical Height 기본은 EGM2008 2.5′입니다. 타원체고 h를 구하고 지오이드가 있으면 H = h − N을 계산합니다. 변환 상태를 확인하고 Base 입력에는 타원체고를 사용합니다.
| 필드 | 기본값 / 선택 |
|---|---|
| Vertical Height | EGM2008 2.5′ (default) / EGM2008 1′ / EGM96 5′ / EGM96 15′ / EGM84 15′ |
Static / PPK · Precision Acceptance (m)
0.10 m 기준은 추정 3D sigma 표시이며 현장 정확도 보장이 아닙니다. FLOAT를 FIX로 바꾸지 않으며 FIX는 q=1입니다. 보고서와 FIX 비율을 확인하세요. 궤적 에포크와 카메라 EventPost는 다릅니다.
| 필드 | 기본값 / 선택 |
|---|---|
| Precision Acceptance (m) | 0.10 (default); min 0.01, max 1.00, step 0.01 |
궤적과 EventPost 확인
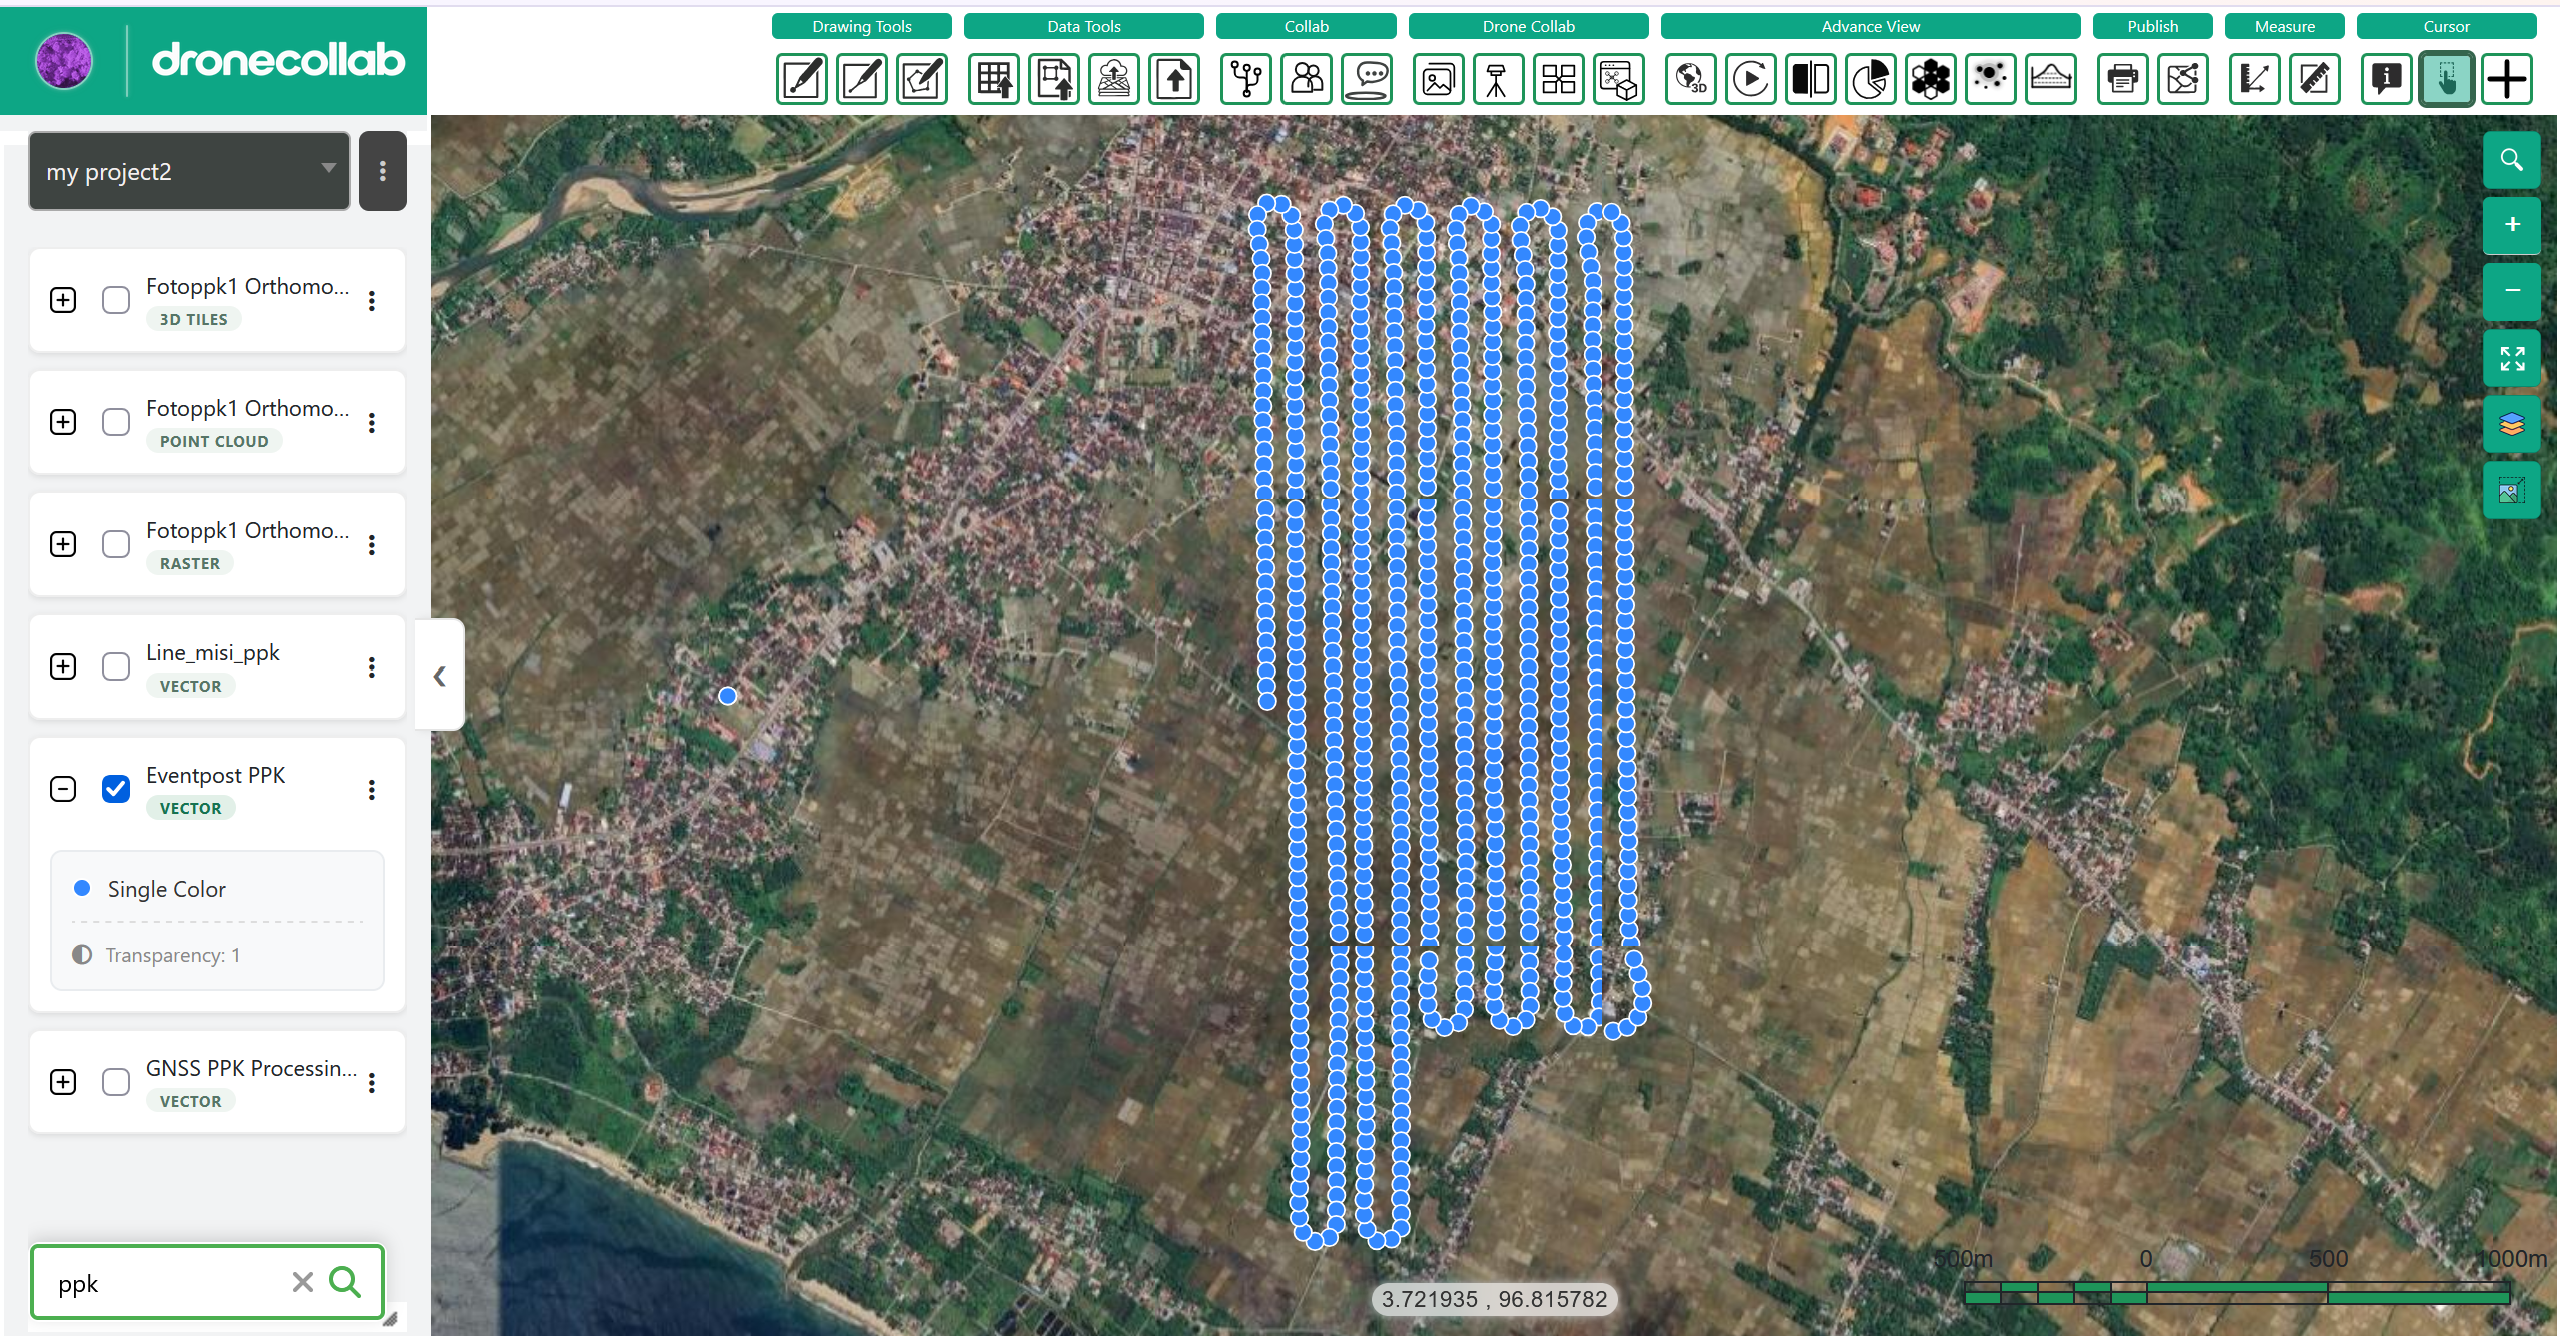
My Processing에서 FIX/FLOAT, 정밀도 표시, 에포크와 이벤트 수를 확인합니다. Layers와 보고서 및 POS/CSV/GeoJSON을 확인합니다. EventPost에는 기록된 카메라 트리거가 필요합니다.
전체 양식: 필드, 선택값 및 설명
My Processing · Report / Layers
0.10 m 기준은 추정 3D sigma 표시이며 현장 정확도 보장이 아닙니다. FLOAT를 FIX로 바꾸지 않으며 FIX는 q=1입니다. 보고서와 FIX 비율을 확인하세요. 궤적 에포크와 카메라 EventPost는 다릅니다.
| 필드 | 기본값 / 선택 |
|---|---|
| RTKLIB Fixed / Float / Fix rate | Native ambiguity status; FIX q=1 |
| ≤ threshold / estimated 3-D sigma | Separate precision acceptance flag |
| POS / CSV / GeoJSON | Full trajectory, report and supported downloads |
| EventPost GeoJSON / CSV | Camera-trigger-only positions when receiver events exist |
사진 지오태깅
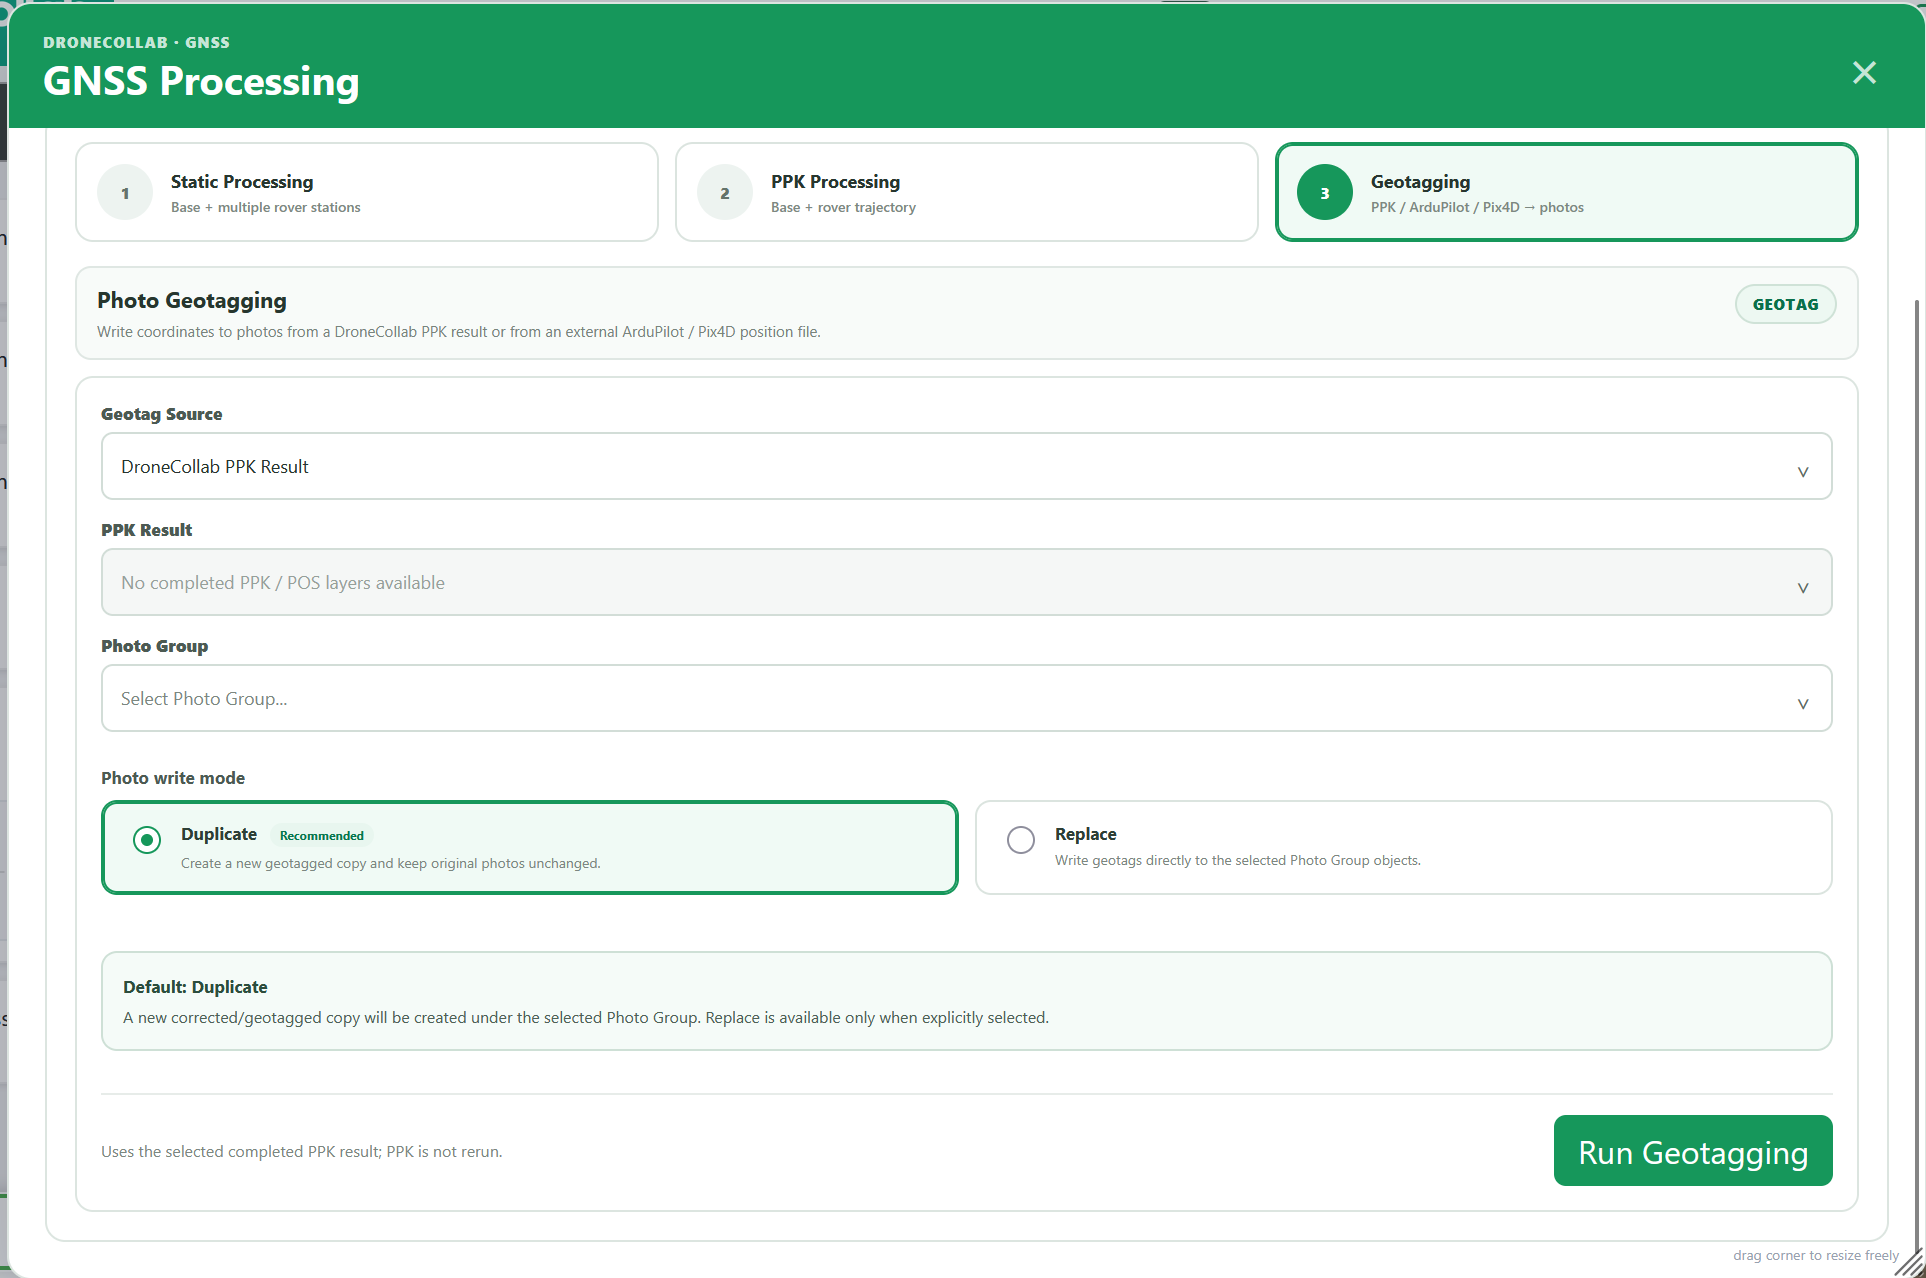
Photos로 사진을 먼저 올립니다. Geotagging에서 완료된 PPK Result와 해당 Photo Group을 선택합니다. Duplicate를 유지하고 Run Geotagging을 누른 후 Ortho Processing 전에 사본을 확인합니다.
전체 양식: 필드, 선택값 및 설명
Geotagging · Source / Photo Group
활성 프로젝트의 완료된 PPK/POS를 선택합니다. 외부 자료는 ArduPilot .bin/.log/.tlog 또는 Pix4D .csv/.txt/.xyz입니다. 사진 그룹, 시간 또는 파일명을 맞춥니다. PPK 재실행 없이 Duplicate는 원본 보존, Replace는 선택 객체에 기록합니다.
| 필드 | 기본값 / 선택 |
|---|---|
| Geotag Source | DroneCollab PPK Result (default) / ArduPilot Flight Log / Pix4D Position / Geolocation File |
| PPK Result | Completed PPK / POS layer; shown for PPK source |
| ArduPilot Flight Log | Shown for ArduPilot; .bin / .log / .tlog |
| Pix4D Position / Geolocation Data | Shown for Pix4D; .csv / .txt / .xyz |
| Photo Group | Photos from the same flight, uploaded in the active project |
| Photo write mode | Duplicate (default) / Replace |
| Run Geotagging | My Processing; writes photo GPS; no PPK rerun |
빈 목록은 프로젝트, 작업 완료와 레이어/사진 그룹을 확인합니다. 실패 메시지와 NAV, 빈 EventPost의 트리거 기록을 확인하세요. 사진 좌표를 검증하고 Basic Processing에서 보정 그룹을 사용합니다.
단계 보기 → Basic Processing