
GNSS Processing öffnen
In Drone Collab das zweite Symbol GNSS Tools mit Vermessungsstativ anklicken. New Processing öffnen.
Basis mit Static vorbereiten
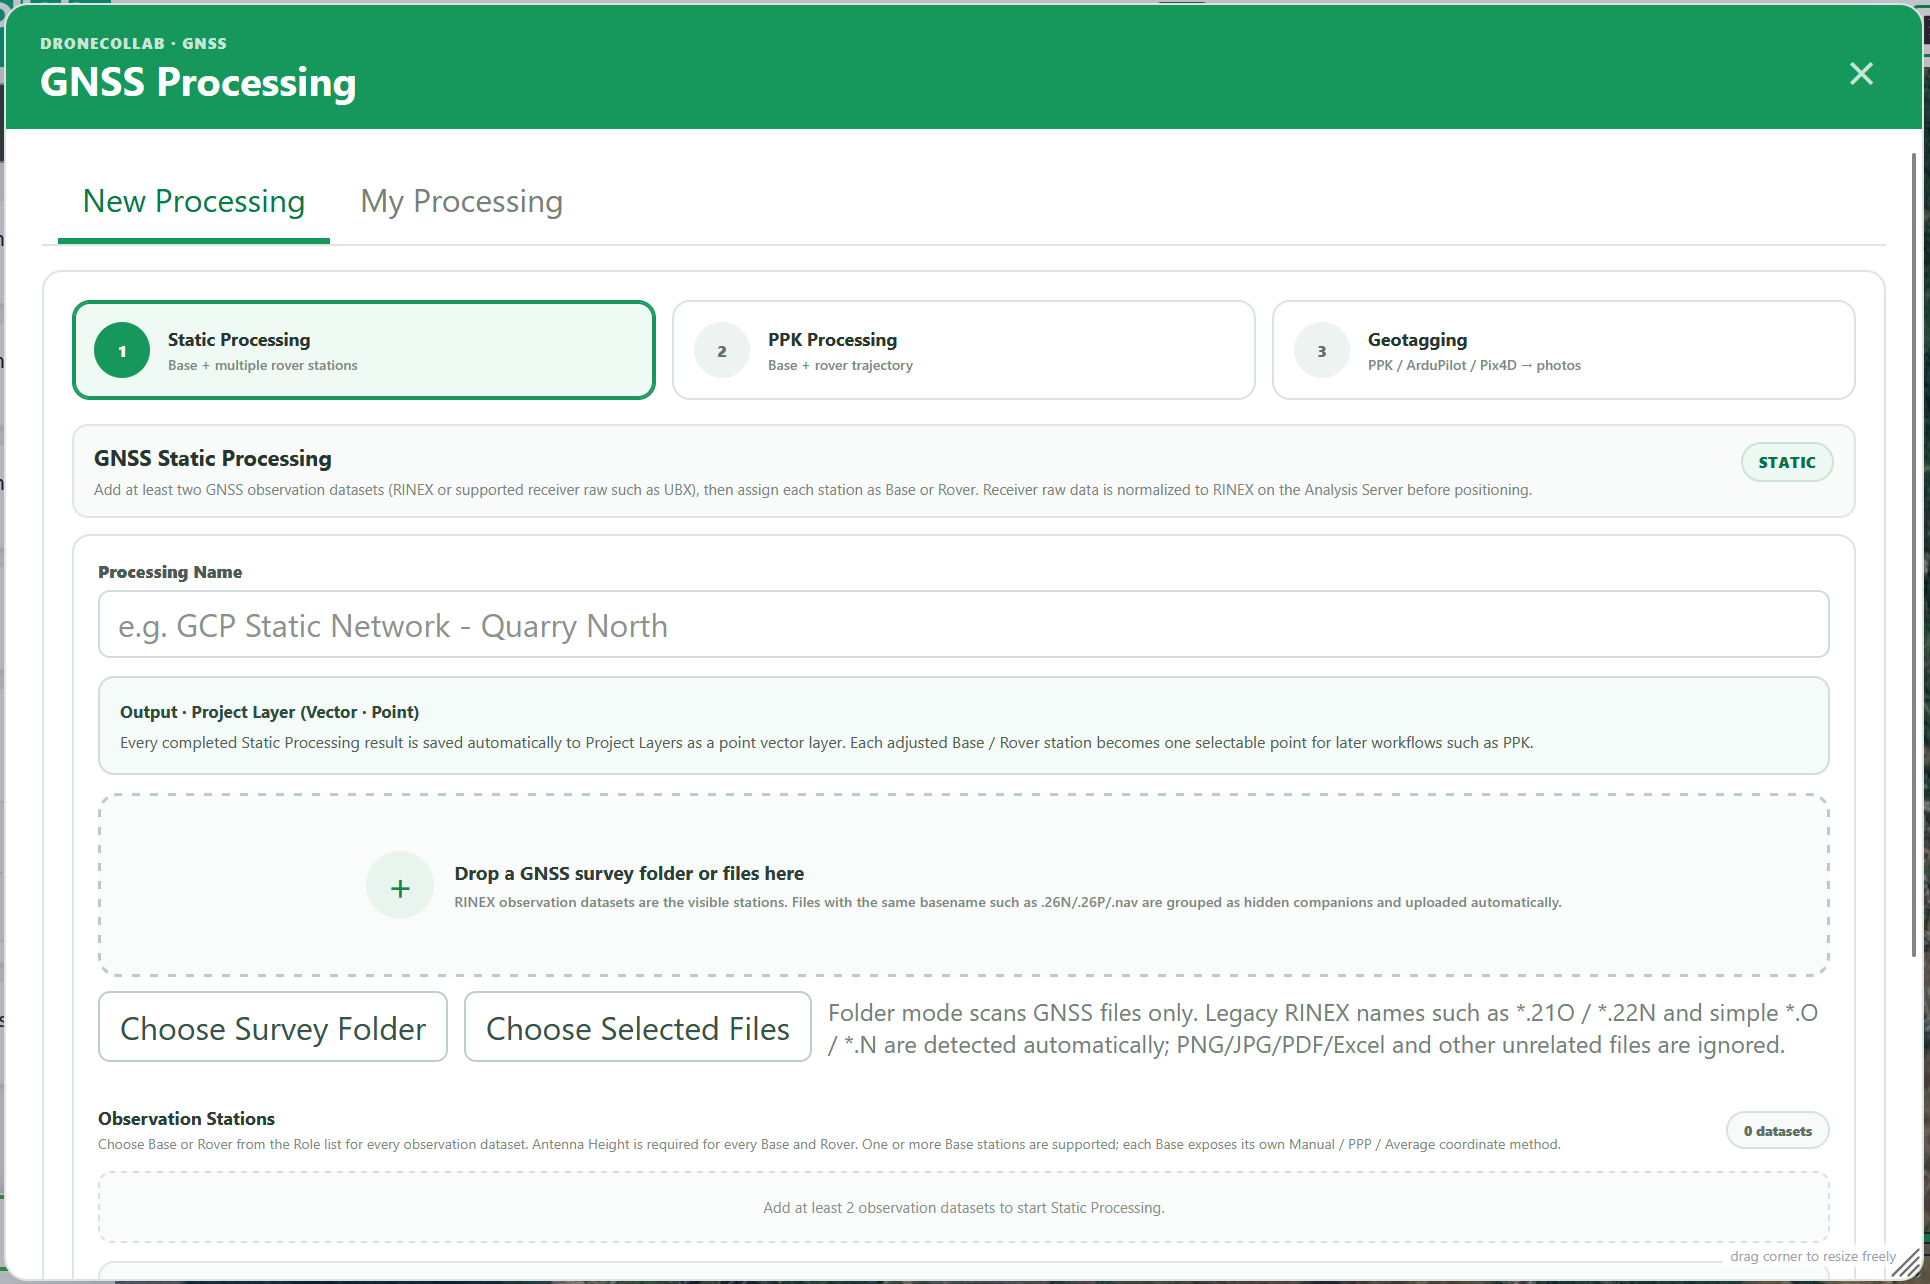
Mindestens zwei Beobachtungen laden, je eine Base und einen Rover zuweisen. Alle Antennenhöhen und jede Basiskoordinate eingeben. Process Static starten, My Processing und fertigen Point-Layer prüfen.
Vollständiges Formular: Felder, Auswahl und Erklärung
Feldnamen entsprechen der Oberfläche. Standardwerte an Beobachtungen anpassen. Static ist optional, wenn eine unabhängig geprüfte Basiskoordinate vorliegt.
Static Processing · Observation Stations
Job benennen und RINEX oder unterstützte Rohdaten wie UBX laden. Beobachtungszeiten von Base und Rover müssen überlappen.
| Feld | Standard / Auswahl |
|---|---|
| Processing Name | GCP Static Network - Quarry North (example) |
| Choose Selected Files / Choose Survey Folder | RINEX OBS / supported receiver raw; ≥ 2 stations |
| Role | Base / Rover; ≥ 1 of each |
Static Processing · Base coordinate
Manual verwendet geprüfte Koordinaten; PPP hängt von Daten/Produkten ab, Average Single ist eine Einzelpunkt-Schätzung. Manuelles X/Y: Länge/Breite in Dezimalgrad, Z: ellipsoidische Bodenhöhe in Metern. Projektionskoordinaten vorher umrechnen; Dezimalpunkt verwenden.
| Feld | Standard / Auswahl |
|---|---|
| Base coordinate | Manual coordinate (known) / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground h / Z | WGS84 decimal degrees · ground ellipsoidal height (m) |
Static Processing · Antenna Height (m)
Für jede Static-Station und PPK Base senkrecht vom Bodenpunkt zum ARP messen: 0–100 m. 1,800 und 1.800 bedeuten 1,8 m. Antennenhöhe wird automatisch angewandt; nicht doppelt addieren.
| Feld | Standard / Auswahl |
|---|---|
| Antenna Height (m) | Required for every Base and Rover; 0–100 m |
Static Processing · Processing settings
Static bietet einzelne Basislinien oder gewichtetes Mehrbasisnetz. Bewegte Drohne: Kinematic, stationärer Empfänger: Static. Auto prüft Profile; PPK vergleicht Alternativen bei schwachem ersten Ergebnis. Standard nutzt ein Profil.
| Feld | Standard / Auswahl |
|---|---|
| Solution Mode | Auto (default) / Independent Base → Rover baselines / Multi-base Network · weighted least squares |
| Scientific Strategy | Auto Scientific (default) / Single RTKLIB profile |
| Process Static | My Processing → completed Project Layer (Vector · Point) |
Flug mit PPK korrigieren
In PPK Processing Base-Beobachtung, Koordinate und Antennenhöhe wählen und Drohnen-Rover hinzufügen. PPK configuration prüfen und Process PPK starten.

Vollständiges Formular: Felder, Auswahl und Erklärung
PPK Processing · Base / Rover
Job benennen und RINEX oder unterstützte Rohdaten wie UBX laden. Beobachtungszeiten von Base und Rover müssen überlappen.
| Feld | Standard / Auswahl |
|---|---|
| Processing Name | Flight 01 PPK (example) |
| Base Observation / Raw | One Base observation / supported raw |
| Rover / Drone Observation | One or more Rover observations; companion NAV separated automatically |
PPK Processing · Base Coordinate
Manual verwendet geprüfte Koordinaten; PPP hängt von Daten/Produkten ab, Average Single ist eine Einzelpunkt-Schätzung. Manuelles X/Y: Länge/Breite in Dezimalgrad, Z: ellipsoidische Bodenhöhe in Metern. Projektionskoordinaten vorher umrechnen; Dezimalpunkt verwenden.
| Feld | Standard / Auswahl |
|---|---|
| Base Coordinate | Project Point Layer (default) / Manual Known Coordinate / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground Ellipsoidal Height / Z | Manual Known only; decimal degrees and ground ellipsoidal height (m) |
PPK Processing · Antenna Height (m)
Für jede Static-Station und PPK Base senkrecht vom Bodenpunkt zum ARP messen: 0–100 m. 1,800 und 1.800 bedeuten 1,8 m. Antennenhöhe wird automatisch angewandt; nicht doppelt addieren.
| Feld | Standard / Auswahl |
|---|---|
| Antenna Height (m) | Required; vertical ground → ARP, 0–100 m |
PPK Processing · Project Point Layer
Richtigen Base Point und ellipsoidisches Boden-Z wählen, vorzugsweise ellipsoidal_height_m. Automatik prüft kein Höhendatum. Ohne passendes Feld Manual value und Manual Z verwenden.
| Feld | Standard / Auswahl |
|---|---|
| Point Layer | Point layer in active project, including completed Static results |
| Base Point | The actual reference station in that layer |
| Z Field | Detected numeric property / Geometry Z / layer API Z / Manual value |
| Manual Z Value (m) | Only when Z Field = Manual value; ground ellipsoidal height |
PPK Processing · PPK configuration
Static bietet einzelne Basislinien oder gewichtetes Mehrbasisnetz. Bewegte Drohne: Kinematic, stationärer Empfänger: Static. Auto prüft Profile; PPK vergleicht Alternativen bei schwachem ersten Ergebnis. Standard nutzt ein Profil.
| Feld | Standard / Auswahl |
|---|---|
| Positioning Mode | Kinematic (default) / Static |
| PPK Solver Strategy | Auto Optimize (default) / Standard RTKLIB |
| Process PPK | My Processing → completed outputs |
Static / PPK · Satellite Selection & Frequency
Auto erkennt gemeinsame Systeme/Frequenzen; Manual nutzt markierte Systeme. Nur beidseitig aufgezeichnete Signale wählen; L1+L2+L5 erzeugt keine fehlenden Daten.
| Feld | Standard / Auswahl |
|---|---|
| Satellite Selection | Automatic (default) / Manual constellation selection |
| GNSS Constellations | GPS / Galileo / BeiDou / GLONASS / QZSS; all checked initially; Manual only |
| Frequency | Auto (default) / L1 only / L1+L2 / L1+L2+L5 |
Static / PPK · Elevation & Ambiguity
Elevation Mask entfernt tiefe Satelliten. Ambiguity Resolution löst ganzzahlige Mehrdeutigkeiten. AR Ratio ist ein Validierungsverhältnis, keine Meterpräzision: Standard 3.0, Bereich 1.5–10.
| Feld | Standard / Auswahl |
|---|---|
| Elevation Mask | 10° / 15° (default) / 20° |
| Ambiguity Resolution | Auto (default) / Fix-and-Hold / Continuous |
| AR Ratio Threshold | 3.0 (default); min 1.5, max 10, step 0.1 |
Static / PPK · Ionosphere & Troposphere
Ionosphere/Troposphere steuern Atmosphärenmodelle. Auto wählt ein Modell; Iono-free benötigt geeignete Mehrfrequenzdaten. Off deaktiviert die jeweilige Korrektur.
| Feld | Standard / Auswahl |
|---|---|
| Ionosphere | Auto (default) / Broadcast model / Estimate / Iono-free combination / Off |
| Troposphere | Auto · Saastamoinen (default) / Saastamoinen / Estimate / Off |
Static / PPK · Navigation & Ephemeris
NAV kann Begleitdatei oder aus Rohdaten erzeugt sein; nutzbare Navigation bleibt erforderlich. SP3/CLK sind präzise Produkte. Precise benötigt passende Produkte; unbekannte Rohdaten über Raw → RINEX oder Herstellerkonverter umwandeln.
| Feld | Standard / Auswahl |
|---|---|
| Ephemeris | Auto · precise when available (default) / Broadcast / Precise SP3 / CLK |
| Navigation / Precise Products (Static) · Navigation / Ephemeris (PPK) | Companion RINEX NAV / generated navigation; optional SP3/CLK products |
Static / PPK · Vertical Height
Vertical Height: Standard EGM2008 2.5′. Zuerst ellipsoidisches h, dann bei verfügbarem Geoid H = h − N. Konvertierungsstatus prüfen; Base-Eingabe bleibt ellipsoidisch.
| Feld | Standard / Auswahl |
|---|---|
| Vertical Height | EGM2008 2.5′ (default) / EGM2008 1′ / EGM96 5′ / EGM96 15′ / EGM84 15′ |
Static / PPK · Precision Acceptance (m)
0.10 m markiert geschätztes 3D-Sigma, garantiert keine Feldgenauigkeit und macht FLOAT nicht FIX; FIX bleibt q=1. Bericht und FIX-Rate prüfen. Bahn-Epochen sind keine Kamera-EventPost-Positionen.
| Feld | Standard / Auswahl |
|---|---|
| Precision Acceptance (m) | 0.10 (default); min 0.01, max 1.00, step 0.01 |
Bahn und EventPost prüfen
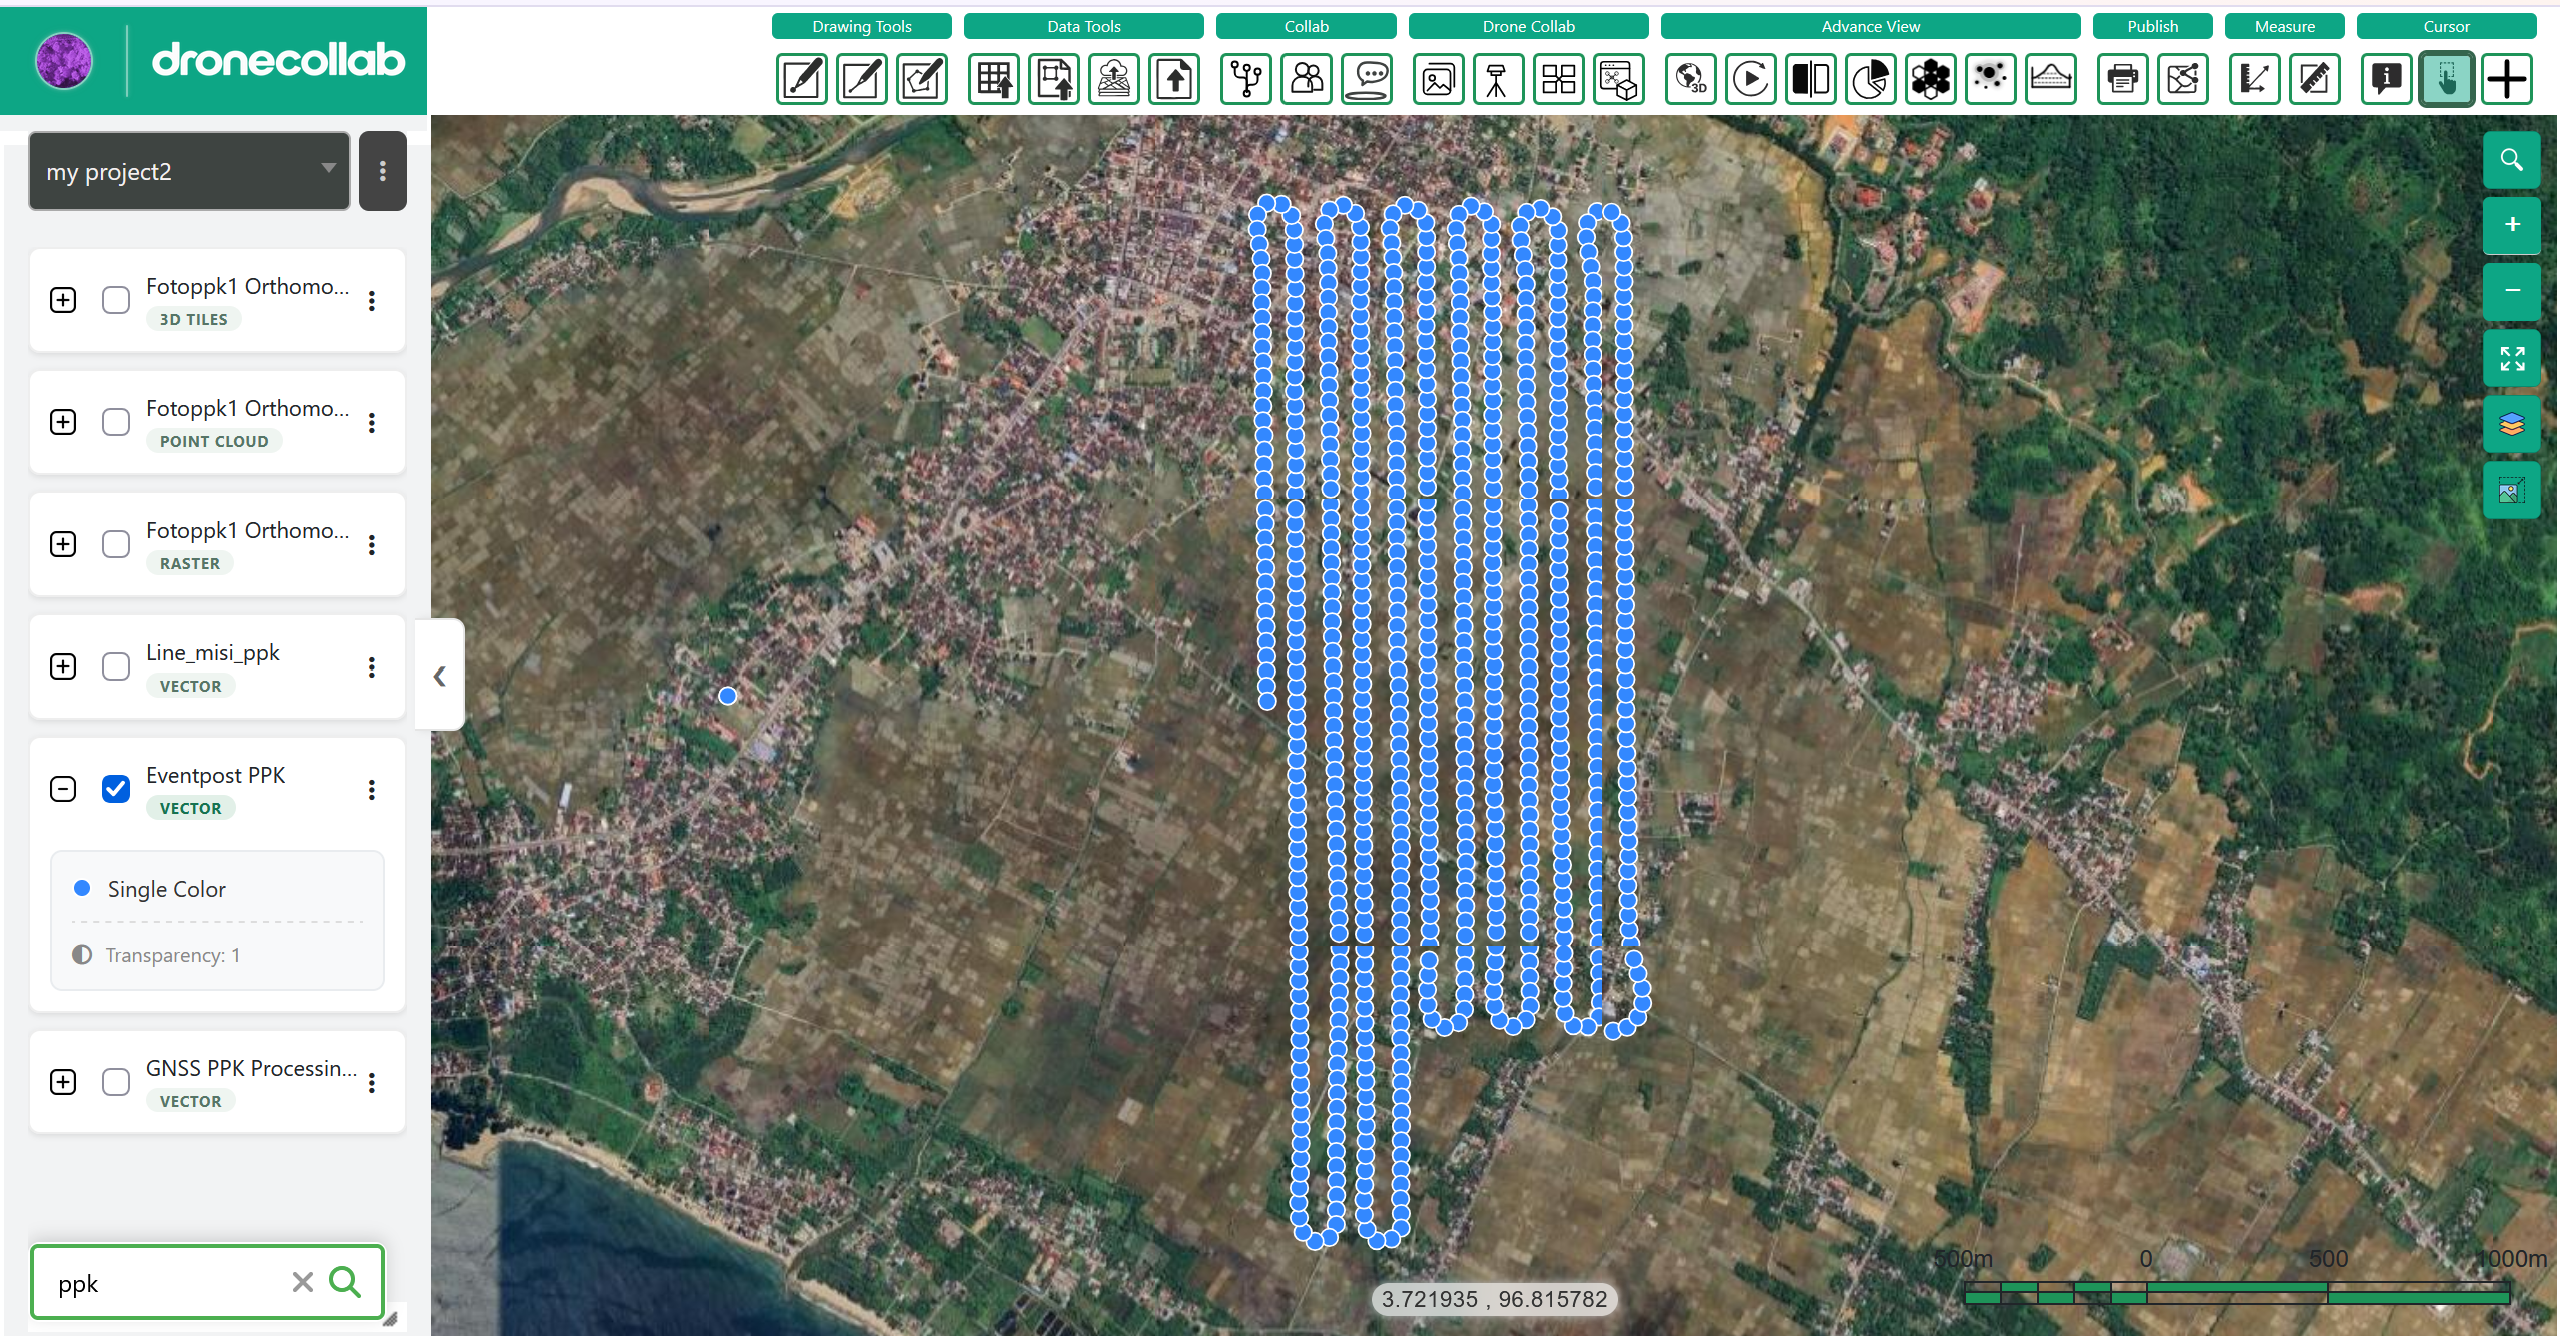
In My Processing FIX/FLOAT, Präzisionsflag, Epochen und Ereignisse prüfen. Layers sowie Bericht und POS/CSV/GeoJSON ansehen. EventPost benötigt aufgezeichnete Kameraauslösungen.
Vollständiges Formular: Felder, Auswahl und Erklärung
My Processing · Report / Layers
0.10 m markiert geschätztes 3D-Sigma, garantiert keine Feldgenauigkeit und macht FLOAT nicht FIX; FIX bleibt q=1. Bericht und FIX-Rate prüfen. Bahn-Epochen sind keine Kamera-EventPost-Positionen.
| Feld | Standard / Auswahl |
|---|---|
| RTKLIB Fixed / Float / Fix rate | Native ambiguity status; FIX q=1 |
| ≤ threshold / estimated 3-D sigma | Separate precision acceptance flag |
| POS / CSV / GeoJSON | Full trajectory, report and supported downloads |
| EventPost GeoJSON / CSV | Camera-trigger-only positions when receiver events exist |
Fotos geotaggen
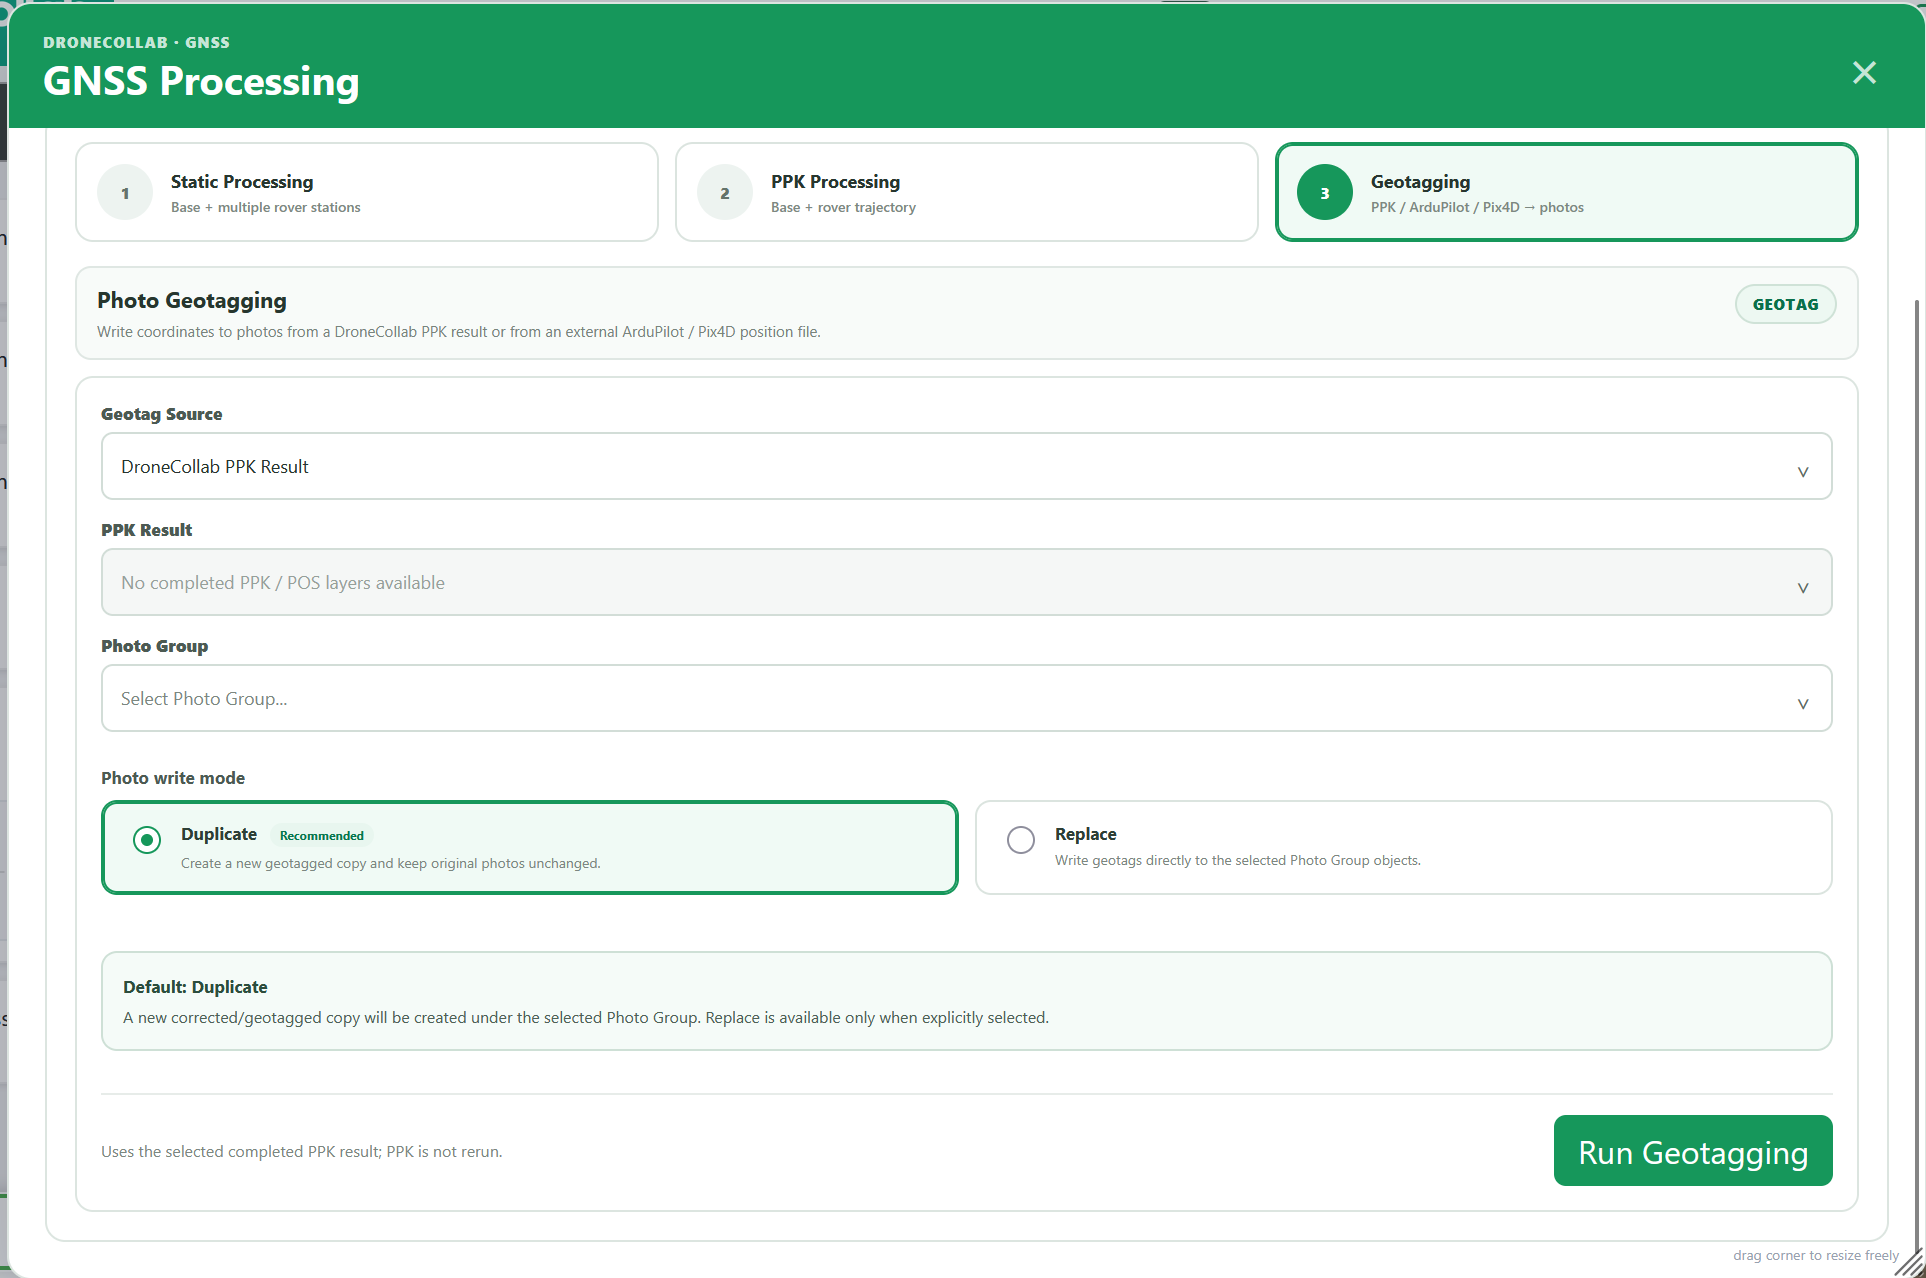
Fotos zuerst über Photos laden. In Geotagging fertiges PPK Result und passende Photo Group wählen. Duplicate beibehalten, Run Geotagging starten und Kopien vor Ortho Processing prüfen.
Vollständiges Formular: Felder, Auswahl und Erklärung
Geotagging · Source / Photo Group
Fertiges PPK/POS des aktiven Projekts wählen. Extern: ArduPilot .bin/.log/.tlog oder Pix4D .csv/.txt/.xyz. Fotogruppe, Zeiten oder Dateinamen abgleichen. PPK läuft nicht erneut; Duplicate erhält Originale, Replace ändert Objekte.
| Feld | Standard / Auswahl |
|---|---|
| Geotag Source | DroneCollab PPK Result (default) / ArduPilot Flight Log / Pix4D Position / Geolocation File |
| PPK Result | Completed PPK / POS layer; shown for PPK source |
| ArduPilot Flight Log | Shown for ArduPilot; .bin / .log / .tlog |
| Pix4D Position / Geolocation Data | Shown for Pix4D; .csv / .txt / .xyz |
| Photo Group | Photos from the same flight, uploaded in the active project |
| Photo write mode | Duplicate (default) / Replace |
| Run Geotagging | My Processing; writes photo GPS; no PPK rerun |
Leere Listen: Projekt, Fertigstellung und Layer/Fotogruppen prüfen. Fehler: Jobmeldung und NAV lesen. Leeres EventPost: Auslösungen prüfen. Fotokoordinaten kontrollieren und korrigierte Gruppe in Basic Processing nutzen.
Anleitung starten → Basic Processing