
打开 GNSS Processing
在 Drone Collab 工具组点击第二个测量三脚架图标 GNSS Tools,然后打开 New Processing。
用 Static 准备基站
上传至少两组观测,指定至少一个 Base 和一个 Rover,填写所有天线高度及每个 Base 坐标。点击 Process Static,在 My Processing 检查完成后的 Point 图层。
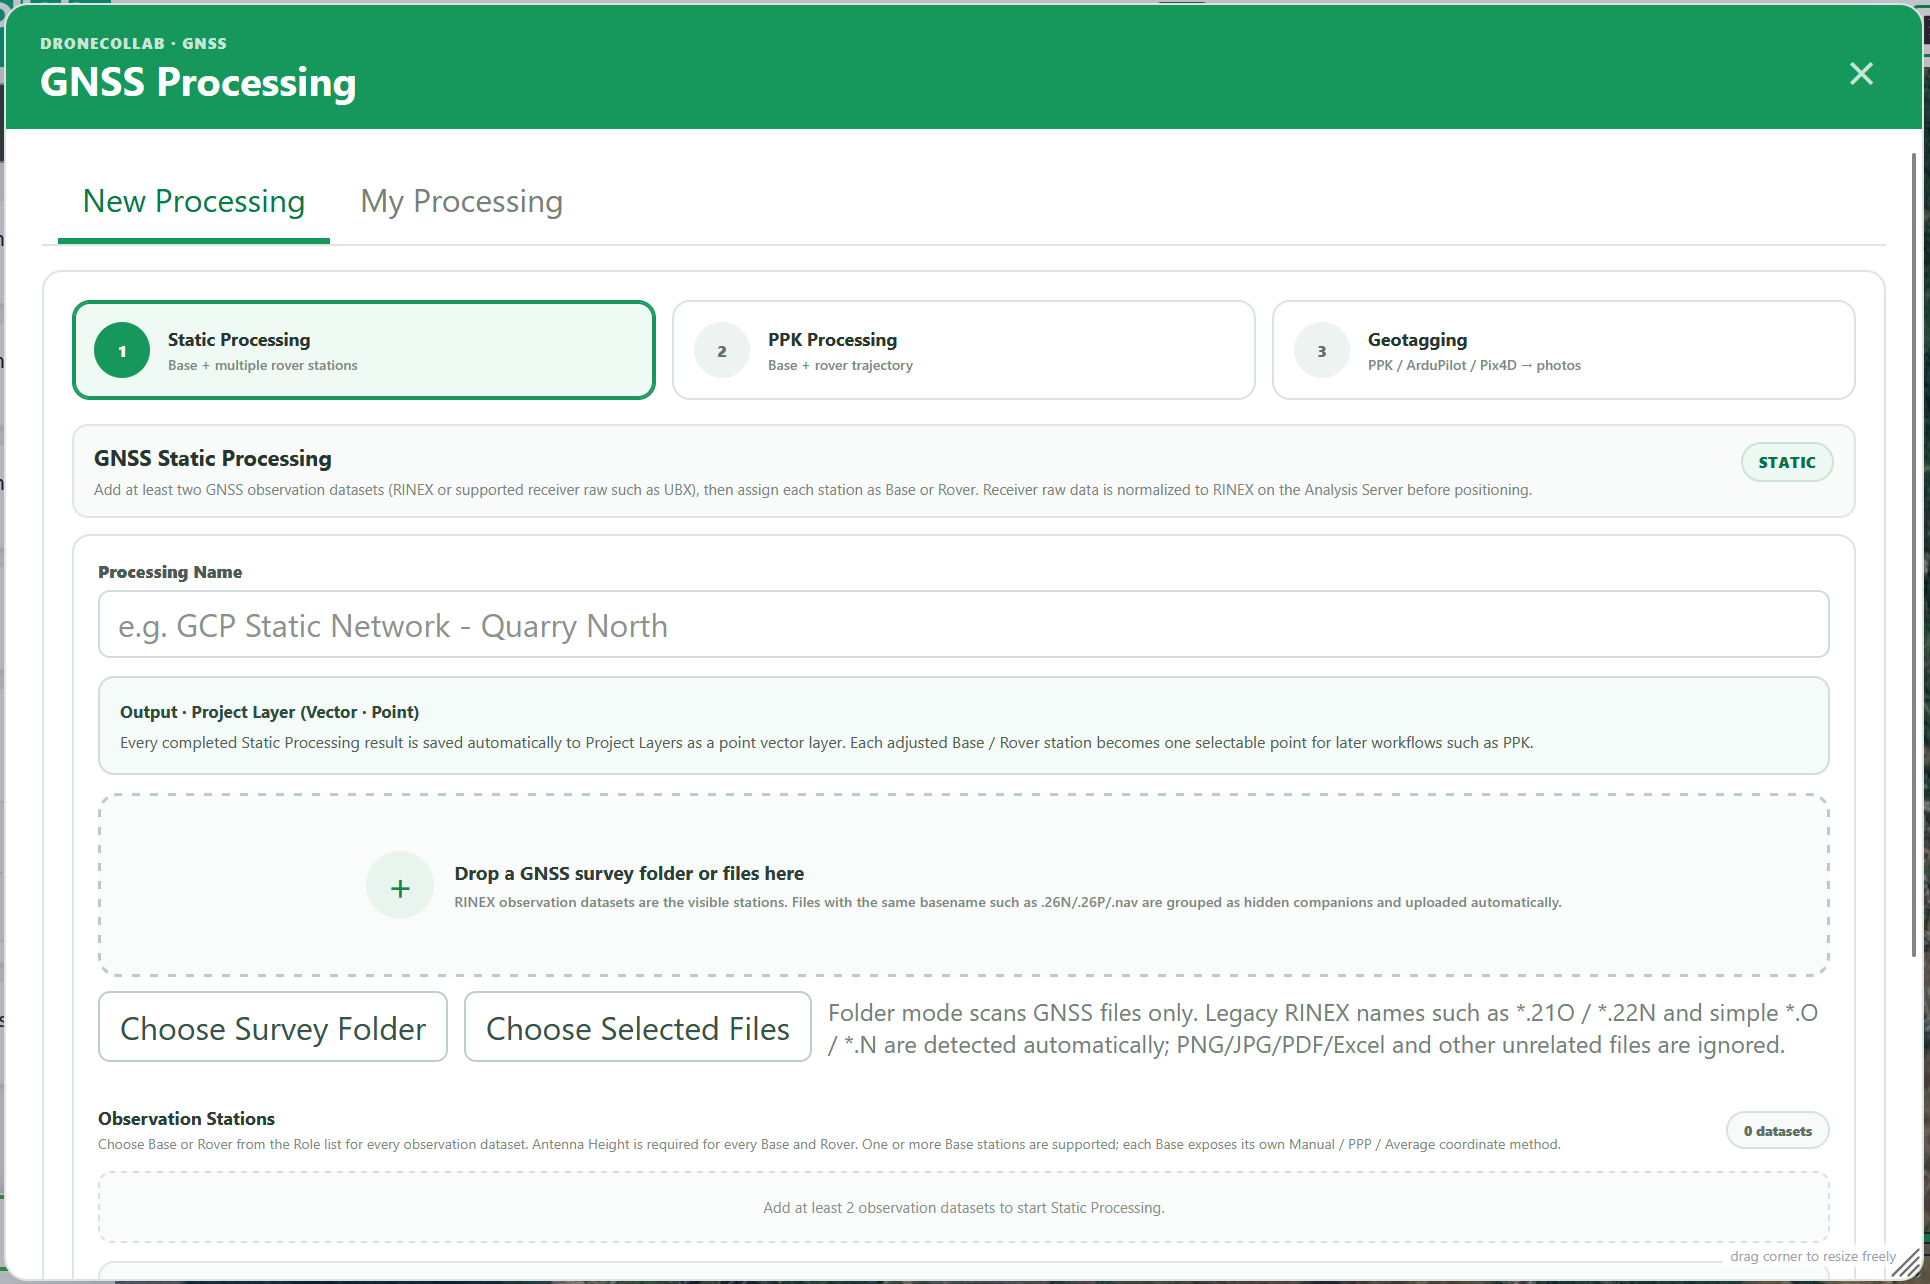
完整表单:字段、选项与说明
字段名与界面一致。默认值是起点;按观测数据调整。已有独立验证的基站坐标时可跳过 Static。
Static Processing · Observation Stations
填写易识别的任务名,上传 RINEX 或支持的接收机原始数据如 UBX。Base 与 Rover 观测时段必须重叠。
| 字段 | 默认值 / 选项 |
|---|---|
| Processing Name | GCP Static Network - Quarry North (example) |
| Choose Selected Files / Choose Survey Folder | RINEX OBS / supported receiver raw; ≥ 2 stations |
| Role | Base / Rover; ≥ 1 of each |
Static Processing · Base coordinate
Manual 使用已验证坐标;PPP 依赖观测和产品,Average Single 是单点估计。手动 X/Y 为经度/纬度十进制度,Z 为地面椭球高(米);先转换投影坐标,坐标使用小数点。
| 字段 | 默认值 / 选项 |
|---|---|
| Base coordinate | Manual coordinate (known) / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground h / Z | WGS84 decimal degrees · ground ellipsoidal height (m) |
Static Processing · Antenna Height (m)
每个 Static 站及 PPK Base 填写地面标志至 ARP 的垂直高度。0–100 m;1,800 与 1.800 均为 1.8 m。软件自动计入,勿重复加高。
| 字段 | 默认值 / 选项 |
|---|---|
| Antenna Height (m) | Required for every Base and Rover; 0–100 m |
Static Processing · Processing settings
Static 可独立基线或多基站加权网络。移动无人机选 Kinematic;静止接收机选 Static。Auto 测试配置;PPK 初始质量弱时比较替代配置,Standard 使用单一配置。
| 字段 | 默认值 / 选项 |
|---|---|
| Solution Mode | Auto (default) / Independent Base → Rover baselines / Multi-base Network · weighted least squares |
| Scientific Strategy | Auto Scientific (default) / Single RTKLIB profile |
| Process Static | My Processing → completed Project Layer (Vector · Point) |
用 PPK 校正航飞
选择 PPK Processing,上传 Base 观测,设置坐标及天线高度,添加无人机 Rover 观测。核对 PPK configuration 并点击 Process PPK。

完整表单:字段、选项与说明
PPK Processing · Base / Rover
填写易识别的任务名,上传 RINEX 或支持的接收机原始数据如 UBX。Base 与 Rover 观测时段必须重叠。
| 字段 | 默认值 / 选项 |
|---|---|
| Processing Name | Flight 01 PPK (example) |
| Base Observation / Raw | One Base observation / supported raw |
| Rover / Drone Observation | One or more Rover observations; companion NAV separated automatically |
PPK Processing · Base Coordinate
Manual 使用已验证坐标;PPP 依赖观测和产品,Average Single 是单点估计。手动 X/Y 为经度/纬度十进制度,Z 为地面椭球高(米);先转换投影坐标,坐标使用小数点。
| 字段 | 默认值 / 选项 |
|---|---|
| Base Coordinate | Project Point Layer (default) / Manual Known Coordinate / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground Ellipsoidal Height / Z | Manual Known only; decimal degrees and ground ellipsoidal height (m) |
PPK Processing · Antenna Height (m)
每个 Static 站及 PPK Base 填写地面标志至 ARP 的垂直高度。0–100 m;1,800 与 1.800 均为 1.8 m。软件自动计入,勿重复加高。
| 字段 | 默认值 / 选项 |
|---|---|
| Antenna Height (m) | Required; vertical ground → ARP, 0–100 m |
PPK Processing · Project Point Layer
选择正确 Base Point 和地面椭球高 Z,优先 ellipsoidal_height_m。自动检测不验证高程基准;无合适字段时选 Manual value 后填写 Manual Z。
| 字段 | 默认值 / 选项 |
|---|---|
| Point Layer | Point layer in active project, including completed Static results |
| Base Point | The actual reference station in that layer |
| Z Field | Detected numeric property / Geometry Z / layer API Z / Manual value |
| Manual Z Value (m) | Only when Z Field = Manual value; ground ellipsoidal height |
PPK Processing · PPK configuration
Static 可独立基线或多基站加权网络。移动无人机选 Kinematic;静止接收机选 Static。Auto 测试配置;PPK 初始质量弱时比较替代配置,Standard 使用单一配置。
| 字段 | 默认值 / 选项 |
|---|---|
| Positioning Mode | Kinematic (default) / Static |
| PPK Solver Strategy | Auto Optimize (default) / Standard RTKLIB |
| Process PPK | My Processing → completed outputs |
Static / PPK · Satellite Selection & Frequency
Auto 检测共同星座和频率;Manual 使用勾选系统。仅选 Base 和 Rover 都记录的信号;L1+L2+L5 不会补出缺失数据。
| 字段 | 默认值 / 选项 |
|---|---|
| Satellite Selection | Automatic (default) / Manual constellation selection |
| GNSS Constellations | GPS / Galileo / BeiDou / GLONASS / QZSS; all checked initially; Manual only |
| Frequency | Auto (default) / L1 only / L1+L2 / L1+L2+L5 |
Static / PPK · Elevation & Ambiguity
Elevation Mask 排除低角卫星。Ambiguity Resolution 处理整数模糊度;AR Ratio 是验证比值,不是米制精度。默认 3.0,范围 1.5–10。
| 字段 | 默认值 / 选项 |
|---|---|
| Elevation Mask | 10° / 15° (default) / 20° |
| Ambiguity Resolution | Auto (default) / Fix-and-Hold / Continuous |
| AR Ratio Threshold | 3.0 (default); min 1.5, max 10, step 0.1 |
Static / PPK · Ionosphere & Troposphere
Ionosphere/Troposphere 控制大气模型。Auto 选择模型;Iono-free 需合适多频观测,Off 关闭该改正。
| 字段 | 默认值 / 选项 |
|---|---|
| Ionosphere | Auto (default) / Broadcast model / Estimate / Iono-free combination / Off |
| Troposphere | Auto · Saastamoinen (default) / Saastamoinen / Estimate / Off |
Static / PPK · Navigation & Ephemeris
NAV 可随观测上传或从 raw 生成,但仍须有可用导航。SP3/CLK 是精密产品;Precise 需要相应产品。不识别的 raw 请用 Raw → RINEX 或厂商转换器。
| 字段 | 默认值 / 选项 |
|---|---|
| Ephemeris | Auto · precise when available (default) / Broadcast / Precise SP3 / CLK |
| Navigation / Precise Products (Static) · Navigation / Ephemeris (PPK) | Companion RINEX NAV / generated navigation; optional SP3/CLK products |
Static / PPK · Vertical Height
Vertical Height 默认 EGM2008 2.5′。先求椭球高 h,再在大地水准面可用时计算 H = h − N。检查转换状态,Base 输入保留椭球高。
| 字段 | 默认值 / 选项 |
|---|---|
| Vertical Height | EGM2008 2.5′ (default) / EGM2008 1′ / EGM96 5′ / EGM96 15′ / EGM84 15′ |
Static / PPK · Precision Acceptance (m)
0.10 m 阈值标记估计的三维 sigma,不保证实测精度、不把 FLOAT 变 FIX;FIX 仍是 q=1。检查 FIX 比例和报告。轨迹历元不同于相机 EventPost。
| 字段 | 默认值 / 选项 |
|---|---|
| Precision Acceptance (m) | 0.10 (default); min 0.01, max 1.00, step 0.01 |
检查轨迹与 EventPost
在 My Processing 查看 FIX/FLOAT、精度标志、历元和事件数。在 Layers 查看结果并下载报告及 POS/CSV/GeoJSON。EventPost 需要已记录的相机触发事件。
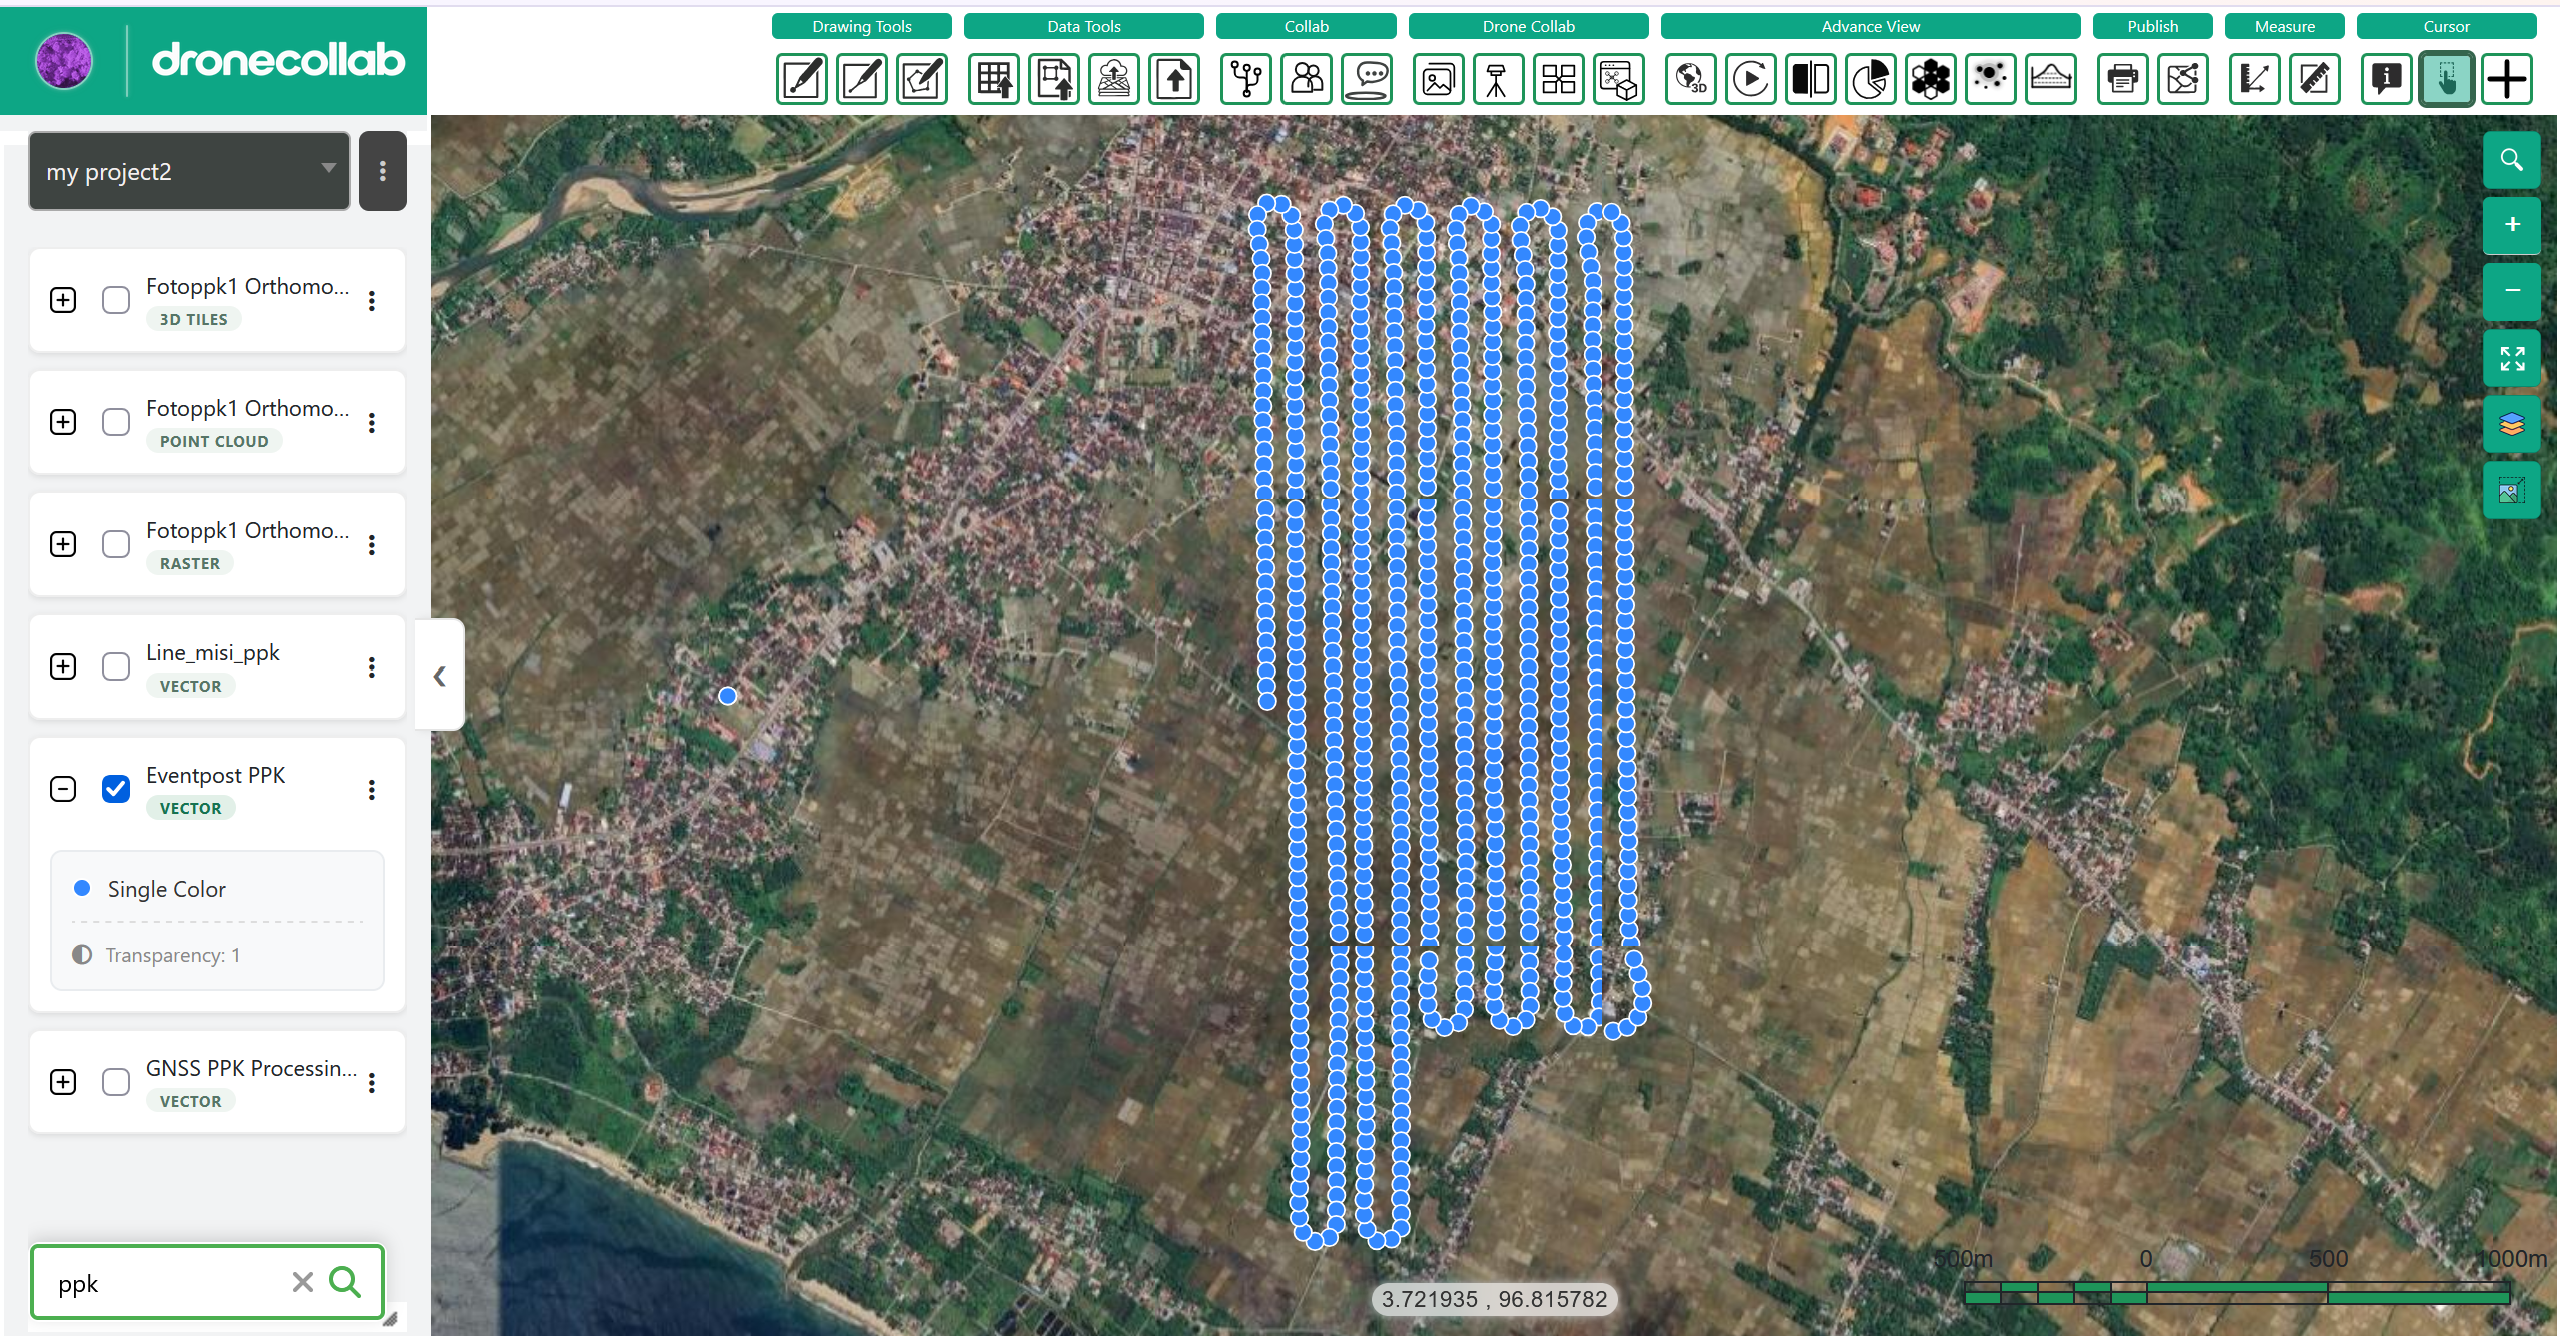
完整表单:字段、选项与说明
My Processing · Report / Layers
0.10 m 阈值标记估计的三维 sigma,不保证实测精度、不把 FLOAT 变 FIX;FIX 仍是 q=1。检查 FIX 比例和报告。轨迹历元不同于相机 EventPost。
| 字段 | 默认值 / 选项 |
|---|---|
| RTKLIB Fixed / Float / Fix rate | Native ambiguity status; FIX q=1 |
| ≤ threshold / estimated 3-D sigma | Separate precision acceptance flag |
| POS / CSV / GeoJSON | Full trajectory, report and supported downloads |
| EventPost GeoJSON / CSV | Camera-trigger-only positions when receiver events exist |
为照片添加地理标记
先通过 Photos 上传照片。在 Geotagging 选择已完成的 PPK Result 和对应 Photo Group,保留 Duplicate,点击 Run Geotagging;Ortho Processing 前检查副本。
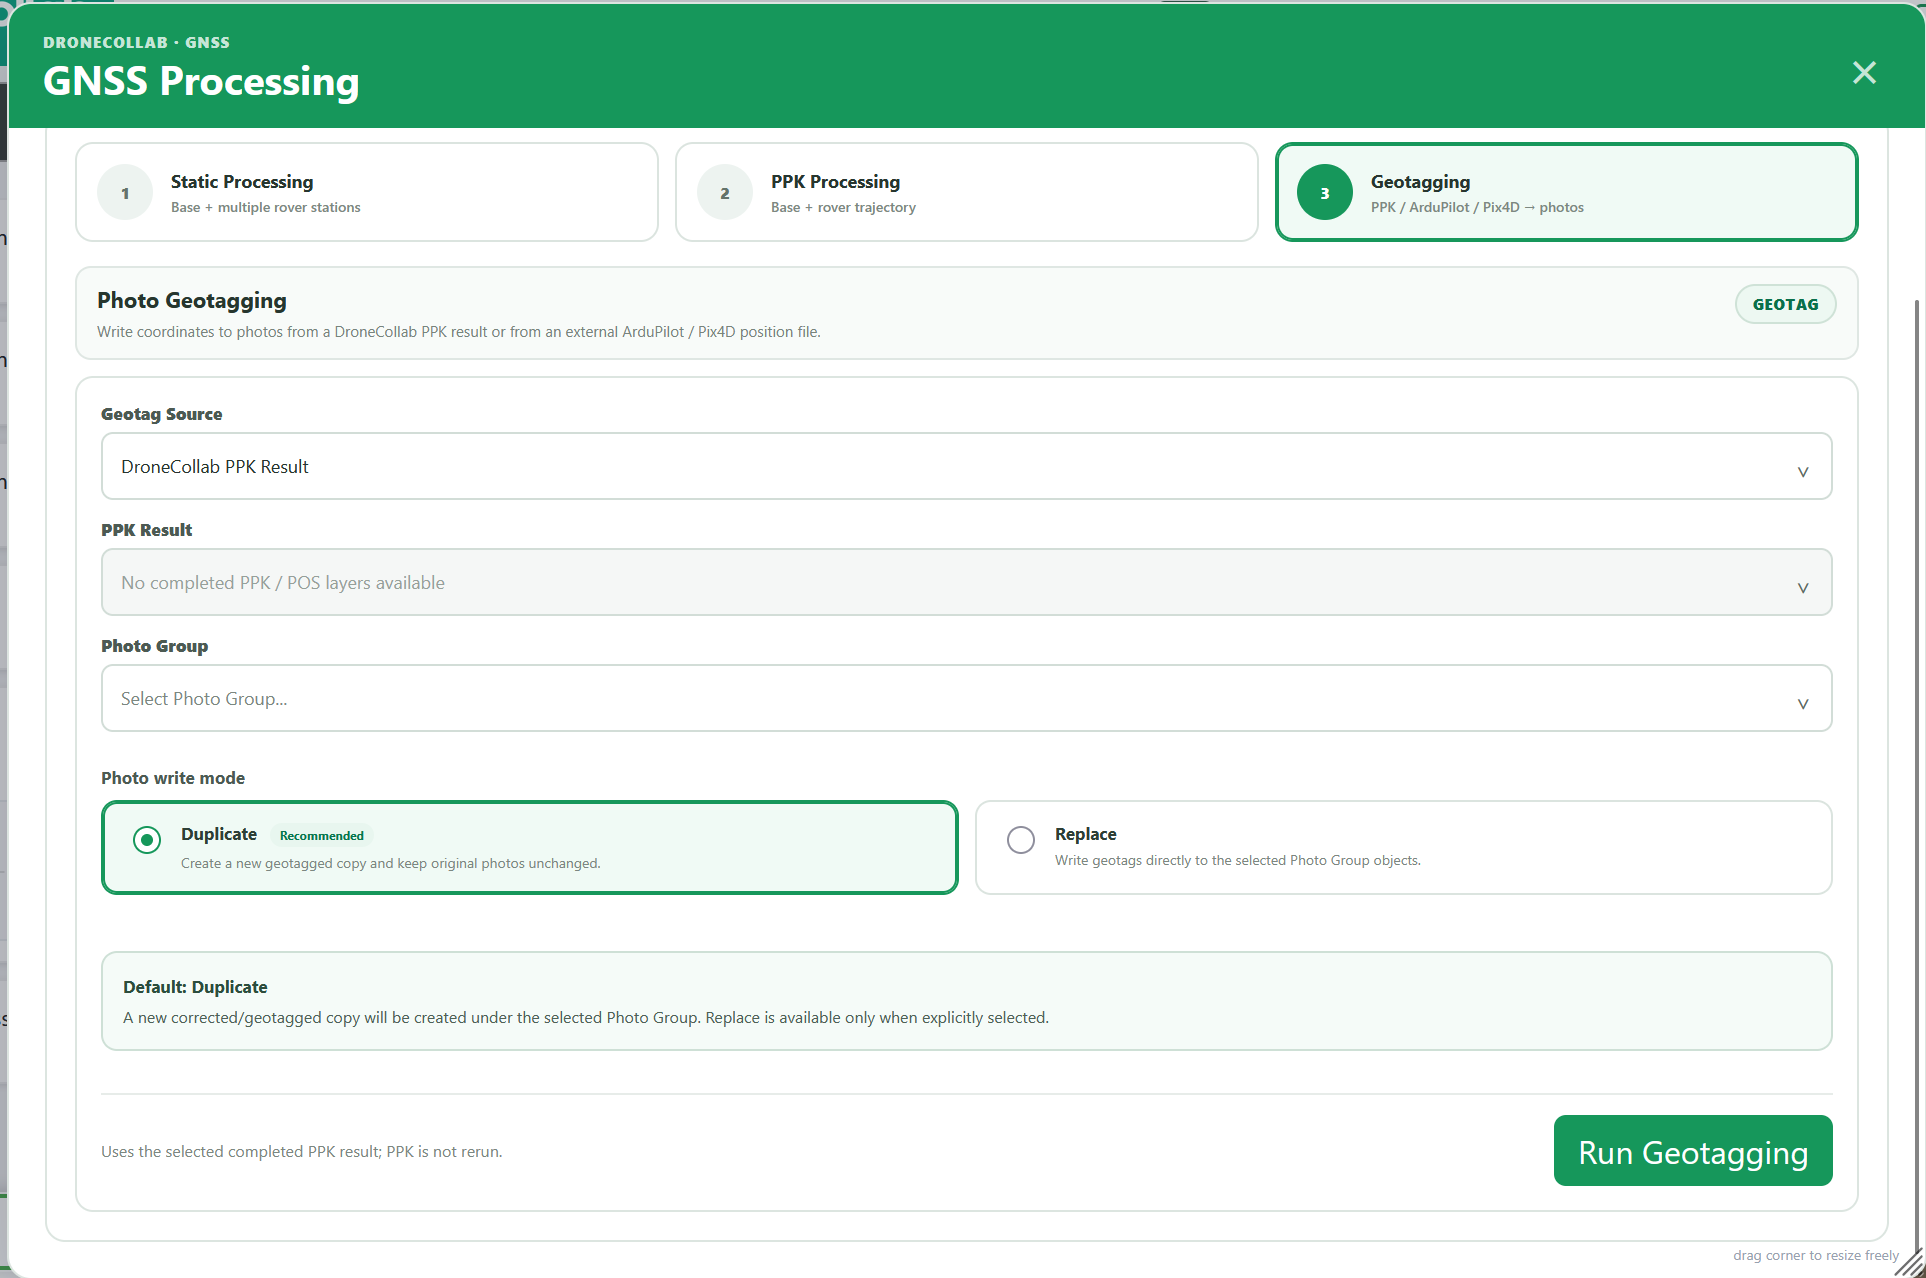
完整表单:字段、选项与说明
Geotagging · Source / Photo Group
选择当前项目完成的 PPK/POS;外部来源接受 ArduPilot .bin/.log/.tlog 或 Pix4D .csv/.txt/.xyz。核对照片组、时间或文件名。无需重跑 PPK;Duplicate 保留原图,Replace 改写选中对象。
| 字段 | 默认值 / 选项 |
|---|---|
| Geotag Source | DroneCollab PPK Result (default) / ArduPilot Flight Log / Pix4D Position / Geolocation File |
| PPK Result | Completed PPK / POS layer; shown for PPK source |
| ArduPilot Flight Log | Shown for ArduPilot; .bin / .log / .tlog |
| Pix4D Position / Geolocation Data | Shown for Pix4D; .csv / .txt / .xyz |
| Photo Group | Photos from the same flight, uploaded in the active project |
| Photo write mode | Duplicate (default) / Replace |
| Run Geotagging | My Processing; writes photo GPS; no PPK rerun |
空列表请检查项目、完成状态和图层/照片组。失败请查看任务消息和 NAV;空 EventPost 请核查触发记录。核对照片坐标后,在 Basic Processing 使用校正组。
查看步骤 → Basic Processing