
เปิด GNSS Processing
ในกลุ่ม Drone Collab คลิกไอคอนที่สอง GNSS Tools รูปขาตั้งสำรวจ แล้วเปิด New Processing
เตรียมฐานด้วย Static
อัปโหลดข้อมูลอย่างน้อยสองสถานี กำหนด Base และ Rover อย่างน้อยอย่างละหนึ่ง ใส่ความสูงเสาทุกสถานีและพิกัดแต่ละ Base คลิก Process Static ตรวจ My Processing และชั้น Point ที่เสร็จแล้ว
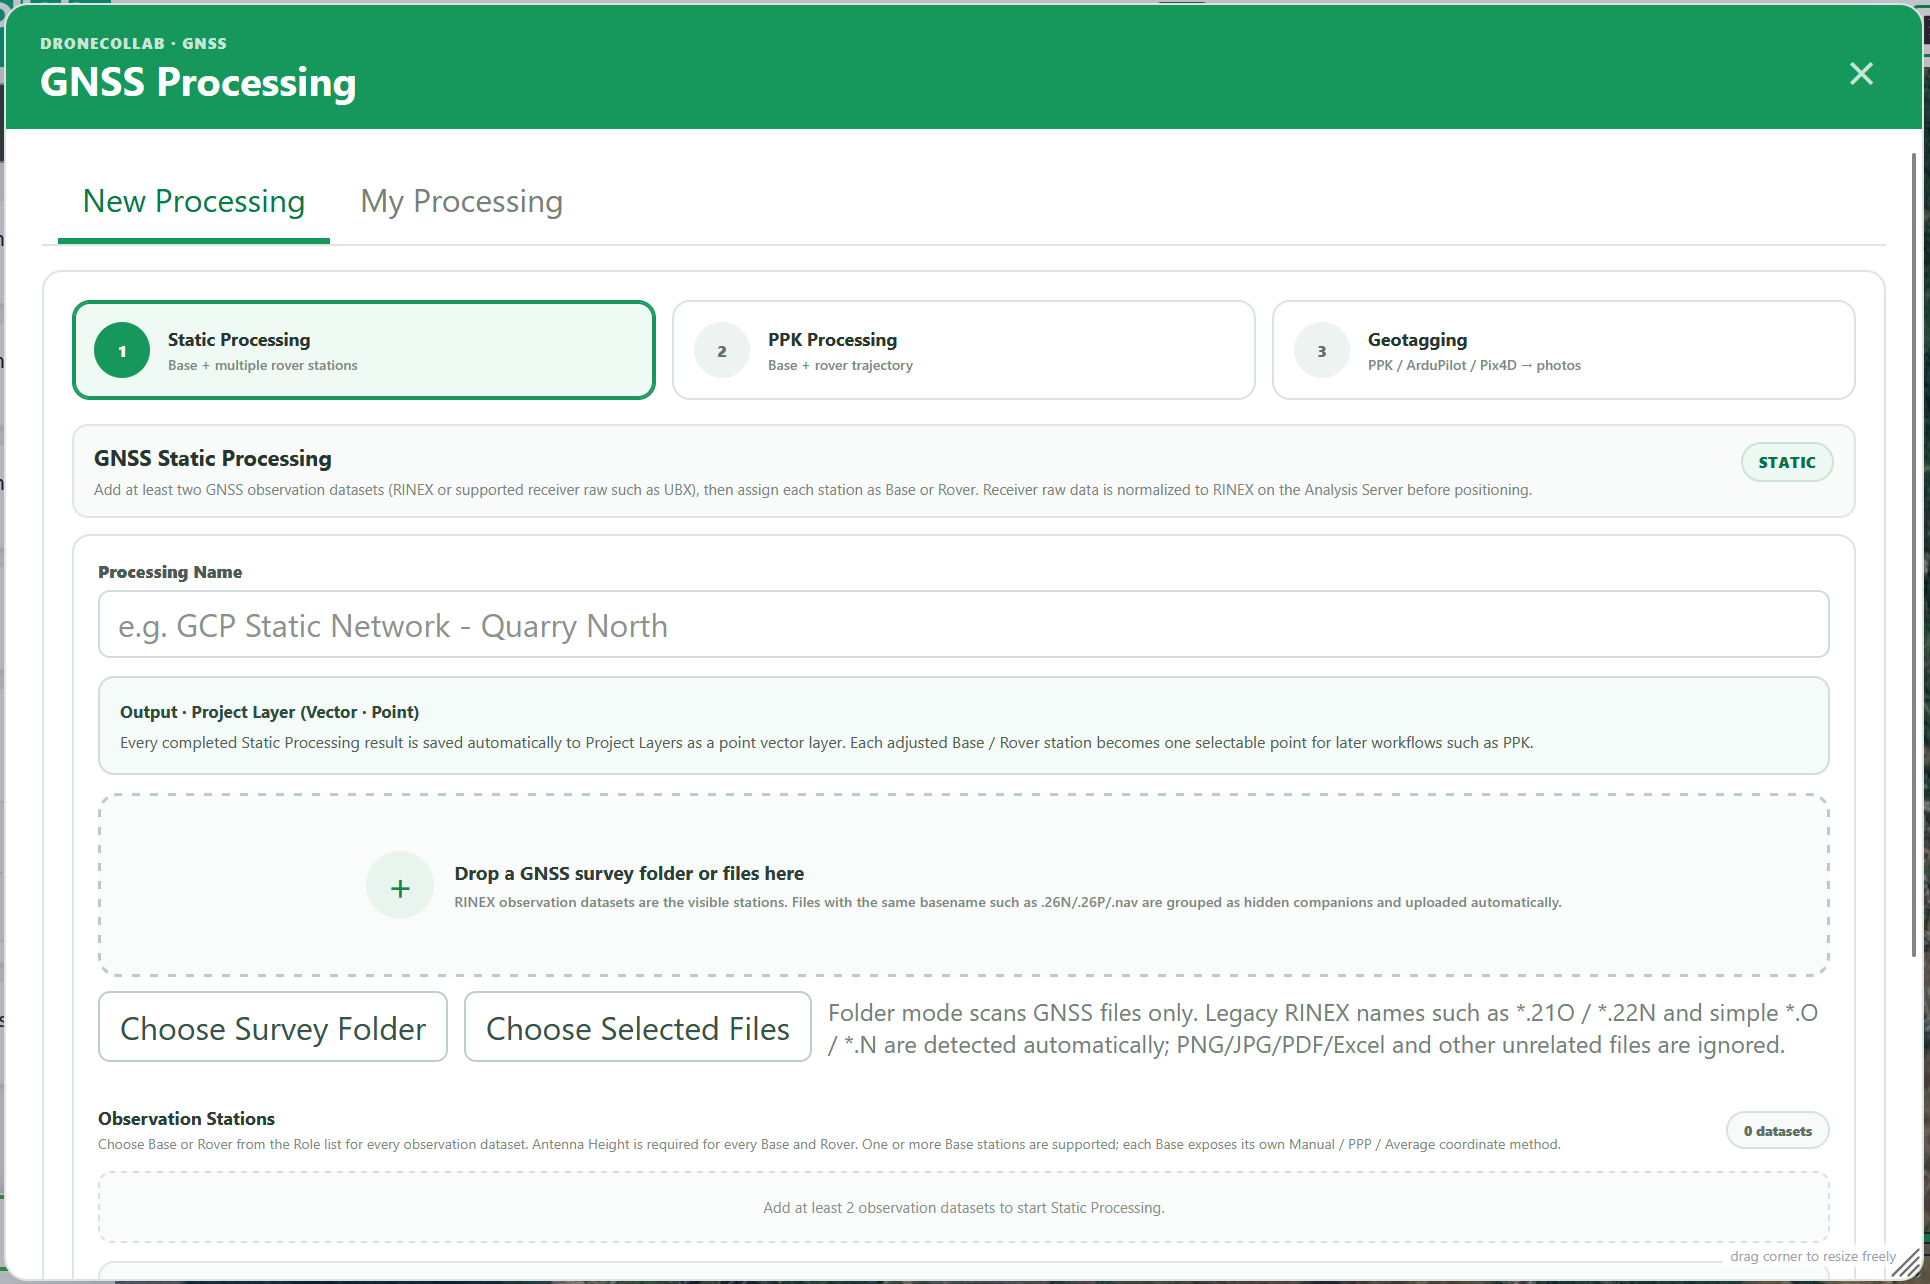
ฟอร์มครบถ้วน: ช่อง ตัวเลือก และคำอธิบาย
ชื่อช่องตรงกับฟอร์มจริง ปรับค่าเริ่มต้นตามข้อมูลสำรวจ ข้าม Static ได้หากพิกัดฐานผ่านการตรวจสอบอิสระแล้ว
Static Processing · Observation Stations
ตั้งชื่องานและอัปโหลด RINEX หรือ raw ที่รองรับ เช่น UBX เวลาสังเกตของ Base และ Rover ต้องซ้อนทับกัน
| ช่อง | ค่าเริ่มต้น / ตัวเลือก |
|---|---|
| Processing Name | GCP Static Network - Quarry North (example) |
| Choose Selected Files / Choose Survey Folder | RINEX OBS / supported receiver raw; ≥ 2 stations |
| Role | Base / Rover; ≥ 1 of each |
Static Processing · Base coordinate
Manual ใช้พิกัดที่ตรวจแล้ว PPP ขึ้นกับข้อมูล/ผลิตภัณฑ์ ส่วน Average Single เป็นค่าประมาณเดี่ยว X/Y แบบกรอกเองคือลองจิจูด/ละติจูดองศาทศนิยม Z คือความสูงพื้นบนทรงรีเป็นเมตร แปลงพิกัดฉายก่อนและใช้จุดทศนิยม
| ช่อง | ค่าเริ่มต้น / ตัวเลือก |
|---|---|
| Base coordinate | Manual coordinate (known) / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground h / Z | WGS84 decimal degrees · ground ellipsoidal height (m) |
Static Processing · Antenna Height (m)
วัดแนวดิ่งจากหมุดพื้นถึง ARP ทุกสถานี Static และ Base PPK: 0–100 m ทั้ง 1,800 และ 1.800 คือ 1.8 m ระบบคำนวณความสูงเสาให้แล้ว อย่าบวกซ้ำ
| ช่อง | ค่าเริ่มต้น / ตัวเลือก |
|---|---|
| Antenna Height (m) | Required for every Base and Rover; 0–100 m |
Static Processing · Processing settings
Static เลือก baseline อิสระหรือโครงข่ายถ่วงน้ำหนัก โดรนเคลื่อนที่ใช้ Kinematic ตัวรับอยู่กับที่ใช้ Static Auto ทดลองโปรไฟล์ และ PPK เปรียบเทียบทางเลือกเมื่อคุณภาพเริ่มต้นต่ำ Standard ใช้โปรไฟล์เดียว
| ช่อง | ค่าเริ่มต้น / ตัวเลือก |
|---|---|
| Solution Mode | Auto (default) / Independent Base → Rover baselines / Multi-base Network · weighted least squares |
| Scientific Strategy | Auto Scientific (default) / Single RTKLIB profile |
| Process Static | My Processing → completed Project Layer (Vector · Point) |
แก้แนวบินด้วย PPK
ใน PPK Processing อัปโหลดข้อมูล Base กำหนดพิกัดและความสูงเสา เพิ่มข้อมูล Rover ของโดรน ตรวจ PPK configuration แล้วคลิก Process PPK

ฟอร์มครบถ้วน: ช่อง ตัวเลือก และคำอธิบาย
PPK Processing · Base / Rover
ตั้งชื่องานและอัปโหลด RINEX หรือ raw ที่รองรับ เช่น UBX เวลาสังเกตของ Base และ Rover ต้องซ้อนทับกัน
| ช่อง | ค่าเริ่มต้น / ตัวเลือก |
|---|---|
| Processing Name | Flight 01 PPK (example) |
| Base Observation / Raw | One Base observation / supported raw |
| Rover / Drone Observation | One or more Rover observations; companion NAV separated automatically |
PPK Processing · Base Coordinate
Manual ใช้พิกัดที่ตรวจแล้ว PPP ขึ้นกับข้อมูล/ผลิตภัณฑ์ ส่วน Average Single เป็นค่าประมาณเดี่ยว X/Y แบบกรอกเองคือลองจิจูด/ละติจูดองศาทศนิยม Z คือความสูงพื้นบนทรงรีเป็นเมตร แปลงพิกัดฉายก่อนและใช้จุดทศนิยม
| ช่อง | ค่าเริ่มต้น / ตัวเลือก |
|---|---|
| Base Coordinate | Project Point Layer (default) / Manual Known Coordinate / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground Ellipsoidal Height / Z | Manual Known only; decimal degrees and ground ellipsoidal height (m) |
PPK Processing · Antenna Height (m)
วัดแนวดิ่งจากหมุดพื้นถึง ARP ทุกสถานี Static และ Base PPK: 0–100 m ทั้ง 1,800 และ 1.800 คือ 1.8 m ระบบคำนวณความสูงเสาให้แล้ว อย่าบวกซ้ำ
| ช่อง | ค่าเริ่มต้น / ตัวเลือก |
|---|---|
| Antenna Height (m) | Required; vertical ground → ARP, 0–100 m |
PPK Processing · Project Point Layer
เลือก Base Point จริงและ Z ความสูงพื้นทรงรี โดยควรใช้ ellipsoidal_height_m การตรวจอัตโนมัติไม่ยืนยัน datum ความสูง หากไม่มีช่องเหมาะสมเลือก Manual value แล้วกรอก Manual Z
| ช่อง | ค่าเริ่มต้น / ตัวเลือก |
|---|---|
| Point Layer | Point layer in active project, including completed Static results |
| Base Point | The actual reference station in that layer |
| Z Field | Detected numeric property / Geometry Z / layer API Z / Manual value |
| Manual Z Value (m) | Only when Z Field = Manual value; ground ellipsoidal height |
PPK Processing · PPK configuration
Static เลือก baseline อิสระหรือโครงข่ายถ่วงน้ำหนัก โดรนเคลื่อนที่ใช้ Kinematic ตัวรับอยู่กับที่ใช้ Static Auto ทดลองโปรไฟล์ และ PPK เปรียบเทียบทางเลือกเมื่อคุณภาพเริ่มต้นต่ำ Standard ใช้โปรไฟล์เดียว
| ช่อง | ค่าเริ่มต้น / ตัวเลือก |
|---|---|
| Positioning Mode | Kinematic (default) / Static |
| PPK Solver Strategy | Auto Optimize (default) / Standard RTKLIB |
| Process PPK | My Processing → completed outputs |
Static / PPK · Satellite Selection & Frequency
Auto หาระบบดาวเทียม/ความถี่ร่วม Manual ใช้ระบบที่ติ๊ก เลือกเฉพาะสัญญาณที่ทั้งสองตัวรับบันทึก L1+L2+L5 ไม่สร้างข้อมูลที่ขาด
| ช่อง | ค่าเริ่มต้น / ตัวเลือก |
|---|---|
| Satellite Selection | Automatic (default) / Manual constellation selection |
| GNSS Constellations | GPS / Galileo / BeiDou / GLONASS / QZSS; all checked initially; Manual only |
| Frequency | Auto (default) / L1 only / L1+L2 / L1+L2+L5 |
Static / PPK · Elevation & Ambiguity
Elevation Mask ตัดดาวเทียมมุมต่ำ Ambiguity Resolution แก้จำนวนเต็ม AR Ratio คืออัตราส่วนตรวจสอบ ไม่ใช่ความแม่นยำเมตร ค่าเริ่มต้น 3.0 ช่วง 1.5–10
| ช่อง | ค่าเริ่มต้น / ตัวเลือก |
|---|---|
| Elevation Mask | 10° / 15° (default) / 20° |
| Ambiguity Resolution | Auto (default) / Fix-and-Hold / Continuous |
| AR Ratio Threshold | 3.0 (default); min 1.5, max 10, step 0.1 |
Static / PPK · Ionosphere & Troposphere
Ionosphere/Troposphere ควบคุมแบบจำลองบรรยากาศ Auto เลือกแบบจำลอง Iono-free ต้องมีข้อมูลหลายความถี่ที่เหมาะสม Off ปิดการแก้ค่านั้น
| ช่อง | ค่าเริ่มต้น / ตัวเลือก |
|---|---|
| Ionosphere | Auto (default) / Broadcast model / Estimate / Iono-free combination / Off |
| Troposphere | Auto · Saastamoinen (default) / Saastamoinen / Estimate / Off |
Static / PPK · Navigation & Ephemeris
NAV อาจมากับข้อมูลหรือสร้างจาก raw แต่ยังต้องมีข้อมูลนำทางที่ใช้ได้ SP3/CLK เป็นผลิตภัณฑ์แม่นยำ Precise ต้องมีผลิตภัณฑ์เหมาะสม raw ที่ไม่รู้จักให้ใช้ Raw → RINEX หรือเครื่องมือผู้ผลิต
| ช่อง | ค่าเริ่มต้น / ตัวเลือก |
|---|---|
| Ephemeris | Auto · precise when available (default) / Broadcast / Precise SP3 / CLK |
| Navigation / Precise Products (Static) · Navigation / Ephemeris (PPK) | Companion RINEX NAV / generated navigation; optional SP3/CLK products |
Static / PPK · Vertical Height
Vertical Height เริ่มต้น EGM2008 2.5′ คำนวณ h ทรงรีก่อน แล้ว H = h − N เมื่อมี geoid ตรวจสถานะการแปลงและใช้ความสูงทรงรีเป็นข้อมูล Base
| ช่อง | ค่าเริ่มต้น / ตัวเลือก |
|---|---|
| Vertical Height | EGM2008 2.5′ (default) / EGM2008 1′ / EGM96 5′ / EGM96 15′ / EGM84 15′ |
Static / PPK · Precision Acceptance (m)
0.10 m เป็นธง sigma 3D ที่ประมาณ ไม่รับประกันความแม่นยำภาคสนามและไม่เปลี่ยน FLOAT เป็น FIX ซึ่งยังเป็น q=1 ตรวจรายงานและอัตรา FIX epoch แนวบินต่างจากตำแหน่ง trigger EventPost
| ช่อง | ค่าเริ่มต้น / ตัวเลือก |
|---|---|
| Precision Acceptance (m) | 0.10 (default); min 0.01, max 1.00, step 0.01 |
ตรวจแนวทางและ EventPost
ใน My Processing ตรวจ FIX/FLOAT ธงความแม่นยำ epoch และจำนวน event ดู Layers และดาวน์โหลดรายงานกับ POS/CSV/GeoJSON โดย EventPost ต้องมีบันทึกทริกเกอร์กล้อง
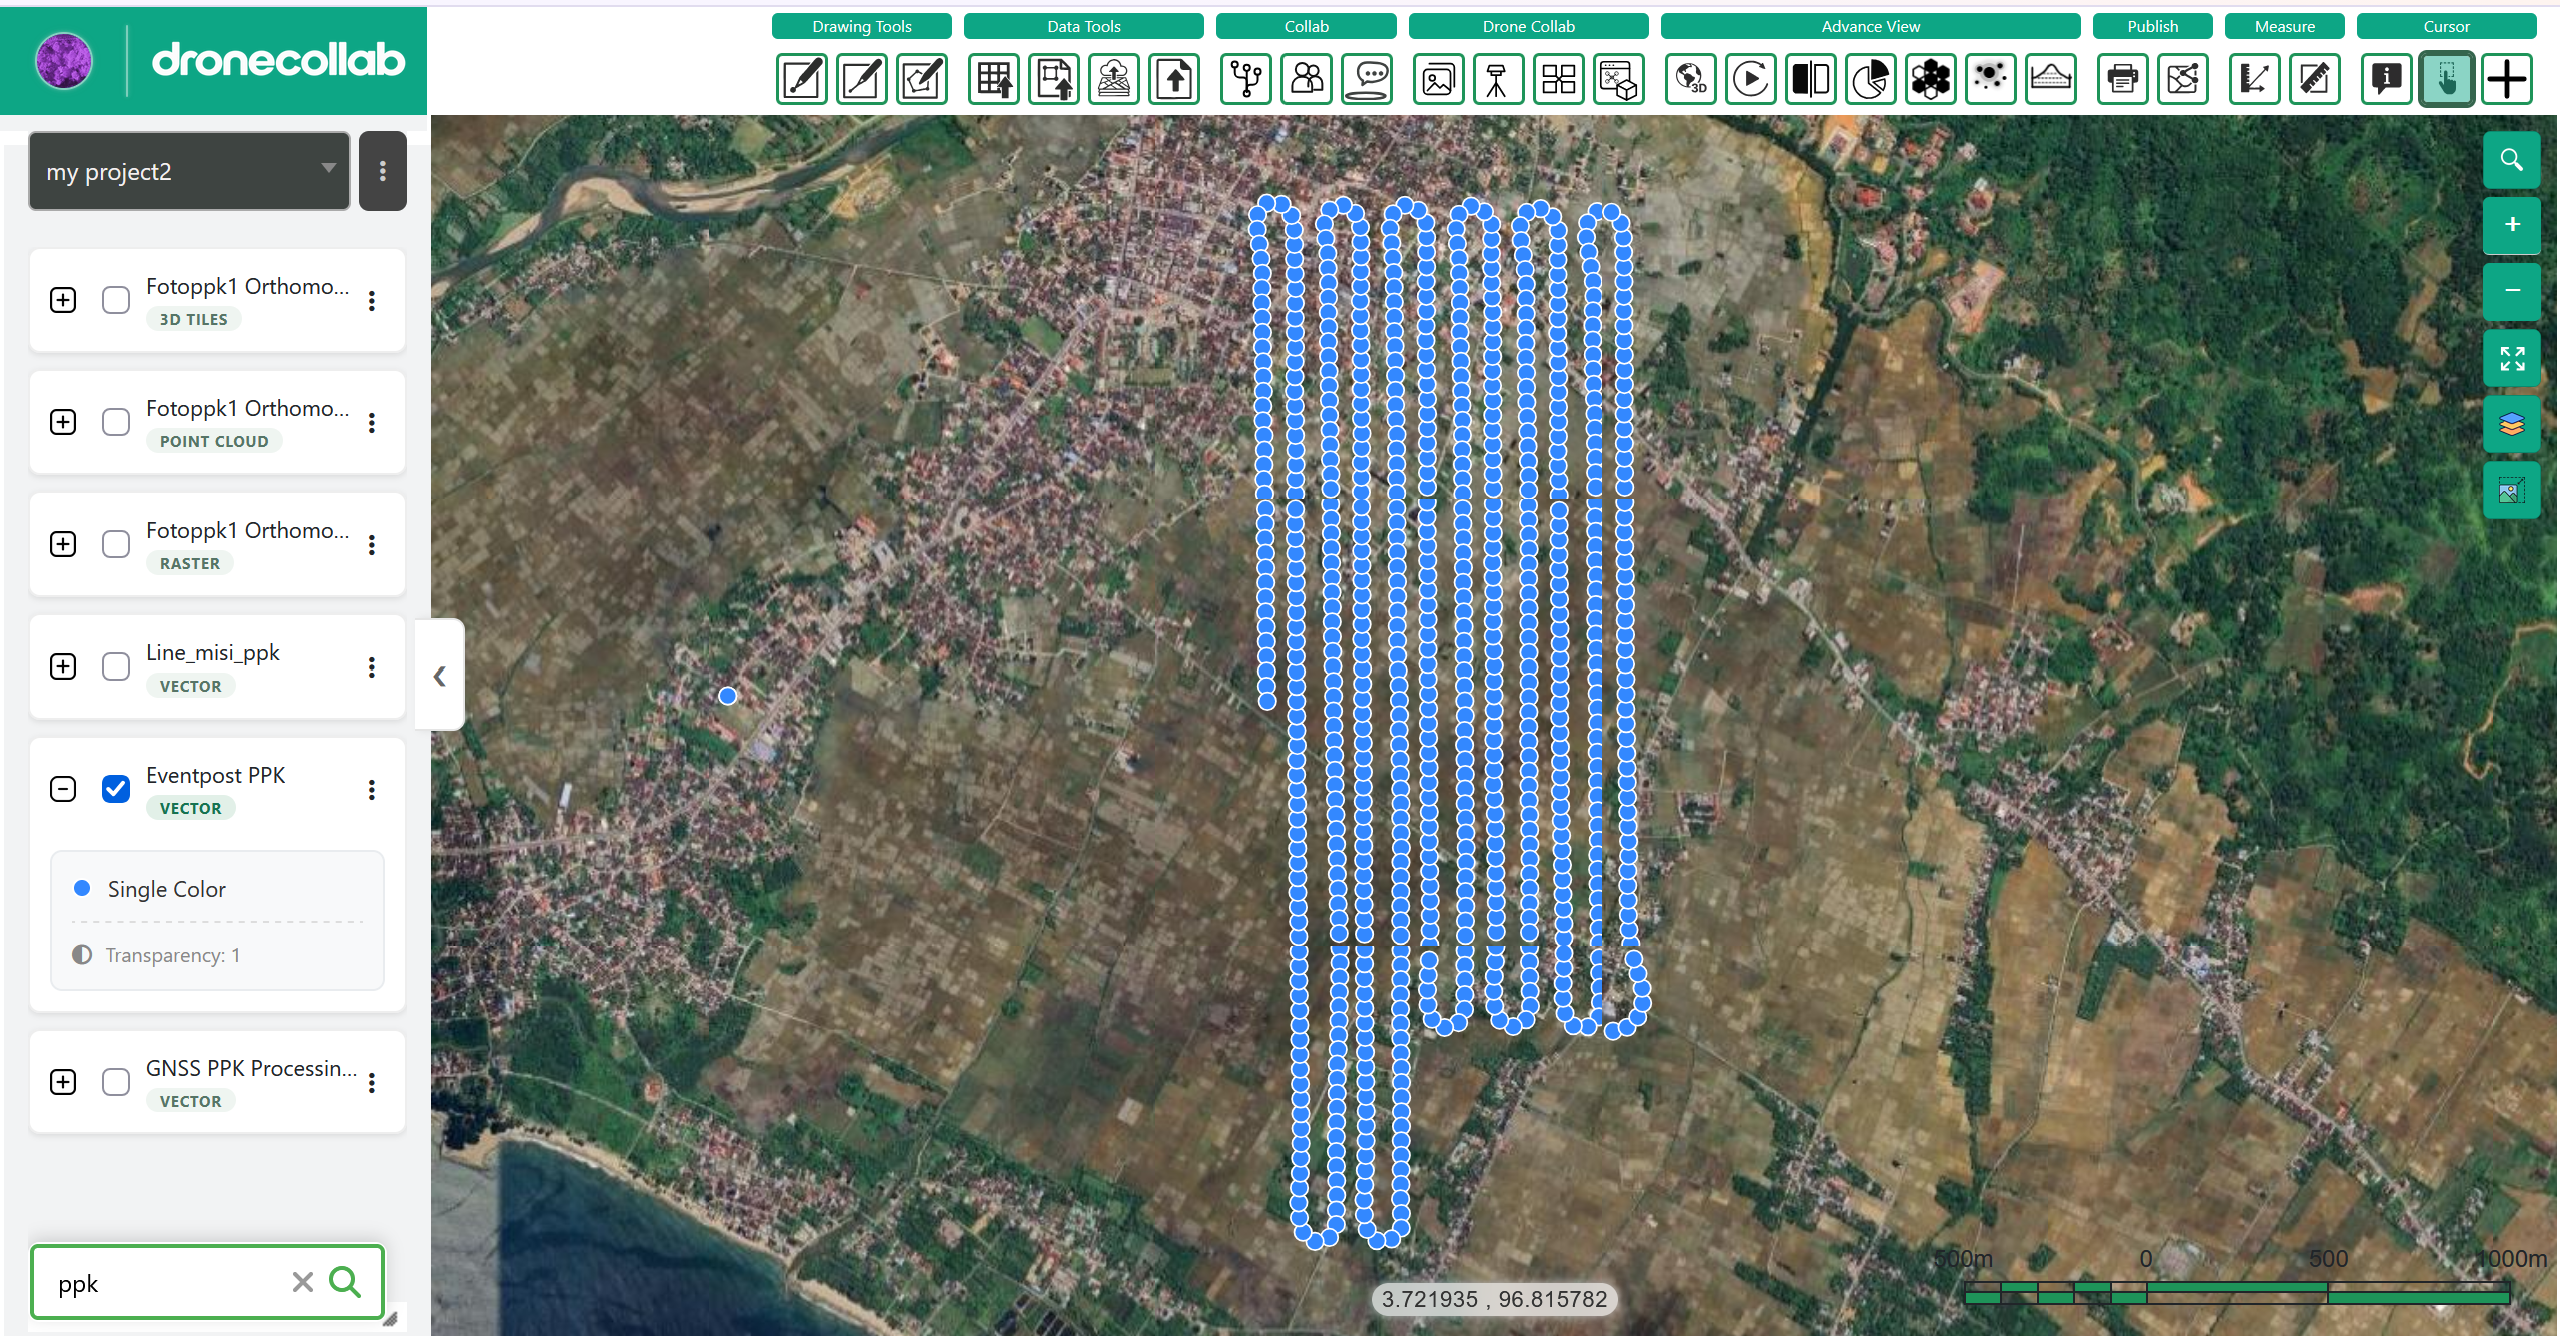
ฟอร์มครบถ้วน: ช่อง ตัวเลือก และคำอธิบาย
My Processing · Report / Layers
0.10 m เป็นธง sigma 3D ที่ประมาณ ไม่รับประกันความแม่นยำภาคสนามและไม่เปลี่ยน FLOAT เป็น FIX ซึ่งยังเป็น q=1 ตรวจรายงานและอัตรา FIX epoch แนวบินต่างจากตำแหน่ง trigger EventPost
| ช่อง | ค่าเริ่มต้น / ตัวเลือก |
|---|---|
| RTKLIB Fixed / Float / Fix rate | Native ambiguity status; FIX q=1 |
| ≤ threshold / estimated 3-D sigma | Separate precision acceptance flag |
| POS / CSV / GeoJSON | Full trajectory, report and supported downloads |
| EventPost GeoJSON / CSV | Camera-trigger-only positions when receiver events exist |
ใส่พิกัดภาพ
อัปโหลดภาพผ่าน Photos ก่อน ใน Geotagging เลือก PPK Result ที่เสร็จแล้วและ Photo Group ของเที่ยวบินนั้น คง Duplicate คลิก Run Geotagging และตรวจสำเนาก่อน Ortho Processing
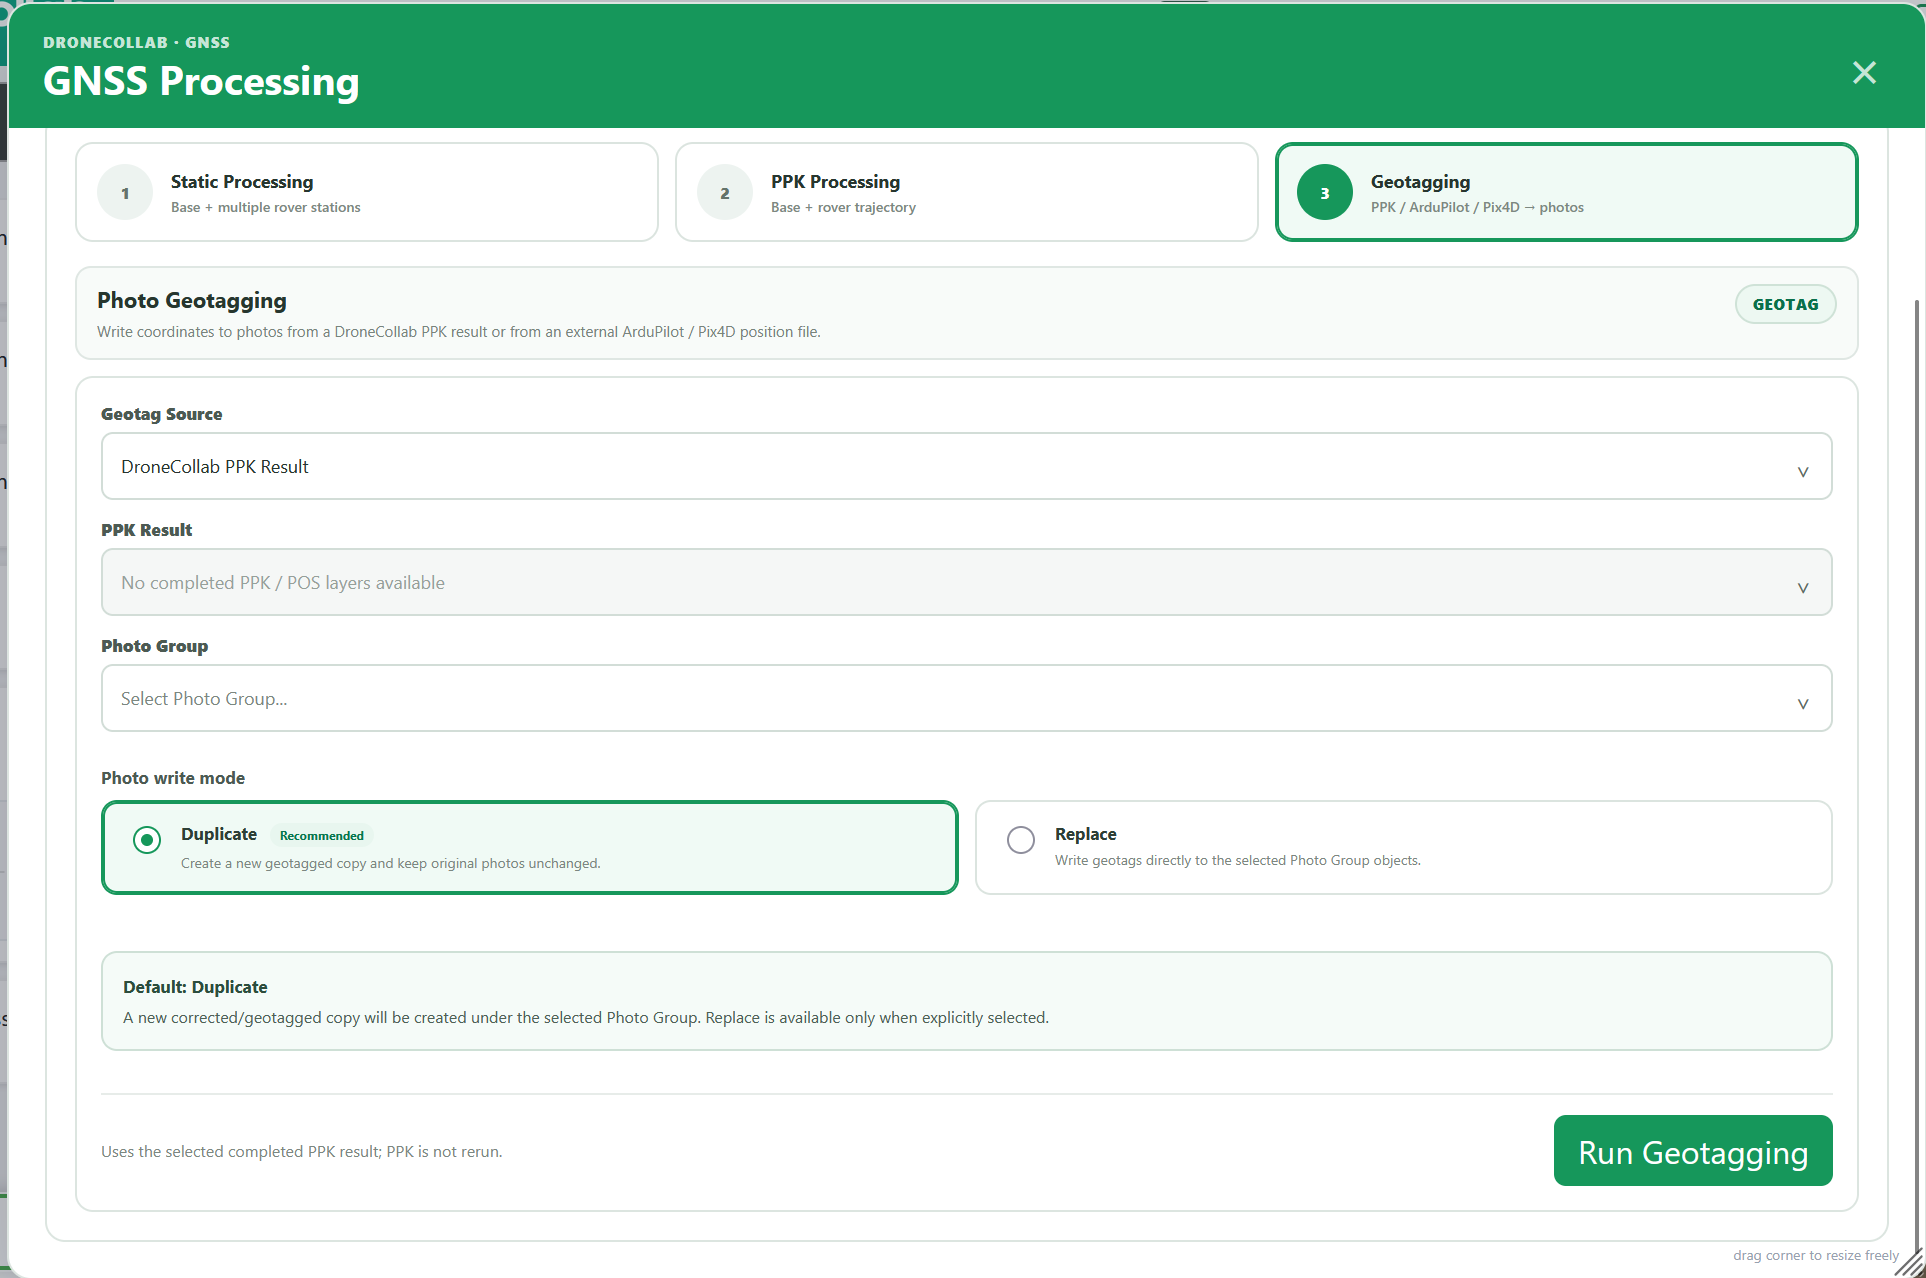
ฟอร์มครบถ้วน: ช่อง ตัวเลือก และคำอธิบาย
Geotagging · Source / Photo Group
เลือก PPK/POS ที่เสร็จในโครงการปัจจุบัน แหล่งภายนอกใช้ ArduPilot .bin/.log/.tlog หรือ Pix4D .csv/.txt/.xyz ตรวจกลุ่มภาพ เวลา หรือชื่อไฟล์ ไม่ประมวลผล PPK ซ้ำ Duplicate เก็บต้นฉบับ Replace เขียนทับวัตถุที่เลือก
| ช่อง | ค่าเริ่มต้น / ตัวเลือก |
|---|---|
| Geotag Source | DroneCollab PPK Result (default) / ArduPilot Flight Log / Pix4D Position / Geolocation File |
| PPK Result | Completed PPK / POS layer; shown for PPK source |
| ArduPilot Flight Log | Shown for ArduPilot; .bin / .log / .tlog |
| Pix4D Position / Geolocation Data | Shown for Pix4D; .csv / .txt / .xyz |
| Photo Group | Photos from the same flight, uploaded in the active project |
| Photo write mode | Duplicate (default) / Replace |
| Run Geotagging | My Processing; writes photo GPS; no PPK rerun |
รายการว่างให้ตรวจโครงการ งานเสร็จ และชั้น/กลุ่มภาพ หากล้มเหลวอ่านข้อความและ NAV หาก EventPost ว่างตรวจ trigger ตรวจพิกัดภาพแล้วใช้กลุ่มแก้ไขใน Basic Processing
ดูขั้นตอน → Basic Processing