
GNSS Processing を開く
Drone Collab グループの2番目の測量三脚アイコン GNSS Tools をクリックし、New Processing を開きます。
Static で基準局を準備
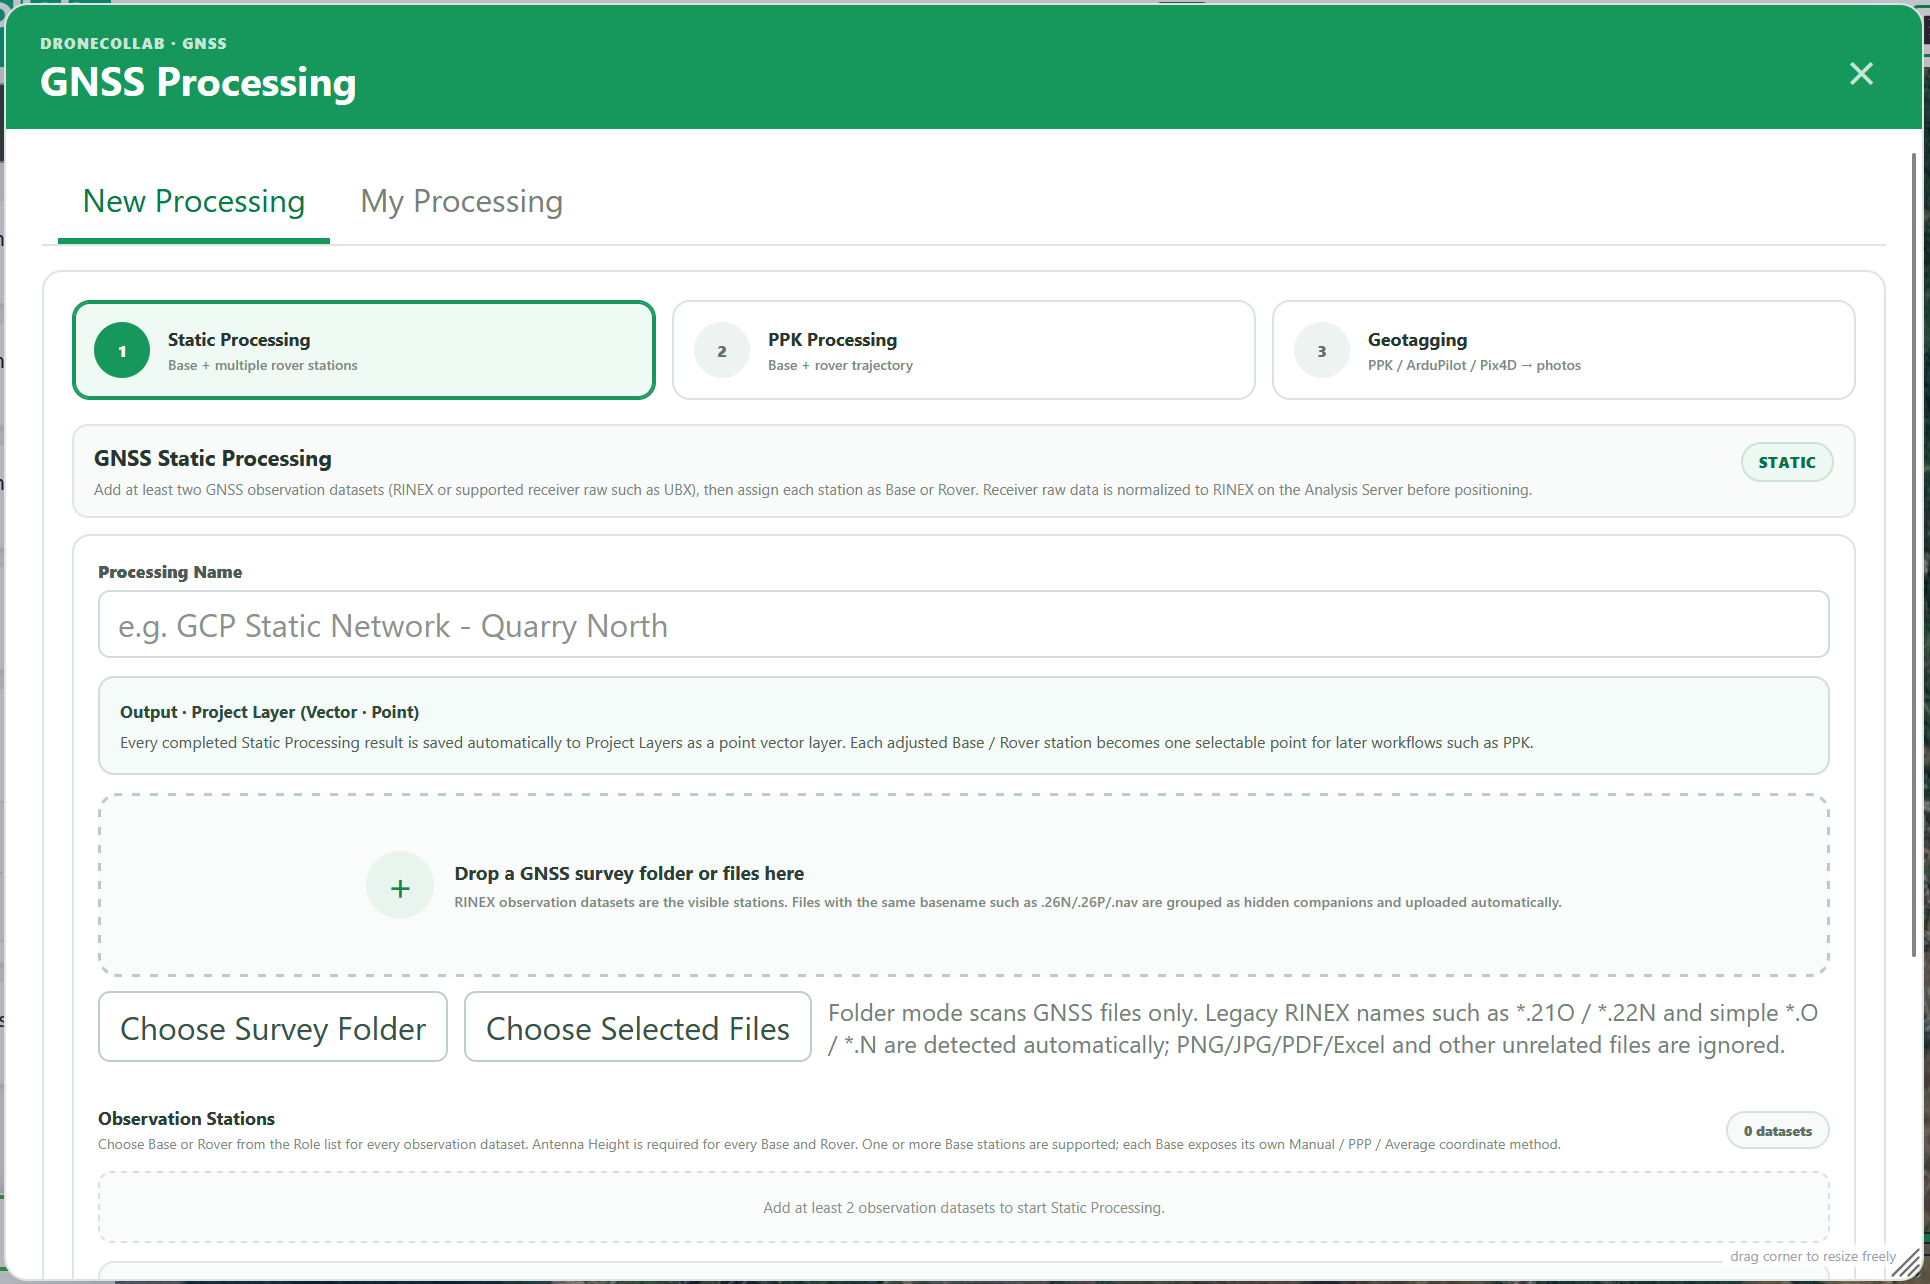
2組以上の観測をアップロードし、Base と Rover を各1局以上指定します。全局のアンテナ高と各 Base 座標を入力し、Process Static を実行します。My Processing と完了した Point レイヤーを確認します。
フォーム全項目:入力、選択肢と説明
項目名は実際のフォームと一致します。初期値は観測に合わせて調整します。独立して検証済みの基準局座標があれば Static は省略できます。
Static Processing · Observation Stations
識別しやすい処理名を付け、RINEX または UBX 等の対応 raw を使用します。Base と Rover の観測時間が重なることを確認します。
| 項目 | 初期値 / 選択肢 |
|---|---|
| Processing Name | GCP Static Network - Quarry North (example) |
| Choose Selected Files / Choose Survey Folder | RINEX OBS / supported receiver raw; ≥ 2 stations |
| Role | Base / Rover; ≥ 1 of each |
Static Processing · Base coordinate
Manual は検証済み座標、PPP は観測と製品に依存し、Average Single は単独推定です。手動 X/Y は経度/緯度の十進度、Z は地上点の楕円体高(m)。投影座標は先に変換し、小数点を使います。
| 項目 | 初期値 / 選択肢 |
|---|---|
| Base coordinate | Manual coordinate (known) / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground h / Z | WGS84 decimal degrees · ground ellipsoidal height (m) |
Static Processing · Antenna Height (m)
各 Static 局と PPK Base の標識/地面から ARP までの鉛直高を入力します。0–100 m、1,800 と 1.800 は共に1.8 mです。自動適用されるので二重加算しません。
| 項目 | 初期値 / 選択肢 |
|---|---|
| Antenna Height (m) | Required for every Base and Rover; 0–100 m |
Static Processing · Processing settings
Static は独立基線または重み付き複数基準局網を選びます。移動ドローンは Kinematic、固定受信機は Static。Auto はプロファイルを試し、PPK 初期品質が弱い場合は代案を比較します。Standard は単一プロファイルです。
| 項目 | 初期値 / 選択肢 |
|---|---|
| Solution Mode | Auto (default) / Independent Base → Rover baselines / Multi-base Network · weighted least squares |
| Scientific Strategy | Auto Scientific (default) / Single RTKLIB profile |
| Process Static | My Processing → completed Project Layer (Vector · Point) |
PPK で航飛を補正
PPK Processing で Base 観測、座標、アンテナ高を設定し、ドローン Rover 観測を追加します。PPK configuration を確認し Process PPK をクリックします。

フォーム全項目:入力、選択肢と説明
PPK Processing · Base / Rover
識別しやすい処理名を付け、RINEX または UBX 等の対応 raw を使用します。Base と Rover の観測時間が重なることを確認します。
| 項目 | 初期値 / 選択肢 |
|---|---|
| Processing Name | Flight 01 PPK (example) |
| Base Observation / Raw | One Base observation / supported raw |
| Rover / Drone Observation | One or more Rover observations; companion NAV separated automatically |
PPK Processing · Base Coordinate
Manual は検証済み座標、PPP は観測と製品に依存し、Average Single は単独推定です。手動 X/Y は経度/緯度の十進度、Z は地上点の楕円体高(m)。投影座標は先に変換し、小数点を使います。
| 項目 | 初期値 / 選択肢 |
|---|---|
| Base Coordinate | Project Point Layer (default) / Manual Known Coordinate / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground Ellipsoidal Height / Z | Manual Known only; decimal degrees and ground ellipsoidal height (m) |
PPK Processing · Antenna Height (m)
各 Static 局と PPK Base の標識/地面から ARP までの鉛直高を入力します。0–100 m、1,800 と 1.800 は共に1.8 mです。自動適用されるので二重加算しません。
| 項目 | 初期値 / 選択肢 |
|---|---|
| Antenna Height (m) | Required; vertical ground → ARP, 0–100 m |
PPK Processing · Project Point Layer
正しい Base Point と地上楕円体高の Z、できれば ellipsoidal_height_m を選びます。自動検出は高さ基準を検証しません。適切な列がなければ Manual value を選び Manual Z を入力します。
| 項目 | 初期値 / 選択肢 |
|---|---|
| Point Layer | Point layer in active project, including completed Static results |
| Base Point | The actual reference station in that layer |
| Z Field | Detected numeric property / Geometry Z / layer API Z / Manual value |
| Manual Z Value (m) | Only when Z Field = Manual value; ground ellipsoidal height |
PPK Processing · PPK configuration
Static は独立基線または重み付き複数基準局網を選びます。移動ドローンは Kinematic、固定受信機は Static。Auto はプロファイルを試し、PPK 初期品質が弱い場合は代案を比較します。Standard は単一プロファイルです。
| 項目 | 初期値 / 選択肢 |
|---|---|
| Positioning Mode | Kinematic (default) / Static |
| PPK Solver Strategy | Auto Optimize (default) / Standard RTKLIB |
| Process PPK | My Processing → completed outputs |
Static / PPK · Satellite Selection & Frequency
Auto は共通の衛星系と周波数を検出し、Manual は選択した系を使用します。両局が記録した信号だけを選びます。L1+L2+L5 を選んでも欠測は補えません。
| 項目 | 初期値 / 選択肢 |
|---|---|
| Satellite Selection | Automatic (default) / Manual constellation selection |
| GNSS Constellations | GPS / Galileo / BeiDou / GLONASS / QZSS; all checked initially; Manual only |
| Frequency | Auto (default) / L1 only / L1+L2 / L1+L2+L5 |
Static / PPK · Elevation & Ambiguity
Elevation Mask は低仰角衛星を除外します。Ambiguity Resolution は整数アンビギュイティを処理します。AR Ratio は検証比率で、メートル精度ではありません。初期3.0、範囲1.5–10です。
| 項目 | 初期値 / 選択肢 |
|---|---|
| Elevation Mask | 10° / 15° (default) / 20° |
| Ambiguity Resolution | Auto (default) / Fix-and-Hold / Continuous |
| AR Ratio Threshold | 3.0 (default); min 1.5, max 10, step 0.1 |
Static / PPK · Ionosphere & Troposphere
Ionosphere/Troposphere は大気モデルです。Auto がモデルを選び、Iono-free には適切な多周波観測が必要です。Off はその補正を無効にします。
| 項目 | 初期値 / 選択肢 |
|---|---|
| Ionosphere | Auto (default) / Broadcast model / Estimate / Iono-free combination / Off |
| Troposphere | Auto · Saastamoinen (default) / Saastamoinen / Estimate / Off |
Static / PPK · Navigation & Ephemeris
NAV は付随ファイルや raw 変換から得られますが、利用可能な航法データは必要です。SP3/CLK は精密製品です。Precise は適切な製品を用意し、識別不能 raw は Raw → RINEX またはメーカー変換器を使います。
| 項目 | 初期値 / 選択肢 |
|---|---|
| Ephemeris | Auto · precise when available (default) / Broadcast / Precise SP3 / CLK |
| Navigation / Precise Products (Static) · Navigation / Ephemeris (PPK) | Companion RINEX NAV / generated navigation; optional SP3/CLK products |
Static / PPK · Vertical Height
Vertical Height の初期値は EGM2008 2.5′。楕円体高 h を解き、ジオイドがあれば H = h − N を計算します。変換状態を確認し Base 入力には楕円体高を使用します。
| 項目 | 初期値 / 選択肢 |
|---|---|
| Vertical Height | EGM2008 2.5′ (default) / EGM2008 1′ / EGM96 5′ / EGM96 15′ / EGM84 15′ |
Static / PPK · Precision Acceptance (m)
0.10 m は推定3D sigmaの判定値で現場精度保証ではありません。FLOAT を FIX に変えず、FIX は q=1 のままです。報告書とFIX率を確認します。軌跡エポックはカメラ EventPost と異なります。
| 項目 | 初期値 / 選択肢 |
|---|---|
| Precision Acceptance (m) | 0.10 (default); min 0.01, max 1.00, step 0.01 |
軌跡と EventPost を確認
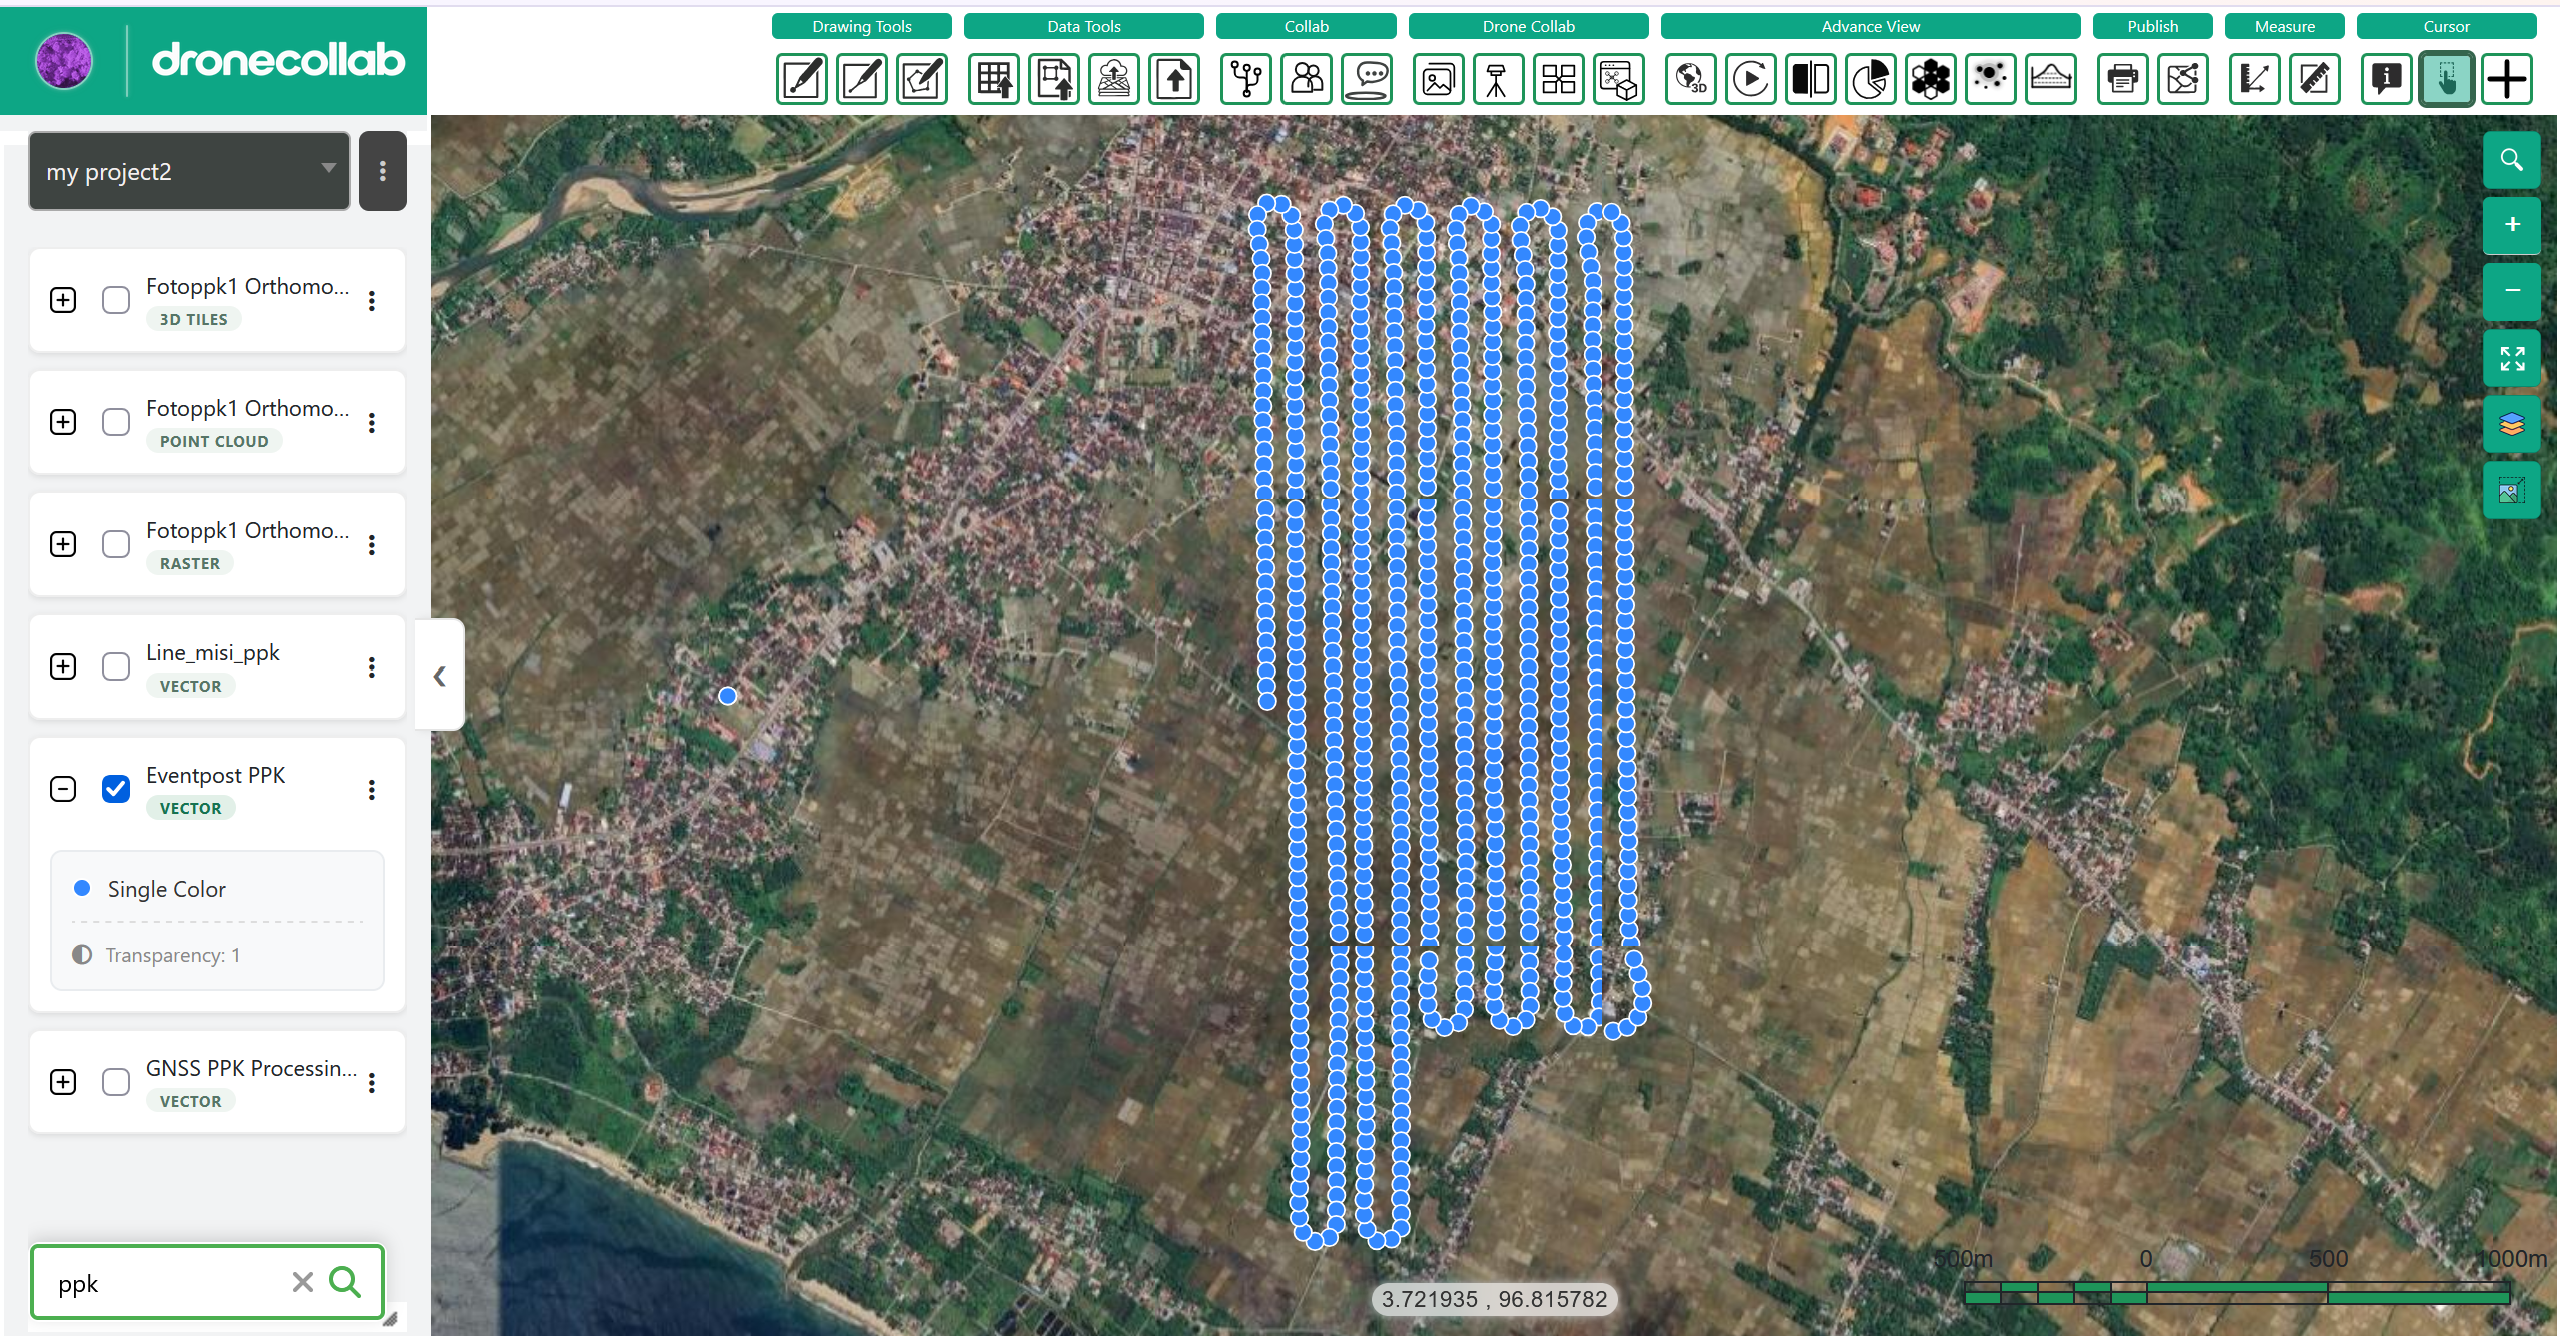
My Processing で FIX/FLOAT、精度表示、エポックとイベント数を確認します。Layers、報告書、POS/CSV/GeoJSON を確認します。EventPost には記録済みカメラトリガーが必要です。
フォーム全項目:入力、選択肢と説明
My Processing · Report / Layers
0.10 m は推定3D sigmaの判定値で現場精度保証ではありません。FLOAT を FIX に変えず、FIX は q=1 のままです。報告書とFIX率を確認します。軌跡エポックはカメラ EventPost と異なります。
| 項目 | 初期値 / 選択肢 |
|---|---|
| RTKLIB Fixed / Float / Fix rate | Native ambiguity status; FIX q=1 |
| ≤ threshold / estimated 3-D sigma | Separate precision acceptance flag |
| POS / CSV / GeoJSON | Full trajectory, report and supported downloads |
| EventPost GeoJSON / CSV | Camera-trigger-only positions when receiver events exist |
写真にジオタグを付与
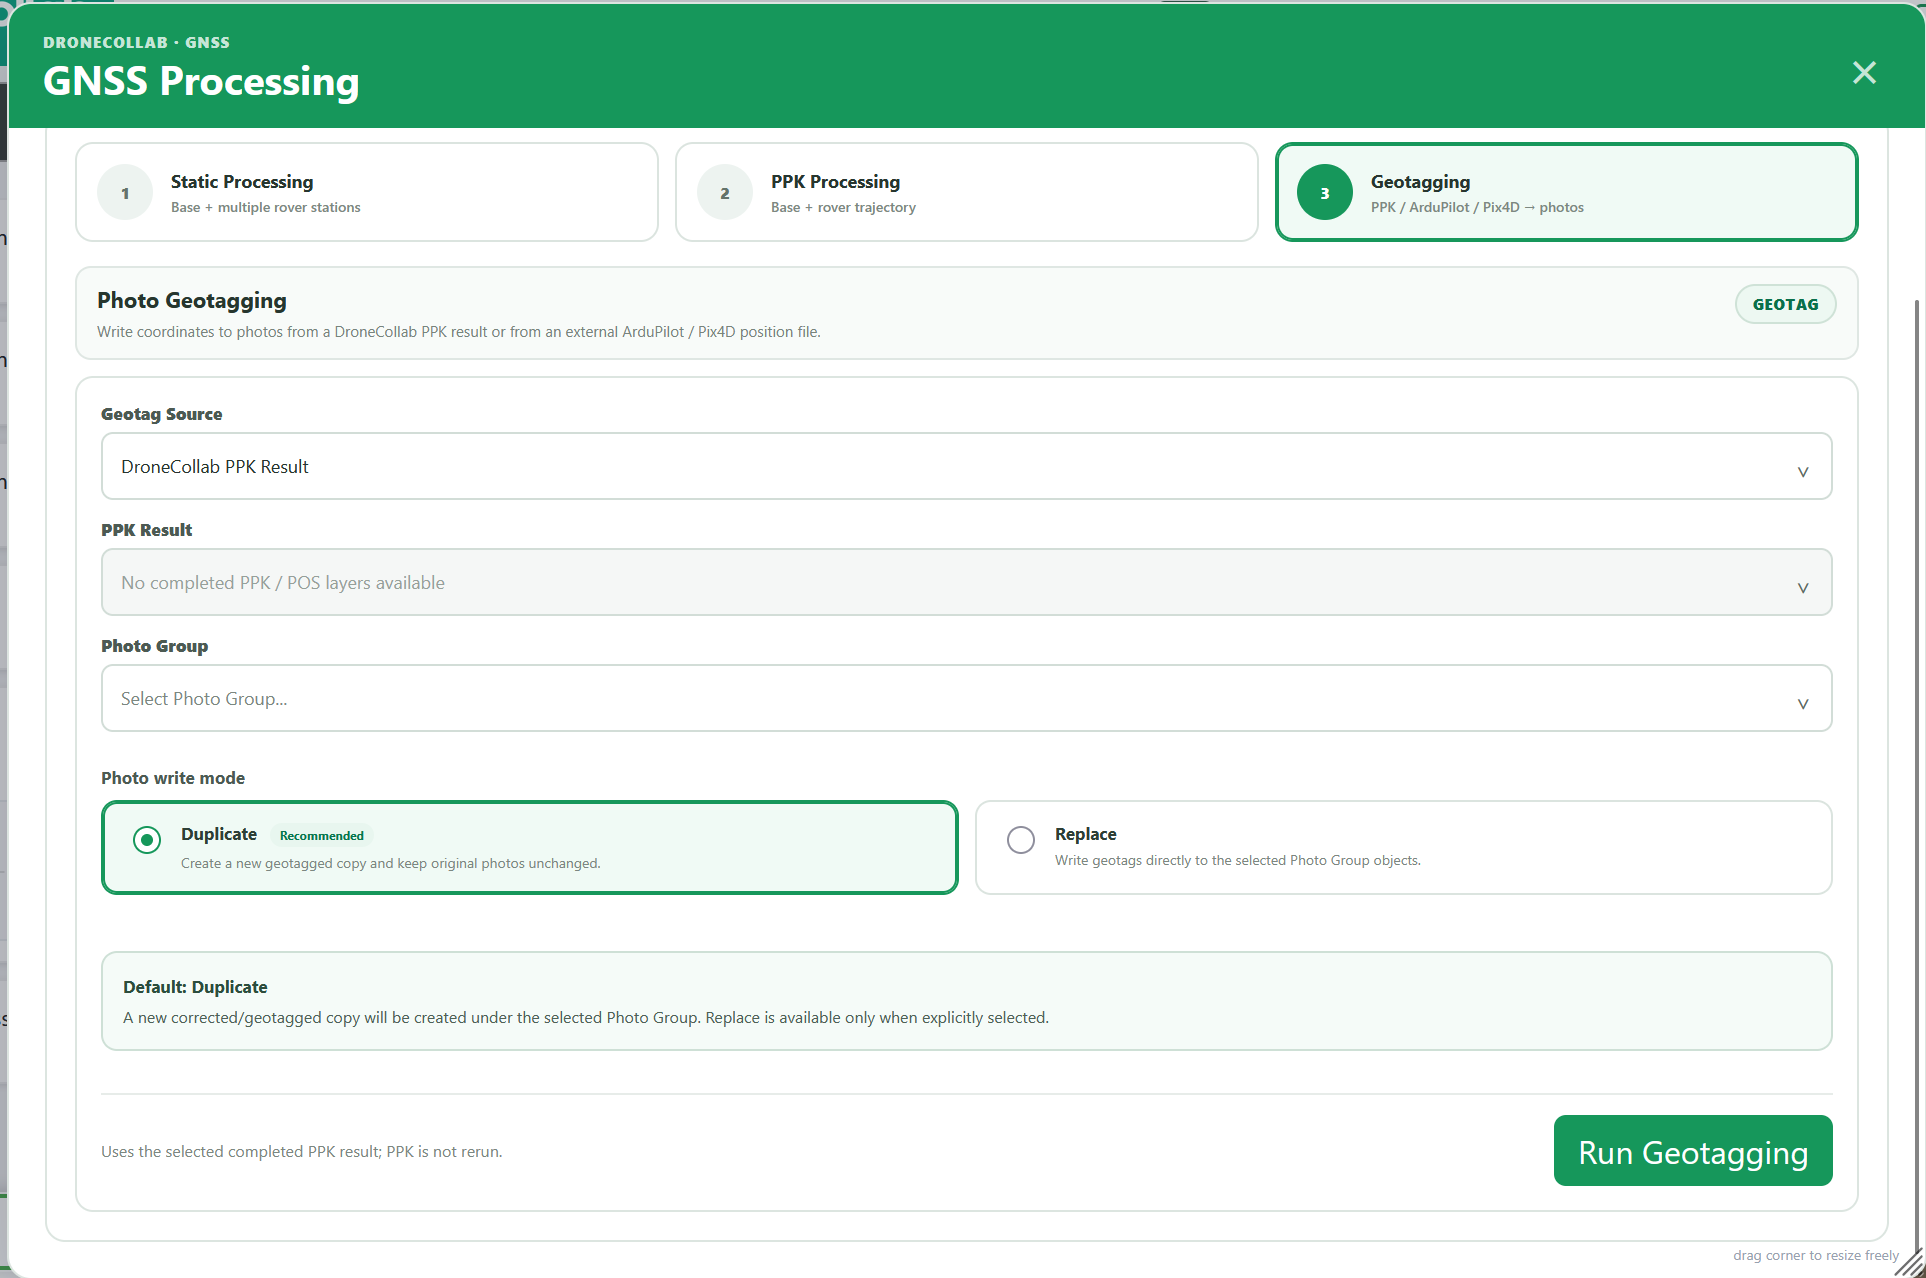
先に Photos で写真をアップロードします。Geotagging で完了した PPK Result と対応する Photo Group を選択します。Duplicate のまま Run Geotagging を実行し、Ortho Processing 前にコピーを確認します。
フォーム全項目:入力、選択肢と説明
Geotagging · Source / Photo Group
現在のプロジェクトの完了 PPK/POS を選びます。外部入力は ArduPilot .bin/.log/.tlog または Pix4D .csv/.txt/.xyz。写真群、時刻またはファイル名を合わせます。PPK 再実行はなく、Duplicate は原本保持、Replace は選択物を更新します。
| 項目 | 初期値 / 選択肢 |
|---|---|
| Geotag Source | DroneCollab PPK Result (default) / ArduPilot Flight Log / Pix4D Position / Geolocation File |
| PPK Result | Completed PPK / POS layer; shown for PPK source |
| ArduPilot Flight Log | Shown for ArduPilot; .bin / .log / .tlog |
| Pix4D Position / Geolocation Data | Shown for Pix4D; .csv / .txt / .xyz |
| Photo Group | Photos from the same flight, uploaded in the active project |
| Photo write mode | Duplicate (default) / Replace |
| Run Geotagging | My Processing; writes photo GPS; no PPK rerun |
空一覧ではプロジェクト、完了状態、レイヤー/写真群を確認します。失敗時はメッセージと NAV、空 EventPost ではトリガーを確認します。写真座標を検証後、Basic Processing で補正群を使います。
手順を見る → Basic Processing