
افتح GNSS Processing
في مجموعة Drone Collab اضغط الأيقونة الثانية GNSS Tools ذات حامل المساحة، ثم افتح New Processing.
جهز القاعدة باستخدام Static
ارفع رصدين على الأقل وحدد Base وRover واحداً على الأقل لكل منهما. أدخل جميع ارتفاعات الهوائيات وإحداثيات كل Base. اضغط Process Static وافحص My Processing وطبقة Point المكتملة.
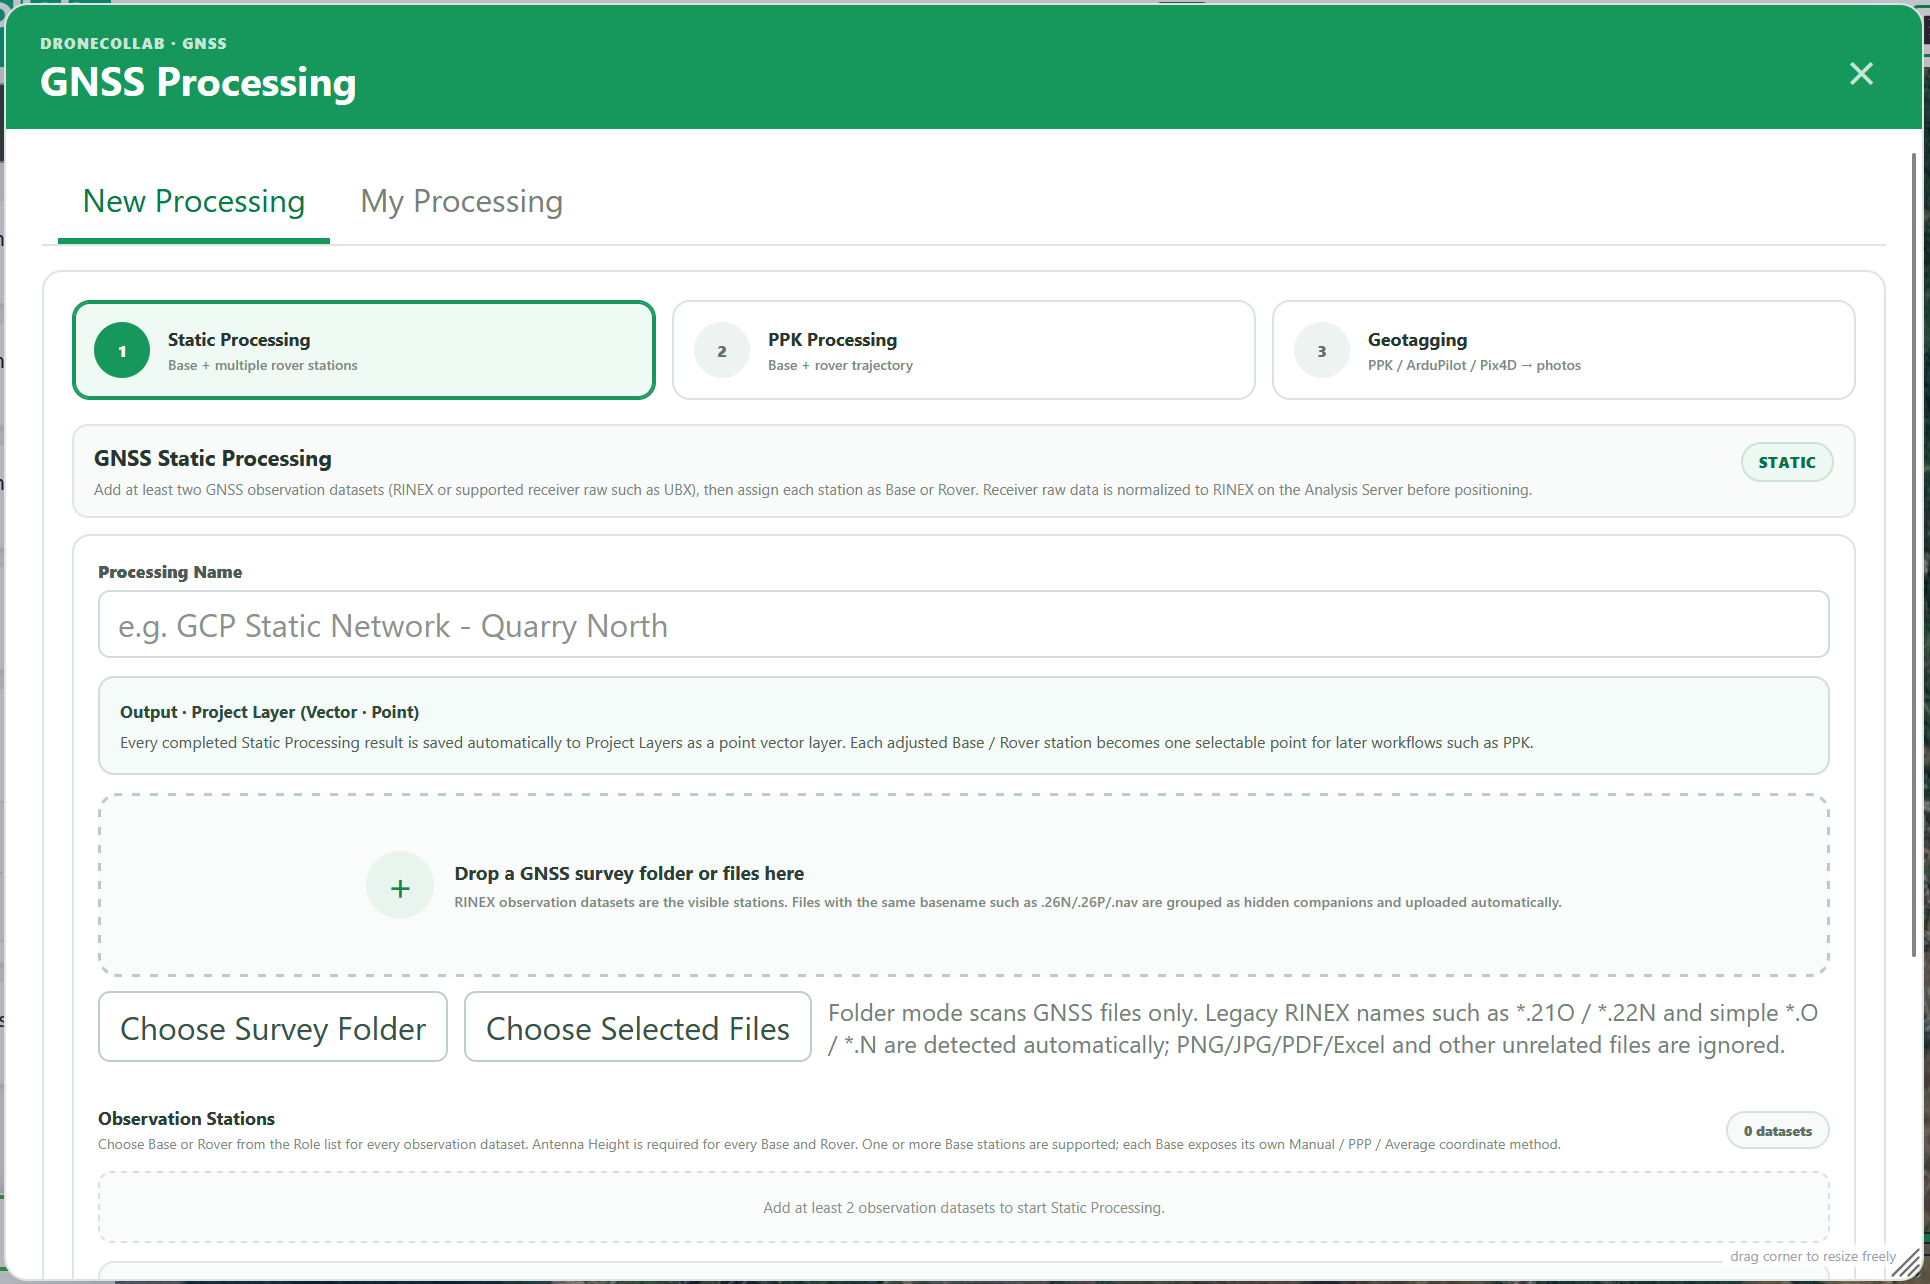
النموذج الكامل: الحقول والخيارات والشرح
الأسماء تطابق النموذج. اضبط القيم الافتراضية حسب الرصد. يمكن تجاوز Static إذا كانت إحداثيات القاعدة متحققة بشكل مستقل.
Static Processing · Observation Stations
سمّ المهمة وارفع RINEX أو البيانات الخام المدعومة مثل UBX. يجب تداخل أوقات رصد Base وRover.
| الحقل | الافتراضي / الخيارات |
|---|---|
| Processing Name | GCP Static Network - Quarry North (example) |
| Choose Selected Files / Choose Survey Folder | RINEX OBS / supported receiver raw; ≥ 2 stations |
| Role | Base / Rover; ≥ 1 of each |
Static Processing · Base coordinate
Manual لإحداثيات متحققة؛ PPP يعتمد على الرصد والمنتجات وAverage Single تقدير مستقل. X/Y اليدوي طول/عرض بدرجات عشرية وZ ارتفاع الأرض الإهليلجي بالمتر. حوّل الإحداثيات المسقطة أولاً واستخدم النقطة العشرية.
| الحقل | الافتراضي / الخيارات |
|---|---|
| Base coordinate | Manual coordinate (known) / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground h / Z | WGS84 decimal degrees · ground ellipsoidal height (m) |
Static Processing · Antenna Height (m)
قس عمودياً من العلامة الأرضية إلى ARP لكل محطة Static وقاعدة PPK: من 0 إلى 100 م. 1,800 و1.800 تعنيان 1.8 م. يطبق المحلل ارتفاع الهوائي؛ لا تضفه مرتين.
| الحقل | الافتراضي / الخيارات |
|---|---|
| Antenna Height (m) | Required for every Base and Rover; 0–100 m |
Static Processing · Processing settings
Static يوفر خطوط قاعدة مستقلة أو شبكة موزونة. للطائرة المتحركة Kinematic وللمستقبل الثابت Static. Auto يختبر ملفات إعداد، وPPK يقارن البدائل عند ضعف الجودة الأولية. Standard يستخدم إعداداً واحداً.
| الحقل | الافتراضي / الخيارات |
|---|---|
| Solution Mode | Auto (default) / Independent Base → Rover baselines / Multi-base Network · weighted least squares |
| Scientific Strategy | Auto Scientific (default) / Single RTKLIB profile |
| Process Static | My Processing → completed Project Layer (Vector · Point) |
صحح الرحلة باستخدام PPK
في PPK Processing ارفع رصد Base وحدد إحداثياته وارتفاع الهوائي وأضف رصد Rover للطائرة. راجع PPK configuration واضغط Process PPK.

النموذج الكامل: الحقول والخيارات والشرح
PPK Processing · Base / Rover
سمّ المهمة وارفع RINEX أو البيانات الخام المدعومة مثل UBX. يجب تداخل أوقات رصد Base وRover.
| الحقل | الافتراضي / الخيارات |
|---|---|
| Processing Name | Flight 01 PPK (example) |
| Base Observation / Raw | One Base observation / supported raw |
| Rover / Drone Observation | One or more Rover observations; companion NAV separated automatically |
PPK Processing · Base Coordinate
Manual لإحداثيات متحققة؛ PPP يعتمد على الرصد والمنتجات وAverage Single تقدير مستقل. X/Y اليدوي طول/عرض بدرجات عشرية وZ ارتفاع الأرض الإهليلجي بالمتر. حوّل الإحداثيات المسقطة أولاً واستخدم النقطة العشرية.
| الحقل | الافتراضي / الخيارات |
|---|---|
| Base Coordinate | Project Point Layer (default) / Manual Known Coordinate / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground Ellipsoidal Height / Z | Manual Known only; decimal degrees and ground ellipsoidal height (m) |
PPK Processing · Antenna Height (m)
قس عمودياً من العلامة الأرضية إلى ARP لكل محطة Static وقاعدة PPK: من 0 إلى 100 م. 1,800 و1.800 تعنيان 1.8 م. يطبق المحلل ارتفاع الهوائي؛ لا تضفه مرتين.
| الحقل | الافتراضي / الخيارات |
|---|---|
| Antenna Height (m) | Required; vertical ground → ARP, 0–100 m |
PPK Processing · Project Point Layer
اختر Base Point الصحيح وZ إهليلجي أرضي، ويفضل ellipsoidal_height_m. الكشف الآلي لا يتحقق من المرجع الرأسي. عند غياب حقل مناسب اختر Manual value وأدخل Manual Z.
| الحقل | الافتراضي / الخيارات |
|---|---|
| Point Layer | Point layer in active project, including completed Static results |
| Base Point | The actual reference station in that layer |
| Z Field | Detected numeric property / Geometry Z / layer API Z / Manual value |
| Manual Z Value (m) | Only when Z Field = Manual value; ground ellipsoidal height |
PPK Processing · PPK configuration
Static يوفر خطوط قاعدة مستقلة أو شبكة موزونة. للطائرة المتحركة Kinematic وللمستقبل الثابت Static. Auto يختبر ملفات إعداد، وPPK يقارن البدائل عند ضعف الجودة الأولية. Standard يستخدم إعداداً واحداً.
| الحقل | الافتراضي / الخيارات |
|---|---|
| Positioning Mode | Kinematic (default) / Static |
| PPK Solver Strategy | Auto Optimize (default) / Standard RTKLIB |
| Process PPK | My Processing → completed outputs |
Static / PPK · Satellite Selection & Frequency
Auto يحدد الأنظمة والترددات المشتركة وManual يستخدم المحدد. اختر إشارات مسجلة لدى المستقبلين؛ L1+L2+L5 لا ينشئ بيانات مفقودة.
| الحقل | الافتراضي / الخيارات |
|---|---|
| Satellite Selection | Automatic (default) / Manual constellation selection |
| GNSS Constellations | GPS / Galileo / BeiDou / GLONASS / QZSS; all checked initially; Manual only |
| Frequency | Auto (default) / L1 only / L1+L2 / L1+L2+L5 |
Static / PPK · Elevation & Ambiguity
Elevation Mask يستبعد الأقمار المنخفضة. Ambiguity Resolution يحل الغموض الصحيح. AR Ratio نسبة تحقق وليس دقة بالمتر؛ الافتراضي 3.0 والنطاق 1.5–10.
| الحقل | الافتراضي / الخيارات |
|---|---|
| Elevation Mask | 10° / 15° (default) / 20° |
| Ambiguity Resolution | Auto (default) / Fix-and-Hold / Continuous |
| AR Ratio Threshold | 3.0 (default); min 1.5, max 10, step 0.1 |
Static / PPK · Ionosphere & Troposphere
Ionosphere/Troposphere يضبطان نماذج الغلاف الجوي. Auto يختار النموذج، وIono-free يحتاج رصداً متعدد الترددات مناسباً. Off يعطل التصحيح.
| الحقل | الافتراضي / الخيارات |
|---|---|
| Ionosphere | Auto (default) / Broadcast model / Estimate / Iono-free combination / Off |
| Troposphere | Auto · Saastamoinen (default) / Saastamoinen / Estimate / Off |
Static / PPK · Navigation & Ephemeris
قد يأتي NAV مرافقاً أو من تحويل raw، لكن الملاحة القابلة للاستخدام ضرورية. SP3/CLK منتجات دقيقة. Precise يحتاج منتجات مناسبة؛ حوّل raw غير المعروف عبر Raw → RINEX أو أداة الشركة.
| الحقل | الافتراضي / الخيارات |
|---|---|
| Ephemeris | Auto · precise when available (default) / Broadcast / Precise SP3 / CLK |
| Navigation / Precise Products (Static) · Navigation / Ephemeris (PPK) | Companion RINEX NAV / generated navigation; optional SP3/CLK products |
Static / PPK · Vertical Height
Vertical Height الافتراضي EGM2008 2.5′. يحل h الإهليلجي أولاً ثم H = h − N عند توفر الجيويد. افحص حالة التحويل؛ إدخال Base يستخدم الارتفاع الإهليلجي.
| الحقل | الافتراضي / الخيارات |
|---|---|
| Vertical Height | EGM2008 2.5′ (default) / EGM2008 1′ / EGM96 5′ / EGM96 15′ / EGM84 15′ |
Static / PPK · Precision Acceptance (m)
0.10 م علامة sigma ثلاثية الأبعاد المقدرة، لا ضمان دقة ميدانية ولا تحويل FLOAT إلى FIX؛ FIX يبقى q=1. افحص التقرير ونسبة FIX. عصور المسار تختلف عن مواقع أحداث الكاميرا EventPost.
| الحقل | الافتراضي / الخيارات |
|---|---|
| Precision Acceptance (m) | 0.10 (default); min 0.01, max 1.00, step 0.01 |
افحص المسار وEventPost
في My Processing افحص FIX/FLOAT والدقة المقبولة والعصور وعدد الأحداث. راجع Layers وحمّل التقرير وPOS/CSV/GeoJSON. يتطلب EventPost أحداث تشغيل كاميرا مسجلة.
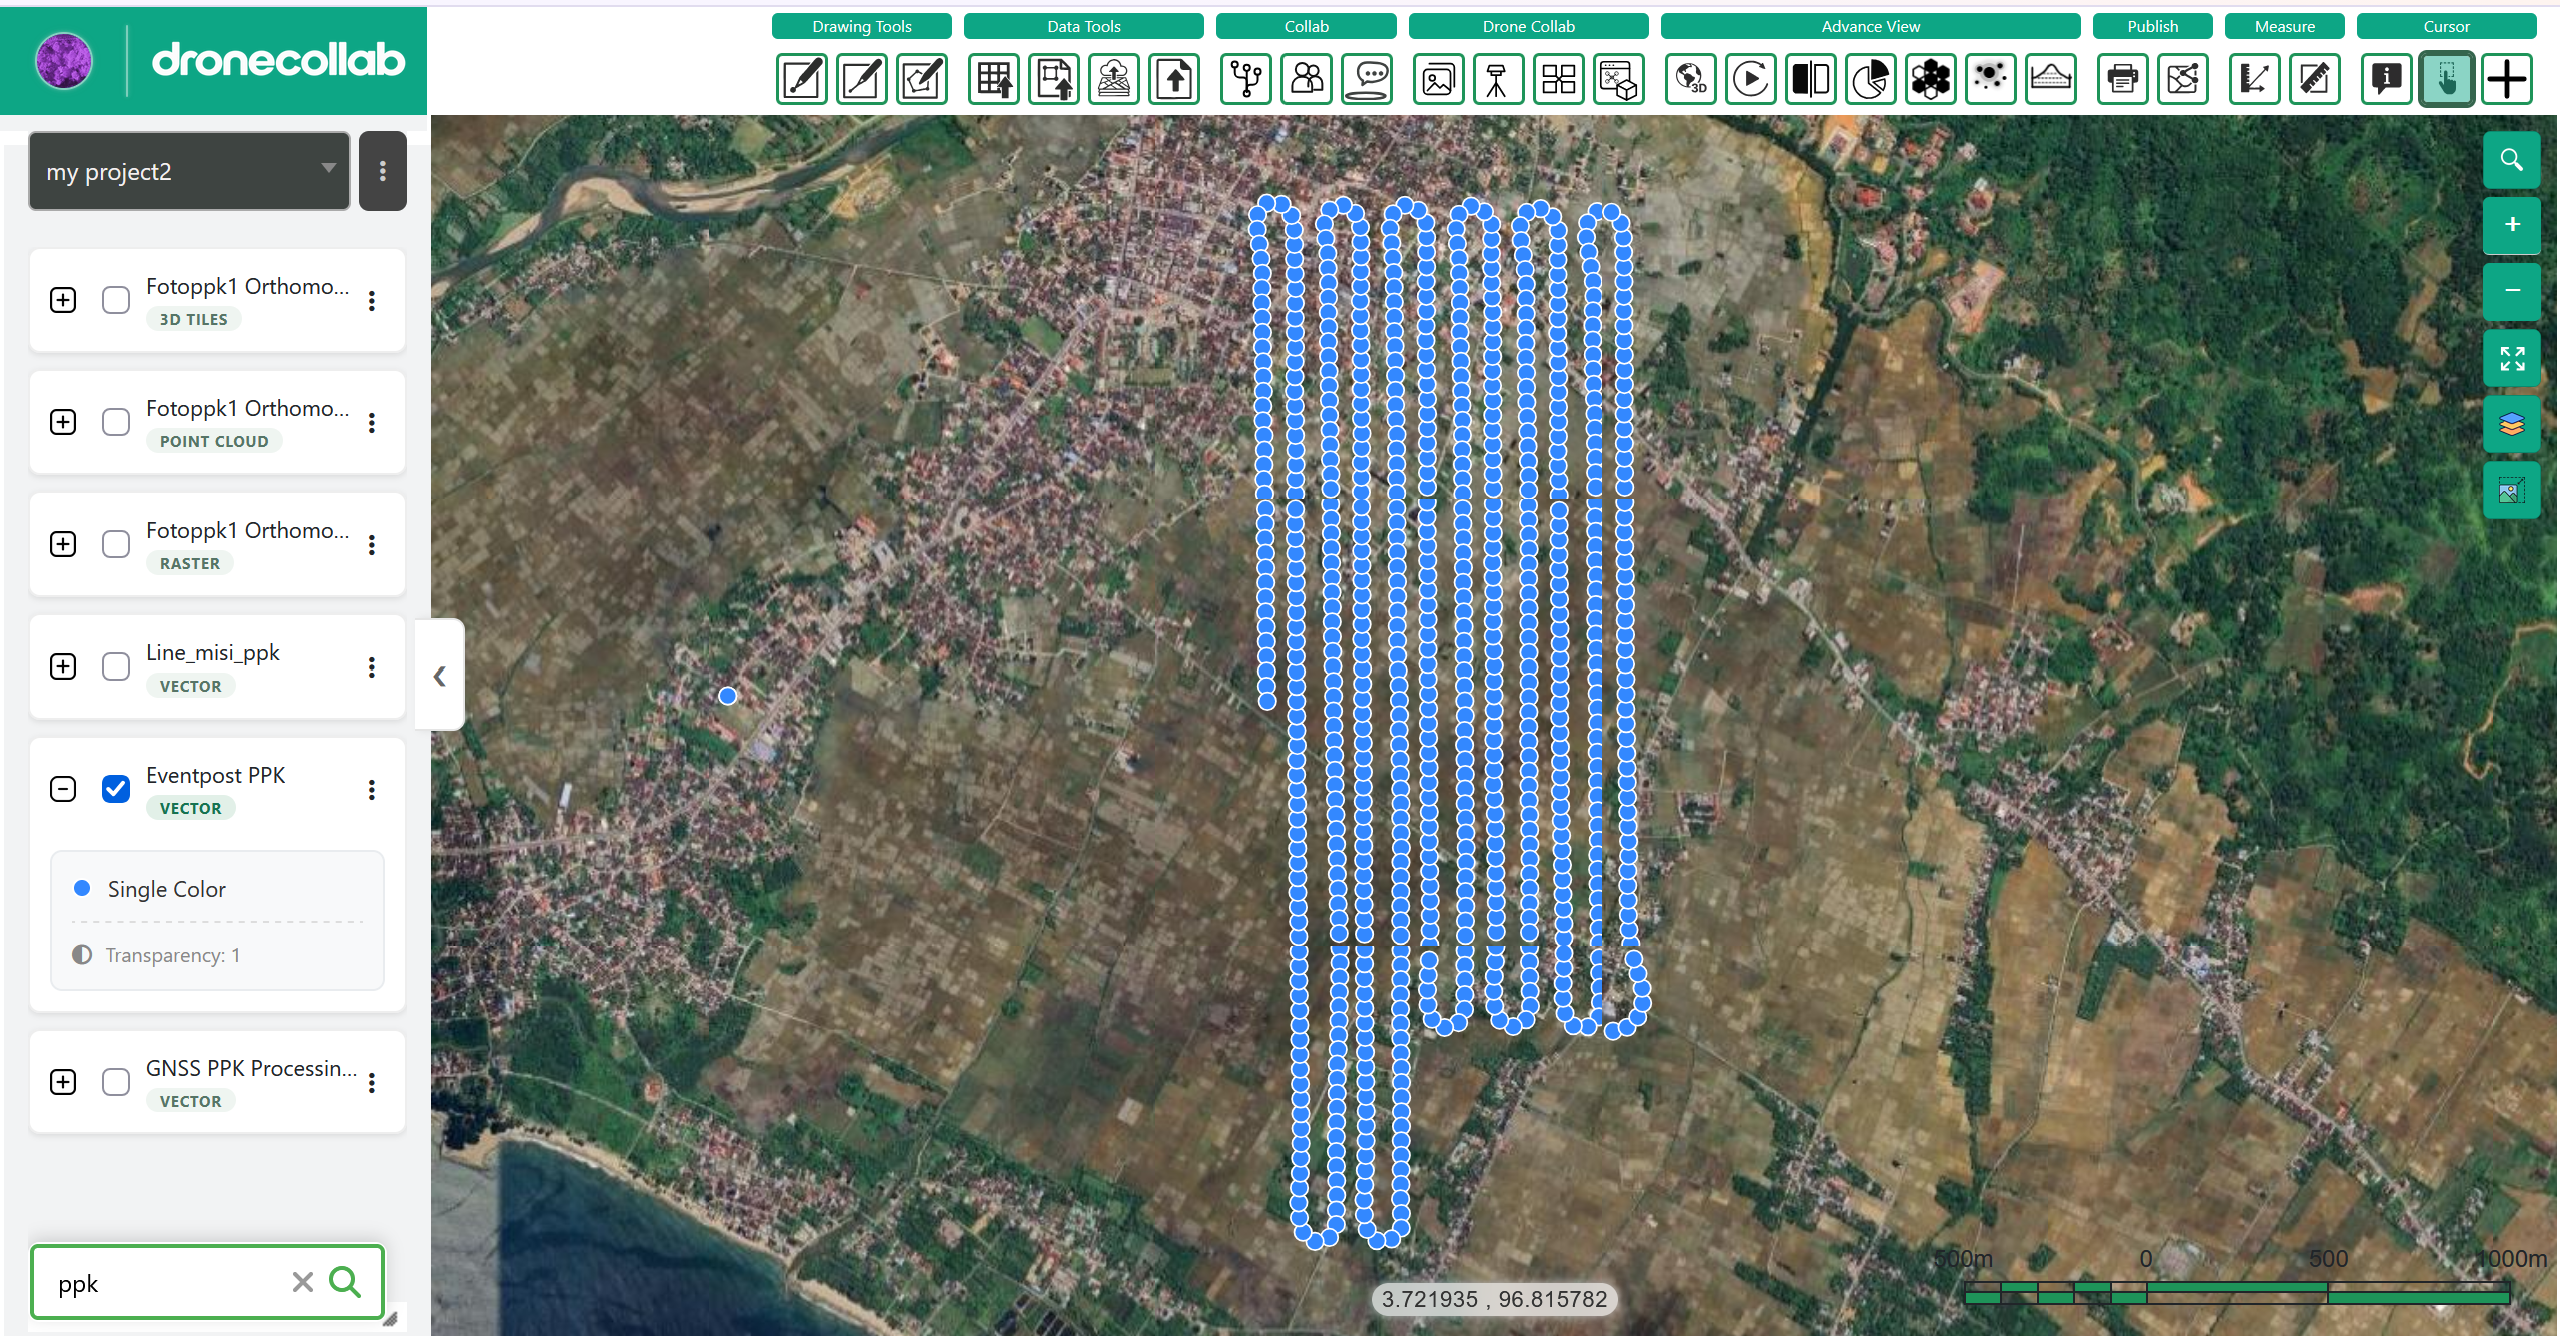
النموذج الكامل: الحقول والخيارات والشرح
My Processing · Report / Layers
0.10 م علامة sigma ثلاثية الأبعاد المقدرة، لا ضمان دقة ميدانية ولا تحويل FLOAT إلى FIX؛ FIX يبقى q=1. افحص التقرير ونسبة FIX. عصور المسار تختلف عن مواقع أحداث الكاميرا EventPost.
| الحقل | الافتراضي / الخيارات |
|---|---|
| RTKLIB Fixed / Float / Fix rate | Native ambiguity status; FIX q=1 |
| ≤ threshold / estimated 3-D sigma | Separate precision acceptance flag |
| POS / CSV / GeoJSON | Full trajectory, report and supported downloads |
| EventPost GeoJSON / CSV | Camera-trigger-only positions when receiver events exist |
أضف إحداثيات الصور
ارفع الصور عبر Photos أولاً. في Geotagging اختر PPK Result مكتمل وPhoto Group المطابق. أبق Duplicate واضغط Run Geotagging وافحص النسخ قبل Ortho Processing.
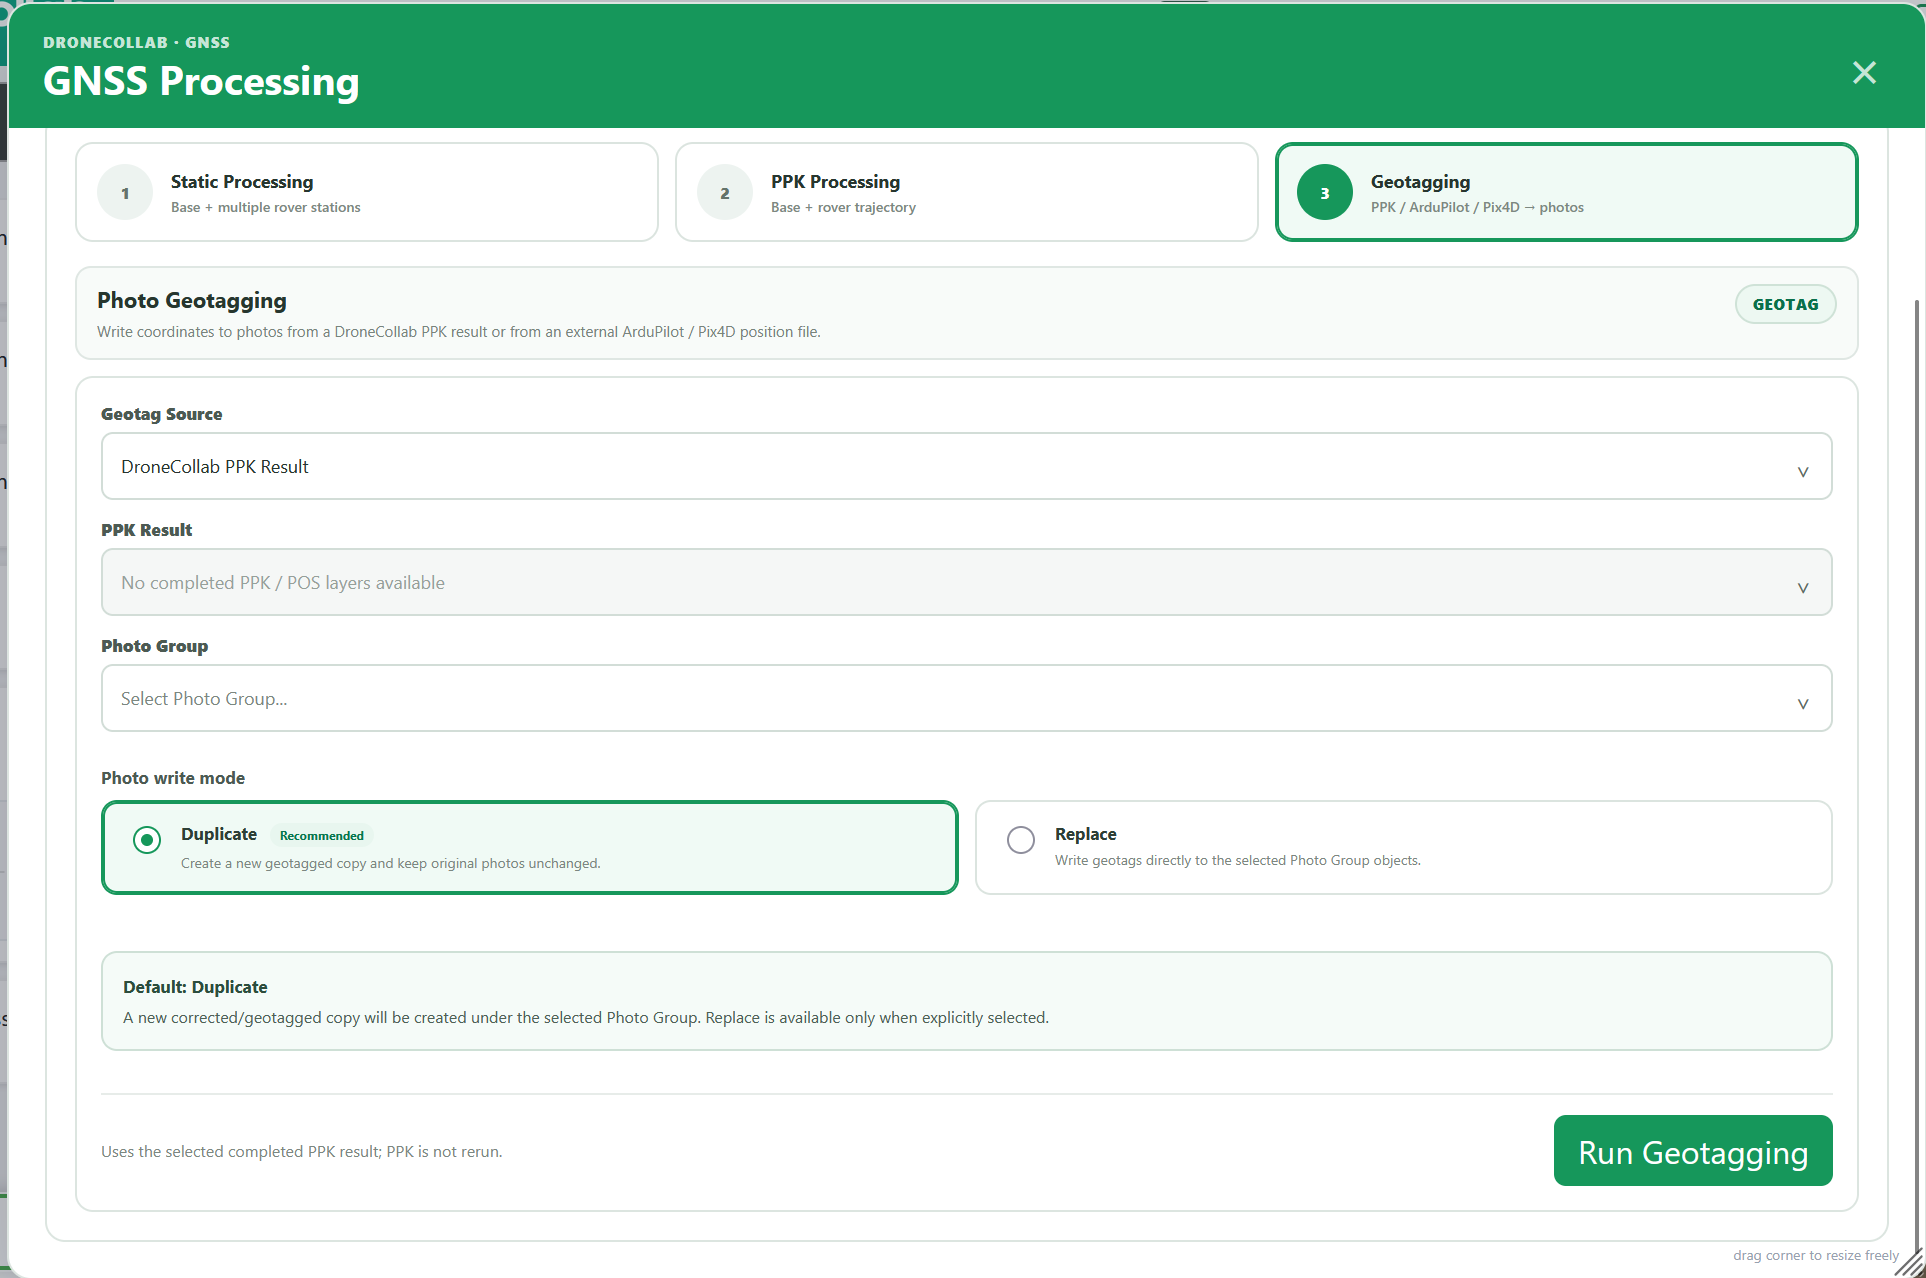
النموذج الكامل: الحقول والخيارات والشرح
Geotagging · Source / Photo Group
اختر PPK/POS مكتمل للمشروع النشط. الخارجي: ArduPilot .bin/.log/.tlog أو Pix4D .csv/.txt/.xyz. طابق مجموعة الصور والأوقات أو أسماء الملفات. لا يعاد PPK؛ Duplicate يحفظ الأصل وReplace يعدل العناصر.
| الحقل | الافتراضي / الخيارات |
|---|---|
| Geotag Source | DroneCollab PPK Result (default) / ArduPilot Flight Log / Pix4D Position / Geolocation File |
| PPK Result | Completed PPK / POS layer; shown for PPK source |
| ArduPilot Flight Log | Shown for ArduPilot; .bin / .log / .tlog |
| Pix4D Position / Geolocation Data | Shown for Pix4D; .csv / .txt / .xyz |
| Photo Group | Photos from the same flight, uploaded in the active project |
| Photo write mode | Duplicate (default) / Replace |
| Run Geotagging | My Processing; writes photo GPS; no PPK rerun |
القائمة الفارغة: افحص المشروع والاكتمال والطبقات/الصور. الفشل: اقرأ الرسالة وNAV. EventPost الفارغ: افحص أحداث التشغيل. تحقق من إحداثيات الصور واستخدم المجموعة المصححة في Basic Processing.
عرض الخطوات → Basic Processing