
Mở GNSS Processing
Trong nhóm Drone Collab, nhấn biểu tượng thứ hai GNSS Tools hình chân máy khảo sát. Mở New Processing.
Chuẩn bị base bằng Static
Tải ít nhất hai bộ quan trắc, gán ít nhất một Base và một Rover. Nhập mọi chiều cao anten và tọa độ từng Base. Nhấn Process Static; kiểm tra My Processing và lớp Point hoàn thành.
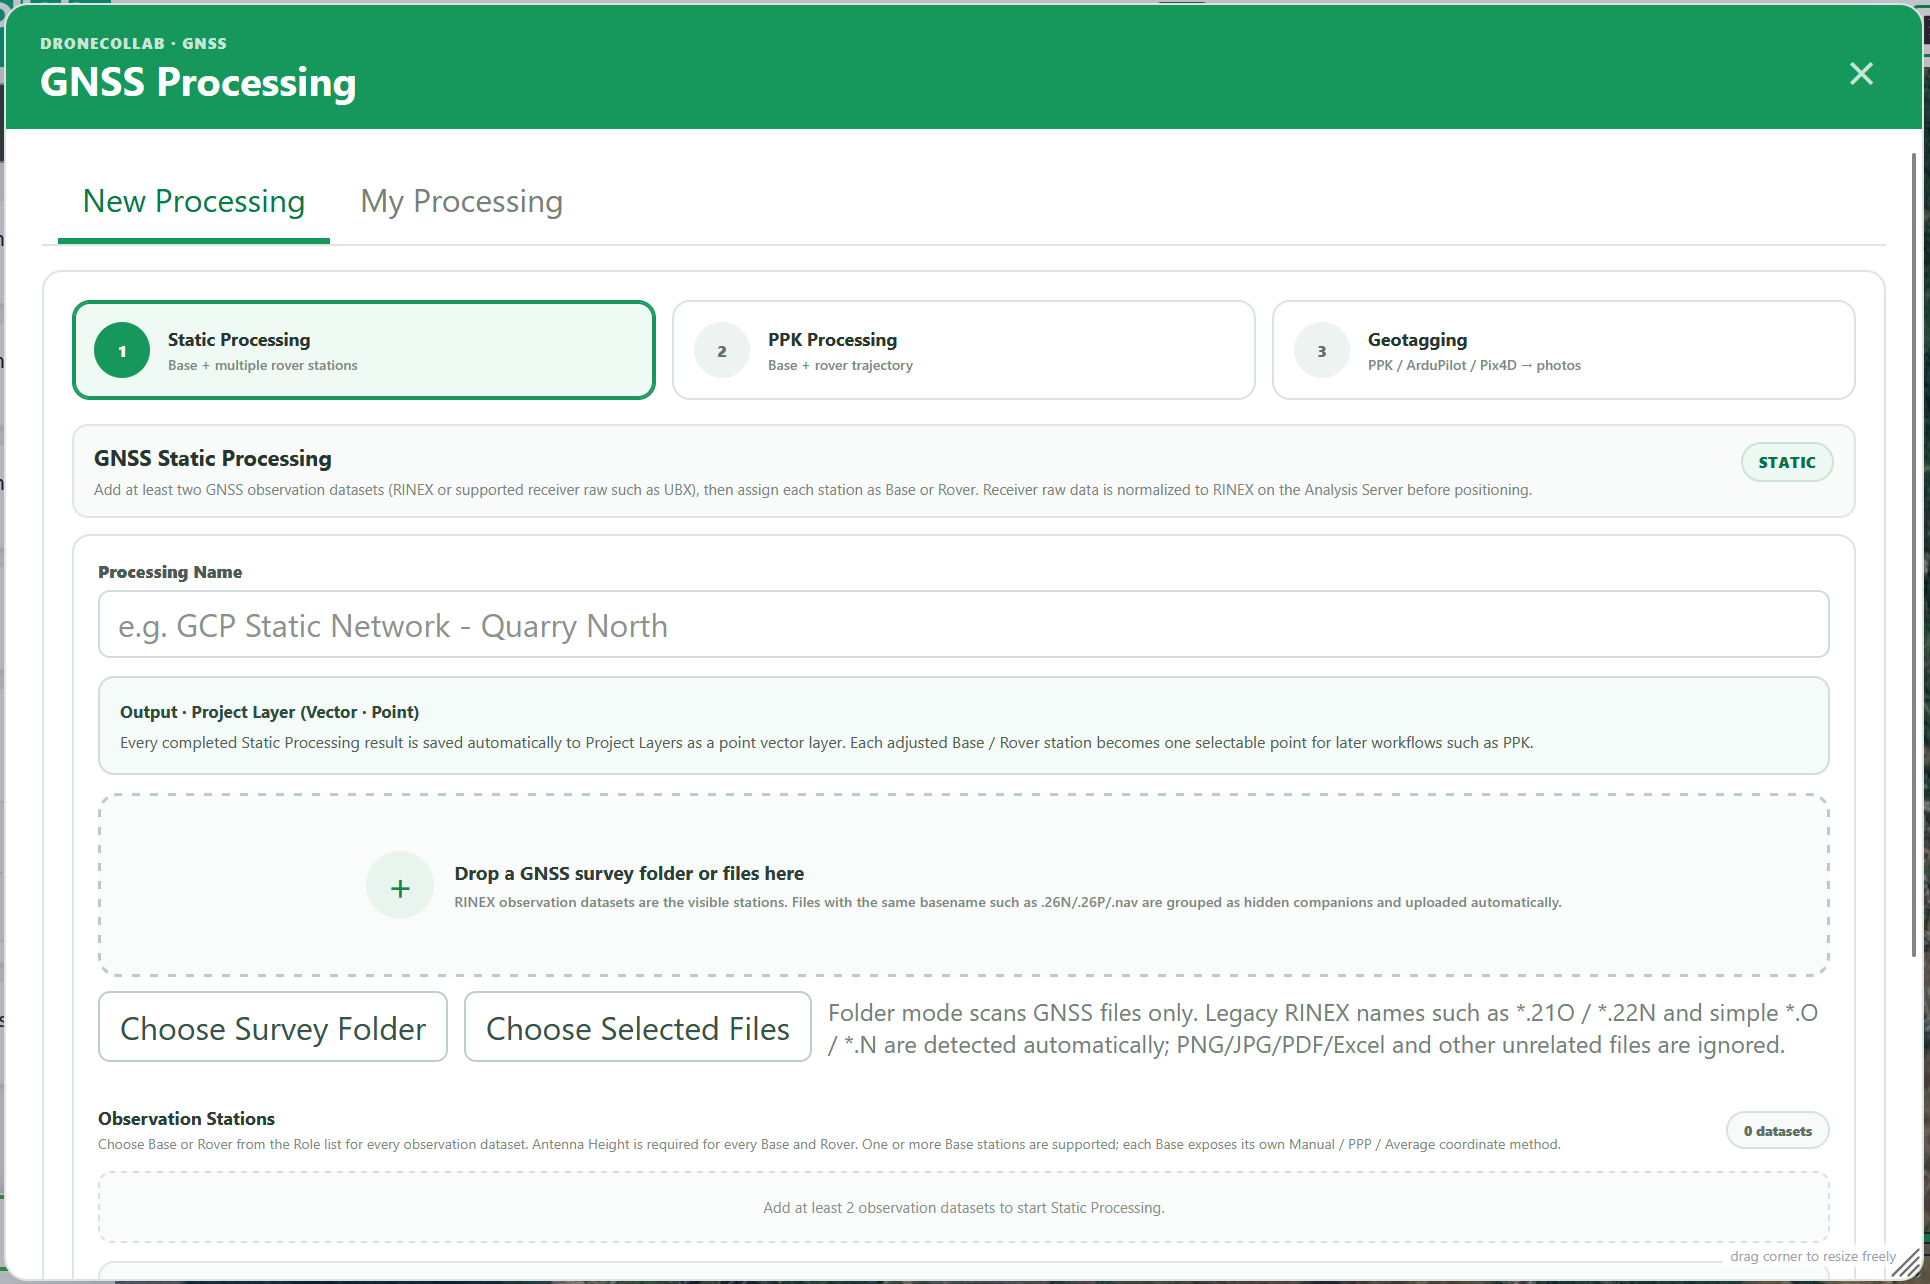
Biểu mẫu đầy đủ: trường, lựa chọn và giải thích
Tên trường theo giao diện. Điều chỉnh mặc định theo quan trắc. Có thể bỏ Static nếu tọa độ base đã được kiểm chứng độc lập.
Static Processing · Observation Stations
Đặt tên công việc và tải RINEX hoặc raw hỗ trợ như UBX. Thời gian quan trắc Base/Rover phải giao nhau.
| Trường | Mặc định / lựa chọn |
|---|---|
| Processing Name | GCP Static Network - Quarry North (example) |
| Choose Selected Files / Choose Survey Folder | RINEX OBS / supported receiver raw; ≥ 2 stations |
| Role | Base / Rover; ≥ 1 of each |
Static Processing · Base coordinate
Manual dùng tọa độ kiểm chứng; PPP phụ thuộc dữ liệu/sản phẩm, Average Single là ước tính đơn điểm. X/Y thủ công là kinh độ/vĩ độ theo độ thập phân; Z là độ cao ellipsoid mặt đất theo mét. Chuyển tọa độ chiếu trước và dùng dấu chấm thập phân.
| Trường | Mặc định / lựa chọn |
|---|---|
| Base coordinate | Manual coordinate (known) / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground h / Z | WGS84 decimal degrees · ground ellipsoidal height (m) |
Static Processing · Antenna Height (m)
Đo thẳng đứng từ mốc đến ARP cho mọi trạm Static và Base PPK: 0–100 m. 1,800 và 1.800 đều là 1,8 m. Solver áp dụng chiều cao anten, không cộng hai lần.
| Trường | Mặc định / lựa chọn |
|---|---|
| Antenna Height (m) | Required for every Base and Rover; 0–100 m |
Static Processing · Processing settings
Static chọn baseline độc lập hoặc mạng có trọng số. Drone di chuyển: Kinematic; máy thu cố định: Static. Auto thử cấu hình; PPK so sánh phương án khi chất lượng ban đầu yếu. Standard dùng một cấu hình.
| Trường | Mặc định / lựa chọn |
|---|---|
| Solution Mode | Auto (default) / Independent Base → Rover baselines / Multi-base Network · weighted least squares |
| Scientific Strategy | Auto Scientific (default) / Single RTKLIB profile |
| Process Static | My Processing → completed Project Layer (Vector · Point) |
Hiệu chỉnh chuyến bay bằng PPK
Trong PPK Processing, tải quan trắc Base, chọn tọa độ và chiều cao anten, thêm quan trắc Rover drone. Kiểm tra PPK configuration và nhấn Process PPK.

Biểu mẫu đầy đủ: trường, lựa chọn và giải thích
PPK Processing · Base / Rover
Đặt tên công việc và tải RINEX hoặc raw hỗ trợ như UBX. Thời gian quan trắc Base/Rover phải giao nhau.
| Trường | Mặc định / lựa chọn |
|---|---|
| Processing Name | Flight 01 PPK (example) |
| Base Observation / Raw | One Base observation / supported raw |
| Rover / Drone Observation | One or more Rover observations; companion NAV separated automatically |
PPK Processing · Base Coordinate
Manual dùng tọa độ kiểm chứng; PPP phụ thuộc dữ liệu/sản phẩm, Average Single là ước tính đơn điểm. X/Y thủ công là kinh độ/vĩ độ theo độ thập phân; Z là độ cao ellipsoid mặt đất theo mét. Chuyển tọa độ chiếu trước và dùng dấu chấm thập phân.
| Trường | Mặc định / lựa chọn |
|---|---|
| Base Coordinate | Project Point Layer (default) / Manual Known Coordinate / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground Ellipsoidal Height / Z | Manual Known only; decimal degrees and ground ellipsoidal height (m) |
PPK Processing · Antenna Height (m)
Đo thẳng đứng từ mốc đến ARP cho mọi trạm Static và Base PPK: 0–100 m. 1,800 và 1.800 đều là 1,8 m. Solver áp dụng chiều cao anten, không cộng hai lần.
| Trường | Mặc định / lựa chọn |
|---|---|
| Antenna Height (m) | Required; vertical ground → ARP, 0–100 m |
PPK Processing · Project Point Layer
Chọn Base Point đúng và Z ellipsoid mặt đất, ưu tiên ellipsoidal_height_m. Tự nhận diện không kiểm chứng datum độ cao. Không có trường phù hợp thì chọn Manual value và nhập Manual Z.
| Trường | Mặc định / lựa chọn |
|---|---|
| Point Layer | Point layer in active project, including completed Static results |
| Base Point | The actual reference station in that layer |
| Z Field | Detected numeric property / Geometry Z / layer API Z / Manual value |
| Manual Z Value (m) | Only when Z Field = Manual value; ground ellipsoidal height |
PPK Processing · PPK configuration
Static chọn baseline độc lập hoặc mạng có trọng số. Drone di chuyển: Kinematic; máy thu cố định: Static. Auto thử cấu hình; PPK so sánh phương án khi chất lượng ban đầu yếu. Standard dùng một cấu hình.
| Trường | Mặc định / lựa chọn |
|---|---|
| Positioning Mode | Kinematic (default) / Static |
| PPK Solver Strategy | Auto Optimize (default) / Standard RTKLIB |
| Process PPK | My Processing → completed outputs |
Static / PPK · Satellite Selection & Frequency
Auto tìm chòm sao/tần số chung; Manual dùng hệ thống đã chọn. Chỉ chọn tín hiệu cả hai máy ghi; L1+L2+L5 không tạo dữ liệu thiếu.
| Trường | Mặc định / lựa chọn |
|---|---|
| Satellite Selection | Automatic (default) / Manual constellation selection |
| GNSS Constellations | GPS / Galileo / BeiDou / GLONASS / QZSS; all checked initially; Manual only |
| Frequency | Auto (default) / L1 only / L1+L2 / L1+L2+L5 |
Static / PPK · Elevation & Ambiguity
Elevation Mask bỏ vệ tinh thấp. Ambiguity Resolution giải số nguyên. AR Ratio là tỷ số kiểm định, không phải độ chính xác mét: mặc định 3.0, khoảng 1.5–10.
| Trường | Mặc định / lựa chọn |
|---|---|
| Elevation Mask | 10° / 15° (default) / 20° |
| Ambiguity Resolution | Auto (default) / Fix-and-Hold / Continuous |
| AR Ratio Threshold | 3.0 (default); min 1.5, max 10, step 0.1 |
Static / PPK · Ionosphere & Troposphere
Ionosphere/Troposphere điều khiển mô hình khí quyển. Auto chọn mô hình; Iono-free cần quan trắc đa tần phù hợp. Off tắt hiệu chỉnh.
| Trường | Mặc định / lựa chọn |
|---|---|
| Ionosphere | Auto (default) / Broadcast model / Estimate / Iono-free combination / Off |
| Troposphere | Auto · Saastamoinen (default) / Saastamoinen / Estimate / Off |
Static / PPK · Navigation & Ephemeris
NAV có thể đi kèm hoặc sinh từ raw nhưng vẫn cần dữ liệu dẫn đường dùng được. SP3/CLK là sản phẩm chính xác. Precise cần sản phẩm phù hợp; raw không nhận diện dùng Raw → RINEX hoặc công cụ hãng.
| Trường | Mặc định / lựa chọn |
|---|---|
| Ephemeris | Auto · precise when available (default) / Broadcast / Precise SP3 / CLK |
| Navigation / Precise Products (Static) · Navigation / Ephemeris (PPK) | Companion RINEX NAV / generated navigation; optional SP3/CLK products |
Static / PPK · Vertical Height
Vertical Height mặc định EGM2008 2.5′. Giải h ellipsoid rồi H = h − N khi có geoid. Kiểm tra trạng thái chuyển đổi; đầu vào Base dùng độ cao ellipsoid.
| Trường | Mặc định / lựa chọn |
|---|---|
| Vertical Height | EGM2008 2.5′ (default) / EGM2008 1′ / EGM96 5′ / EGM96 15′ / EGM84 15′ |
Static / PPK · Precision Acceptance (m)
0.10 m đánh dấu sigma 3D ước tính, không bảo đảm chính xác thực địa và không đổi FLOAT thành FIX; FIX vẫn q=1. Kiểm tra báo cáo và tỷ lệ FIX. Epoch quỹ đạo khác vị trí kích hoạt EventPost.
| Trường | Mặc định / lựa chọn |
|---|---|
| Precision Acceptance (m) | 0.10 (default); min 0.01, max 1.00, step 0.01 |
Kiểm tra quỹ đạo và EventPost
Trong My Processing kiểm tra FIX/FLOAT, cờ độ chính xác, epoch và số sự kiện. Xem Layers, báo cáo và POS/CSV/GeoJSON. EventPost cần sự kiện kích hoạt máy ảnh được ghi lại.
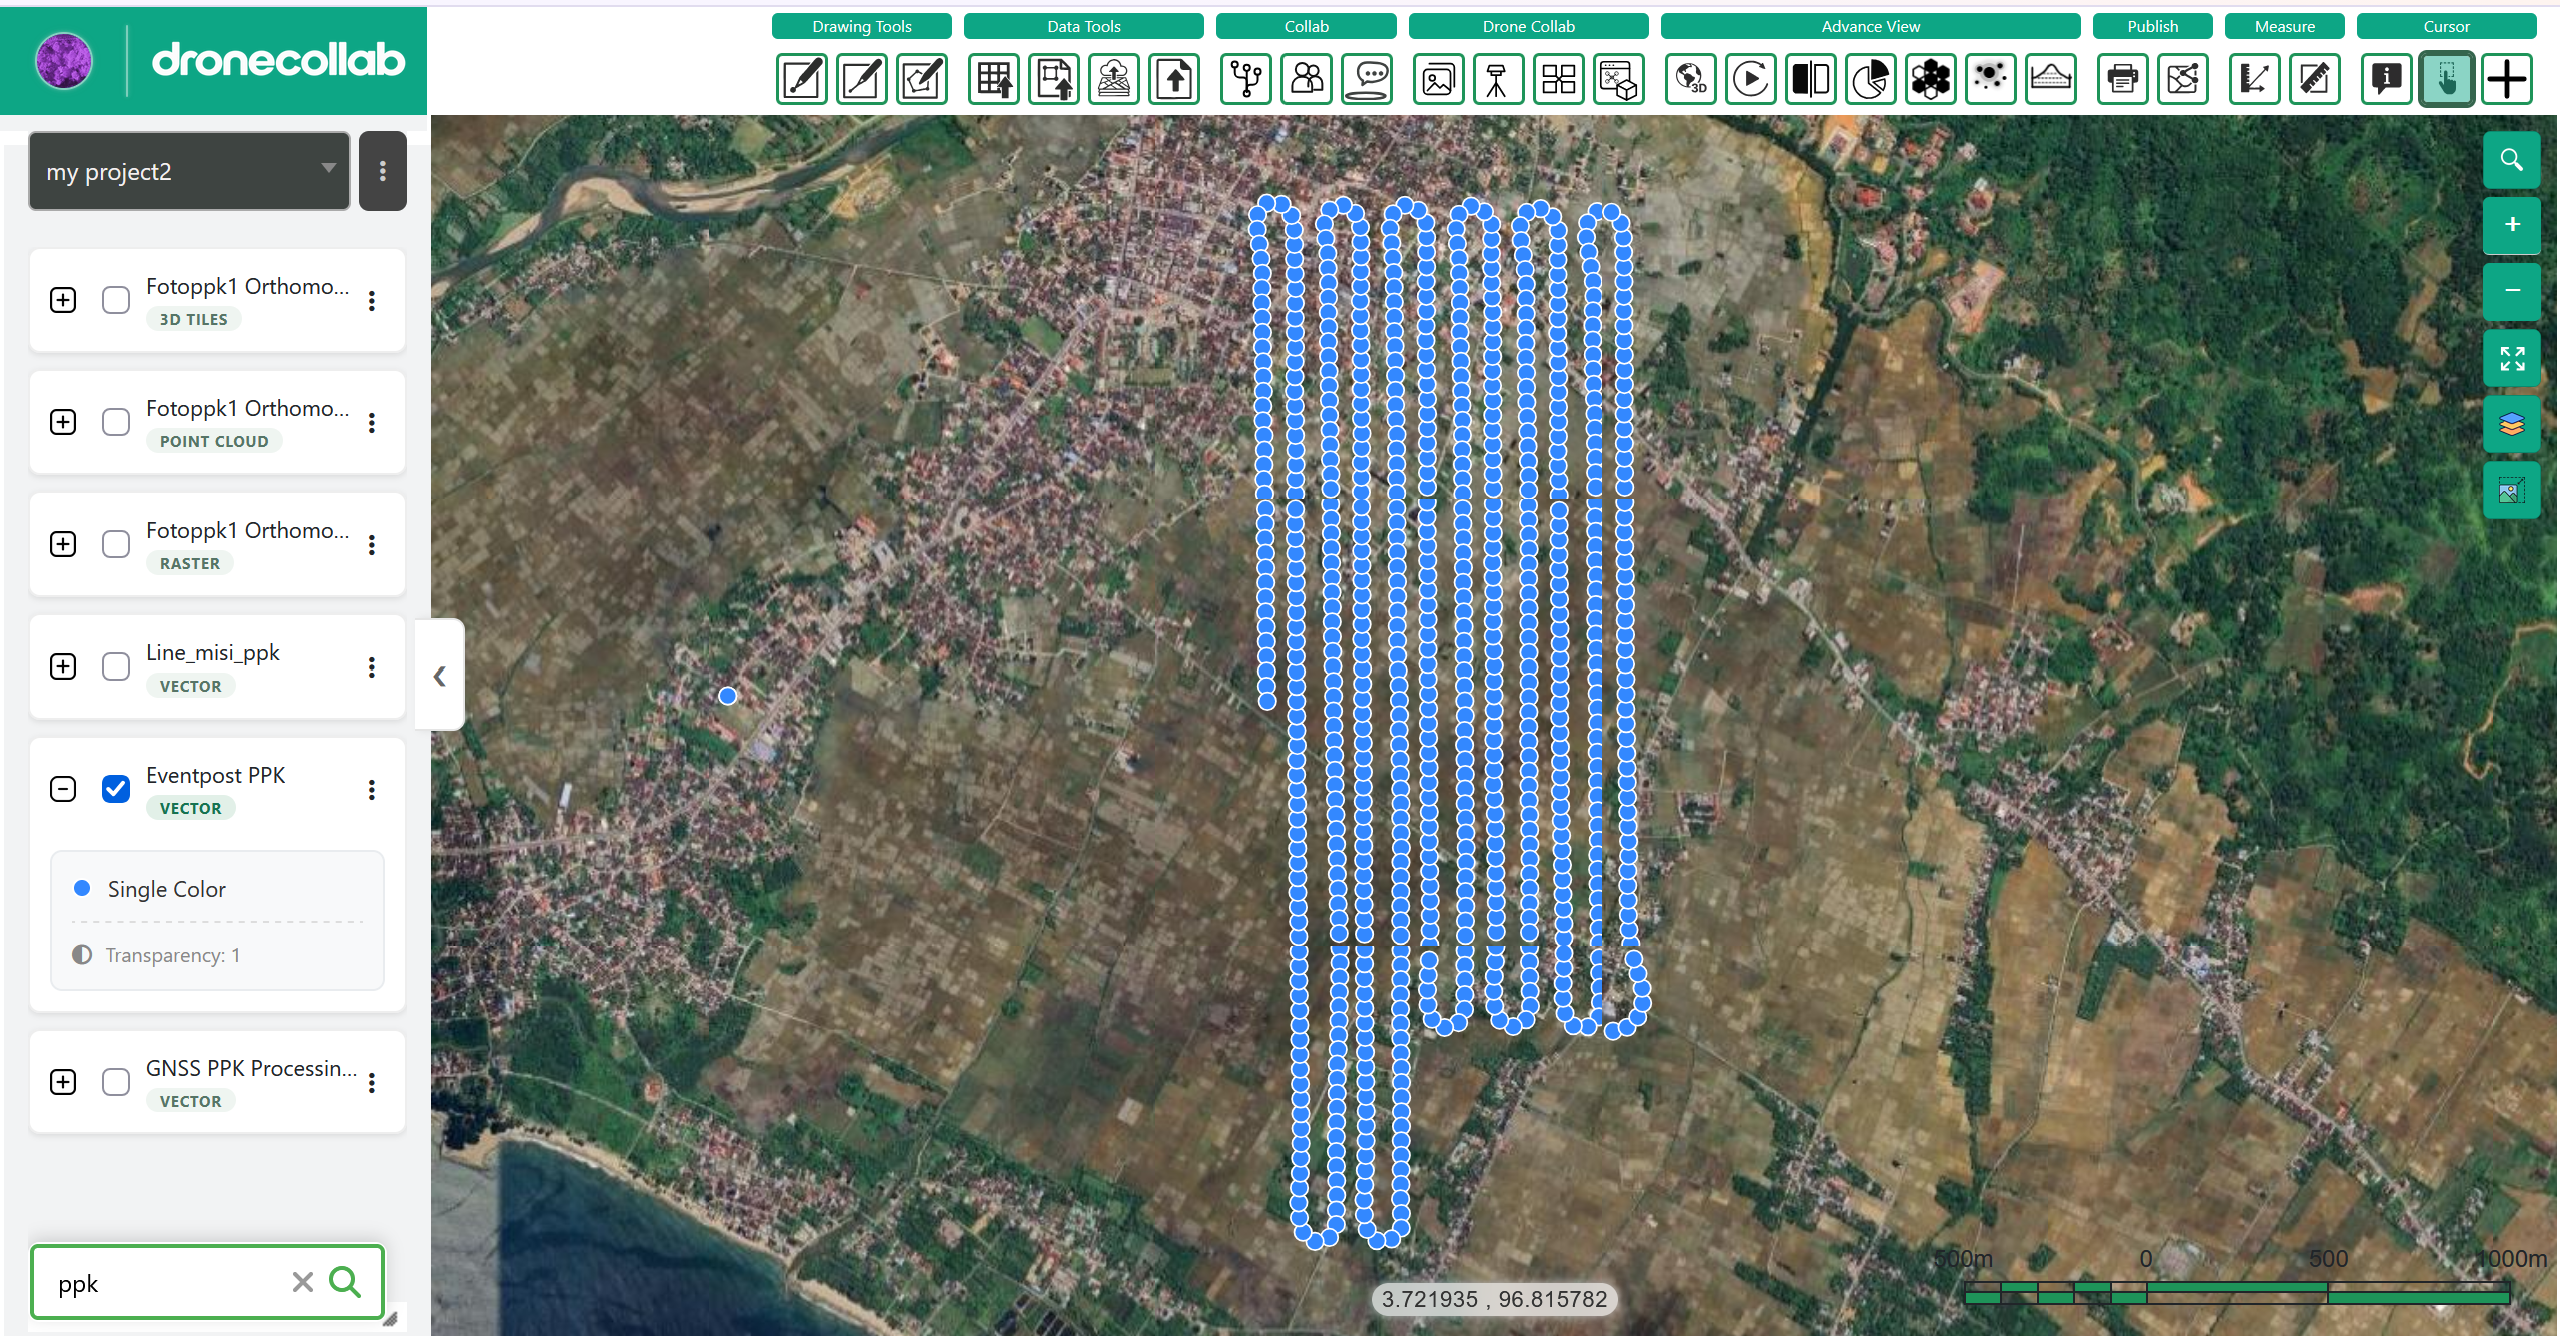
Biểu mẫu đầy đủ: trường, lựa chọn và giải thích
My Processing · Report / Layers
0.10 m đánh dấu sigma 3D ước tính, không bảo đảm chính xác thực địa và không đổi FLOAT thành FIX; FIX vẫn q=1. Kiểm tra báo cáo và tỷ lệ FIX. Epoch quỹ đạo khác vị trí kích hoạt EventPost.
| Trường | Mặc định / lựa chọn |
|---|---|
| RTKLIB Fixed / Float / Fix rate | Native ambiguity status; FIX q=1 |
| ≤ threshold / estimated 3-D sigma | Separate precision acceptance flag |
| POS / CSV / GeoJSON | Full trajectory, report and supported downloads |
| EventPost GeoJSON / CSV | Camera-trigger-only positions when receiver events exist |
Gắn tọa độ ảnh
Tải ảnh qua Photos trước. Trong Geotagging chọn PPK Result hoàn thành và Photo Group đúng chuyến bay. Giữ Duplicate, nhấn Run Geotagging và kiểm tra bản sao trước Ortho Processing.
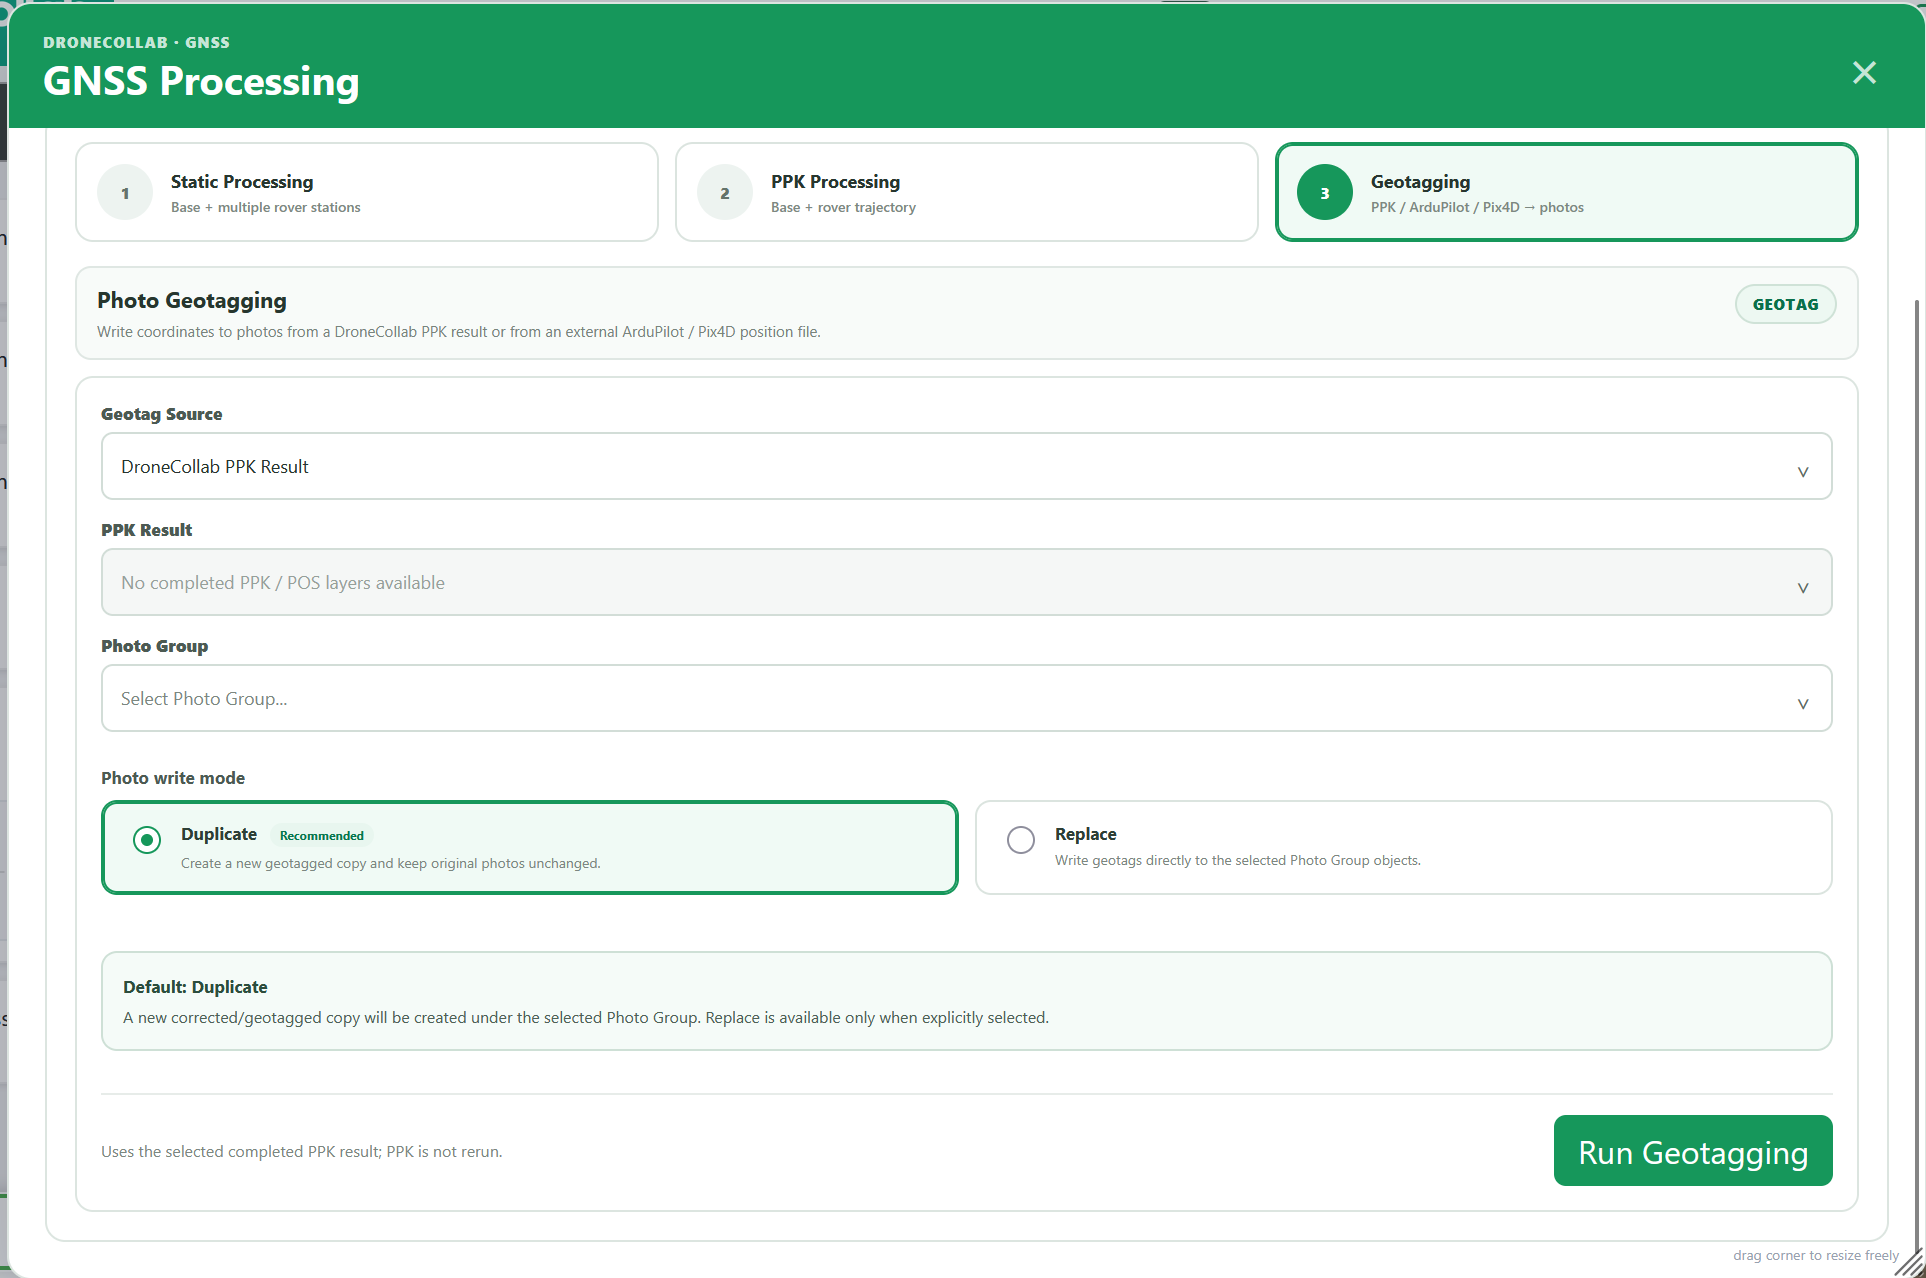
Biểu mẫu đầy đủ: trường, lựa chọn và giải thích
Geotagging · Source / Photo Group
Chọn PPK/POS hoàn thành trong dự án hiện tại. Ngoài: ArduPilot .bin/.log/.tlog hoặc Pix4D .csv/.txt/.xyz. Khớp nhóm ảnh, thời gian hoặc tên file. Không chạy lại PPK; Duplicate giữ bản gốc, Replace sửa đối tượng.
| Trường | Mặc định / lựa chọn |
|---|---|
| Geotag Source | DroneCollab PPK Result (default) / ArduPilot Flight Log / Pix4D Position / Geolocation File |
| PPK Result | Completed PPK / POS layer; shown for PPK source |
| ArduPilot Flight Log | Shown for ArduPilot; .bin / .log / .tlog |
| Pix4D Position / Geolocation Data | Shown for Pix4D; .csv / .txt / .xyz |
| Photo Group | Photos from the same flight, uploaded in the active project |
| Photo write mode | Duplicate (default) / Replace |
| Run Geotagging | My Processing; writes photo GPS; no PPK rerun |
Danh sách trống: kiểm tra dự án, hoàn thành và lớp/nhóm ảnh. Lỗi: đọc thông báo và NAV. EventPost trống: kiểm tra kích hoạt. Xác minh tọa độ ảnh rồi dùng nhóm hiệu chỉnh trong Basic Processing.
Xem các bước → Basic Processing