
Откройте GNSS Processing
В группе Drone Collab нажмите вторую иконку GNSS Tools с геодезическим штативом. Откройте New Processing.
Подготовьте базу через Static
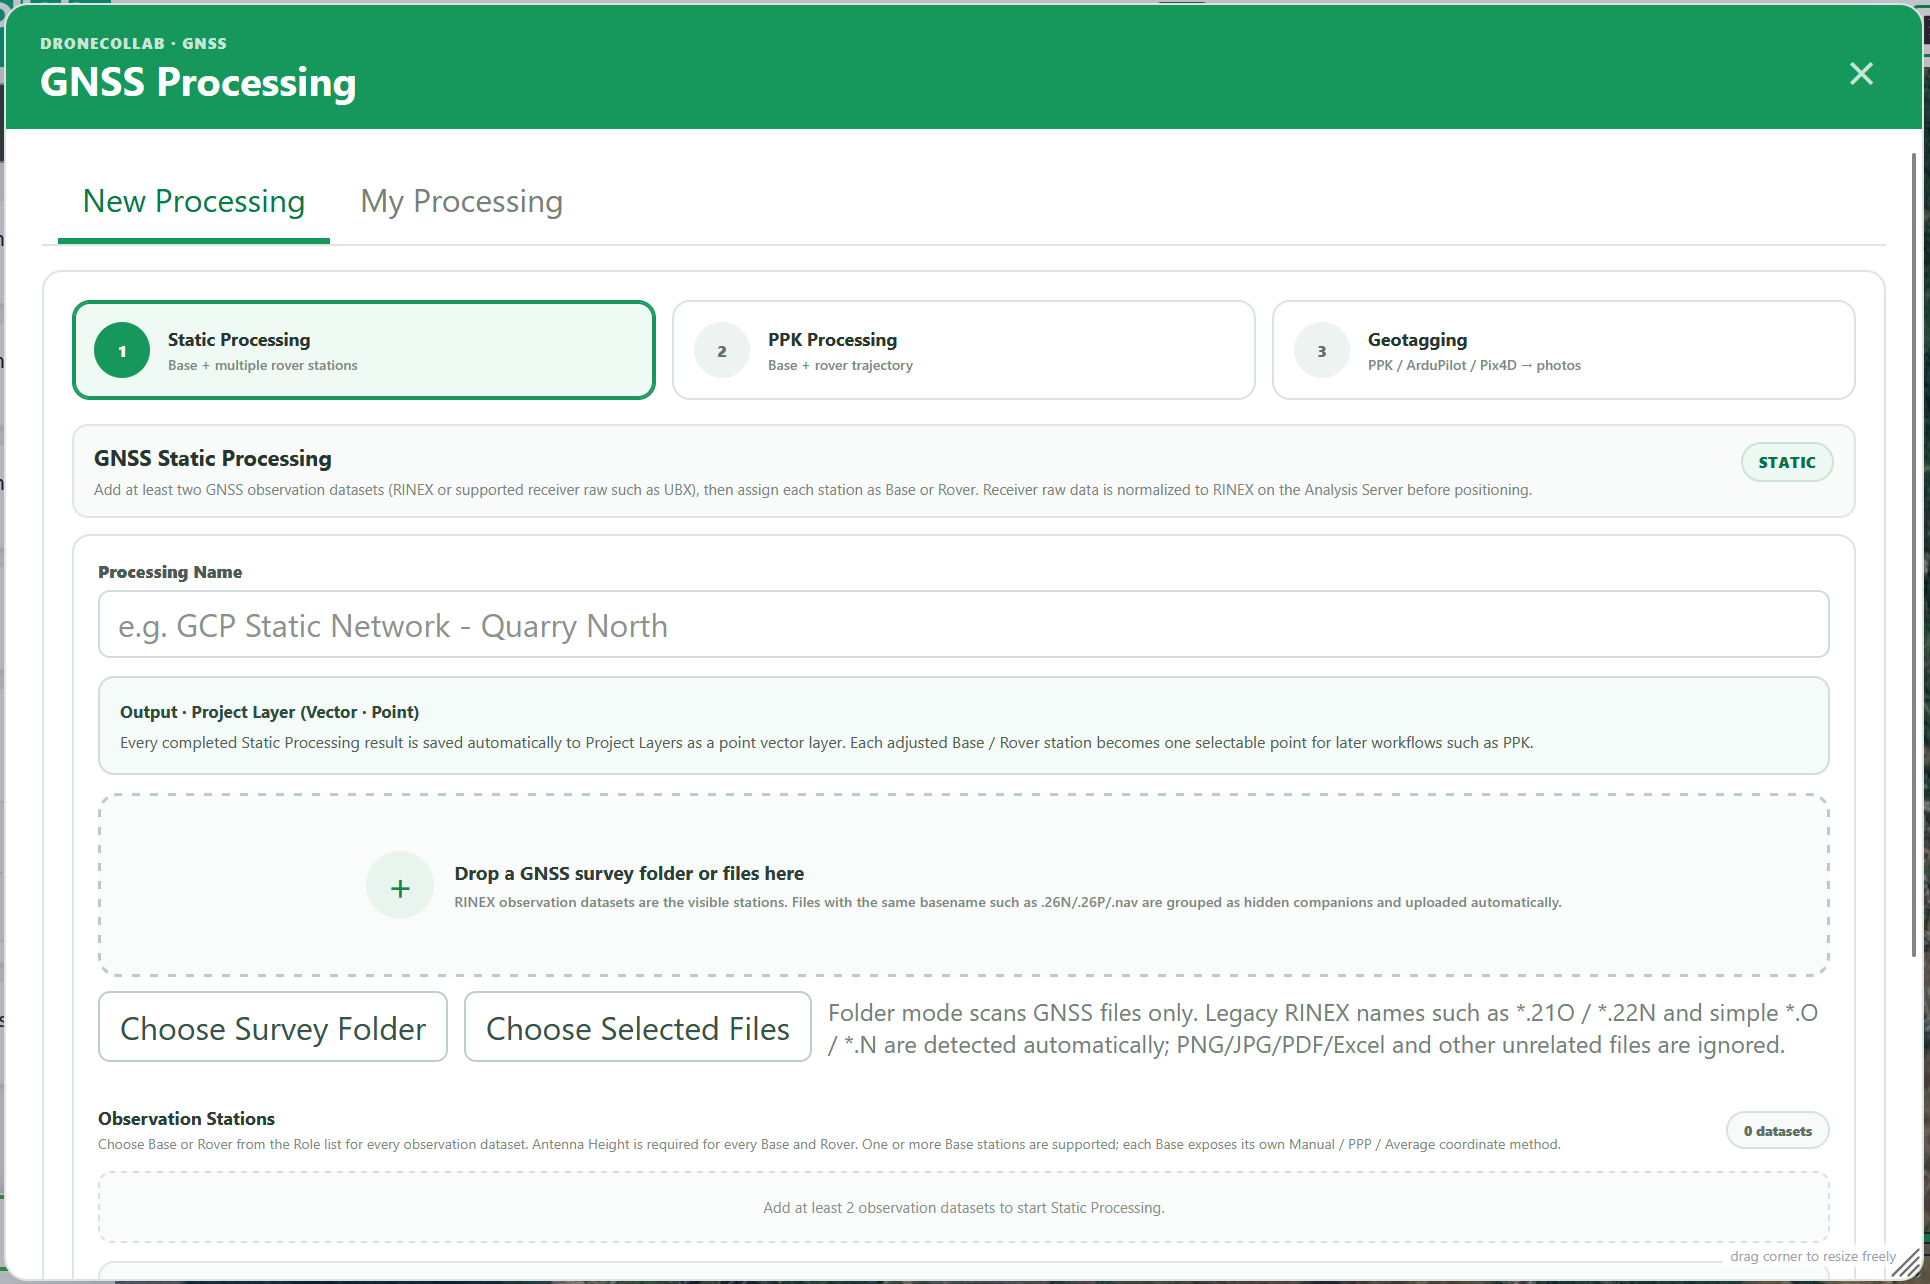
Загрузите минимум два набора наблюдений. Назначьте хотя бы одну Base и один Rover, введите высоту каждой антенны и координаты каждой Base. Нажмите Process Static; проверьте My Processing и полученный слой Point.
Полная форма: поля, варианты и пояснения
Названия полей соответствуют форме DroneCollab. Значения по умолчанию — начальные настройки; учитывайте наблюдения. Static можно пропустить, если координаты базы уже независимо проверены.
Static Processing · Observation Stations
Дайте заданию понятное имя. Загрузите наблюдения RINEX или поддерживаемые сырые данные, например UBX. Static требует Base и Rover; PPK — одну Base и минимум один Rover. Периоды наблюдений должны перекрываться.
| Поле | По умолчанию / варианты |
|---|---|
| Processing Name | GCP Static Network - Quarry North (example) |
| Choose Selected Files / Choose Survey Folder | RINEX OBS / supported receiver raw; ≥ 2 stations |
| Role | Base / Rover; ≥ 1 of each |
Static Processing · Base coordinate
Выберите проверенные Manual координаты, PPP или Average Single. PPP зависит от наблюдений и продуктов; Average Single — автономная оценка, а не геодезический опорный пункт. Ручные X/Y — долгота/широта в десятичных градусах и эллипсоидальная высота наземной точки в метрах; сначала преобразуйте проекционные координаты. Используйте десятичную точку.
| Поле | По умолчанию / варианты |
|---|---|
| Base coordinate | Manual coordinate (known) / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground h / Z | WGS84 decimal degrees · ground ellipsoidal height (m) |
Static Processing · Antenna Height (m)
Измерьте вертикальное расстояние от марки/земли до опорной точки антенны ARP для каждой Static станции и PPK Base. Диапазон 0–100 м; 1,800 и 1.800 означают 1,8 м. Высоту земли вводите отдельно: решатель учитывает антенну, не прибавляйте её дважды.
| Поле | По умолчанию / варианты |
|---|---|
| Antenna Height (m) | Required for every Base and Rover; 0–100 m |
Static Processing · Processing settings
Static Solution Mode выбирает независимые базовые линии или взвешенное уравнивание сети нескольких баз; Auto определяет режим. Scientific Strategy проверяет ограниченные профили. Для движущегося дрона нужен Kinematic, для неподвижного приёмника — Static. PPK Auto Optimize сравнивает профили при слабом первом решении; Standard использует один.
| Поле | По умолчанию / варианты |
|---|---|
| Solution Mode | Auto (default) / Independent Base → Rover baselines / Multi-base Network · weighted least squares |
| Scientific Strategy | Auto Scientific (default) / Single RTKLIB profile |
| Process Static | My Processing → completed Project Layer (Vector · Point) |
Уточните полёт через PPK
Выберите PPK Processing. Загрузите наблюдения Base, задайте координаты и высоту антенны, добавьте наблюдения Rover дрона. Проверьте PPK configuration и нажмите Process PPK.

Полная форма: поля, варианты и пояснения
PPK Processing · Base / Rover
Дайте заданию понятное имя. Загрузите наблюдения RINEX или поддерживаемые сырые данные, например UBX. Static требует Base и Rover; PPK — одну Base и минимум один Rover. Периоды наблюдений должны перекрываться.
| Поле | По умолчанию / варианты |
|---|---|
| Processing Name | Flight 01 PPK (example) |
| Base Observation / Raw | One Base observation / supported raw |
| Rover / Drone Observation | One or more Rover observations; companion NAV separated automatically |
PPK Processing · Base Coordinate
Выберите проверенные Manual координаты, PPP или Average Single. PPP зависит от наблюдений и продуктов; Average Single — автономная оценка, а не геодезический опорный пункт. Ручные X/Y — долгота/широта в десятичных градусах и эллипсоидальная высота наземной точки в метрах; сначала преобразуйте проекционные координаты. Используйте десятичную точку.
| Поле | По умолчанию / варианты |
|---|---|
| Base Coordinate | Project Point Layer (default) / Manual Known Coordinate / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground Ellipsoidal Height / Z | Manual Known only; decimal degrees and ground ellipsoidal height (m) |
PPK Processing · Antenna Height (m)
Измерьте вертикальное расстояние от марки/земли до опорной точки антенны ARP для каждой Static станции и PPK Base. Диапазон 0–100 м; 1,800 и 1.800 означают 1,8 м. Высоту земли вводите отдельно: решатель учитывает антенну, не прибавляйте её дважды.
| Поле | По умолчанию / варианты |
|---|---|
| Antenna Height (m) | Required; vertical ground → ARP, 0–100 m |
PPK Processing · Project Point Layer
Project Point Layer считывает X/Y выбранной точки. Выберите настоящую Base Point и поле эллипсоидальной высоты земли, предпочтительно ellipsoidal_height_m. Автоопределение не проверяет высотную систему. Manual Z появляется при Manual value; используйте при отсутствии подходящего поля.
| Поле | По умолчанию / варианты |
|---|---|
| Point Layer | Point layer in active project, including completed Static results |
| Base Point | The actual reference station in that layer |
| Z Field | Detected numeric property / Geometry Z / layer API Z / Manual value |
| Manual Z Value (m) | Only when Z Field = Manual value; ground ellipsoidal height |
PPK Processing · PPK configuration
Static Solution Mode выбирает независимые базовые линии или взвешенное уравнивание сети нескольких баз; Auto определяет режим. Scientific Strategy проверяет ограниченные профили. Для движущегося дрона нужен Kinematic, для неподвижного приёмника — Static. PPK Auto Optimize сравнивает профили при слабом первом решении; Standard использует один.
| Поле | По умолчанию / варианты |
|---|---|
| Positioning Mode | Kinematic (default) / Static |
| PPK Solver Strategy | Auto Optimize (default) / Standard RTKLIB |
| Process PPK | My Processing → completed outputs |
Static / PPK · Satellite Selection & Frequency
Auto определяет общие созвездия и частоты. Manual использует отмеченные GPS, Galileo, BeiDou, GLONASS и QZSS. Выбирайте только сигналы, записанные Base и Rover; L1+L2+L5 не создаёт отсутствующих наблюдений.
| Поле | По умолчанию / варианты |
|---|---|
| Satellite Selection | Automatic (default) / Manual constellation selection |
| GNSS Constellations | GPS / Galileo / BeiDou / GLONASS / QZSS; all checked initially; Manual only |
| Frequency | Auto (default) / L1 only / L1+L2 / L1+L2+L5 |
Static / PPK · Elevation & Ambiguity
Elevation Mask исключает спутники ниже заданного угла. Ambiguity Resolution управляет разрешением целочисленной неоднозначности. AR Ratio Threshold — отношение проверки неоднозначности, не точность в метрах; по умолчанию 3,0, диапазон 1,5–10. Обычно оставляйте Auto.
| Поле | По умолчанию / варианты |
|---|---|
| Elevation Mask | 10° / 15° (default) / 20° |
| Ambiguity Resolution | Auto (default) / Fix-and-Hold / Continuous |
| AR Ratio Threshold | 3.0 (default); min 1.5, max 10, step 0.1 |
Static / PPK · Ionosphere & Troposphere
Ionosphere и Troposphere управляют моделями атмосферы. Auto выбирает реализованную модель; варианты Broadcast, Estimate, Iono-free и Off указаны в списках. Iono-free требует подходящих многочастотных наблюдений. Off отключает эту поправку.
| Поле | По умолчанию / варианты |
|---|---|
| Ionosphere | Auto (default) / Broadcast model / Estimate / Iono-free combination / Off |
| Troposphere | Auto · Saastamoinen (default) / Saastamoinen / Estimate / Off |
Static / PPK · Navigation & Ephemeris
Навигация поступает из сопутствующего NAV или конвертированных сырых данных; пригодные навигационные данные всё равно обязательны. SP3/CLK — точные продукты, не наблюдения Rover. Для Precise нужны соответствующие продукты; если raw не распознаётся, используйте Raw → RINEX или конвертер производителя.
| Поле | По умолчанию / варианты |
|---|---|
| Ephemeris | Auto · precise when available (default) / Broadcast / Precise SP3 / CLK |
| Navigation / Precise Products (Static) · Navigation / Ephemeris (PPK) | Companion RINEX NAV / generated navigation; optional SP3/CLK products |
Static / PPK · Vertical Height
Vertical Height задаёт геоид выходных данных. По умолчанию EGM2008 2.5′; другие разрешения — альтернативы. Сначала решается эллипсоидальная h, затем H = h − N при доступном геоиде. Проверьте статус высотного преобразования; для входных координат Base сохраняйте эллипсоидальную высоту.
| Поле | По умолчанию / варианты |
|---|---|
| Vertical Height | EGM2008 2.5′ (default) / EGM2008 1′ / EGM96 5′ / EGM96 15′ / EGM84 15′ |
Static / PPK · Precision Acceptance (m)
Precision Acceptance по умолчанию 0,10 м (0,01–1,00 м) отмечает оценённую 3D sigma. Это не гарантия полевой точности и не превращает FLOAT в FIX; RTKLIB FIX остаётся q=1. Проверьте отчёт, процент FIX и предупреждения. Эпохи полной траектории отличаются от событий камеры EventPost.
| Поле | По умолчанию / варианты |
|---|---|
| Precision Acceptance (m) | 0.10 (default); min 0.01, max 1.00, step 0.01 |
Проверьте траекторию и EventPost
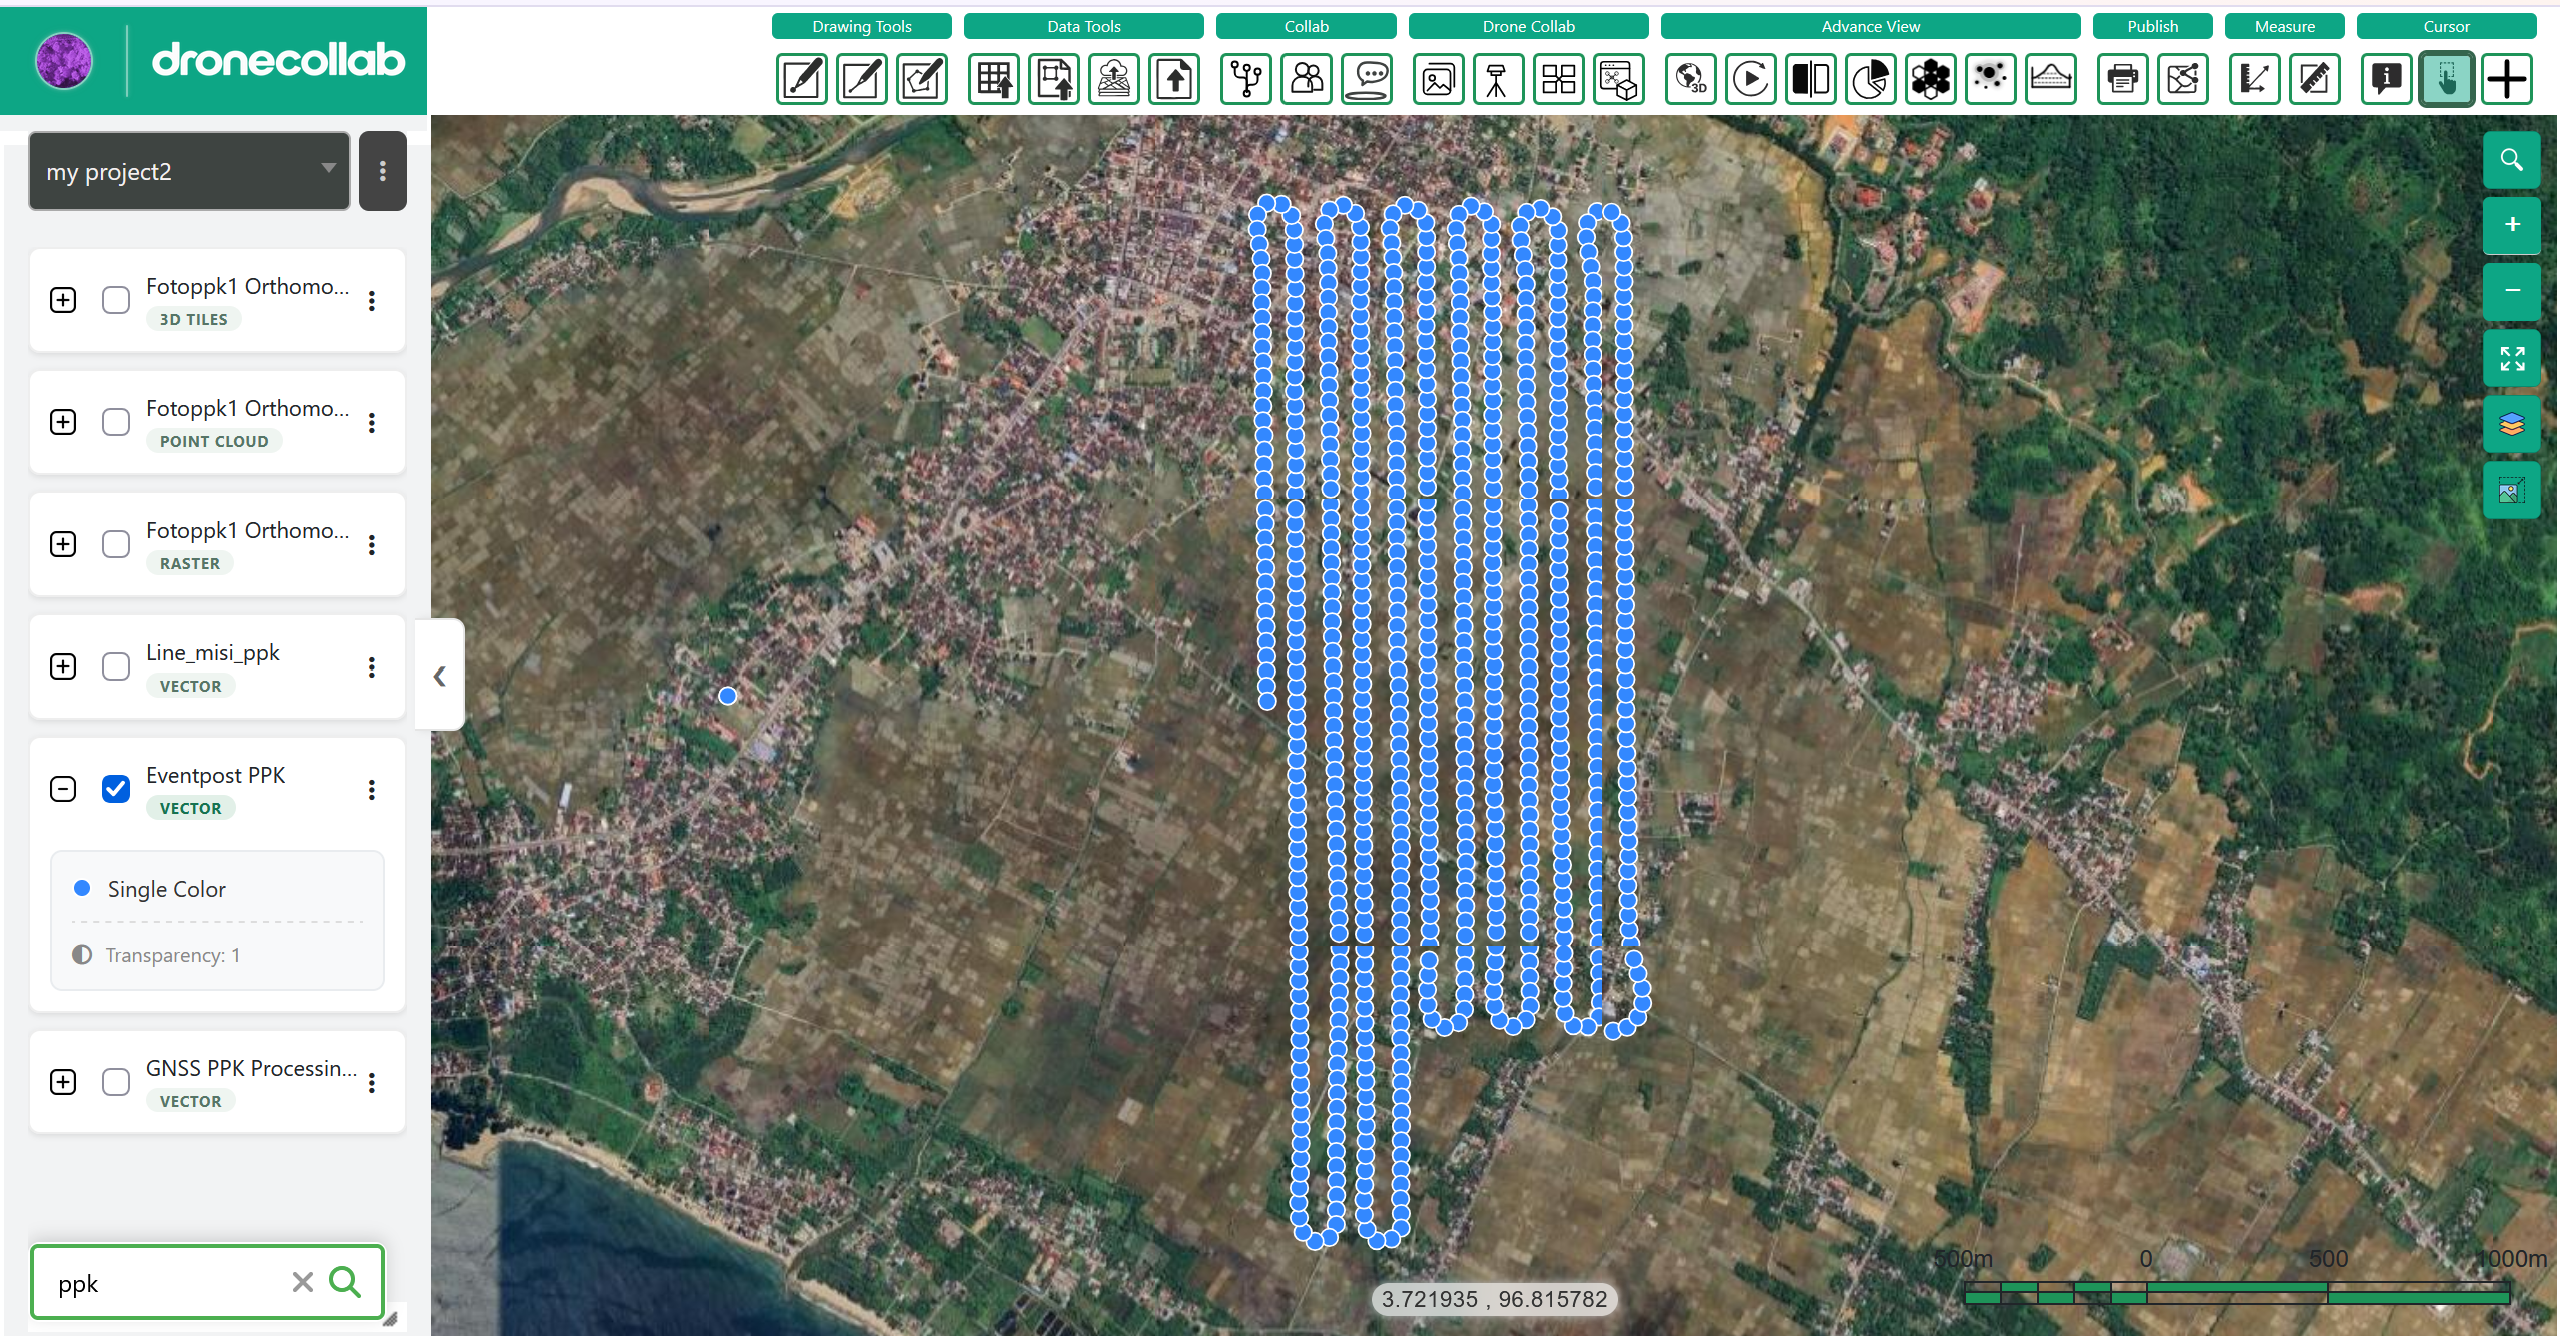
В My Processing проверьте FIX/FLOAT, принятую точность, эпохи и число событий. Откройте Layers, скачайте отчёт и доступные POS, CSV или GeoJSON. Для EventPost нужны записанные события срабатывания камеры.
Полная форма: поля, варианты и пояснения
My Processing · Report / Layers
Precision Acceptance по умолчанию 0,10 м (0,01–1,00 м) отмечает оценённую 3D sigma. Это не гарантия полевой точности и не превращает FLOAT в FIX; RTKLIB FIX остаётся q=1. Проверьте отчёт, процент FIX и предупреждения. Эпохи полной траектории отличаются от событий камеры EventPost.
| Поле | По умолчанию / варианты |
|---|---|
| RTKLIB Fixed / Float / Fix rate | Native ambiguity status; FIX q=1 |
| ≤ threshold / estimated 3-D sigma | Separate precision acceptance flag |
| POS / CSV / GeoJSON | Full trajectory, report and supported downloads |
| EventPost GeoJSON / CSV | Camera-trigger-only positions when receiver events exist |
Запишите геотеги
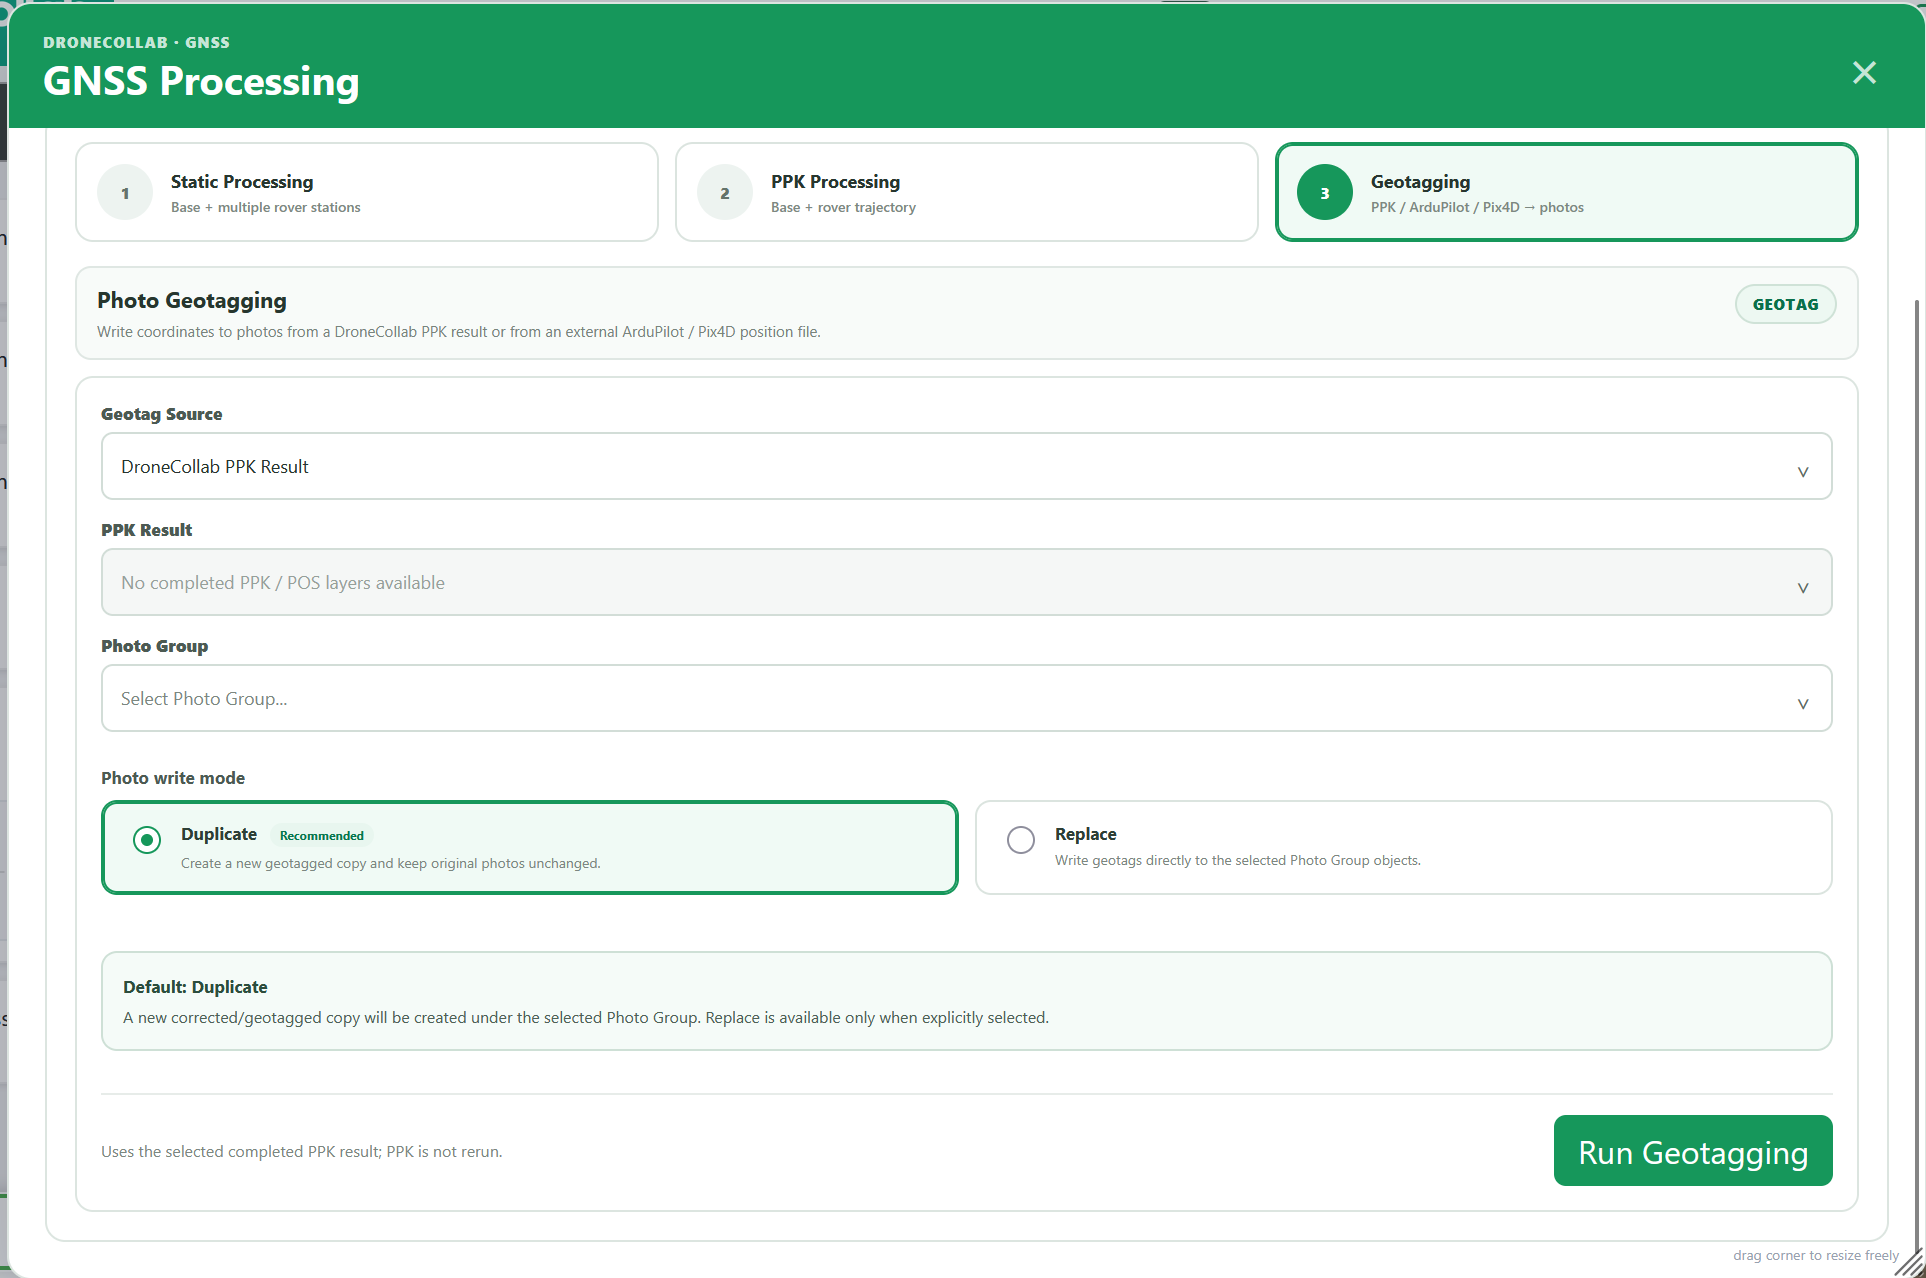
Сначала загрузите фотографии через Photos. В Geotagging выберите завершённый PPK Result и соответствующую Photo Group. Оставьте Duplicate, нажмите Run Geotagging и проверьте копии перед Ortho Processing.
Полная форма: поля, варианты и пояснения
Geotagging · Source / Photo Group
PPK Result содержит завершённые слои PPK/POS активного проекта. Внешние источники принимают ArduPilot .bin/.log/.tlog или Pix4D .csv/.txt/.xyz. Сопоставьте Photo Group с полётом и проверьте время камеры или имена файлов. Повторного PPK нет. Duplicate сохраняет оригиналы; Replace изменяет выбранные объекты.
| Поле | По умолчанию / варианты |
|---|---|
| Geotag Source | DroneCollab PPK Result (default) / ArduPilot Flight Log / Pix4D Position / Geolocation File |
| PPK Result | Completed PPK / POS layer; shown for PPK source |
| ArduPilot Flight Log | Shown for ArduPilot; .bin / .log / .tlog |
| Pix4D Position / Geolocation Data | Shown for Pix4D; .csv / .txt / .xyz |
| Photo Group | Photos from the same flight, uploaded in the active project |
| Photo write mode | Duplicate (default) / Replace |
| Run Geotagging | My Processing; writes photo GPS; no PPK rerun |
Если список пуст, проверьте активный проект, завершённое задание, слои и группы фото. При ошибке прочитайте сообщение и проверьте навигацию. Пустой EventPost требует проверки событий приёмника. После геотегирования проверьте координаты нескольких фото и используйте исправленную группу в Basic Processing.
Следовать инструкции → Basic Processing