
Buka GNSS Processing
Pada grup toolbar Drone Collab, klik ikon kedua: GNSS Tools bergambar tripod survei. Buka New Processing.
Siapkan base melalui Static
Unggah minimal dua observasi stasiun. Tentukan sedikitnya satu Base dan satu Rover, isi tinggi antena setiap stasiun dan koordinat masing-masing Base. Klik Process Static, pantau My Processing, lalu periksa layer Point hasilnya.
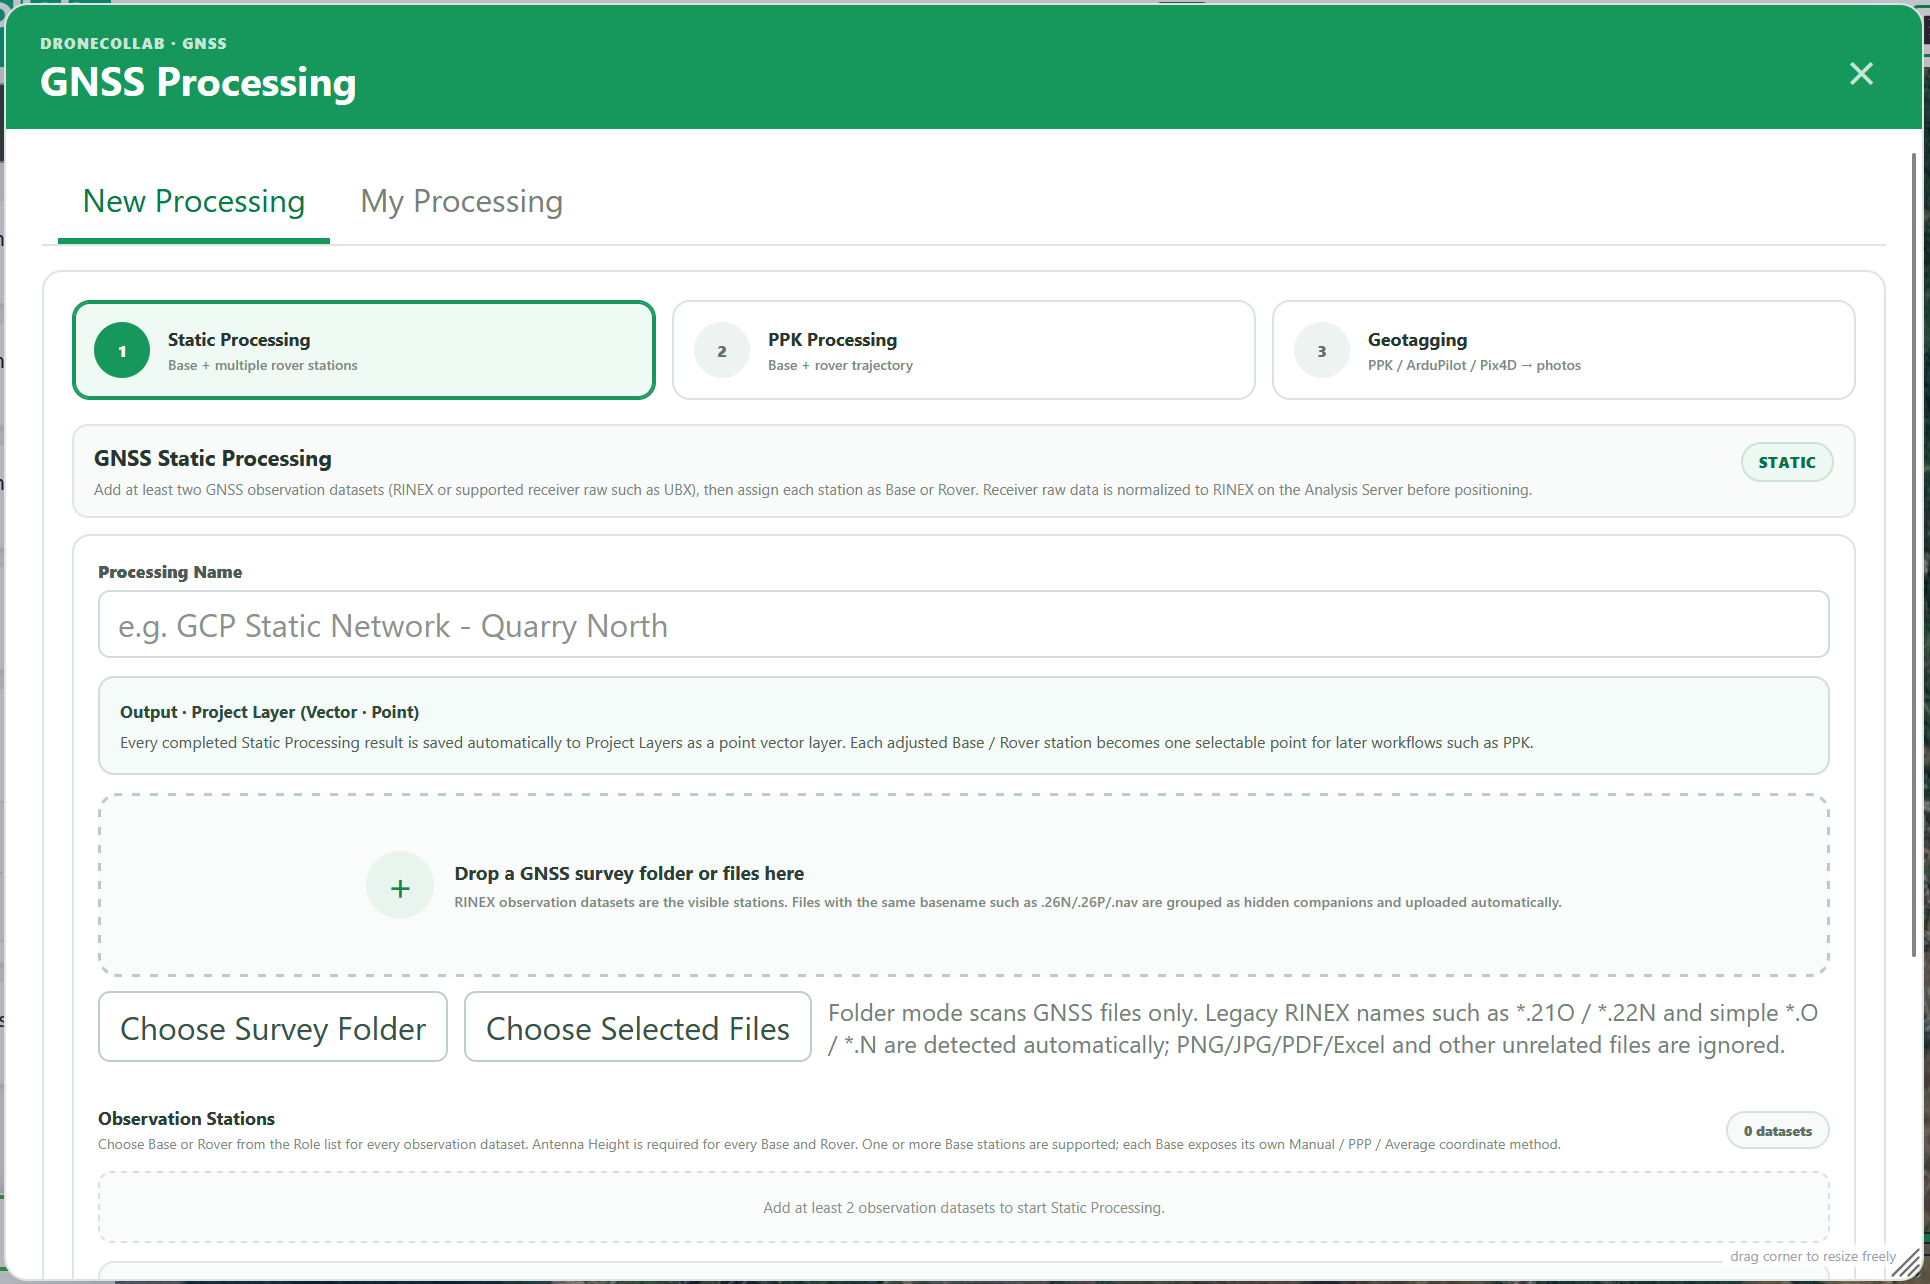
Form lengkap: isian, pilihan, dan penjelasan
Nama isian mengikuti form DroneCollab. Default adalah pengaturan awal; sesuaikan dengan data observasi. Static boleh dilewati bila koordinat base sudah tersedia dan terverifikasi secara independen.
Static Processing · Observation Stations
Berikan nama pekerjaan yang mudah dikenali. Unggah observasi RINEX atau raw receiver yang didukung seperti UBX. Static membutuhkan observasi Base dan Rover; PPK membutuhkan satu Base dan minimal satu Rover. Pastikan waktu observasi saling bertumpang tindih.
| Isian | Default / pilihan |
|---|---|
| Processing Name | GCP Static Network - Quarry North (example) |
| Choose Selected Files / Choose Survey Folder | RINEX OBS / supported receiver raw; ≥ 2 stations |
| Role | Base / Rover; ≥ 1 of each |
Static Processing · Base coordinate
Pilih Manual yang terverifikasi, PPP, atau Average Single. PPP bergantung pada observasi dan produk yang tersedia; Average Single adalah estimasi standalone, bukan titik kontrol hasil survei. X/Y manual menggunakan bujur/lintang derajat desimal dan tinggi ellipsoid tanah dalam meter; konversikan koordinat proyeksi terlebih dahulu. Gunakan titik desimal untuk koordinat.
| Isian | Default / pilihan |
|---|---|
| Base coordinate | Manual coordinate (known) / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground h / Z | WGS84 decimal degrees · ground ellipsoidal height (m) |
Static Processing · Antenna Height (m)
Ukur vertikal dari patok/titik tanah ke antenna reference point (ARP), pada setiap stasiun Static dan Base PPK. Rentang 0–100 m; 1,800 dan 1.800 sama-sama berarti 1,8 m. Isi tinggi tanah secara terpisah: solver menerapkan tinggi antena, jadi jangan menambahkannya dua kali.
| Isian | Default / pilihan |
|---|---|
| Antenna Height (m) | Required for every Base and Rover; 0–100 m |
Static Processing · Processing settings
Solution Mode Static memilih baseline independen atau penyesuaian jaringan multi-base berbobot; Auto memilih alurnya. Scientific Strategy menguji profil terbatas. Untuk drone bergerak pilih Kinematic; Static untuk receiver diam. PPK Auto Optimize membandingkan profil alternatif bila kualitas awal lemah; Standard memakai satu profil.
| Isian | Default / pilihan |
|---|---|
| Solution Mode | Auto (default) / Independent Base → Rover baselines / Multi-base Network · weighted least squares |
| Scientific Strategy | Auto Scientific (default) / Single RTKLIB profile |
| Process Static | My Processing → completed Project Layer (Vector · Point) |
Koreksi penerbangan melalui PPK
Pilih PPK Processing. Unggah observasi Base, tentukan koordinat dan tinggi antenanya, lalu tambahkan observasi Rover drone. Periksa PPK configuration dan klik Process PPK.

Form lengkap: isian, pilihan, dan penjelasan
PPK Processing · Base / Rover
Berikan nama pekerjaan yang mudah dikenali. Unggah observasi RINEX atau raw receiver yang didukung seperti UBX. Static membutuhkan observasi Base dan Rover; PPK membutuhkan satu Base dan minimal satu Rover. Pastikan waktu observasi saling bertumpang tindih.
| Isian | Default / pilihan |
|---|---|
| Processing Name | Flight 01 PPK (example) |
| Base Observation / Raw | One Base observation / supported raw |
| Rover / Drone Observation | One or more Rover observations; companion NAV separated automatically |
PPK Processing · Base Coordinate
Pilih Manual yang terverifikasi, PPP, atau Average Single. PPP bergantung pada observasi dan produk yang tersedia; Average Single adalah estimasi standalone, bukan titik kontrol hasil survei. X/Y manual menggunakan bujur/lintang derajat desimal dan tinggi ellipsoid tanah dalam meter; konversikan koordinat proyeksi terlebih dahulu. Gunakan titik desimal untuk koordinat.
| Isian | Default / pilihan |
|---|---|
| Base Coordinate | Project Point Layer (default) / Manual Known Coordinate / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground Ellipsoidal Height / Z | Manual Known only; decimal degrees and ground ellipsoidal height (m) |
PPK Processing · Antenna Height (m)
Ukur vertikal dari patok/titik tanah ke antenna reference point (ARP), pada setiap stasiun Static dan Base PPK. Rentang 0–100 m; 1,800 dan 1.800 sama-sama berarti 1,8 m. Isi tinggi tanah secara terpisah: solver menerapkan tinggi antena, jadi jangan menambahkannya dua kali.
| Isian | Default / pilihan |
|---|---|
| Antenna Height (m) | Required; vertical ground → ARP, 0–100 m |
PPK Processing · Project Point Layer
Project Point Layer membaca X/Y dari titik yang dipilih. Pilih Base Point yang benar dan kolom Z tinggi ellipsoid tanah, sebaiknya ellipsoidal_height_m. Deteksi otomatis tidak memverifikasi datum tinggi. Manual Z muncul setelah memilih Manual value; gunakan bila tidak ada kolom yang sesuai.
| Isian | Default / pilihan |
|---|---|
| Point Layer | Point layer in active project, including completed Static results |
| Base Point | The actual reference station in that layer |
| Z Field | Detected numeric property / Geometry Z / layer API Z / Manual value |
| Manual Z Value (m) | Only when Z Field = Manual value; ground ellipsoidal height |
PPK Processing · PPK configuration
Solution Mode Static memilih baseline independen atau penyesuaian jaringan multi-base berbobot; Auto memilih alurnya. Scientific Strategy menguji profil terbatas. Untuk drone bergerak pilih Kinematic; Static untuk receiver diam. PPK Auto Optimize membandingkan profil alternatif bila kualitas awal lemah; Standard memakai satu profil.
| Isian | Default / pilihan |
|---|---|
| Positioning Mode | Kinematic (default) / Static |
| PPK Solver Strategy | Auto Optimize (default) / Standard RTKLIB |
| Process PPK | My Processing → completed outputs |
Static / PPK · Satellite Selection & Frequency
Auto mendeteksi konstelasi dan frekuensi yang sama. Manual menggunakan GPS, Galileo, BeiDou, GLONASS, dan QZSS yang dicentang. Pilih hanya sinyal yang direkam Base dan Rover; memilih L1+L2+L5 tidak menghasilkan observasi yang tidak ada.
| Isian | Default / pilihan |
|---|---|
| Satellite Selection | Automatic (default) / Manual constellation selection |
| GNSS Constellations | GPS / Galileo / BeiDou / GLONASS / QZSS; all checked initially; Manual only |
| Frequency | Auto (default) / L1 only / L1+L2 / L1+L2+L5 |
Static / PPK · Elevation & Ambiguity
Elevation Mask mengabaikan satelit di bawah sudut yang dipilih. Ambiguity Resolution mengatur penyelesaian ambiguitas integer. AR Ratio Threshold adalah rasio validasi ambiguitas, bukan presisi dalam meter; default 3,0, rentang 1,5–10. Gunakan Auto bila tidak ada alasan memilih profil tertentu.
| Isian | Default / pilihan |
|---|---|
| Elevation Mask | 10° / 15° (default) / 20° |
| Ambiguity Resolution | Auto (default) / Fix-and-Hold / Continuous |
| AR Ratio Threshold | 3.0 (default); min 1.5, max 10, step 0.1 |
Static / PPK · Ionosphere & Troposphere
Ionosphere dan Troposphere mengatur pemodelan atmosfer. Auto memilih model yang diterapkan; Broadcast, Estimate, Iono-free dan Off tersedia sesuai daftar. Iono-free memerlukan observasi multi-frekuensi yang sesuai. Off menonaktifkan koreksi tersebut.
| Isian | Default / pilihan |
|---|---|
| Ionosphere | Auto (default) / Broadcast model / Estimate / Iono-free combination / Off |
| Troposphere | Auto · Saastamoinen (default) / Saastamoinen / Estimate / Off |
Static / PPK · Navigation & Ephemeris
Navigasi boleh berasal dari NAV pendamping atau raw yang dikonversi; proses tetap memerlukan navigasi yang dapat digunakan. SP3/CLK adalah produk presisi, bukan observasi Rover. Pilih Precise jika tersedia produk yang sesuai; gunakan Raw → RINEX atau konverter vendor bila raw receiver tidak dikenali.
| Isian | Default / pilihan |
|---|---|
| Ephemeris | Auto · precise when available (default) / Broadcast / Precise SP3 / CLK |
| Navigation / Precise Products (Static) · Navigation / Ephemeris (PPK) | Companion RINEX NAV / generated navigation; optional SP3/CLK products |
Static / PPK · Vertical Height
Vertical Height memilih model geoid output. Default EGM2008 2.5′; resolusi lainnya merupakan alternatif. GNSS menyelesaikan h ellipsoid terlebih dahulu, kemudian H = h − N bila geoid tersedia. Periksa status konversi vertikal dan gunakan tinggi ellipsoid untuk input Base.
| Isian | Default / pilihan |
|---|---|
| Vertical Height | EGM2008 2.5′ (default) / EGM2008 1′ / EGM96 5′ / EGM96 15′ / EGM84 15′ |
Static / PPK · Precision Acceptance (m)
Precision Acceptance default 0,10 m (rentang 0,01–1,00 m) menandai estimasi sigma 3D. Ini bukan jaminan akurasi lapangan dan tidak mengubah FLOAT menjadi FIX; FIX RTKLIB tetap q=1. Periksa laporan, persentase FIX dan peringatan. Epoch lintasan penuh berbeda dari posisi trigger kamera EventPost.
| Isian | Default / pilihan |
|---|---|
| Precision Acceptance (m) | 0.10 (default); min 0.01, max 1.00, step 0.01 |
Periksa lintasan dan EventPost
Di My Processing, periksa FIX/FLOAT, presisi yang diterima, epoch dan jumlah event. Lihat Layers serta unduh laporan dan POS, CSV atau GeoJSON yang tersedia. Posisi kamera EventPost memerlukan rekaman trigger.
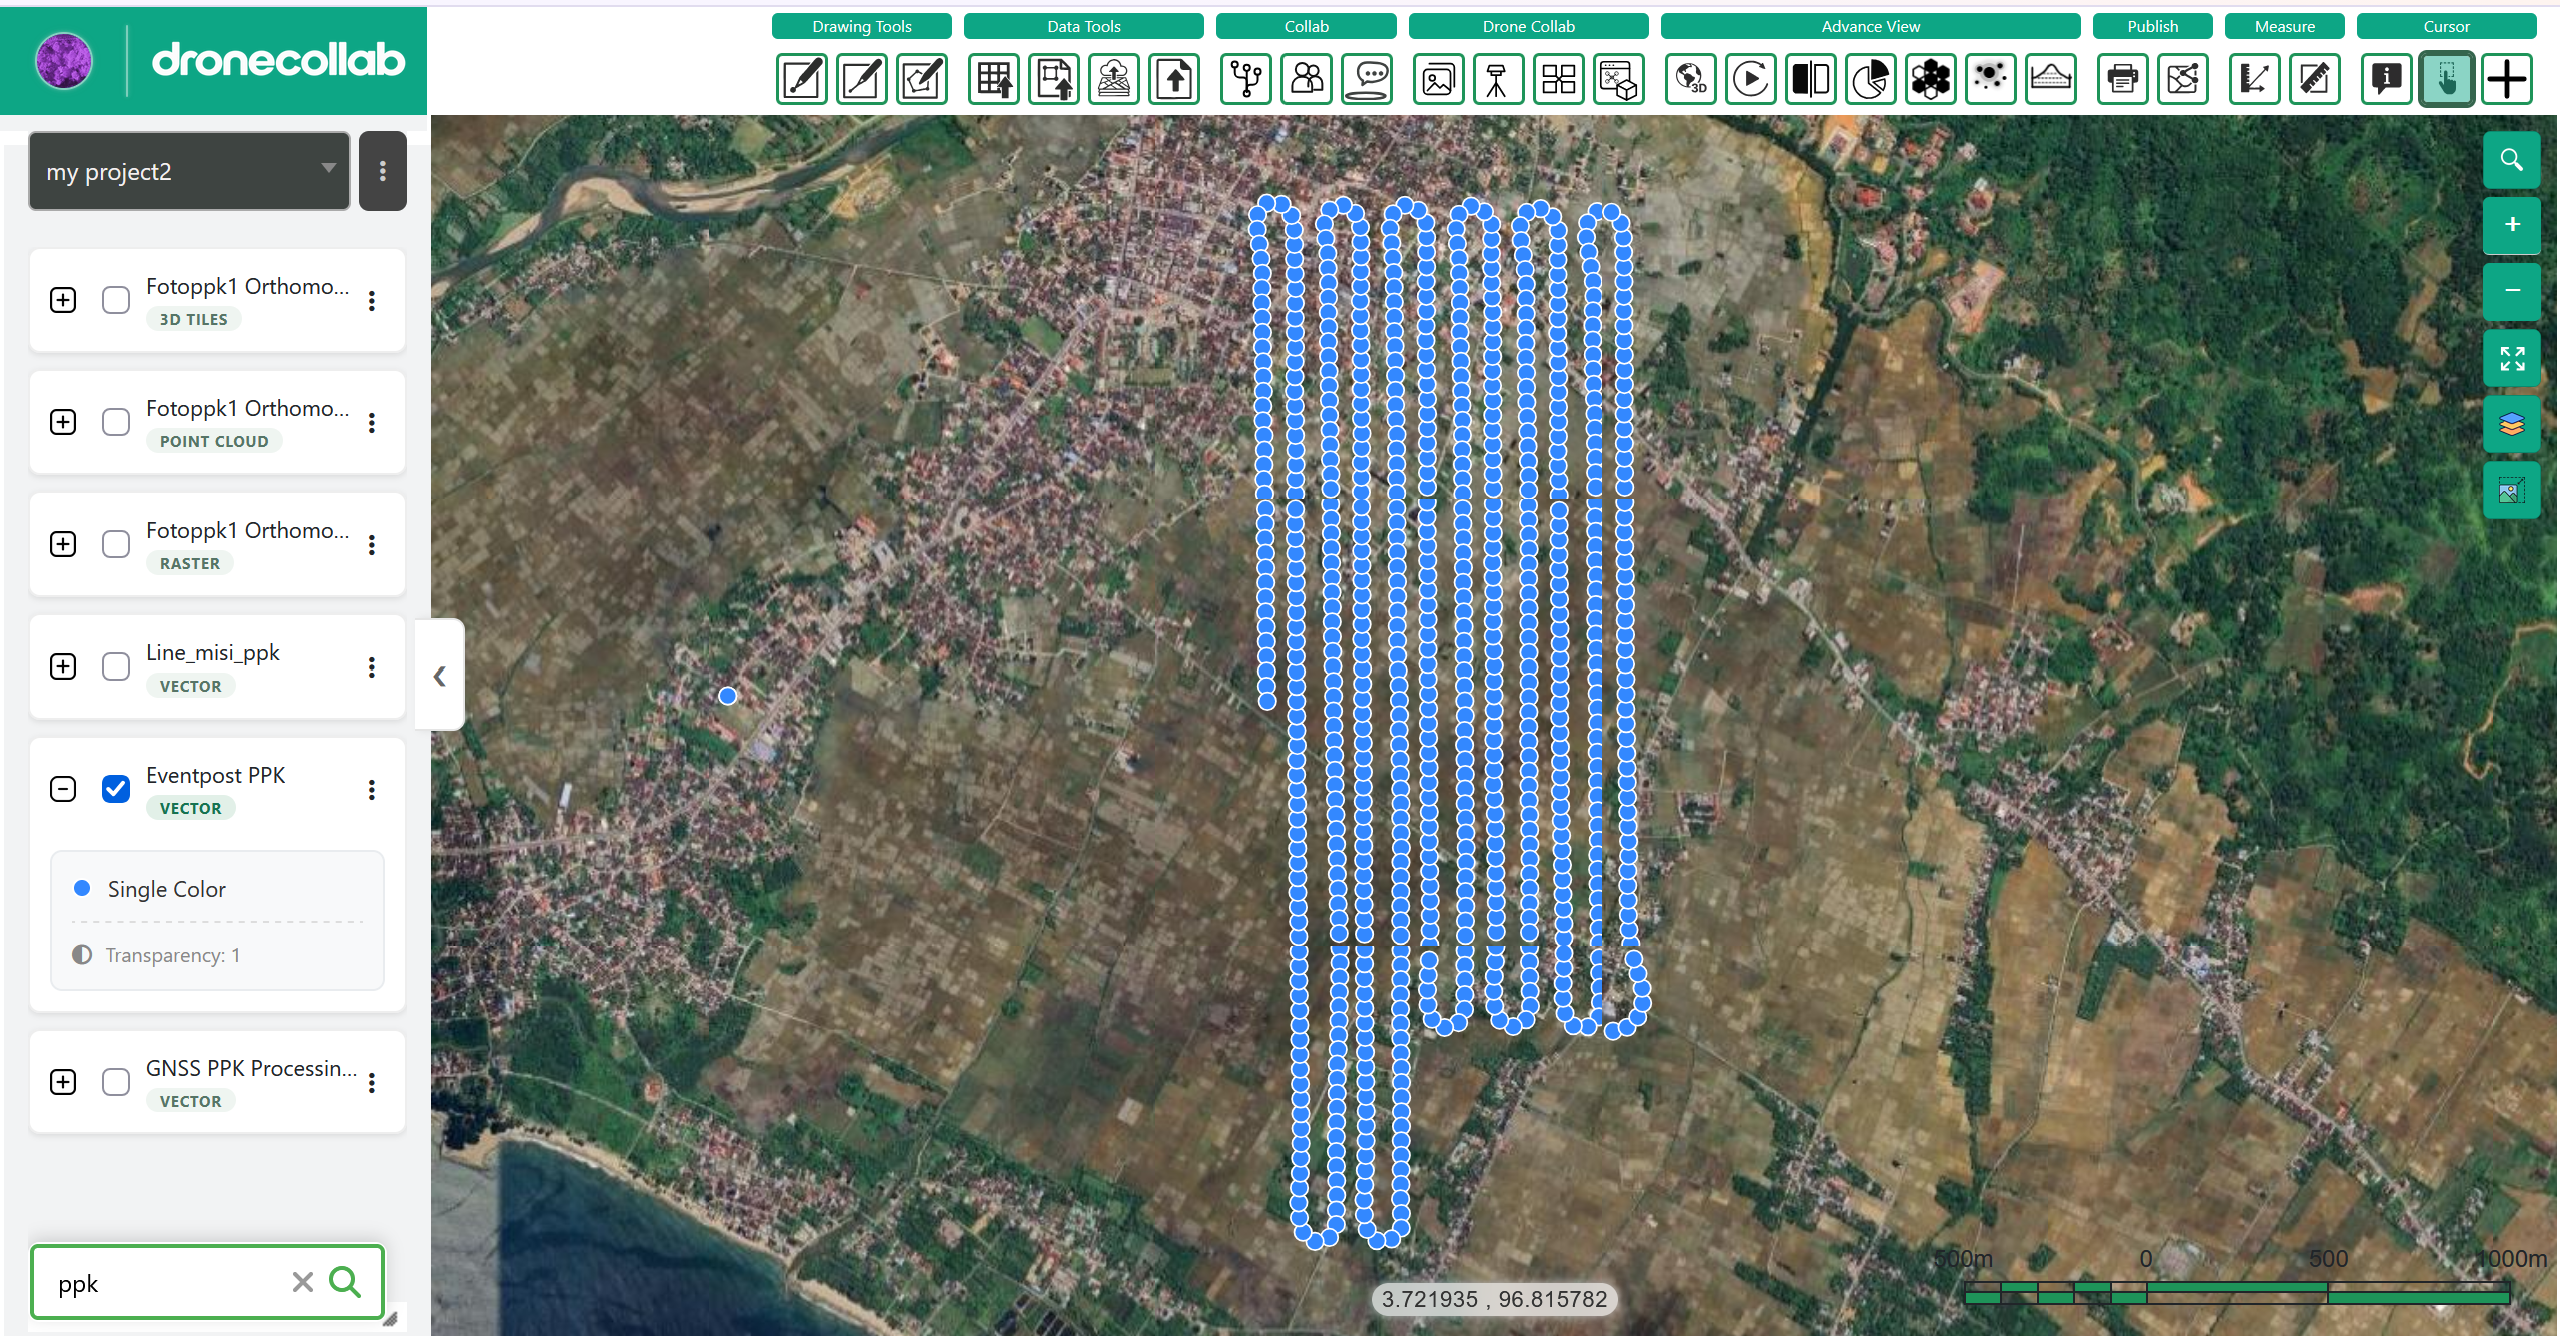
Form lengkap: isian, pilihan, dan penjelasan
My Processing · Report / Layers
Precision Acceptance default 0,10 m (rentang 0,01–1,00 m) menandai estimasi sigma 3D. Ini bukan jaminan akurasi lapangan dan tidak mengubah FLOAT menjadi FIX; FIX RTKLIB tetap q=1. Periksa laporan, persentase FIX dan peringatan. Epoch lintasan penuh berbeda dari posisi trigger kamera EventPost.
| Isian | Default / pilihan |
|---|---|
| RTKLIB Fixed / Float / Fix rate | Native ambiguity status; FIX q=1 |
| ≤ threshold / estimated 3-D sigma | Separate precision acceptance flag |
| POS / CSV / GeoJSON | Full trajectory, report and supported downloads |
| EventPost GeoJSON / CSV | Camera-trigger-only positions when receiver events exist |
Geotag foto
Unggah foto melalui Photos terlebih dahulu. Buka Geotagging, pilih PPK Result yang selesai dan Photo Group penerbangan yang sesuai. Gunakan Duplicate, klik Run Geotagging, lalu periksa salinan hasil sebelum Ortho Processing.
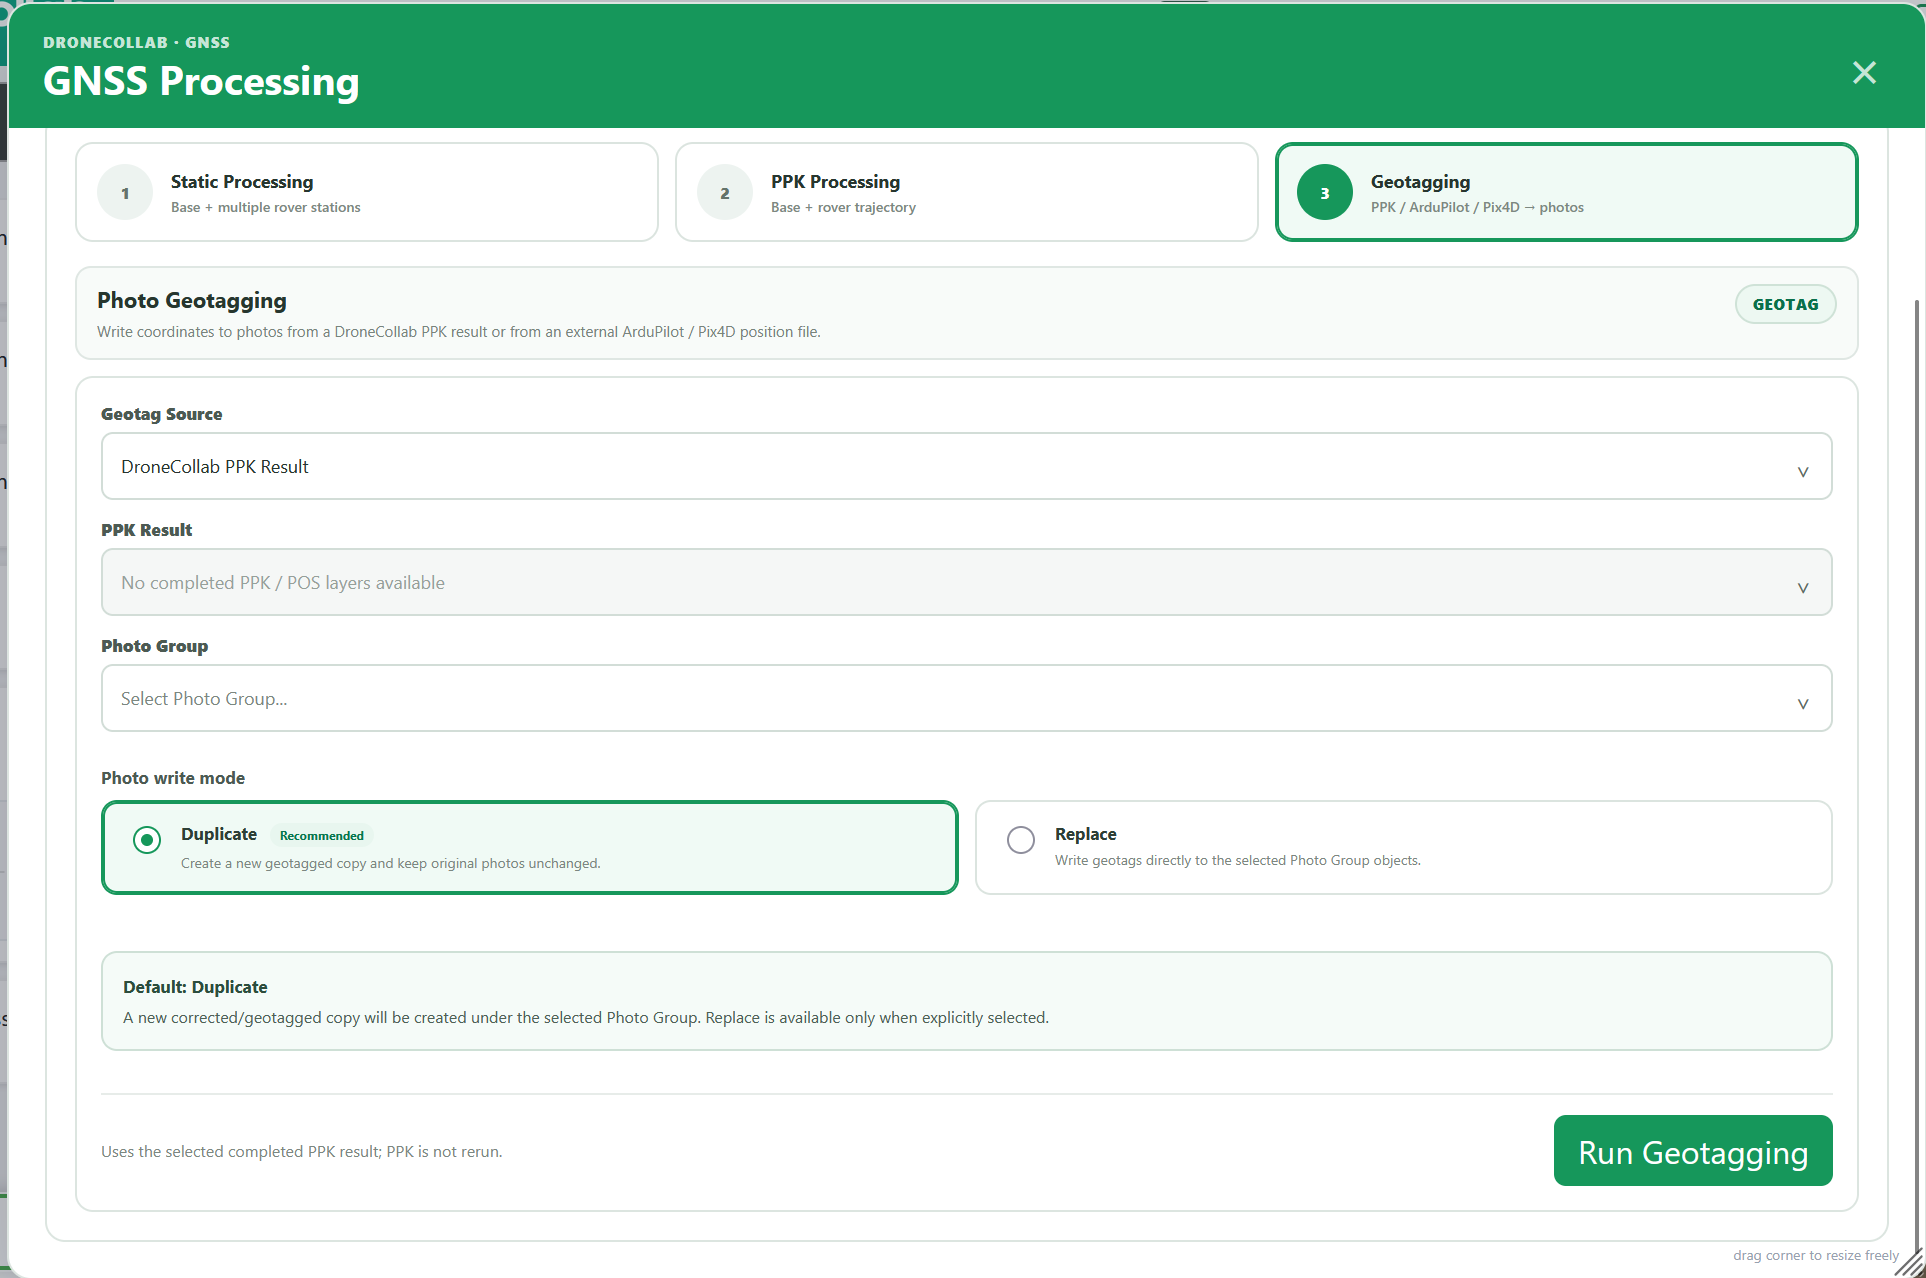
Form lengkap: isian, pilihan, dan penjelasan
Geotagging · Source / Photo Group
PPK Result menampilkan layer PPK/POS yang selesai pada proyek aktif. Sumber eksternal menerima ArduPilot .bin/.log/.tlog atau Pix4D .csv/.txt/.xyz. Cocokkan Photo Group dengan penerbangannya dan periksa waktu kamera atau nama file. PPK tidak dijalankan ulang. Duplicate menjaga foto asli; Replace menulis pada objek yang dipilih.
| Isian | Default / pilihan |
|---|---|
| Geotag Source | DroneCollab PPK Result (default) / ArduPilot Flight Log / Pix4D Position / Geolocation File |
| PPK Result | Completed PPK / POS layer; shown for PPK source |
| ArduPilot Flight Log | Shown for ArduPilot; .bin / .log / .tlog |
| Pix4D Position / Geolocation Data | Shown for Pix4D; .csv / .txt / .xyz |
| Photo Group | Photos from the same flight, uploaded in the active project |
| Photo write mode | Duplicate (default) / Replace |
| Run Geotagging | My Processing; writes photo GPS; no PPK rerun |
Jika dropdown kosong, periksa proyek aktif, pekerjaan yang selesai serta layer atau grup foto yang tersedia. Bila gagal, baca pesan pekerjaan dan input navigasi. Jika EventPost kosong, cek rekaman trigger receiver. Setelah geotagging, periksa koordinat contoh foto dan gunakan grup terkoreksi pada Basic Processing.
Ikuti tutorial → Basic Processing