
GNSS Processing खोलें
Drone Collab समूह में सर्वे ट्राइपॉड वाला दूसरा GNSS Tools आइकन दबाएं और New Processing खोलें।
Static से बेस तैयार करें
कम से कम दो अवलोकन अपलोड करें; एक Base और एक Rover चुनें। हर एंटीना की ऊंचाई और प्रत्येक Base के निर्देशांक भरें। Process Static दबाएं; My Processing और पूरी Point लेयर जांचें।
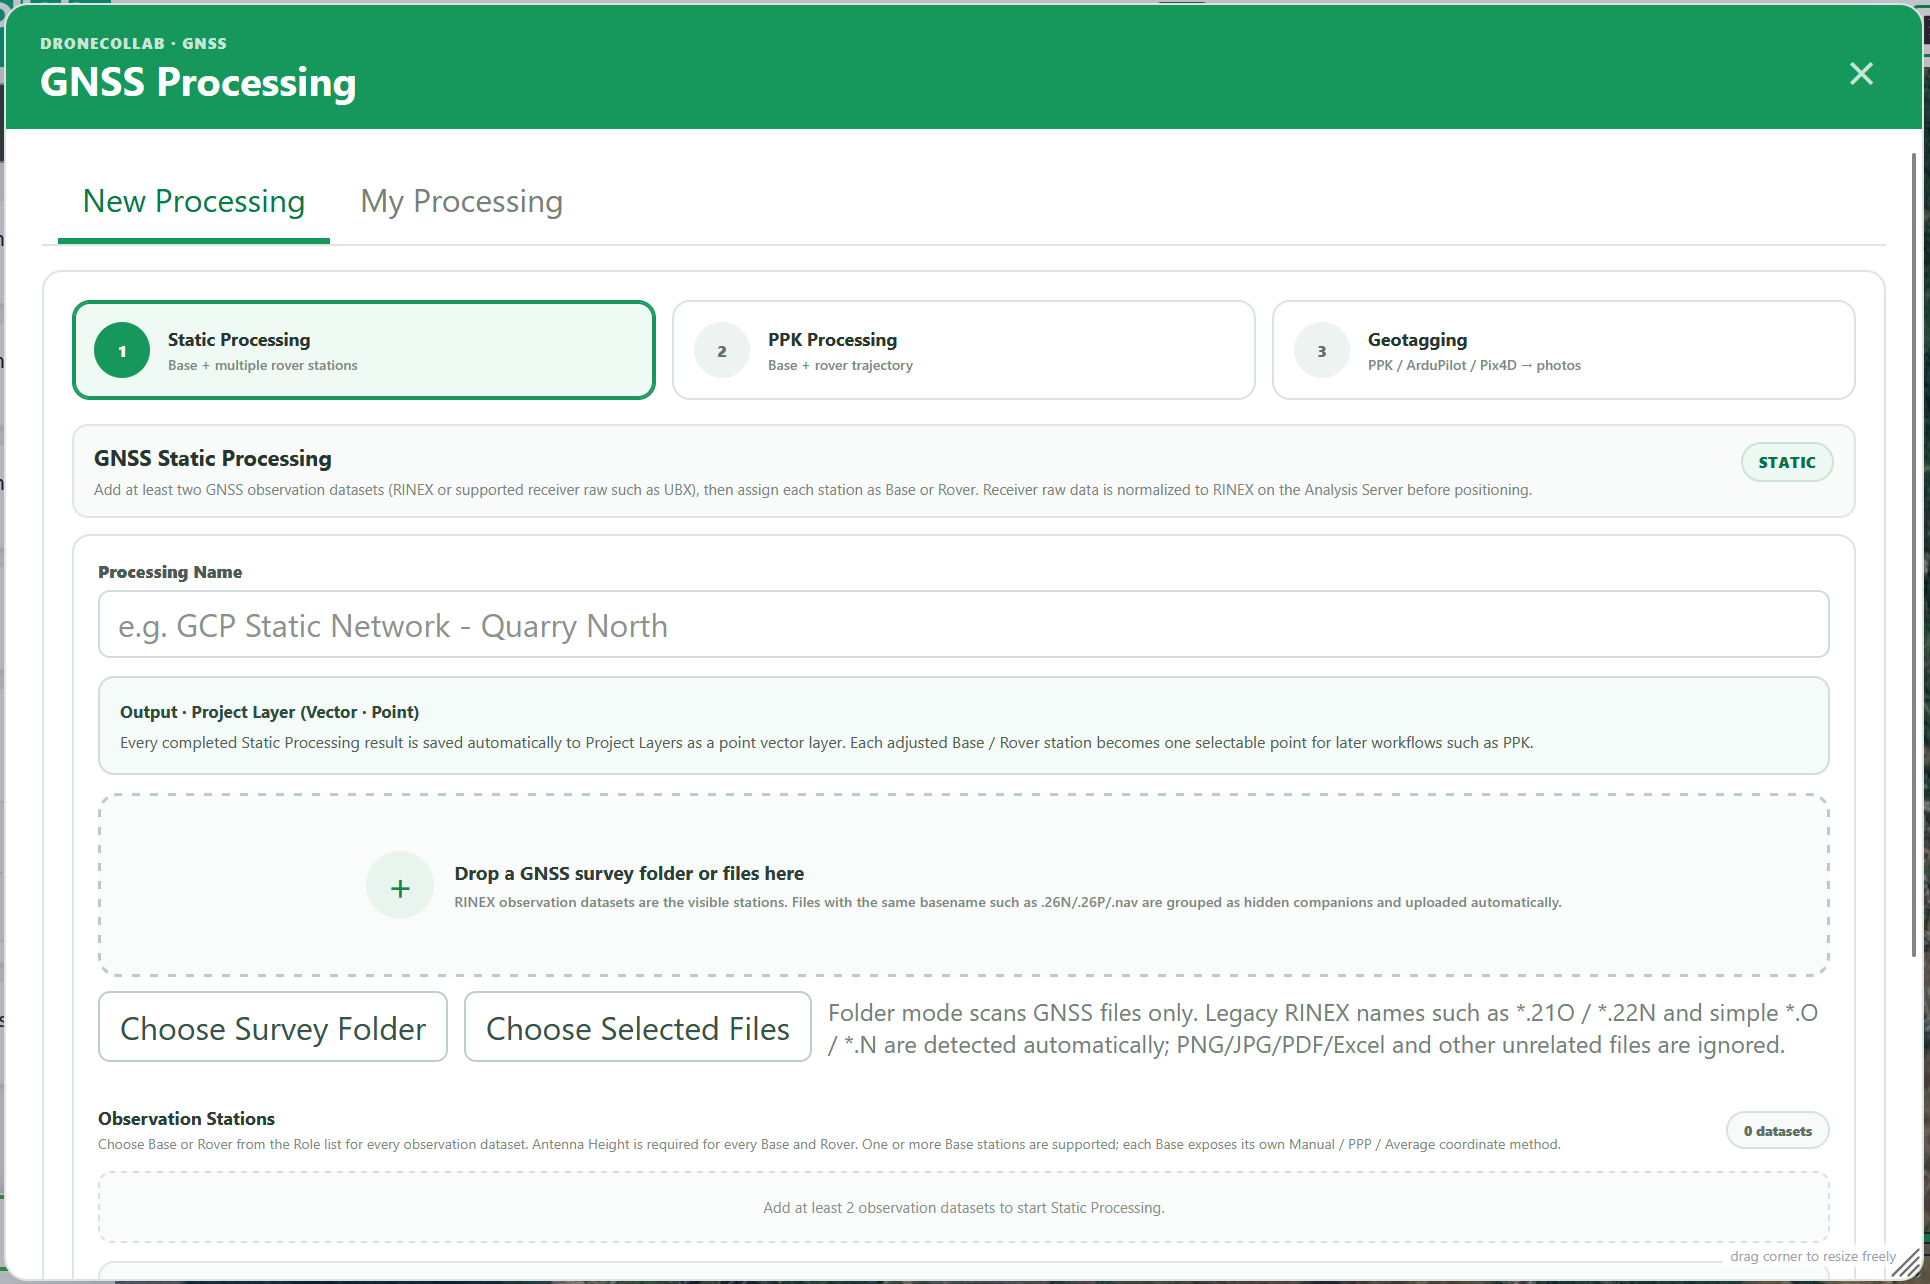
पूरा फ़ॉर्म: फ़ील्ड, विकल्प और विवरण
नाम वास्तविक फ़ॉर्म के अनुसार हैं। डिफ़ॉल्ट को अवलोकनों के अनुसार बदलें। बेस निर्देशांक स्वतंत्र रूप से सत्यापित हों तो Static छोड़ सकते हैं।
Static Processing · Observation Stations
काम का नाम दें और RINEX या समर्थित raw जैसे UBX अपलोड करें। Base/Rover अवलोकन समय एक दूसरे से ओवरलैप करें।
| फ़ील्ड | डिफ़ॉल्ट / विकल्प |
|---|---|
| Processing Name | GCP Static Network - Quarry North (example) |
| Choose Selected Files / Choose Survey Folder | RINEX OBS / supported receiver raw; ≥ 2 stations |
| Role | Base / Rover; ≥ 1 of each |
Static Processing · Base coordinate
Manual सत्यापित निर्देशांक है; PPP डेटा/उत्पादों पर निर्भर है, Average Single स्वतंत्र अनुमान है। मैनुअल X/Y देशांतर/अक्षांश दशमलव डिग्री, Z जमीन की ellipsoid ऊंचाई मीटर में है। प्रक्षेपित निर्देशांक पहले बदलें; दशमलव बिंदु प्रयोग करें।
| फ़ील्ड | डिफ़ॉल्ट / विकल्प |
|---|---|
| Base coordinate | Manual coordinate (known) / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground h / Z | WGS84 decimal degrees · ground ellipsoidal height (m) |
Static Processing · Antenna Height (m)
हर Static स्टेशन और PPK Base पर जमीन चिह्न से ARP तक खड़ी ऊंचाई मापें: 0–100 m। 1,800 और 1.800 दोनों 1.8 m हैं। solver ऊंचाई लगाता है; दो बार न जोड़ें।
| फ़ील्ड | डिफ़ॉल्ट / विकल्प |
|---|---|
| Antenna Height (m) | Required for every Base and Rover; 0–100 m |
Static Processing · Processing settings
Static स्वतंत्र baselines या भारित नेटवर्क देता है। चलता ड्रोन: Kinematic; स्थिर रिसीवर: Static। Auto प्रोफ़ाइल जांचता है; कमजोर शुरुआती गुणवत्ता पर PPK विकल्प तुलना करता है। Standard एक प्रोफ़ाइल है।
| फ़ील्ड | डिफ़ॉल्ट / विकल्प |
|---|---|
| Solution Mode | Auto (default) / Independent Base → Rover baselines / Multi-base Network · weighted least squares |
| Scientific Strategy | Auto Scientific (default) / Single RTKLIB profile |
| Process Static | My Processing → completed Project Layer (Vector · Point) |
PPK से उड़ान सुधारें
PPK Processing में Base अवलोकन, निर्देशांक और एंटीना ऊंचाई चुनें, ड्रोन Rover अवलोकन जोड़ें। PPK configuration जांचें और Process PPK दबाएं।

पूरा फ़ॉर्म: फ़ील्ड, विकल्प और विवरण
PPK Processing · Base / Rover
काम का नाम दें और RINEX या समर्थित raw जैसे UBX अपलोड करें। Base/Rover अवलोकन समय एक दूसरे से ओवरलैप करें।
| फ़ील्ड | डिफ़ॉल्ट / विकल्प |
|---|---|
| Processing Name | Flight 01 PPK (example) |
| Base Observation / Raw | One Base observation / supported raw |
| Rover / Drone Observation | One or more Rover observations; companion NAV separated automatically |
PPK Processing · Base Coordinate
Manual सत्यापित निर्देशांक है; PPP डेटा/उत्पादों पर निर्भर है, Average Single स्वतंत्र अनुमान है। मैनुअल X/Y देशांतर/अक्षांश दशमलव डिग्री, Z जमीन की ellipsoid ऊंचाई मीटर में है। प्रक्षेपित निर्देशांक पहले बदलें; दशमलव बिंदु प्रयोग करें।
| फ़ील्ड | डिफ़ॉल्ट / विकल्प |
|---|---|
| Base Coordinate | Project Point Layer (default) / Manual Known Coordinate / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground Ellipsoidal Height / Z | Manual Known only; decimal degrees and ground ellipsoidal height (m) |
PPK Processing · Antenna Height (m)
हर Static स्टेशन और PPK Base पर जमीन चिह्न से ARP तक खड़ी ऊंचाई मापें: 0–100 m। 1,800 और 1.800 दोनों 1.8 m हैं। solver ऊंचाई लगाता है; दो बार न जोड़ें।
| फ़ील्ड | डिफ़ॉल्ट / विकल्प |
|---|---|
| Antenna Height (m) | Required; vertical ground → ARP, 0–100 m |
PPK Processing · Project Point Layer
सही Base Point और जमीन का ellipsoid Z चुनें, बेहतर ellipsoidal_height_m। स्वतः पहचान ऊंचाई datum सत्यापित नहीं करती। उचित फ़ील्ड न हो तो Manual value और Manual Z चुनें।
| फ़ील्ड | डिफ़ॉल्ट / विकल्प |
|---|---|
| Point Layer | Point layer in active project, including completed Static results |
| Base Point | The actual reference station in that layer |
| Z Field | Detected numeric property / Geometry Z / layer API Z / Manual value |
| Manual Z Value (m) | Only when Z Field = Manual value; ground ellipsoidal height |
PPK Processing · PPK configuration
Static स्वतंत्र baselines या भारित नेटवर्क देता है। चलता ड्रोन: Kinematic; स्थिर रिसीवर: Static। Auto प्रोफ़ाइल जांचता है; कमजोर शुरुआती गुणवत्ता पर PPK विकल्प तुलना करता है। Standard एक प्रोफ़ाइल है।
| फ़ील्ड | डिफ़ॉल्ट / विकल्प |
|---|---|
| Positioning Mode | Kinematic (default) / Static |
| PPK Solver Strategy | Auto Optimize (default) / Standard RTKLIB |
| Process PPK | My Processing → completed outputs |
Static / PPK · Satellite Selection & Frequency
Auto साझा नक्षत्र/फ़्रीक्वेंसी पहचानता है; Manual चिह्नित सिस्टम लेता है। दोनों रिसीवरों में दर्ज संकेत चुनें; L1+L2+L5 गायब डेटा नहीं बनाता।
| फ़ील्ड | डिफ़ॉल्ट / विकल्प |
|---|---|
| Satellite Selection | Automatic (default) / Manual constellation selection |
| GNSS Constellations | GPS / Galileo / BeiDou / GLONASS / QZSS; all checked initially; Manual only |
| Frequency | Auto (default) / L1 only / L1+L2 / L1+L2+L5 |
Static / PPK · Elevation & Ambiguity
Elevation Mask नीचे के उपग्रह हटाता है। Ambiguity Resolution integer ambiguity हल करता है। AR Ratio सत्यापन अनुपात है, मीटर सटीकता नहीं; डिफ़ॉल्ट 3.0, सीमा 1.5–10।
| फ़ील्ड | डिफ़ॉल्ट / विकल्प |
|---|---|
| Elevation Mask | 10° / 15° (default) / 20° |
| Ambiguity Resolution | Auto (default) / Fix-and-Hold / Continuous |
| AR Ratio Threshold | 3.0 (default); min 1.5, max 10, step 0.1 |
Static / PPK · Ionosphere & Troposphere
Ionosphere/Troposphere वायुमंडल मॉडल नियंत्रित करते हैं। Auto मॉडल चुनता है; Iono-free के लिए उचित बहु-फ़्रीक्वेंसी अवलोकन चाहिए। Off सुधार बंद करता है।
| फ़ील्ड | डिफ़ॉल्ट / विकल्प |
|---|---|
| Ionosphere | Auto (default) / Broadcast model / Estimate / Iono-free combination / Off |
| Troposphere | Auto · Saastamoinen (default) / Saastamoinen / Estimate / Off |
Static / PPK · Navigation & Ephemeris
NAV साथ आ सकता या raw से बन सकता है, फिर भी उपयोगी नेविगेशन चाहिए। SP3/CLK सटीक उत्पाद हैं। Precise को उचित उत्पाद दें; अज्ञात raw को Raw → RINEX या निर्माता कन्वर्टर से बदलें।
| फ़ील्ड | डिफ़ॉल्ट / विकल्प |
|---|---|
| Ephemeris | Auto · precise when available (default) / Broadcast / Precise SP3 / CLK |
| Navigation / Precise Products (Static) · Navigation / Ephemeris (PPK) | Companion RINEX NAV / generated navigation; optional SP3/CLK products |
Static / PPK · Vertical Height
Vertical Height डिफ़ॉल्ट EGM2008 2.5′। पहले ellipsoid h, फिर geoid मिलने पर H = h − N। रूपांतरण स्थिति जांचें; Base इनपुट ellipsoid ऊंचाई है।
| फ़ील्ड | डिफ़ॉल्ट / विकल्प |
|---|---|
| Vertical Height | EGM2008 2.5′ (default) / EGM2008 1′ / EGM96 5′ / EGM96 15′ / EGM84 15′ |
Static / PPK · Precision Acceptance (m)
0.10 m अनुमानित 3D sigma का चिह्न है, फील्ड सटीकता गारंटी नहीं और FLOAT को FIX नहीं बनाता; FIX q=1 रहता है। रिपोर्ट और FIX दर जांचें। पथ epochs कैमरा EventPost से अलग हैं।
| फ़ील्ड | डिफ़ॉल्ट / विकल्प |
|---|---|
| Precision Acceptance (m) | 0.10 (default); min 0.01, max 1.00, step 0.01 |
पथ और EventPost जांचें
My Processing में FIX/FLOAT, स्वीकार्य सटीकता, epochs और घटनाएं देखें। Layers, रिपोर्ट और POS/CSV/GeoJSON जांचें। EventPost के लिए रिकॉर्ड किए कैमरा ट्रिगर चाहिए।
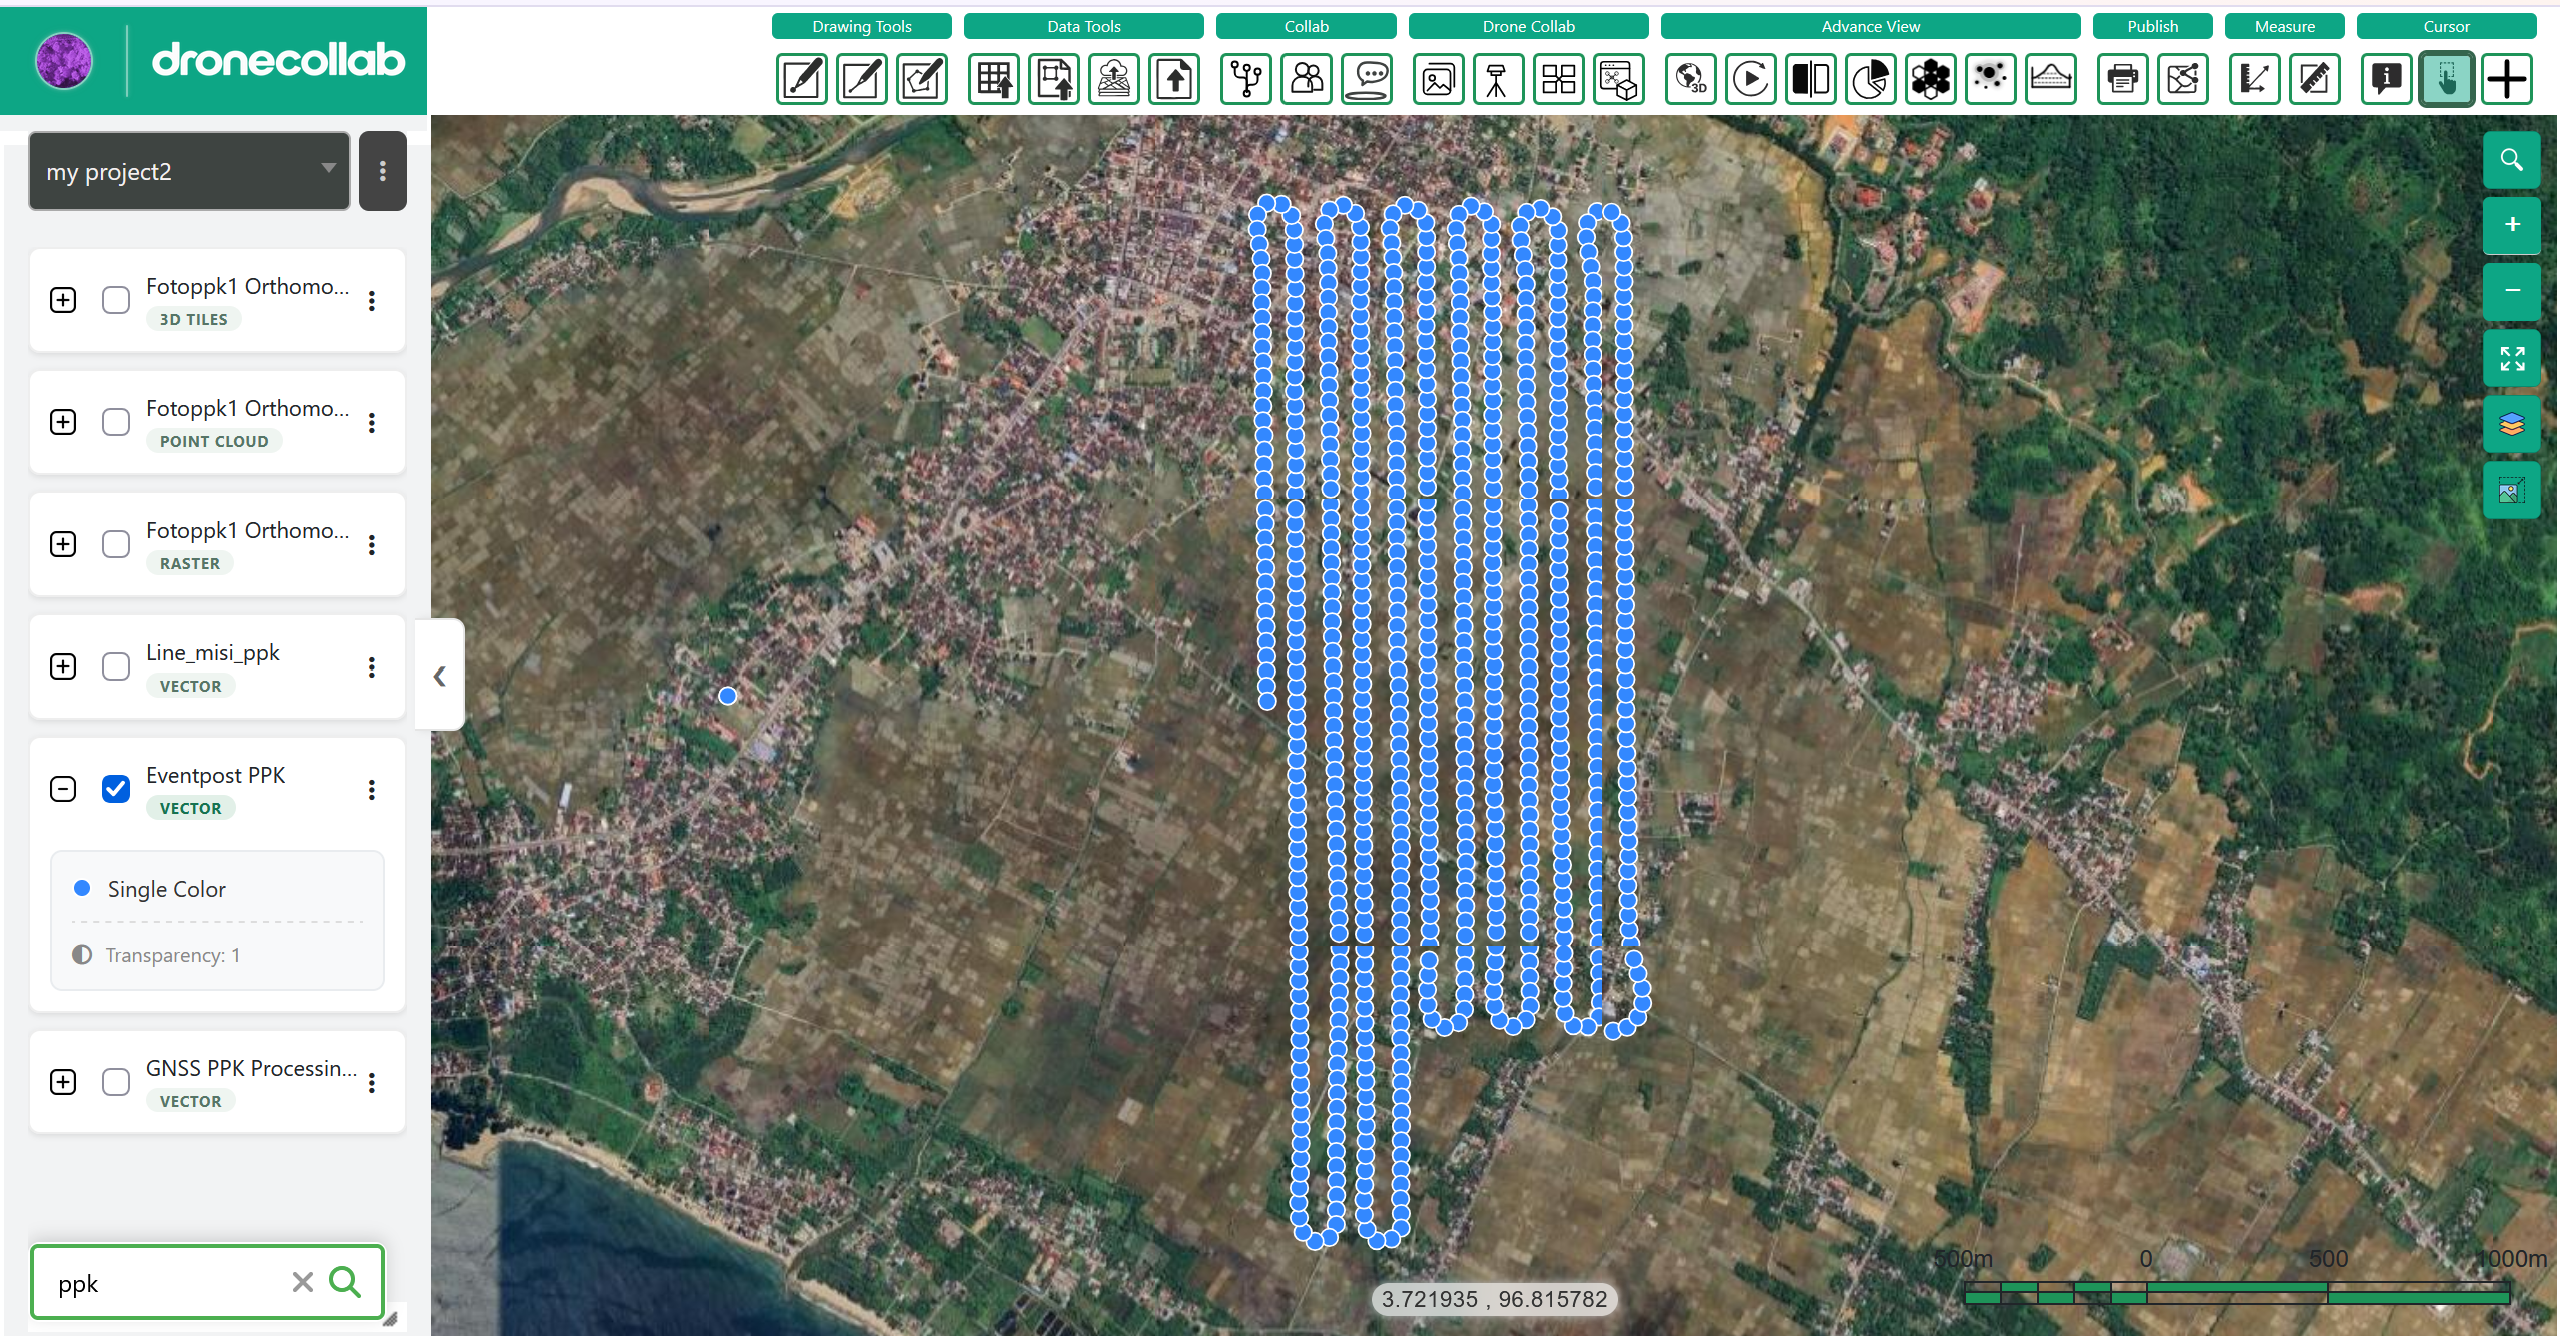
पूरा फ़ॉर्म: फ़ील्ड, विकल्प और विवरण
My Processing · Report / Layers
0.10 m अनुमानित 3D sigma का चिह्न है, फील्ड सटीकता गारंटी नहीं और FLOAT को FIX नहीं बनाता; FIX q=1 रहता है। रिपोर्ट और FIX दर जांचें। पथ epochs कैमरा EventPost से अलग हैं।
| फ़ील्ड | डिफ़ॉल्ट / विकल्प |
|---|---|
| RTKLIB Fixed / Float / Fix rate | Native ambiguity status; FIX q=1 |
| ≤ threshold / estimated 3-D sigma | Separate precision acceptance flag |
| POS / CSV / GeoJSON | Full trajectory, report and supported downloads |
| EventPost GeoJSON / CSV | Camera-trigger-only positions when receiver events exist |
तस्वीरों को जियोटैग करें
पहले Photos से तस्वीरें अपलोड करें। Geotagging में पूरा PPK Result और सही Photo Group चुनें। Duplicate रखें, Run Geotagging दबाएं और Ortho Processing से पहले प्रतियां जांचें।
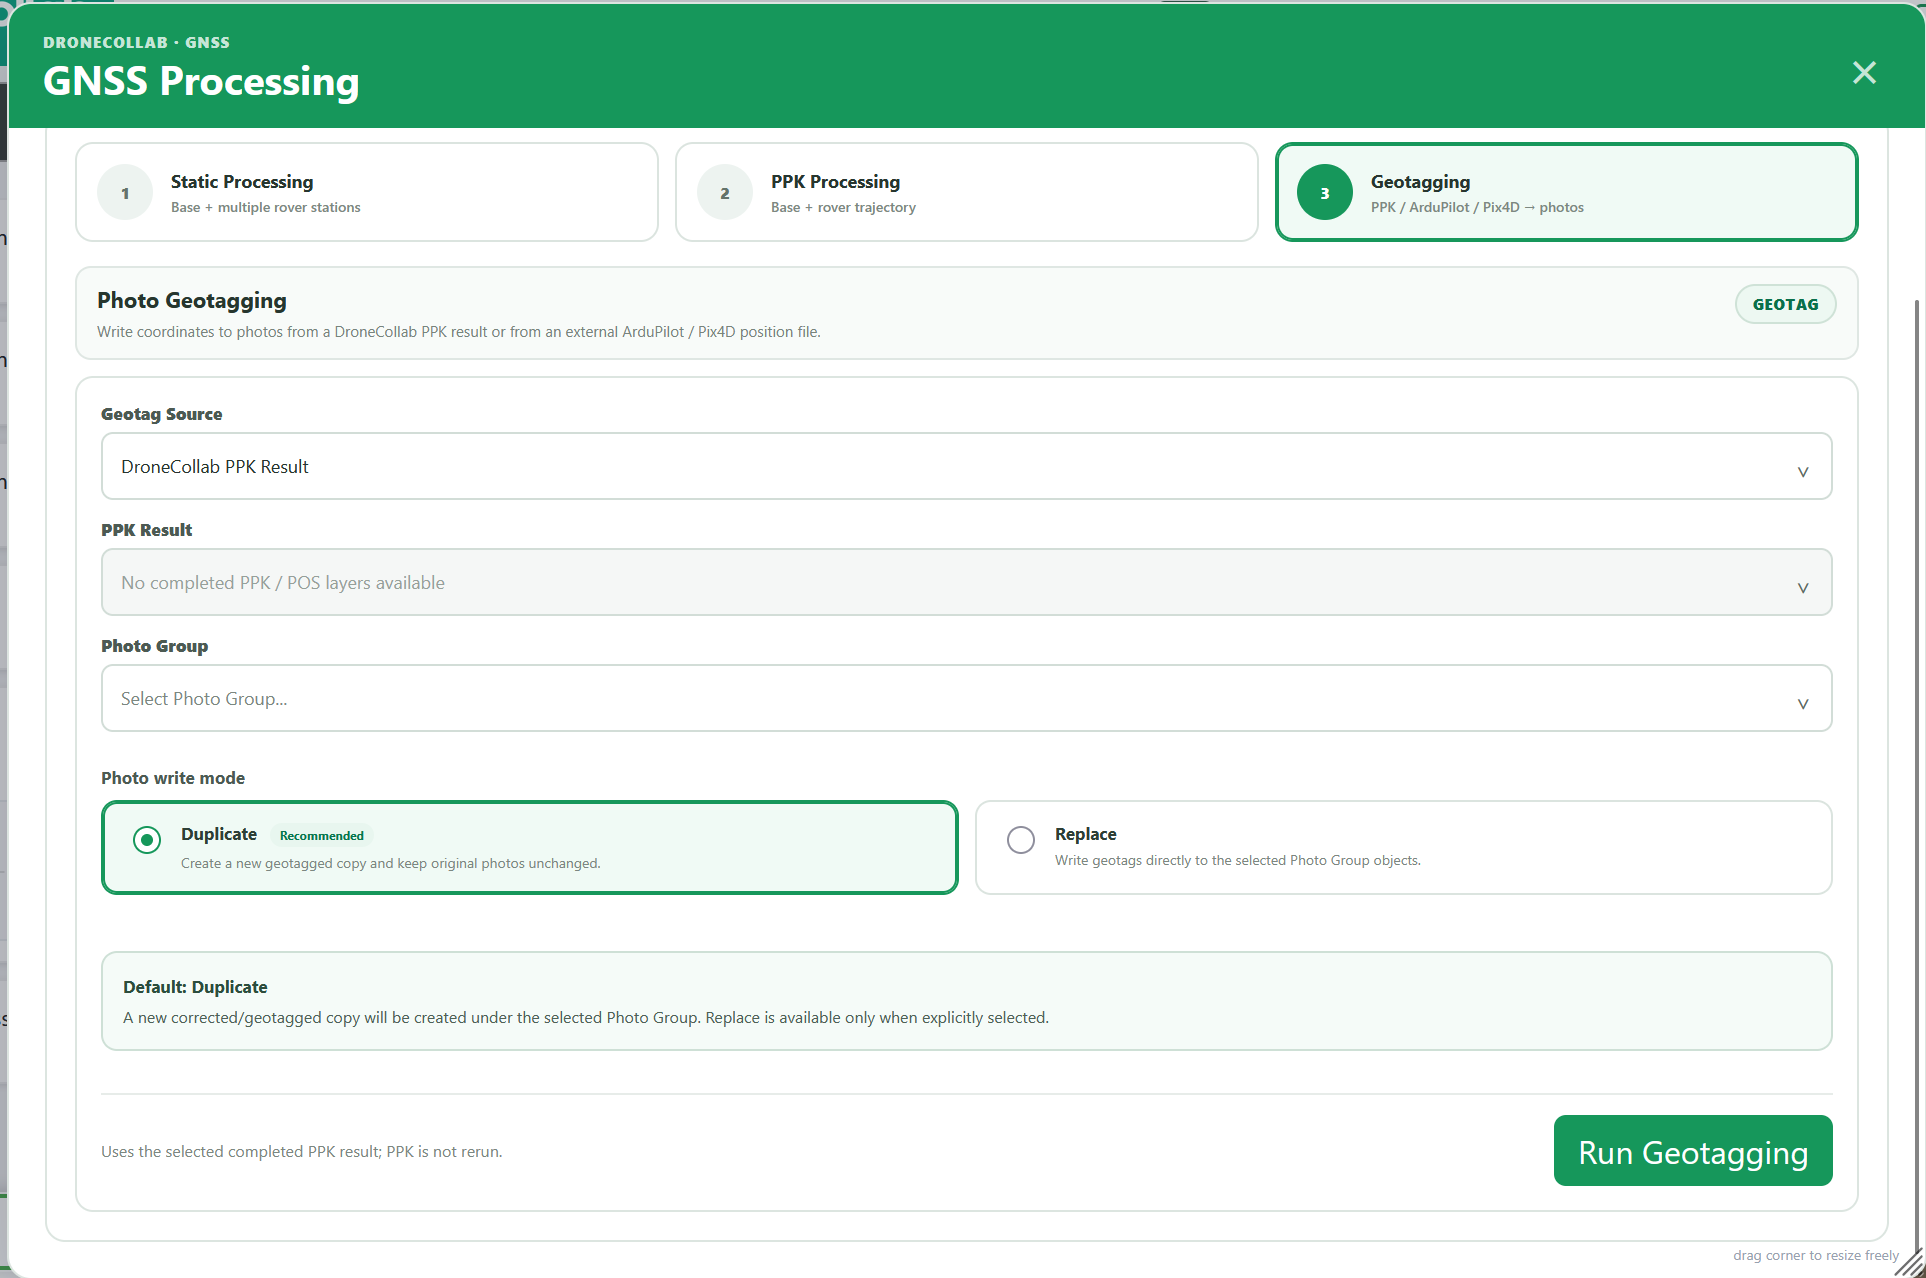
पूरा फ़ॉर्म: फ़ील्ड, विकल्प और विवरण
Geotagging · Source / Photo Group
सक्रिय प्रोजेक्ट का पूरा PPK/POS चुनें। बाहरी स्रोत: ArduPilot .bin/.log/.tlog या Pix4D .csv/.txt/.xyz। फोटो समूह, समय या फ़ाइल नाम मिलाएं। PPK फिर नहीं चलता; Duplicate मूल रखता, Replace चुने ऑब्जेक्ट बदलता है।
| फ़ील्ड | डिफ़ॉल्ट / विकल्प |
|---|---|
| Geotag Source | DroneCollab PPK Result (default) / ArduPilot Flight Log / Pix4D Position / Geolocation File |
| PPK Result | Completed PPK / POS layer; shown for PPK source |
| ArduPilot Flight Log | Shown for ArduPilot; .bin / .log / .tlog |
| Pix4D Position / Geolocation Data | Shown for Pix4D; .csv / .txt / .xyz |
| Photo Group | Photos from the same flight, uploaded in the active project |
| Photo write mode | Duplicate (default) / Replace |
| Run Geotagging | My Processing; writes photo GPS; no PPK rerun |
खाली सूची: प्रोजेक्ट, पूरा काम और लेयर/फोटो समूह जांचें। विफलता: संदेश और NAV पढ़ें। खाली EventPost: ट्रिगर जांचें। फोटो निर्देशांक सत्यापित करके Basic Processing में सुधरा समूह लें।
चरण देखें → Basic Processing