
Ouvrir GNSS Processing
Dans Drone Collab, cliquez sur la deuxième icône GNSS Tools avec trépied de mesure. Ouvrez New Processing.
Préparer la base avec Static
Chargez au moins deux observations, affectez une Base et un Rover. Renseignez toutes les hauteurs d'antenne et chaque coordonnée Base. Cliquez Process Static ; vérifiez My Processing et la couche Point terminée.
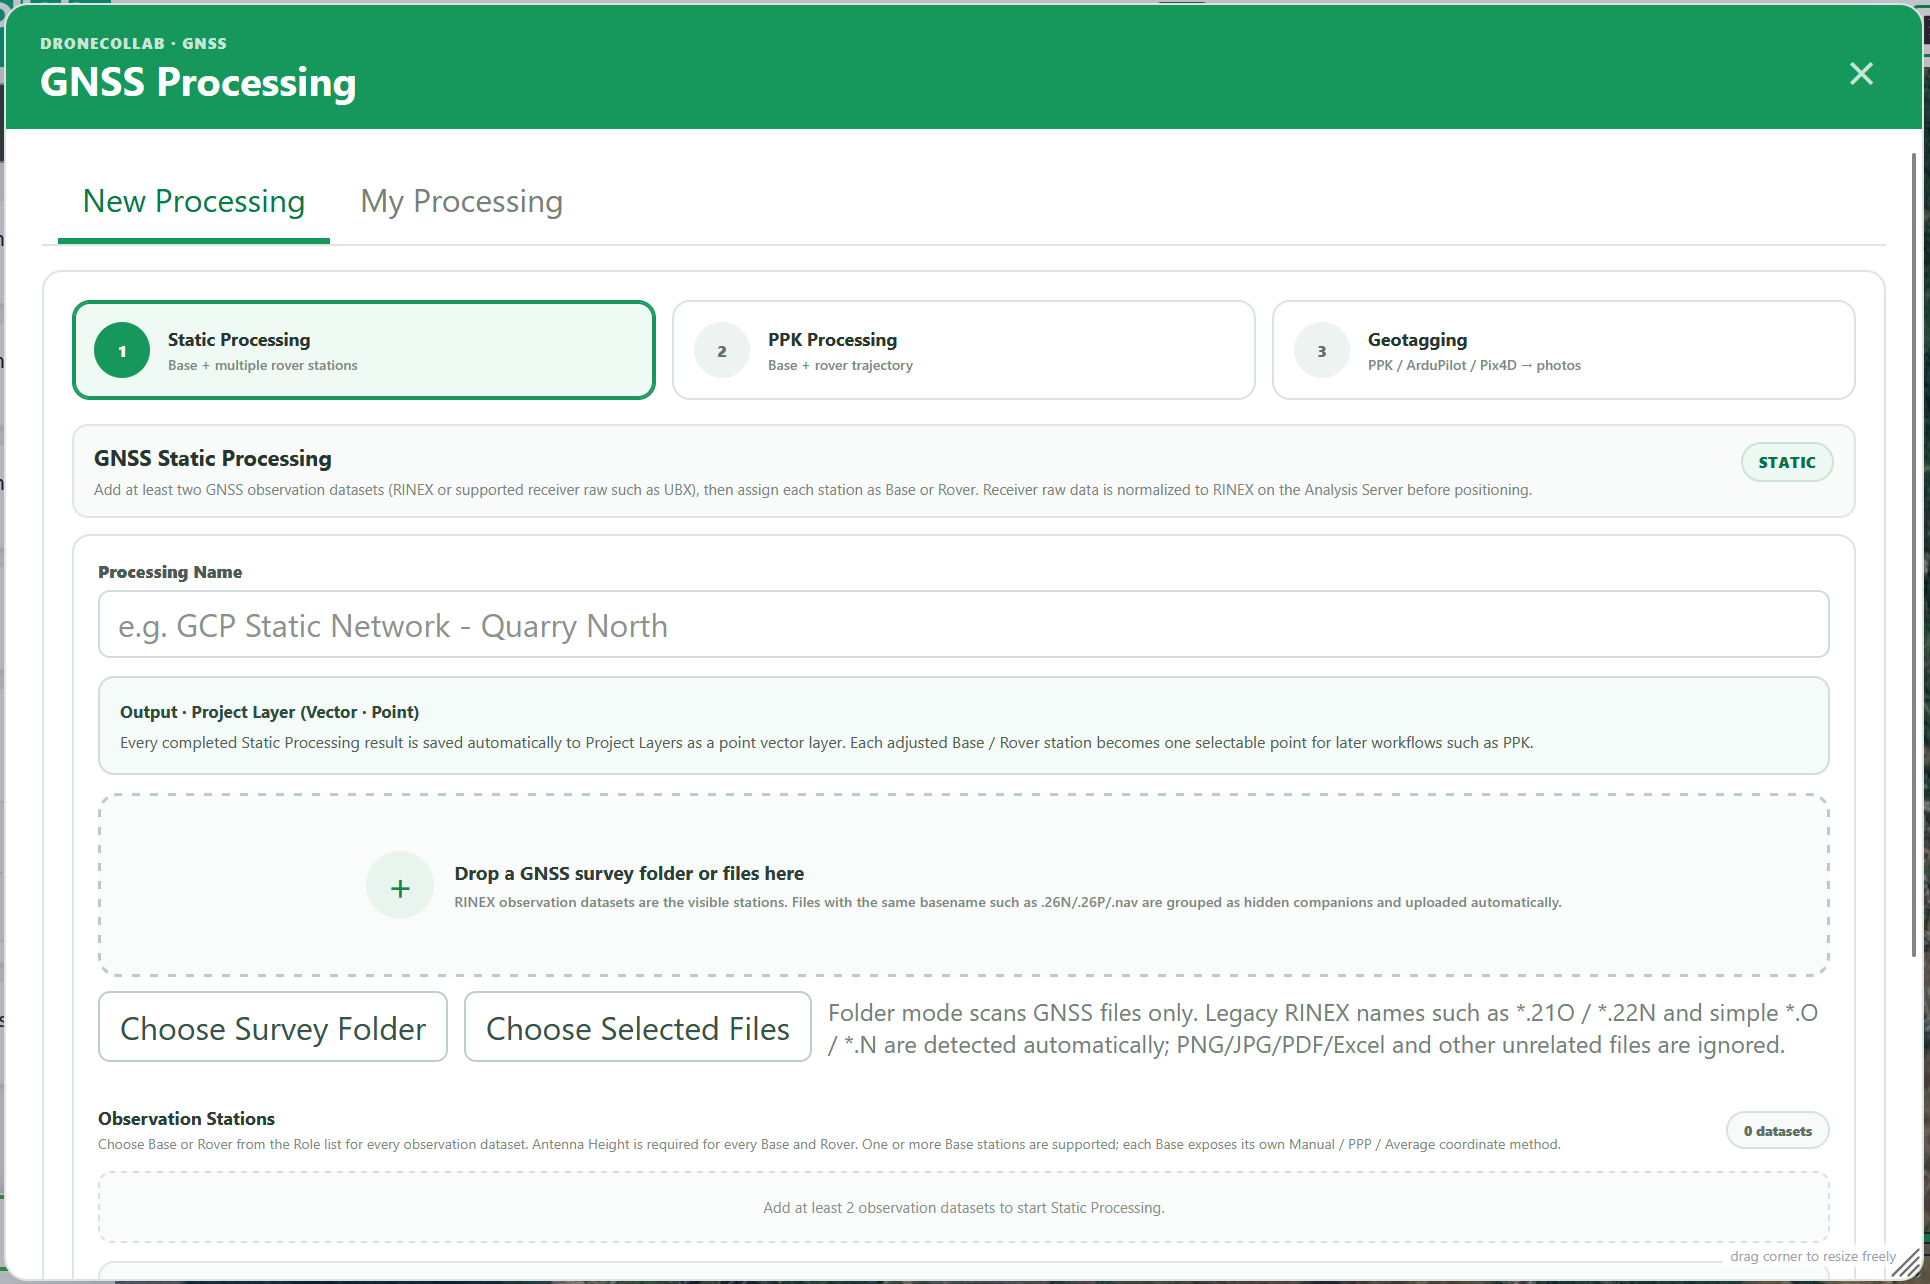
Formulaire complet : champs, choix et explications
Les noms correspondent au formulaire. Adaptez les réglages initiaux aux observations. Static est facultatif avec une coordonnée de base vérifiée indépendamment.
Static Processing · Observation Stations
Nommez le traitement et chargez RINEX ou raw compatible tel qu'UBX. Les périodes d'observation Base/Rover doivent se chevaucher.
| Champ | Défaut / choix |
|---|---|
| Processing Name | GCP Static Network - Quarry North (example) |
| Choose Selected Files / Choose Survey Folder | RINEX OBS / supported receiver raw; ≥ 2 stations |
| Role | Base / Rover; ≥ 1 of each |
Static Processing · Base coordinate
Manual utilise des coordonnées vérifiées ; PPP dépend des données/produits, Average Single est une estimation autonome. X/Y manuel : longitude/latitude en degrés décimaux, Z : hauteur ellipsoïdale du sol en mètres. Convertissez d'abord les coordonnées projetées ; utilisez le point décimal.
| Champ | Défaut / choix |
|---|---|
| Base coordinate | Manual coordinate (known) / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground h / Z | WGS84 decimal degrees · ground ellipsoidal height (m) |
Static Processing · Antenna Height (m)
Mesurez verticalement du repère au point ARP pour chaque station Static et Base PPK : 0–100 m. 1,800 et 1.800 valent 1,8 m. Le calcul applique la hauteur d'antenne ; ne l'ajoutez pas deux fois.
| Champ | Défaut / choix |
|---|---|
| Antenna Height (m) | Required for every Base and Rover; 0–100 m |
Static Processing · Processing settings
Static propose des lignes de base indépendantes ou un réseau pondéré. Drone mobile : Kinematic ; récepteur fixe : Static. Auto teste des profils ; PPK compare des alternatives si la qualité initiale est faible. Standard utilise un profil.
| Champ | Défaut / choix |
|---|---|
| Solution Mode | Auto (default) / Independent Base → Rover baselines / Multi-base Network · weighted least squares |
| Scientific Strategy | Auto Scientific (default) / Single RTKLIB profile |
| Process Static | My Processing → completed Project Layer (Vector · Point) |
Corriger le vol avec PPK
Dans PPK Processing, chargez l'observation Base, choisissez coordonnée et hauteur d'antenne puis ajoutez les Rovers du drone. Vérifiez PPK configuration et cliquez Process PPK.

Formulaire complet : champs, choix et explications
PPK Processing · Base / Rover
Nommez le traitement et chargez RINEX ou raw compatible tel qu'UBX. Les périodes d'observation Base/Rover doivent se chevaucher.
| Champ | Défaut / choix |
|---|---|
| Processing Name | Flight 01 PPK (example) |
| Base Observation / Raw | One Base observation / supported raw |
| Rover / Drone Observation | One or more Rover observations; companion NAV separated automatically |
PPK Processing · Base Coordinate
Manual utilise des coordonnées vérifiées ; PPP dépend des données/produits, Average Single est une estimation autonome. X/Y manuel : longitude/latitude en degrés décimaux, Z : hauteur ellipsoïdale du sol en mètres. Convertissez d'abord les coordonnées projetées ; utilisez le point décimal.
| Champ | Défaut / choix |
|---|---|
| Base Coordinate | Project Point Layer (default) / Manual Known Coordinate / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground Ellipsoidal Height / Z | Manual Known only; decimal degrees and ground ellipsoidal height (m) |
PPK Processing · Antenna Height (m)
Mesurez verticalement du repère au point ARP pour chaque station Static et Base PPK : 0–100 m. 1,800 et 1.800 valent 1,8 m. Le calcul applique la hauteur d'antenne ; ne l'ajoutez pas deux fois.
| Champ | Défaut / choix |
|---|---|
| Antenna Height (m) | Required; vertical ground → ARP, 0–100 m |
PPK Processing · Project Point Layer
Choisissez le bon Base Point et Z ellipsoïdal du sol, de préférence ellipsoidal_height_m. La détection ne valide pas le datum vertical. Sans champ adapté, choisissez Manual value puis Manual Z.
| Champ | Défaut / choix |
|---|---|
| Point Layer | Point layer in active project, including completed Static results |
| Base Point | The actual reference station in that layer |
| Z Field | Detected numeric property / Geometry Z / layer API Z / Manual value |
| Manual Z Value (m) | Only when Z Field = Manual value; ground ellipsoidal height |
PPK Processing · PPK configuration
Static propose des lignes de base indépendantes ou un réseau pondéré. Drone mobile : Kinematic ; récepteur fixe : Static. Auto teste des profils ; PPK compare des alternatives si la qualité initiale est faible. Standard utilise un profil.
| Champ | Défaut / choix |
|---|---|
| Positioning Mode | Kinematic (default) / Static |
| PPK Solver Strategy | Auto Optimize (default) / Standard RTKLIB |
| Process PPK | My Processing → completed outputs |
Static / PPK · Satellite Selection & Frequency
Auto détecte les constellations/fréquences communes ; Manual utilise les systèmes cochés. Choisissez les signaux enregistrés aux deux stations ; L1+L2+L5 ne crée pas de données absentes.
| Champ | Défaut / choix |
|---|---|
| Satellite Selection | Automatic (default) / Manual constellation selection |
| GNSS Constellations | GPS / Galileo / BeiDou / GLONASS / QZSS; all checked initially; Manual only |
| Frequency | Auto (default) / L1 only / L1+L2 / L1+L2+L5 |
Static / PPK · Elevation & Ambiguity
Elevation Mask exclut les satellites bas. Ambiguity Resolution résout les ambiguïtés entières. AR Ratio est un rapport de validation, pas une précision métrique : initial 3.0, plage 1.5–10.
| Champ | Défaut / choix |
|---|---|
| Elevation Mask | 10° / 15° (default) / 20° |
| Ambiguity Resolution | Auto (default) / Fix-and-Hold / Continuous |
| AR Ratio Threshold | 3.0 (default); min 1.5, max 10, step 0.1 |
Static / PPK · Ionosphere & Troposphere
Ionosphere/Troposphere contrôlent les modèles atmosphériques. Auto choisit le modèle ; Iono-free nécessite des observations multifréquences adaptées. Off désactive la correction.
| Champ | Défaut / choix |
|---|---|
| Ionosphere | Auto (default) / Broadcast model / Estimate / Iono-free combination / Off |
| Troposphere | Auto · Saastamoinen (default) / Saastamoinen / Estimate / Off |
Static / PPK · Navigation & Ephemeris
NAV peut accompagner les observations ou provenir du raw ; une navigation utilisable reste nécessaire. SP3/CLK sont des produits précis. Precise exige des produits adaptés ; convertissez le raw inconnu avec Raw → RINEX ou l'outil fabricant.
| Champ | Défaut / choix |
|---|---|
| Ephemeris | Auto · precise when available (default) / Broadcast / Precise SP3 / CLK |
| Navigation / Precise Products (Static) · Navigation / Ephemeris (PPK) | Companion RINEX NAV / generated navigation; optional SP3/CLK products |
Static / PPK · Vertical Height
Vertical Height initial : EGM2008 2.5′. D'abord h ellipsoïdal, puis H = h − N avec géoïde disponible. Vérifiez l'état de conversion ; l'entrée Base reste ellipsoïdale.
| Champ | Défaut / choix |
|---|---|
| Vertical Height | EGM2008 2.5′ (default) / EGM2008 1′ / EGM96 5′ / EGM96 15′ / EGM84 15′ |
Static / PPK · Precision Acceptance (m)
0.10 m signale le sigma 3D estimé, sans garantir l'exactitude terrain ni transformer FLOAT en FIX ; FIX reste q=1. Vérifiez rapport et taux FIX. Les époques de trajectoire diffèrent des événements caméra EventPost.
| Champ | Défaut / choix |
|---|---|
| Precision Acceptance (m) | 0.10 (default); min 0.01, max 1.00, step 0.01 |
Vérifier trajectoire et EventPost
Dans My Processing, vérifiez FIX/FLOAT, précision acceptée, époques et événements. Consultez Layers, rapport et POS/CSV/GeoJSON. EventPost nécessite des déclenchements de caméra enregistrés.
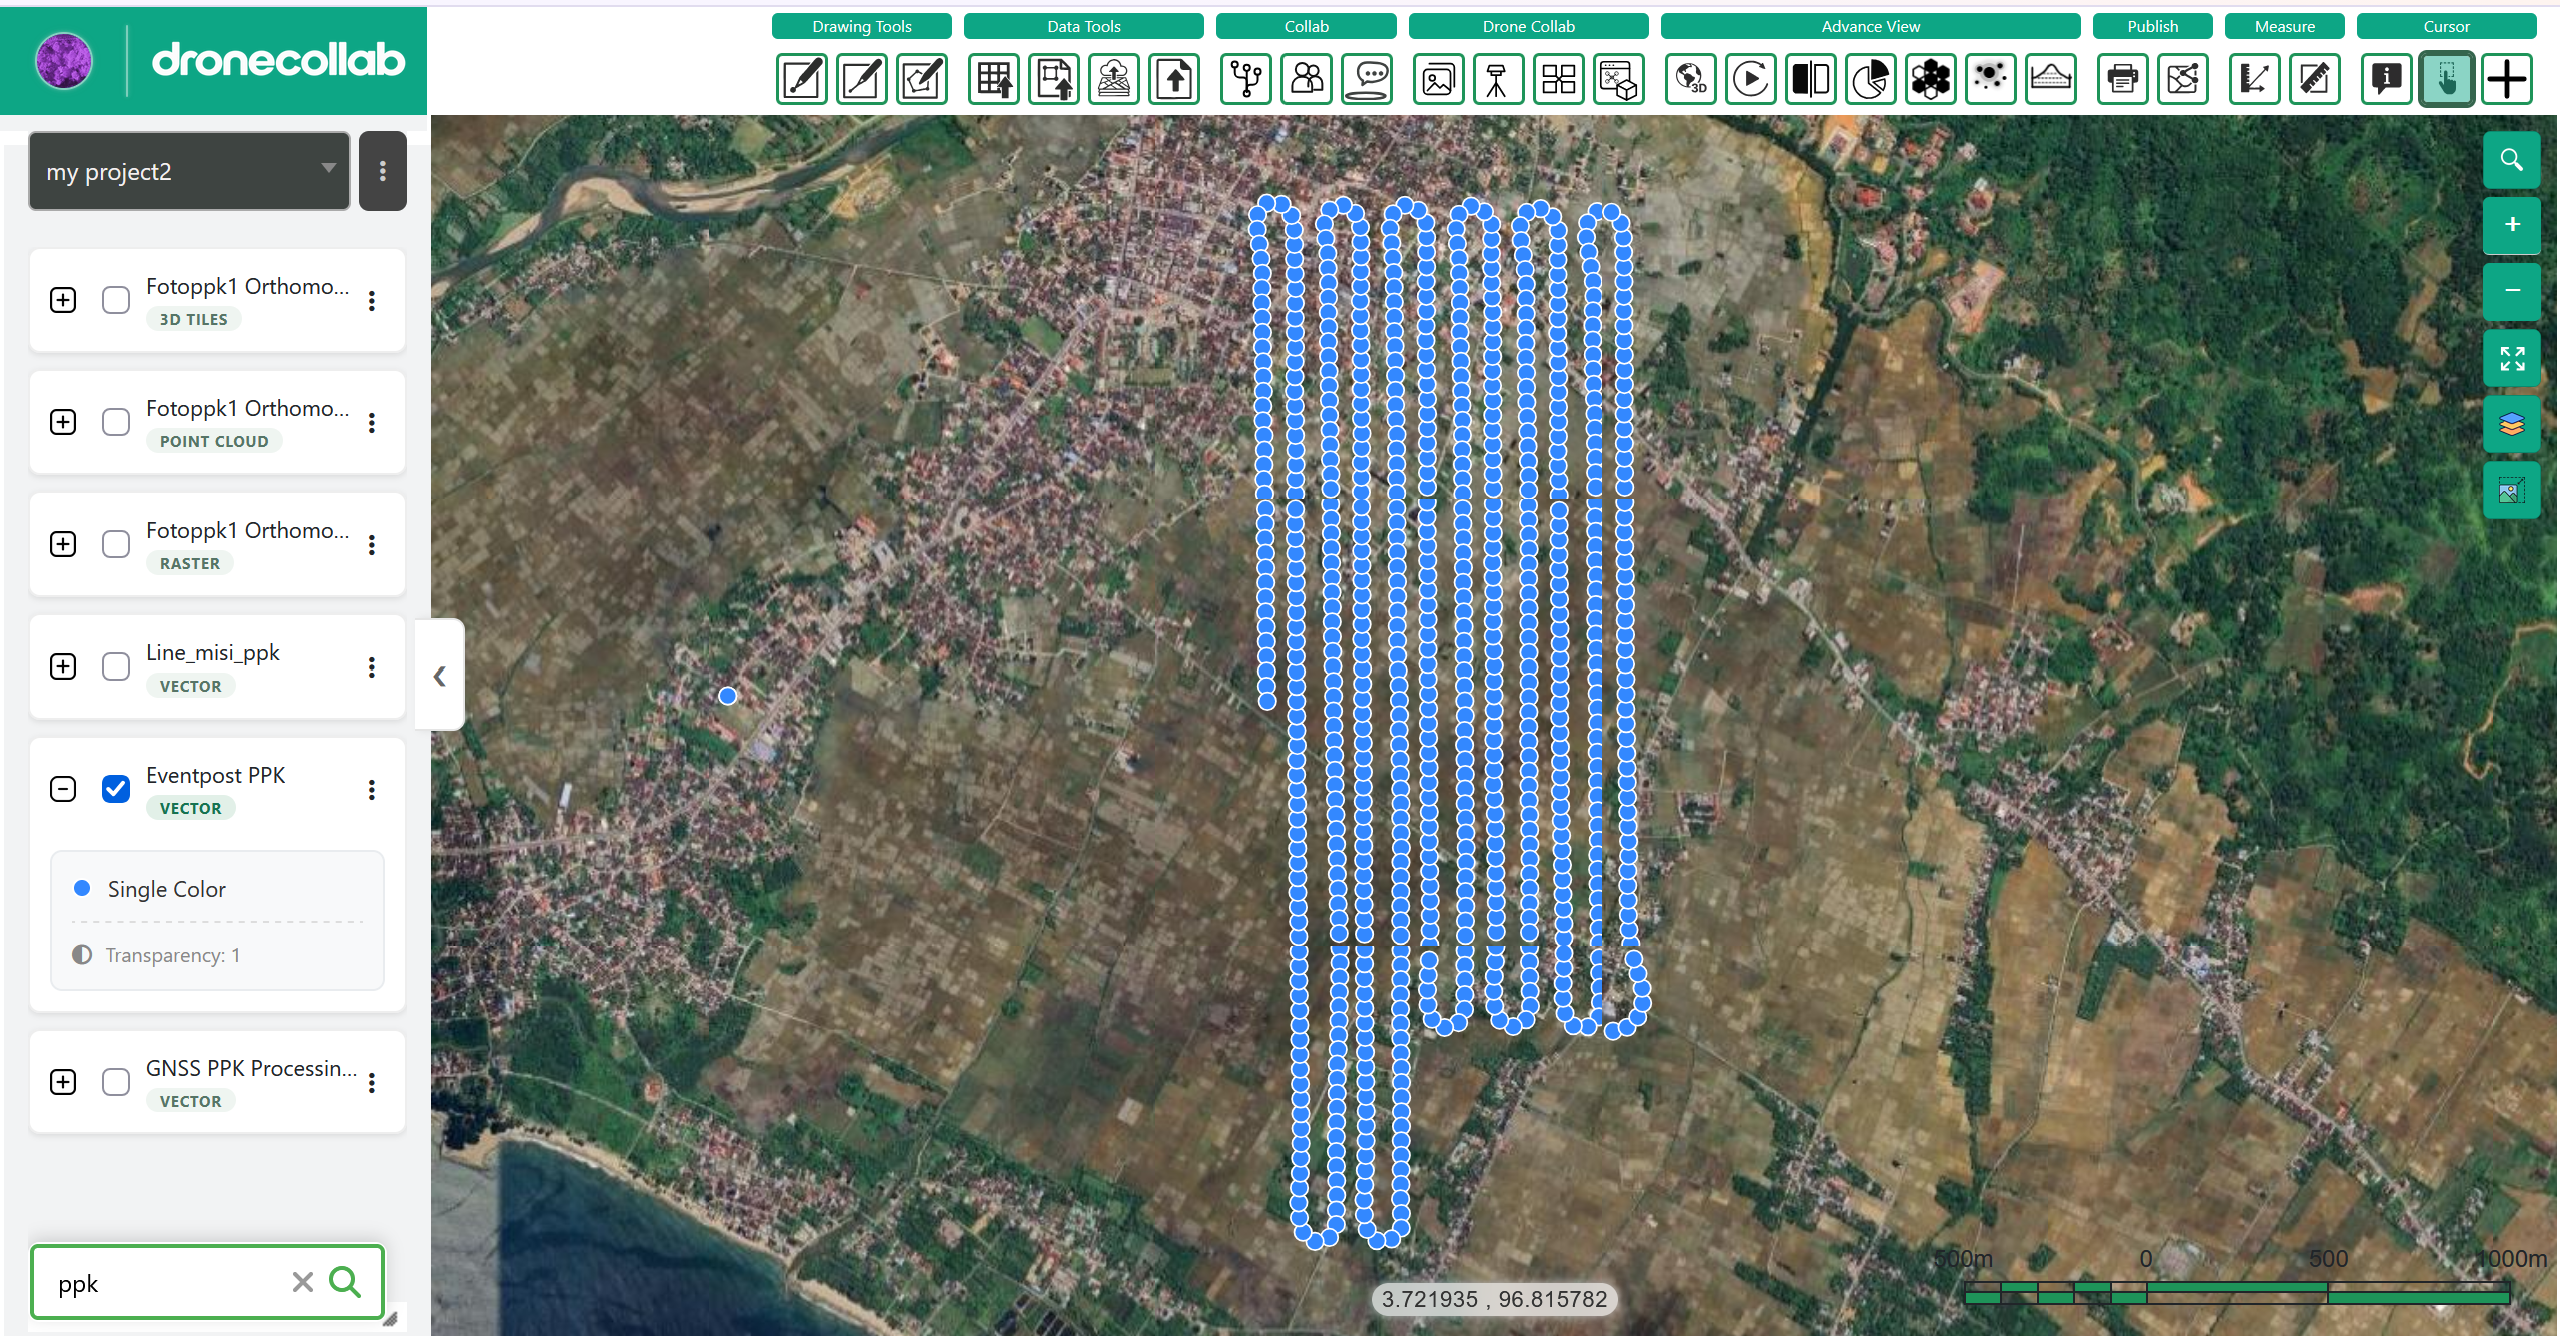
Formulaire complet : champs, choix et explications
My Processing · Report / Layers
0.10 m signale le sigma 3D estimé, sans garantir l'exactitude terrain ni transformer FLOAT en FIX ; FIX reste q=1. Vérifiez rapport et taux FIX. Les époques de trajectoire diffèrent des événements caméra EventPost.
| Champ | Défaut / choix |
|---|---|
| RTKLIB Fixed / Float / Fix rate | Native ambiguity status; FIX q=1 |
| ≤ threshold / estimated 3-D sigma | Separate precision acceptance flag |
| POS / CSV / GeoJSON | Full trajectory, report and supported downloads |
| EventPost GeoJSON / CSV | Camera-trigger-only positions when receiver events exist |
Géomarquer les photos
Chargez d'abord via Photos. Dans Geotagging, choisissez PPK Result terminé et Photo Group correspondant. Gardez Duplicate, cliquez Run Geotagging et vérifiez les copies avant Ortho Processing.
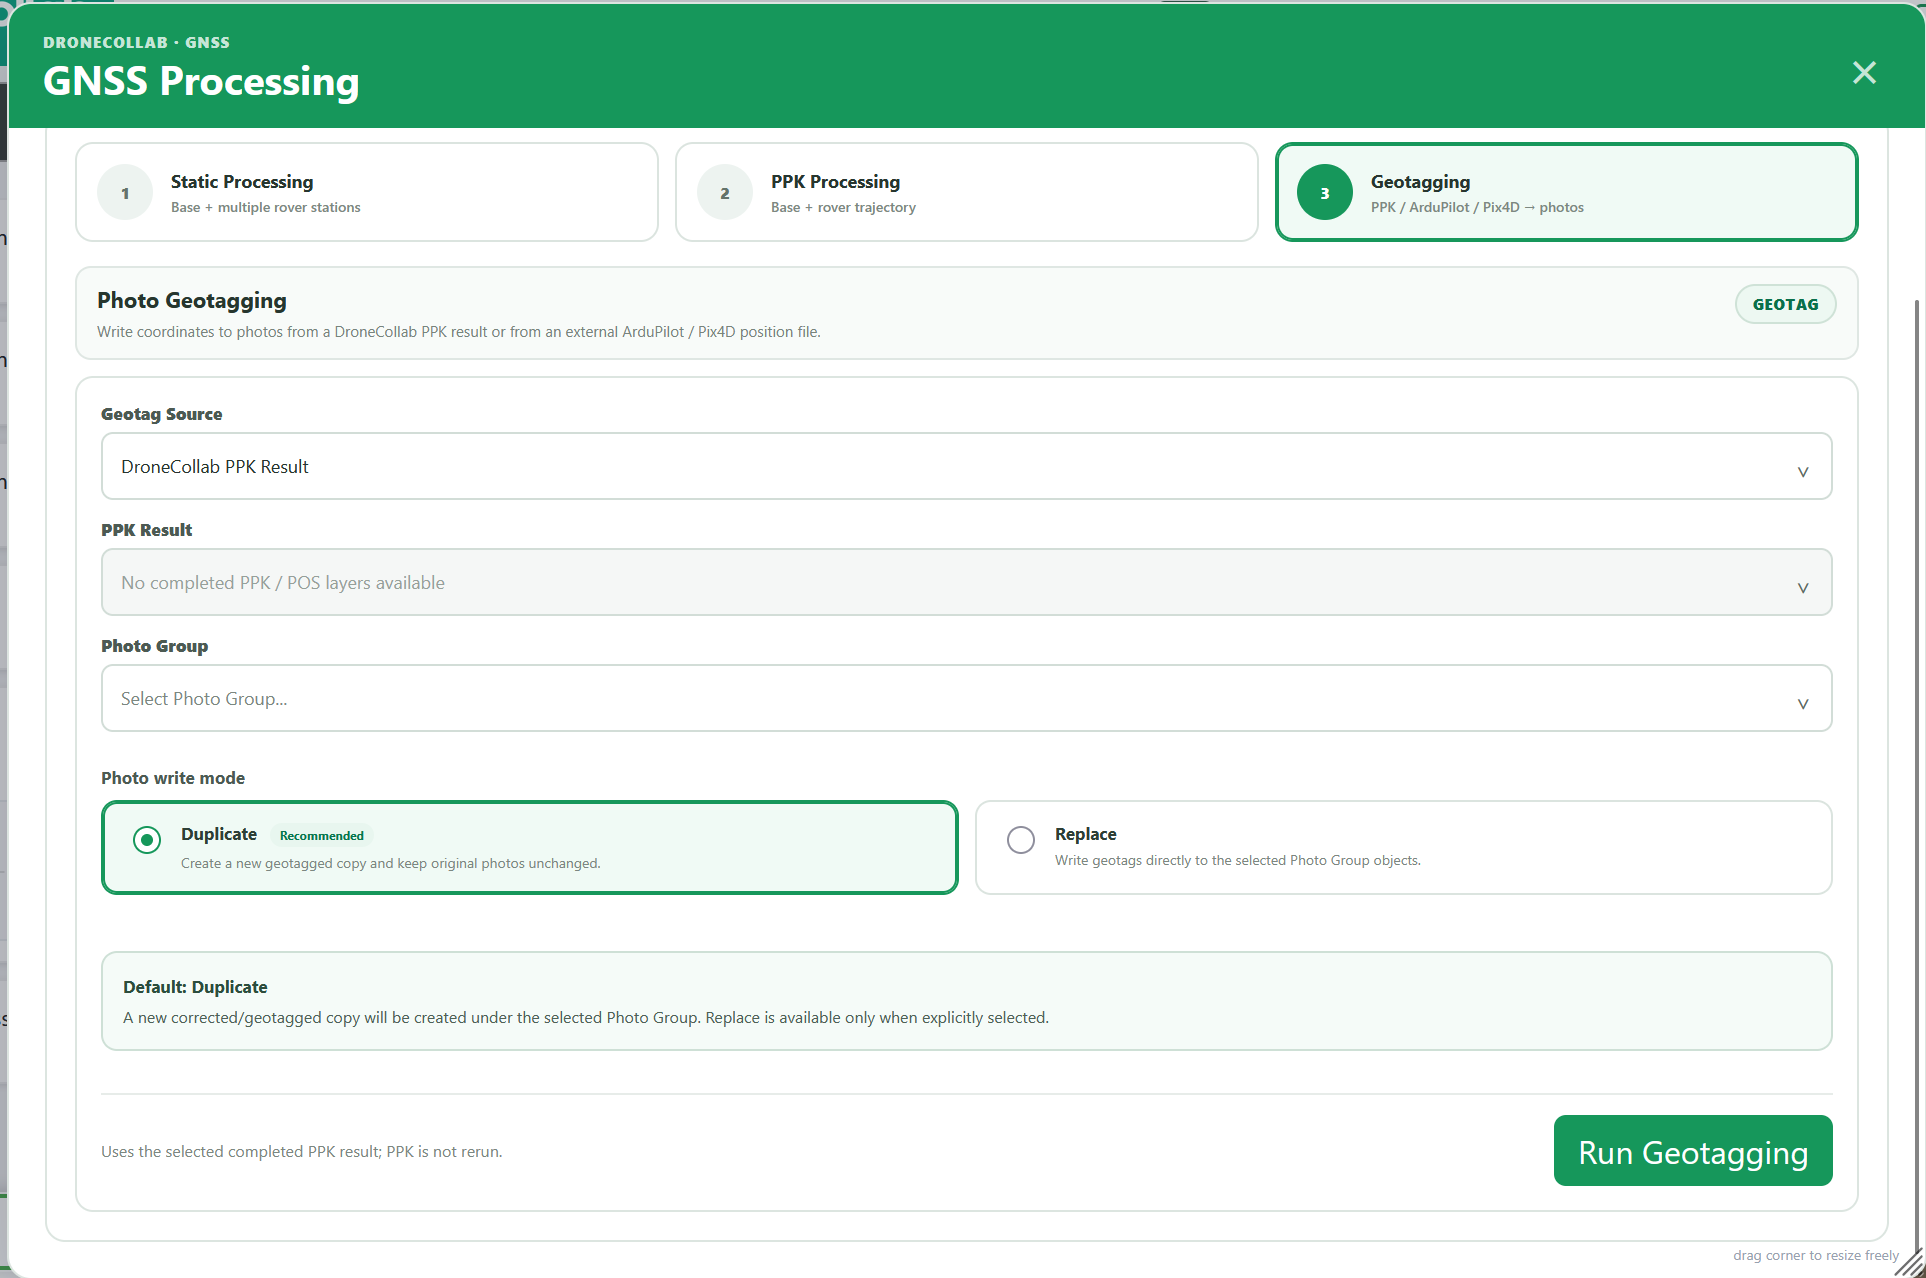
Formulaire complet : champs, choix et explications
Geotagging · Source / Photo Group
Choisissez PPK/POS terminé du projet actif. Externe : ArduPilot .bin/.log/.tlog ou Pix4D .csv/.txt/.xyz. Vérifiez groupe, heures ou noms des photos. PPK n'est pas relancé ; Duplicate conserve les originaux, Replace modifie les objets.
| Champ | Défaut / choix |
|---|---|
| Geotag Source | DroneCollab PPK Result (default) / ArduPilot Flight Log / Pix4D Position / Geolocation File |
| PPK Result | Completed PPK / POS layer; shown for PPK source |
| ArduPilot Flight Log | Shown for ArduPilot; .bin / .log / .tlog |
| Pix4D Position / Geolocation Data | Shown for Pix4D; .csv / .txt / .xyz |
| Photo Group | Photos from the same flight, uploaded in the active project |
| Photo write mode | Duplicate (default) / Replace |
| Run Geotagging | My Processing; writes photo GPS; no PPK rerun |
Liste vide : vérifiez projet, traitement terminé et couches/groupes. Échec : lisez message et NAV. EventPost vide : vérifiez les déclenchements. Contrôlez les coordonnées photo et utilisez le groupe corrigé dans Basic Processing.
Voir les étapes → Basic Processing