
Abrir GNSS Processing
En Drone Collab, pulsa el segundo icono GNSS Tools con trípode topográfico. Abre New Processing.
Preparar la base con Static
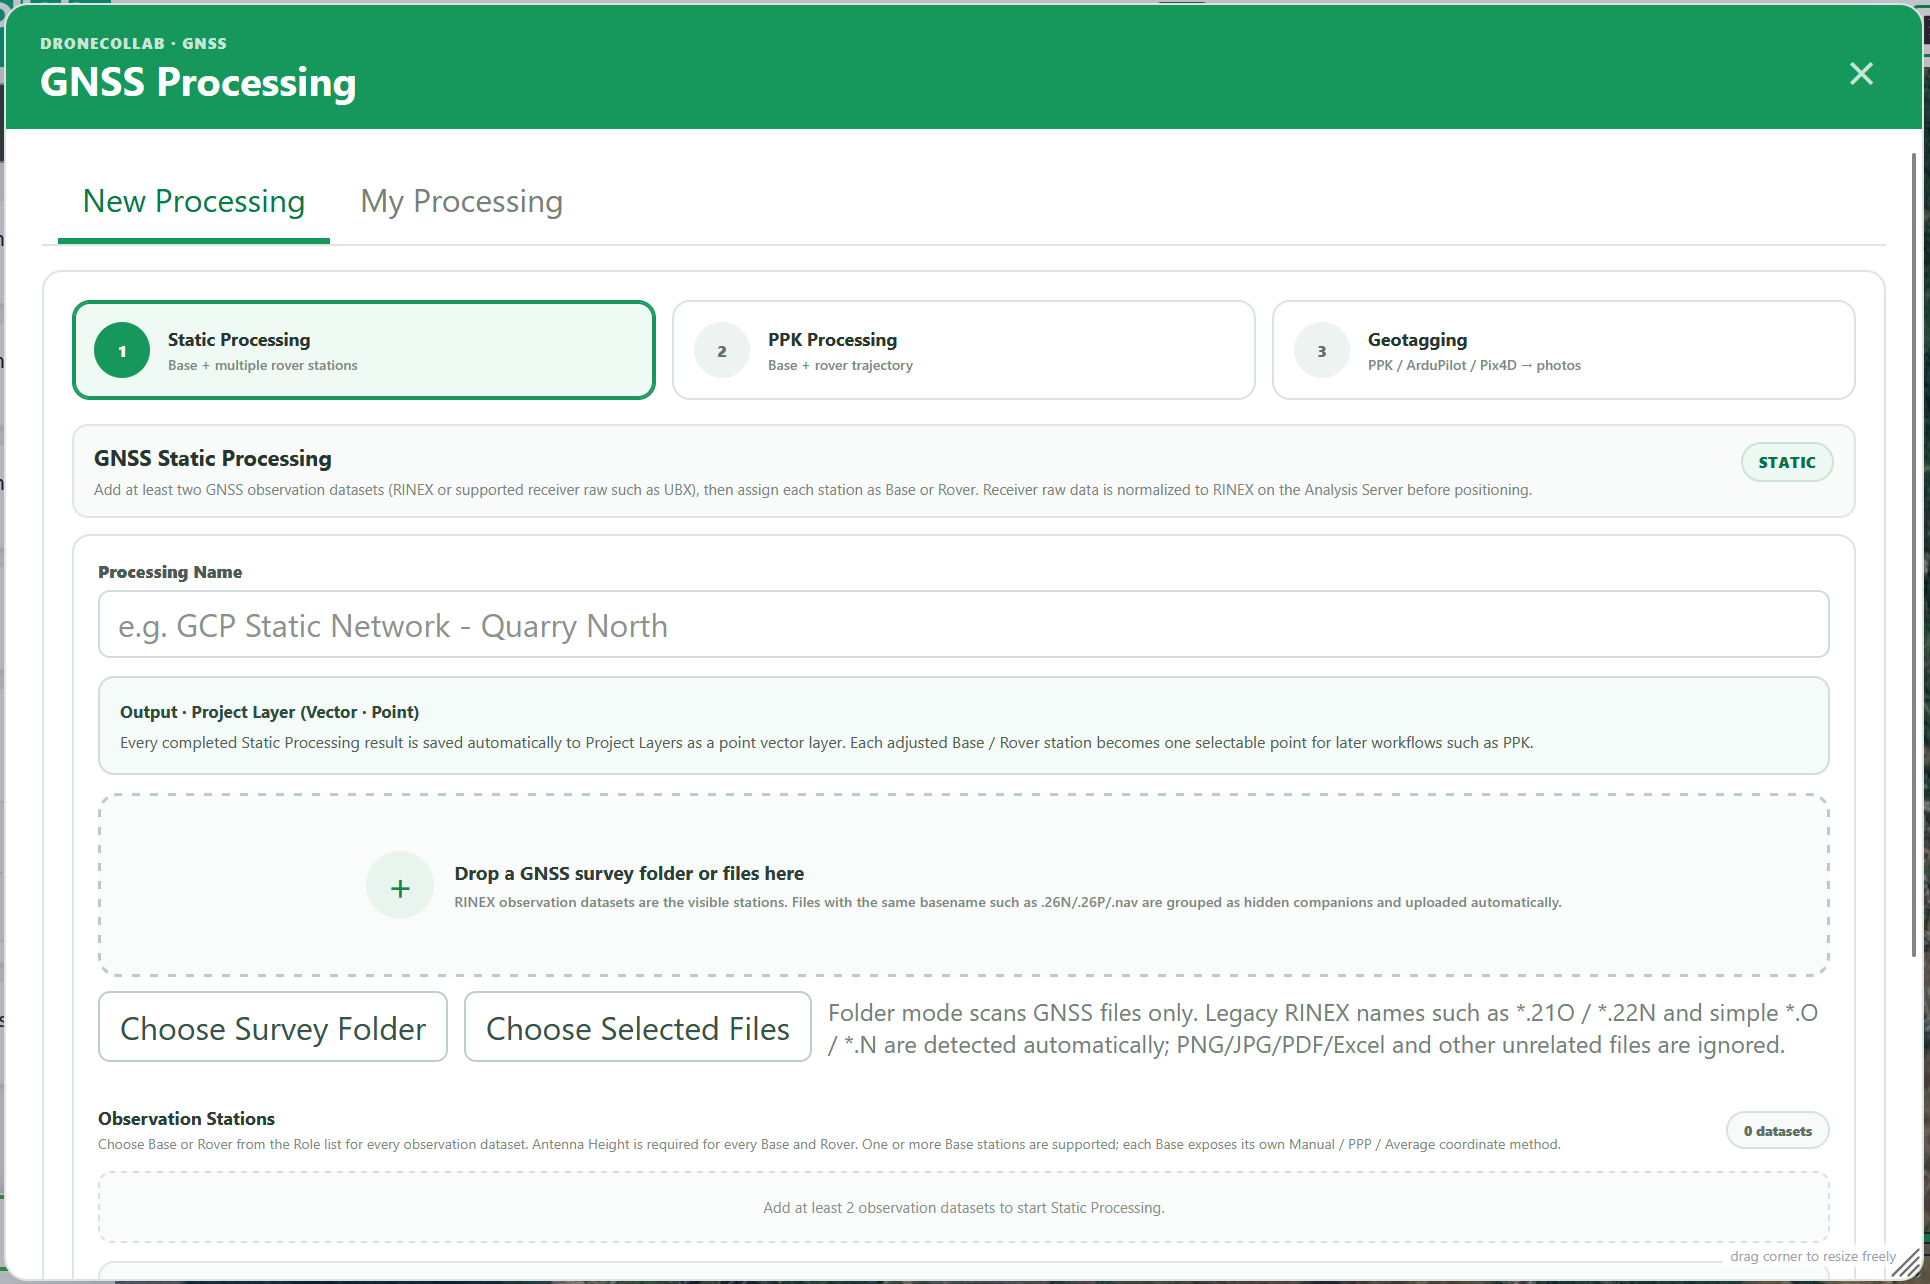
Sube al menos dos observaciones y asigna una Base y un Rover. Introduce todas las alturas de antena y coordenadas Base. Pulsa Process Static; revisa My Processing y la capa Point terminada.
Formulario completo: campos, opciones y explicación
Los nombres coinciden con el formulario. Ajusta los valores iniciales a tus observaciones. Static es opcional con una coordenada base verificada independientemente.
Static Processing · Observation Stations
Nombra el trabajo y sube RINEX o raw compatible como UBX. Los tiempos de observación Base/Rover deben solaparse.
| Campo | Predeterminado / opciones |
|---|---|
| Processing Name | GCP Static Network - Quarry North (example) |
| Choose Selected Files / Choose Survey Folder | RINEX OBS / supported receiver raw; ≥ 2 stations |
| Role | Base / Rover; ≥ 1 of each |
Static Processing · Base coordinate
Manual utiliza coordenadas verificadas; PPP depende de datos/productos, Average Single es una estimación autónoma. X/Y manual es longitud/latitud en grados decimales; Z es altura elipsoidal del suelo en metros. Convierte primero coordenadas proyectadas y usa punto decimal.
| Campo | Predeterminado / opciones |
|---|---|
| Base coordinate | Manual coordinate (known) / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground h / Z | WGS84 decimal degrees · ground ellipsoidal height (m) |
Static Processing · Antenna Height (m)
Mide verticalmente de la marca al ARP en cada estación Static y Base PPK: 0–100 m. 1,800 y 1.800 son 1,8 m. El solver aplica la altura de antena; no la sumes dos veces.
| Campo | Predeterminado / opciones |
|---|---|
| Antenna Height (m) | Required for every Base and Rover; 0–100 m |
Static Processing · Processing settings
Static permite baselines independientes o red ponderada. Dron móvil: Kinematic; receptor fijo: Static. Auto prueba perfiles; PPK compara alternativas si la calidad inicial es débil. Standard usa un perfil.
| Campo | Predeterminado / opciones |
|---|---|
| Solution Mode | Auto (default) / Independent Base → Rover baselines / Multi-base Network · weighted least squares |
| Scientific Strategy | Auto Scientific (default) / Single RTKLIB profile |
| Process Static | My Processing → completed Project Layer (Vector · Point) |
Corregir el vuelo con PPK
En PPK Processing, sube la observación Base, elige coordenada y altura de antena y añade los Rovers del dron. Revisa PPK configuration y pulsa Process PPK.

Formulario completo: campos, opciones y explicación
PPK Processing · Base / Rover
Nombra el trabajo y sube RINEX o raw compatible como UBX. Los tiempos de observación Base/Rover deben solaparse.
| Campo | Predeterminado / opciones |
|---|---|
| Processing Name | Flight 01 PPK (example) |
| Base Observation / Raw | One Base observation / supported raw |
| Rover / Drone Observation | One or more Rover observations; companion NAV separated automatically |
PPK Processing · Base Coordinate
Manual utiliza coordenadas verificadas; PPP depende de datos/productos, Average Single es una estimación autónoma. X/Y manual es longitud/latitud en grados decimales; Z es altura elipsoidal del suelo en metros. Convierte primero coordenadas proyectadas y usa punto decimal.
| Campo | Predeterminado / opciones |
|---|---|
| Base Coordinate | Project Point Layer (default) / Manual Known Coordinate / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground Ellipsoidal Height / Z | Manual Known only; decimal degrees and ground ellipsoidal height (m) |
PPK Processing · Antenna Height (m)
Mide verticalmente de la marca al ARP en cada estación Static y Base PPK: 0–100 m. 1,800 y 1.800 son 1,8 m. El solver aplica la altura de antena; no la sumes dos veces.
| Campo | Predeterminado / opciones |
|---|---|
| Antenna Height (m) | Required; vertical ground → ARP, 0–100 m |
PPK Processing · Project Point Layer
Elige Base Point correcto y Z elipsoidal del suelo, preferiblemente ellipsoidal_height_m. La detección no valida el datum vertical. Sin campo adecuado, elige Manual value e introduce Manual Z.
| Campo | Predeterminado / opciones |
|---|---|
| Point Layer | Point layer in active project, including completed Static results |
| Base Point | The actual reference station in that layer |
| Z Field | Detected numeric property / Geometry Z / layer API Z / Manual value |
| Manual Z Value (m) | Only when Z Field = Manual value; ground ellipsoidal height |
PPK Processing · PPK configuration
Static permite baselines independientes o red ponderada. Dron móvil: Kinematic; receptor fijo: Static. Auto prueba perfiles; PPK compara alternativas si la calidad inicial es débil. Standard usa un perfil.
| Campo | Predeterminado / opciones |
|---|---|
| Positioning Mode | Kinematic (default) / Static |
| PPK Solver Strategy | Auto Optimize (default) / Standard RTKLIB |
| Process PPK | My Processing → completed outputs |
Static / PPK · Satellite Selection & Frequency
Auto detecta constelaciones/frecuencias comunes; Manual usa sistemas marcados. Selecciona señales registradas en ambos receptores; L1+L2+L5 no crea datos ausentes.
| Campo | Predeterminado / opciones |
|---|---|
| Satellite Selection | Automatic (default) / Manual constellation selection |
| GNSS Constellations | GPS / Galileo / BeiDou / GLONASS / QZSS; all checked initially; Manual only |
| Frequency | Auto (default) / L1 only / L1+L2 / L1+L2+L5 |
Static / PPK · Elevation & Ambiguity
Elevation Mask excluye satélites bajos. Ambiguity Resolution resuelve ambigüedades enteras. AR Ratio es una razón de validación, no precisión en metros: inicial 3.0, rango 1.5–10.
| Campo | Predeterminado / opciones |
|---|---|
| Elevation Mask | 10° / 15° (default) / 20° |
| Ambiguity Resolution | Auto (default) / Fix-and-Hold / Continuous |
| AR Ratio Threshold | 3.0 (default); min 1.5, max 10, step 0.1 |
Static / PPK · Ionosphere & Troposphere
Ionosphere/Troposphere controlan modelos atmosféricos. Auto elige modelo; Iono-free requiere datos multifrecuencia adecuados. Off desactiva la corrección.
| Campo | Predeterminado / opciones |
|---|---|
| Ionosphere | Auto (default) / Broadcast model / Estimate / Iono-free combination / Off |
| Troposphere | Auto · Saastamoinen (default) / Saastamoinen / Estimate / Off |
Static / PPK · Navigation & Ephemeris
NAV puede ser acompañante o generado de raw; sigue siendo necesaria navegación utilizable. SP3/CLK son productos precisos. Precise requiere productos adecuados; convierte raw no identificado con Raw → RINEX o herramienta del fabricante.
| Campo | Predeterminado / opciones |
|---|---|
| Ephemeris | Auto · precise when available (default) / Broadcast / Precise SP3 / CLK |
| Navigation / Precise Products (Static) · Navigation / Ephemeris (PPK) | Companion RINEX NAV / generated navigation; optional SP3/CLK products |
Static / PPK · Vertical Height
Vertical Height inicial: EGM2008 2.5′. Primero h elipsoidal, después H = h − N con geoide disponible. Comprueba el estado de conversión; Base requiere altura elipsoidal.
| Campo | Predeterminado / opciones |
|---|---|
| Vertical Height | EGM2008 2.5′ (default) / EGM2008 1′ / EGM96 5′ / EGM96 15′ / EGM84 15′ |
Static / PPK · Precision Acceptance (m)
0.10 m marca sigma 3D estimada, no garantiza exactitud de campo ni convierte FLOAT en FIX; FIX sigue q=1. Revisa informe y porcentaje FIX. Épocas de trayectoria no equivalen a EventPost de cámara.
| Campo | Predeterminado / opciones |
|---|---|
| Precision Acceptance (m) | 0.10 (default); min 0.01, max 1.00, step 0.01 |
Revisar trayectoria y EventPost
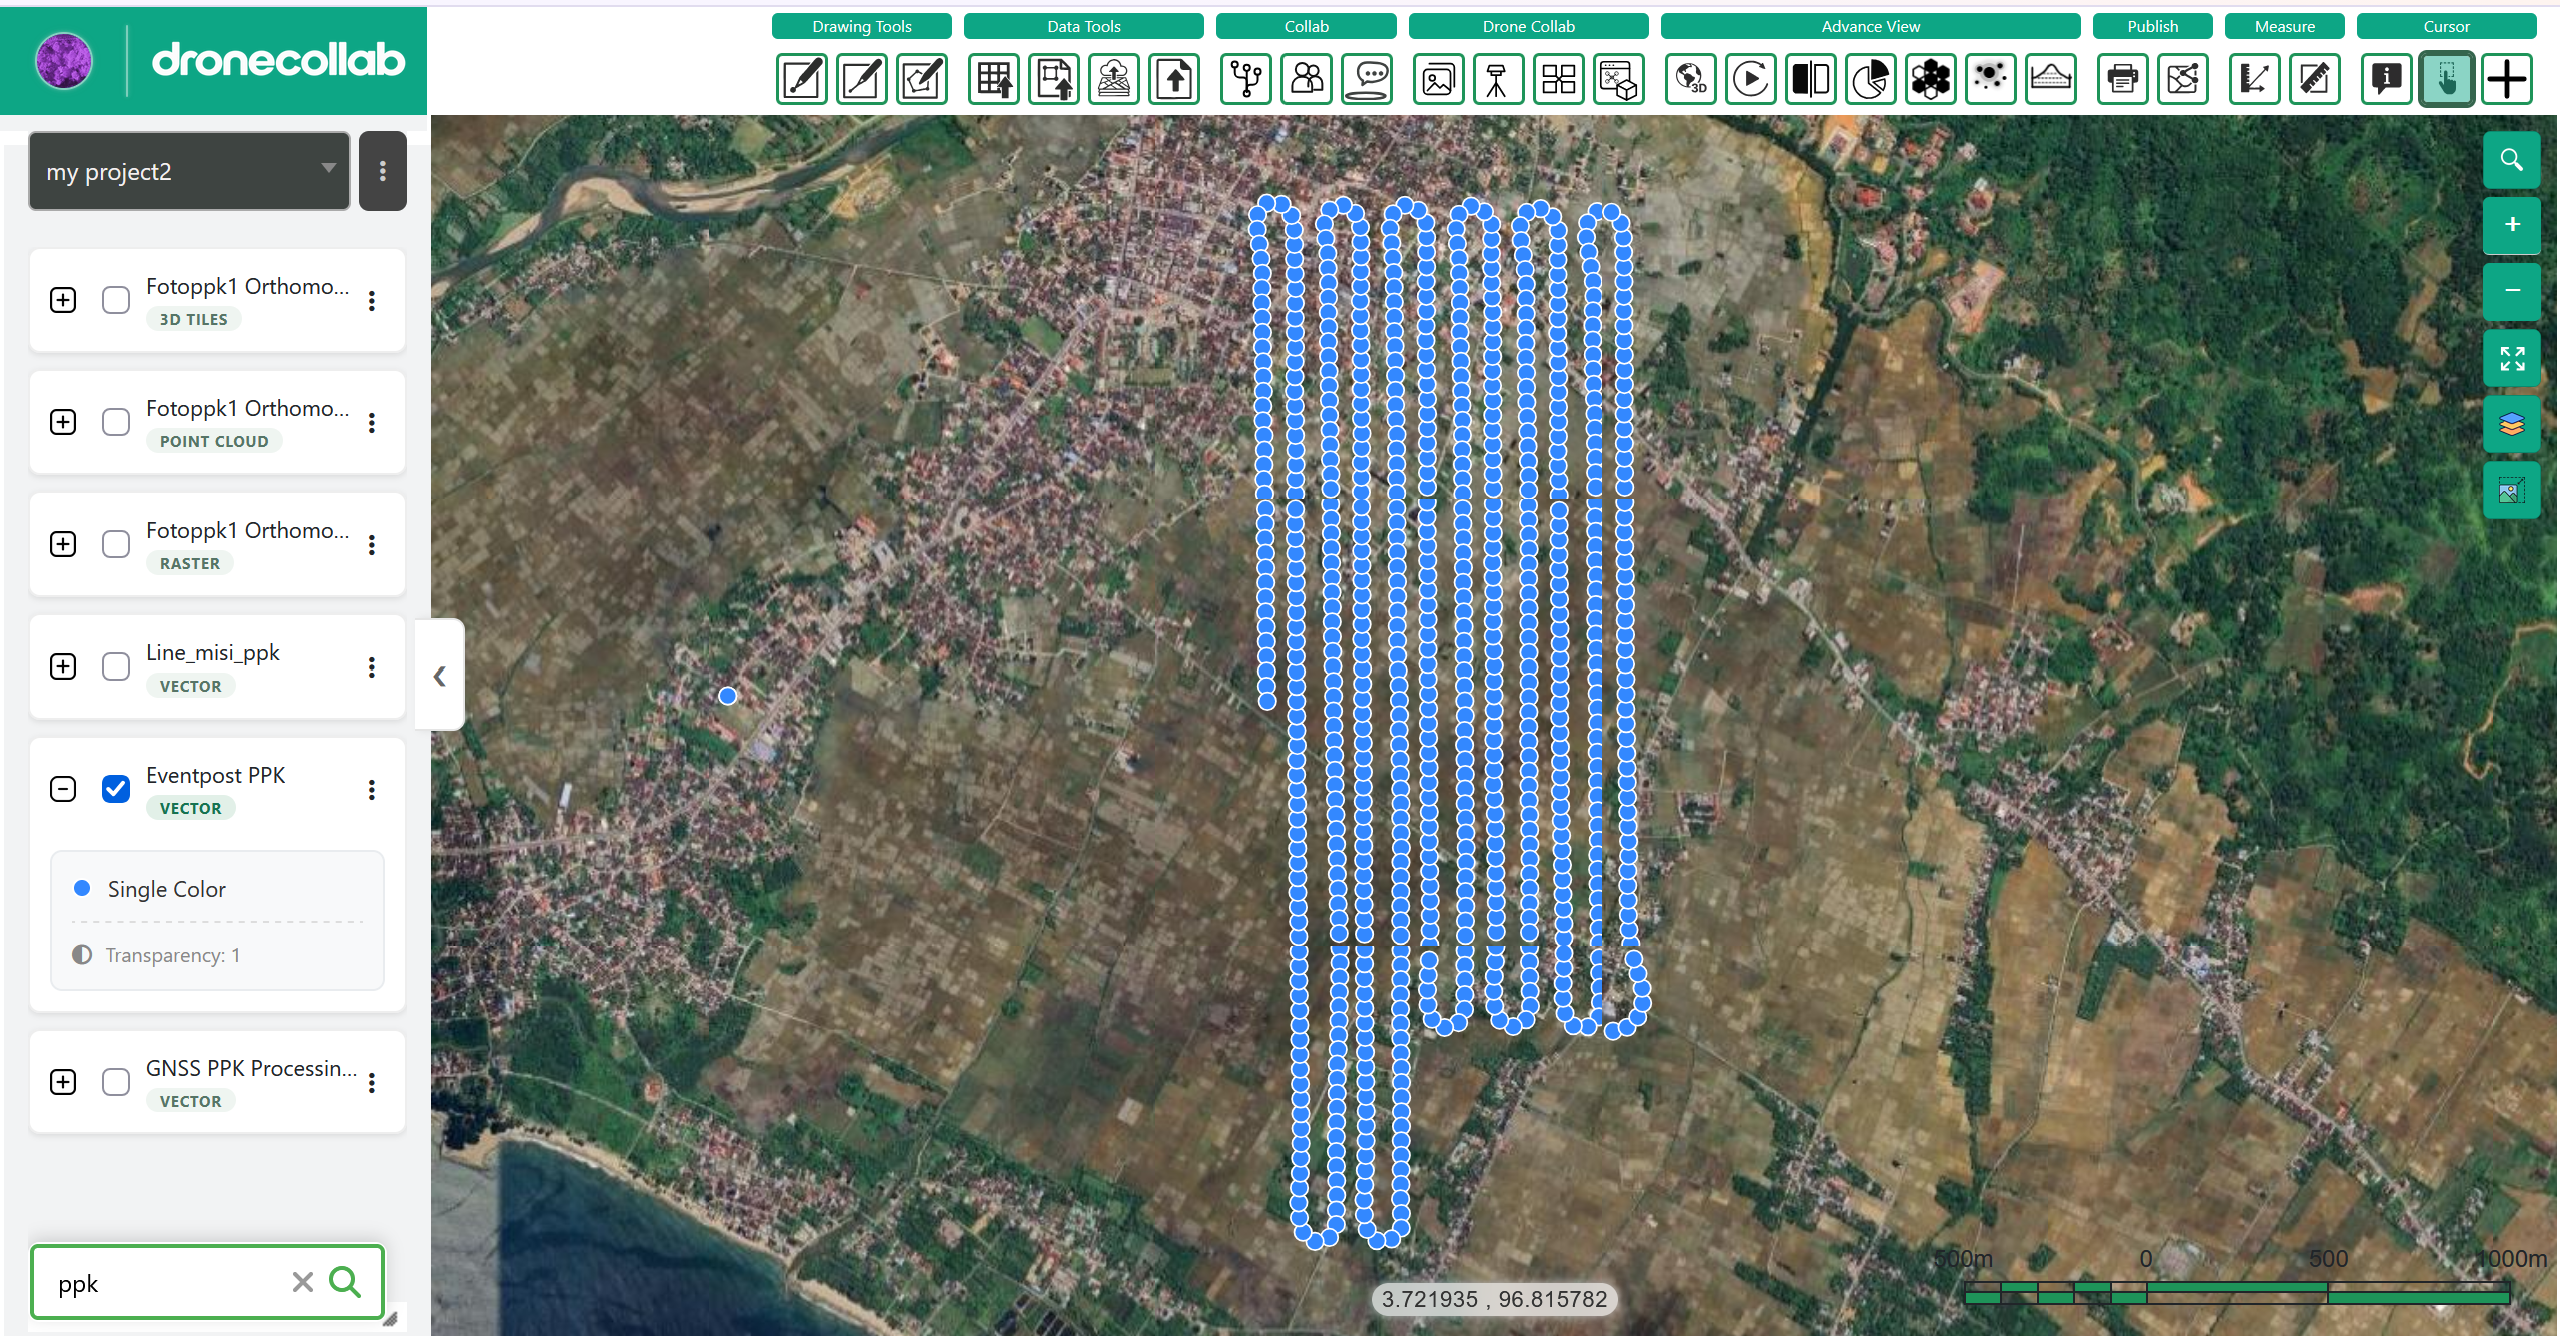
En My Processing, revisa FIX/FLOAT, precisión aceptada, épocas y eventos. Consulta Layers, informe y POS/CSV/GeoJSON. EventPost requiere eventos de disparo de cámara registrados.
Formulario completo: campos, opciones y explicación
My Processing · Report / Layers
0.10 m marca sigma 3D estimada, no garantiza exactitud de campo ni convierte FLOAT en FIX; FIX sigue q=1. Revisa informe y porcentaje FIX. Épocas de trayectoria no equivalen a EventPost de cámara.
| Campo | Predeterminado / opciones |
|---|---|
| RTKLIB Fixed / Float / Fix rate | Native ambiguity status; FIX q=1 |
| ≤ threshold / estimated 3-D sigma | Separate precision acceptance flag |
| POS / CSV / GeoJSON | Full trajectory, report and supported downloads |
| EventPost GeoJSON / CSV | Camera-trigger-only positions when receiver events exist |
Geoetiquetar las fotos
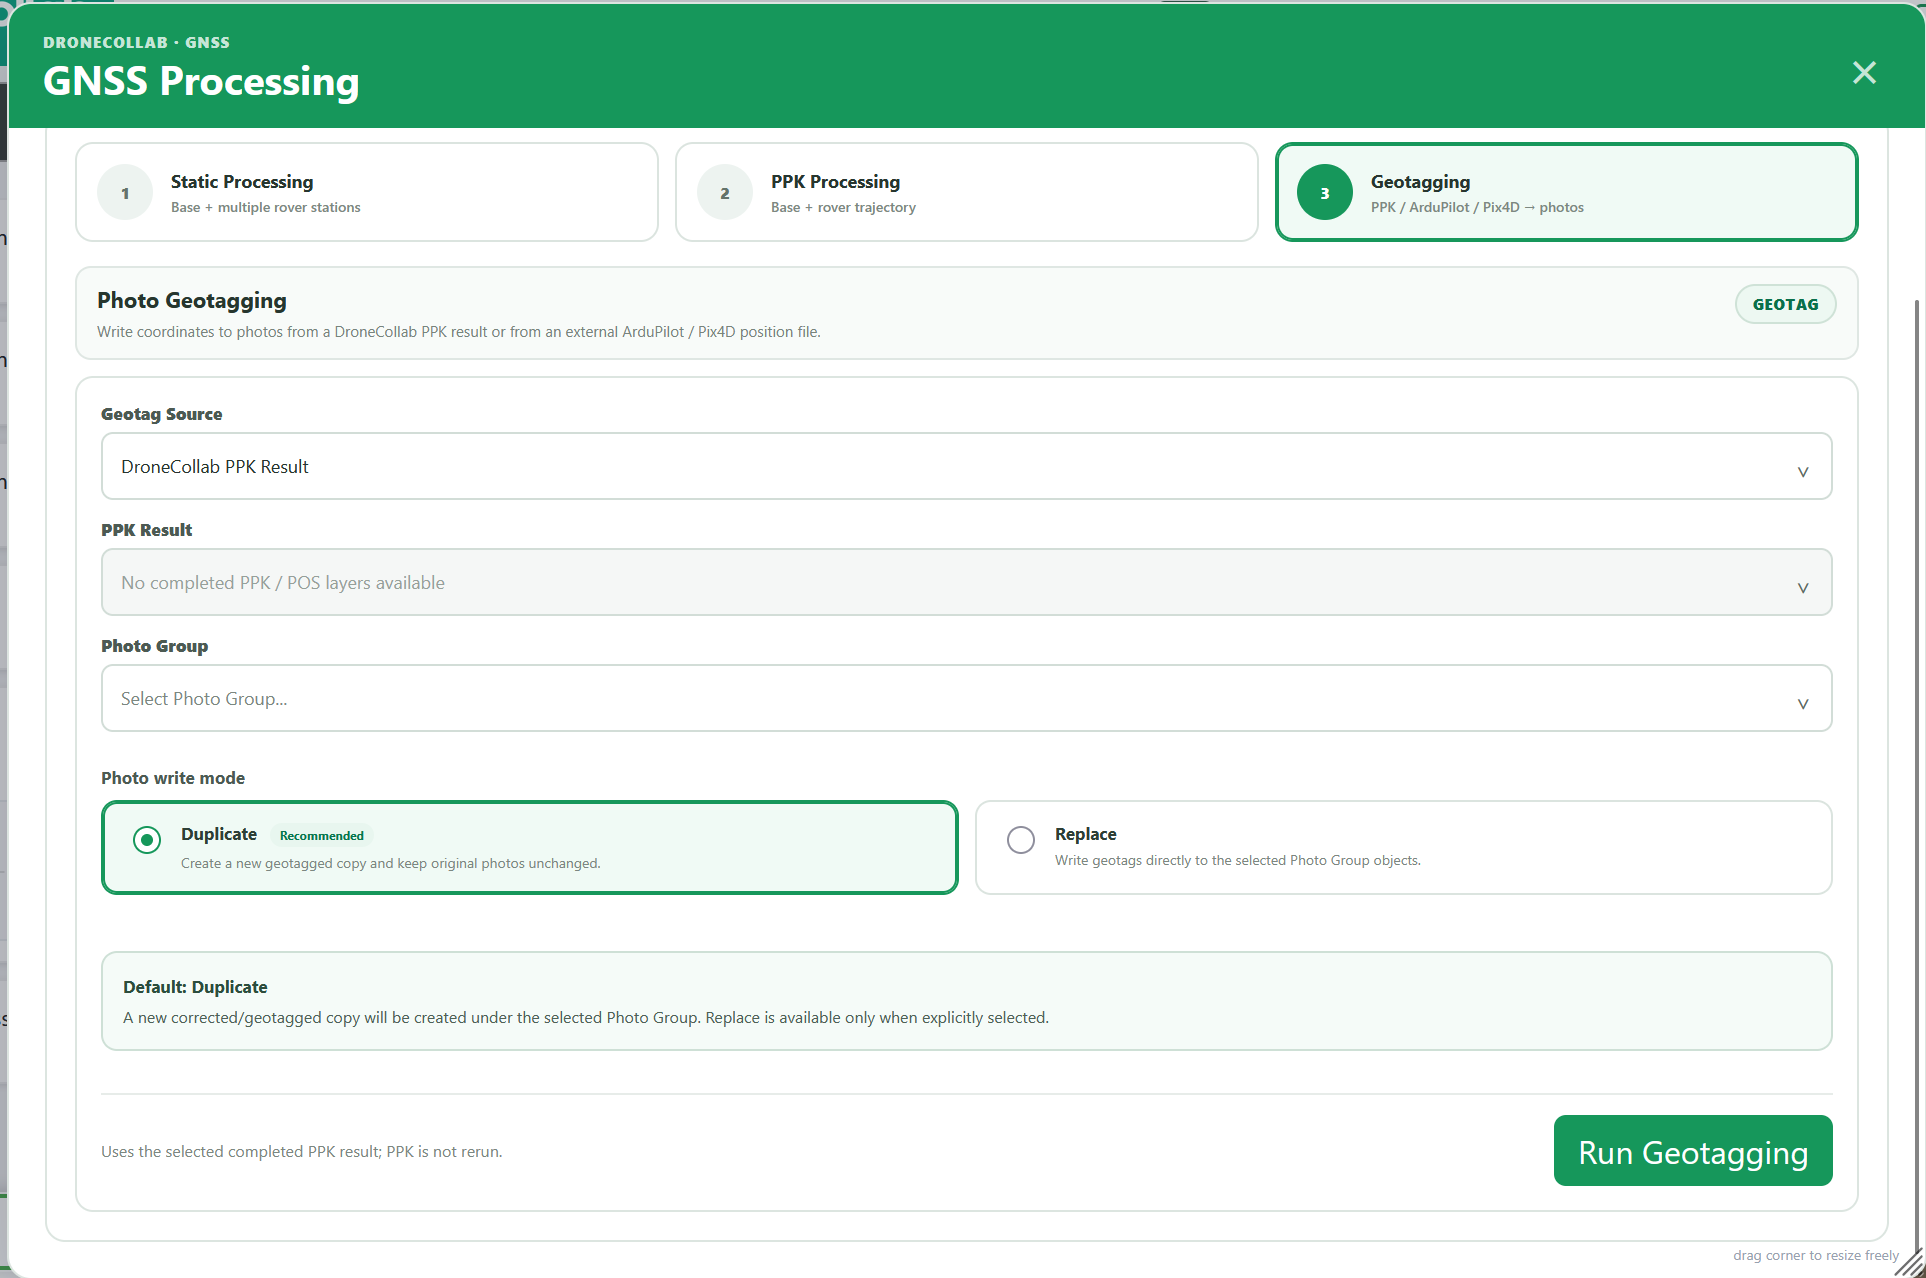
Sube fotos mediante Photos. En Geotagging, elige PPK Result terminado y Photo Group correspondiente. Mantén Duplicate, pulsa Run Geotagging y revisa copias antes de Ortho Processing.
Formulario completo: campos, opciones y explicación
Geotagging · Source / Photo Group
Elige PPK/POS terminado del proyecto activo. Externo: ArduPilot .bin/.log/.tlog o Pix4D .csv/.txt/.xyz. Verifica grupo, horas o nombres de fotos. PPK no se repite; Duplicate conserva originales, Replace modifica objetos.
| Campo | Predeterminado / opciones |
|---|---|
| Geotag Source | DroneCollab PPK Result (default) / ArduPilot Flight Log / Pix4D Position / Geolocation File |
| PPK Result | Completed PPK / POS layer; shown for PPK source |
| ArduPilot Flight Log | Shown for ArduPilot; .bin / .log / .tlog |
| Pix4D Position / Geolocation Data | Shown for Pix4D; .csv / .txt / .xyz |
| Photo Group | Photos from the same flight, uploaded in the active project |
| Photo write mode | Duplicate (default) / Replace |
| Run Geotagging | My Processing; writes photo GPS; no PPK rerun |
Lista vacía: revisa proyecto, finalización y capas/grupos. Error: lee mensaje y NAV. EventPost vacío: verifica disparos. Comprueba coordenadas de fotos y usa el grupo corregido en Basic Processing.
Ver los pasos → Basic Processing