모리셔스
탄소강을 발명하지 않고 바이오매스 연구에 대한 무인 항공기 포스 구조
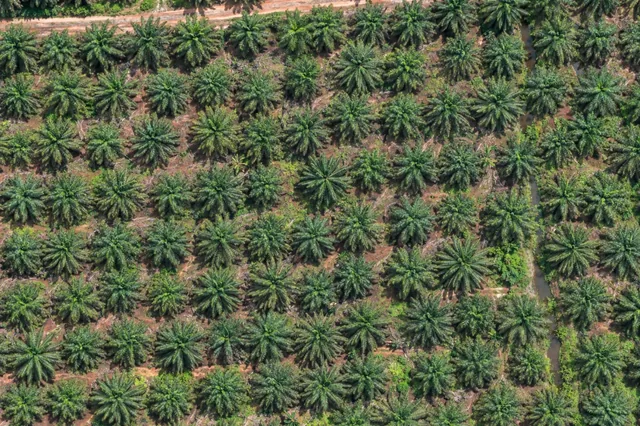
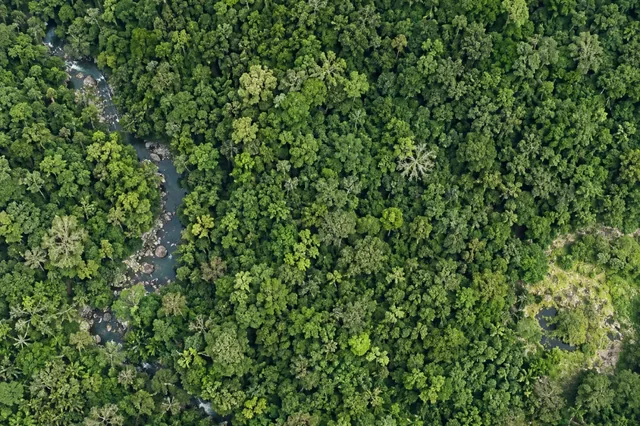
무인비행기 파생된 크라운과 고도 관측은 숲 구조를 설명할 수 있고, 생물 자원 추정은 적합한 empirical 또는 물리적 관계 및 분야 참고 자료가 요구합니다.
4 읽음기사 읽기
드론 콜AB 주니어
실제적인 photogrammetry, GNSS, IMU, GIS 및 원격 감지 방법을 탐구하십시오. 기술 설명, 일한 예 및 필드 체크를 위해 사람들이 공중 사진을 사용 가능한지도로 돌립니다.

무인비행기 파생된 크라운과 고도 관측은 숲 구조를 설명할 수 있고, 생물 자원 추정은 적합한 empirical 또는 물리적 관계 및 분야 참고 자료가 요구합니다.
지도는 일반적인 배경이 평가를 지배하기 때문에 가장 희소한 표적을 누락하면서 높은 전반적인 정확도를 달성할 수 있습니다.
작물 시간 시리즈는 일관된 지리적 지원과 심층적 인 심층적, 관리 및 관측을 필요로합니다.
Pixel 분류는 로컬 이미지 측정을 라벨, 객체 기반 작업 그룹 픽셀은 크라운, 침대, 패치 또는 기타 단위로 라벨링합니다.
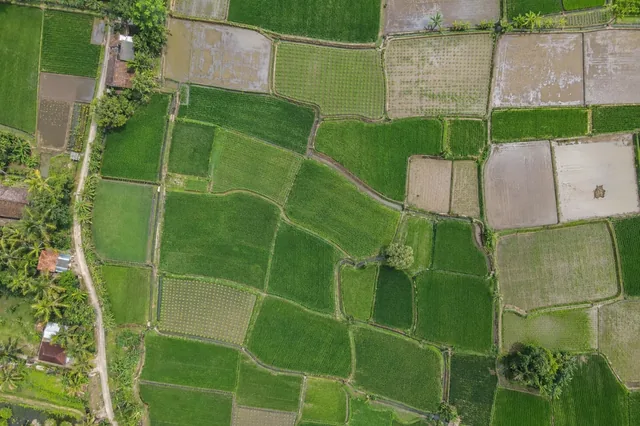
위성 이미지는 넓은 공간 상황에 맞는 반복 관찰을 제공 할 수 있으며, 무인 항공기는 더 정밀한 세부 사항에 선택한 영역을 검사 할 수 있습니다.
일치하는 기사 없음. 더 넓은 기술 용어를 사용해보십시오.