業務上の質問から始める
火災後、空中イメージは、腐敗、腐植された葉状、暴露された鉱物の地面と可視する木パターンを文書化することができます。 土壌、根、植生反応を遅らせることができる環境燃重度とは異なる観察です。 センサーが調査日で観察できるかの周りのマップされたクラスを定義します。
作業質問は: どの可視後火面パターンが生態学的フィールド評価を導くべきか? 調査開始前の後火面クラスを定義し、誰がそれらを確認するかを識別します。 証拠が検査、サンプリング、または管理決定を変更するかを同意します。 これにより、マップがテスト可能なタスクに縛られ、質問を解決できない魅力的な出力から有用な観察を区別することが可能となります。
実際に観察するイメージを理解する
木の代わりに、木ではなく影や湿気をすることができます。 葉のスコチは、不当にすぐに木々死亡を妨げず、緑冠を生き延ばすと、損傷した土壌の上に発生する可能性があります。 季節回復は、すべての火災効果を逆転することなく外観を変更することができます。
後火面のクラスでは、測定の定義は結果の一部です。 別々にキャノピー、ギャップ、個々のツリー、および地上観測を定義します。 同じオーバーヘッドポリゴンには、いくつかの生態層が含まれていることができ、クラウン境界は、ステムベースのフィールドプロット境界と一致しないかもしれません。 森林面積に含まれる状態、有効な観察エリアおよび任意の除外された影または閉塞。 適切な関係および分野証拠なしで可視構造を直接生物量、種の状態または生態学的機能に翻訳することを避けて下さい。 観察された森林の特徴のニュートラルマップは、生物学的解釈が未解決のままであるか、または異なる調査方法を必要とする場合でも価値があります。
ターゲットとその創設者を包括するデザインキャプチャ
ポストファイア・サーフェスのクラスを計画するキャプチャは、意図した比較から始めるべきです。 可視キャノピーや森の質問、風、影、地形、アクセスの会計に関する計画範囲。 記録的な季節、既知の障害と管理イベント。 比較が必要なジオメトリを評価するために、周囲の安定した参照を十分に含めます。 提案したターゲットが、調査を想定する前にキャノピーの上から見えるかどうかをテストして、それを在庫することができます。 上記の写真は主にカメラで見られる表面を記述します。それらは、下階層、茎またはベアグラウンドの観察を保証するものではありません。 追加のフィールドまたは地上で使用できるデータは、特に解釈が垂直の森林構造に依存するときに不可欠である場合があります。

トレーサブルな処理と解析ワークフローの構築
地上観測からキャノピー観察を分離し、利用可能なときに予火コンテキストを使用します。 マスクの煙、深い影および再建のギャップ。 フィールドの偏見者とクラスを設計し、独立したプロットに対してそれらを評価します。 保存可能なクラスでレポートエリアをレポートし、遅延した再評価を別の監視ステージとして保存します。
後火面クラスの品質審査は、処理完了後に継続する必要があります。 クラウンエッジ、深いシャドウ、およびソースフレームの葉を移動するだけでなく、完成品を点検して下さい。 表面や高さの差をする前にポイントサポートを見直します。 地形ベースラインが関与している場合、その起源、日付、互換性を独立して確認します。 分類または補間出力は、カメラが観察された地面に証明されません。 森林管理識別子と比較フットプリントを保存します。 分類のために、オブジェクトとクラスエラーを意図した使用に関連して評価します。 小さな機能や隠されている機能を含みます。 証拠を超えて継続的な見積もりを拡張する代わりに、サポートされていない領域を目に見えるようにしてください。
イラストの一例を通した作業
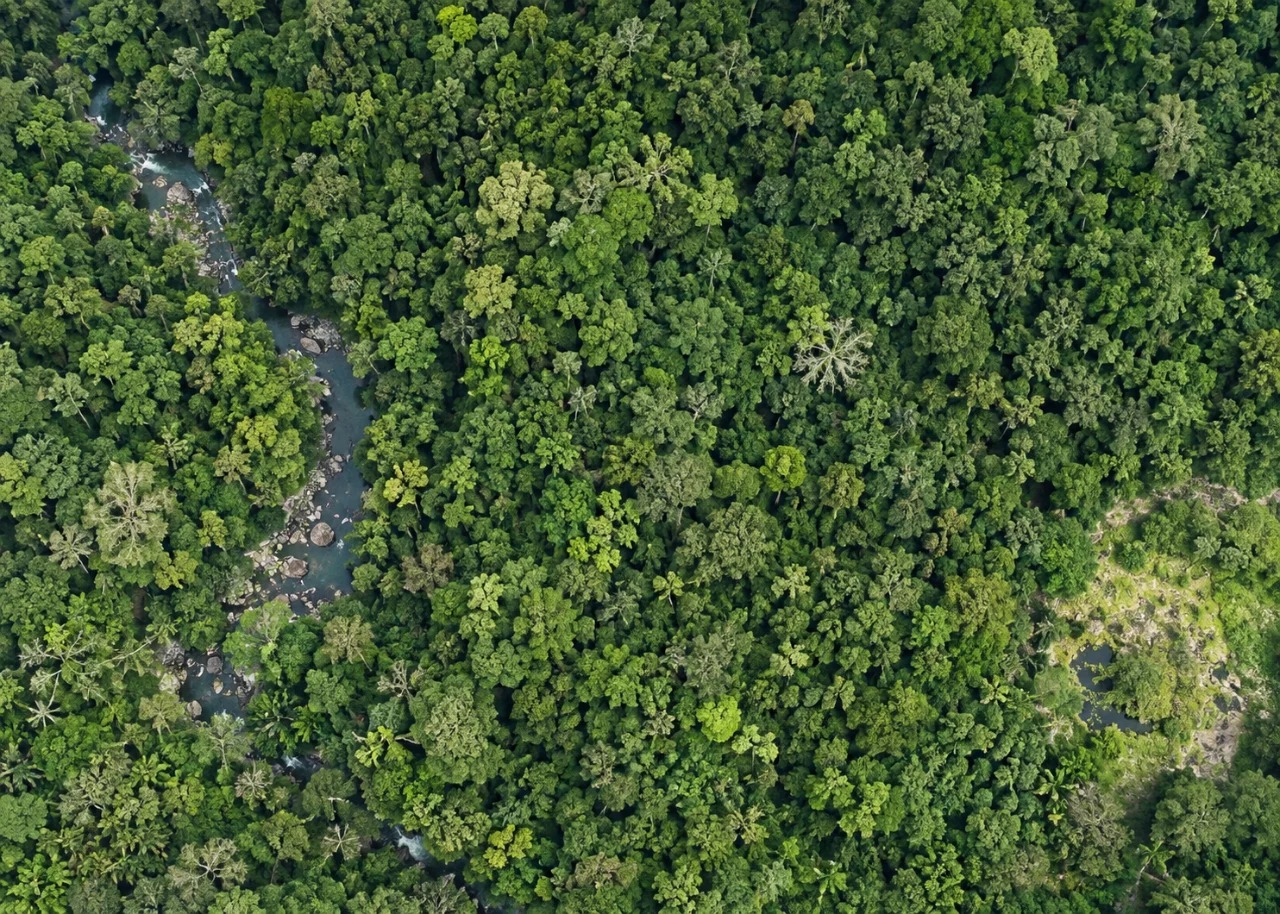
イラストは、緑の王冠と暗い地面を持つエリアは、下階を変更しながら、上部のキャノピーを保持する可能性があります。 単に燃えていないラベルは、その区別を破棄します。 レイヤードキャノピーとグラウンドの解釈は、より有用なフィールド調査をサポートしています。
後火面クラスは、報告された結果や精度の約束ではなく、意図的に説明的です。 プロジェクトの測定値に、運用上の理由をつかまえて、その仮定を置き換えます。 数値子、分母器、観察日時、除外を可視します。 盗用可能な境界線、可視性または参照変更が決定を変更する場合、欠損証拠を収集するか、または余分小場所を報告するのではなく、未解決としてケースを保持します。
独立したフィールド証拠で検証
適切なフィールド重度プロトコルを使用して、土壌と植生インジケータを録音し、画像にサンプリング日付と一致させます。 選択したプロットを見直し、調査が要求する応答を遅らせる。
後火面のクラスの評価には、フラグが付けられたターゲットと、適切な不燃な参照場所の両方が含まれる必要があります。 必見の候補だけをチェックすると、見逃されたターゲットやフル偽造パターンも推測できます。 使用する方法を調整するために使用される別の観察で評価します。 見本抽出ユニットと選択方法の明示的を保持し、それらを静かに低下させるよりもむしろ困難または不観察可能なケースを報告してください。 フィールドタイミングが画像のタイミングと異なる場合、サイトが訪問間で変更できるかどうかを説明します。 意見は、地図にマッチする地上記録を強制する指示ではなく、調査する証拠です。
トピック固有の解釈リスクを解決する
後火クラス定義は、観察可能な用語で記述し、通訳者間の合意のためにチェックする必要があります。 一つ観察者が赤みのある葉巻を呼び出し、別の呼び出しが死んだ場合、マップは異なる生物学的クレームを混合します。 元の可視クラスを保ち、フィールドの状態を別々に付けて下さい。 繰り返しアンケートは、季節的な葉変更と応答の遅延を考慮すべきです。 屋根裏に地面が隠れているところ、それが王冠の明らかな状態を共有してしまうのではなく、地面層を観察します。 エコフィールド評価に重要な事項を、この点で保存します。
受取チームが使用できる証拠を渡して下さい
観察後の火災クラスとフィールド検証結果を提供します。 RGBカラーカテゴリを、評価された関係なしで、直接、生態学的重症、死亡率、またはカーボン損失に変換しないでください。
後火面クラスハンドオーバーでは、安定した識別子、ソースの観察日、座標参照、解析境界、および有効観察状態を保持します。 必要な場所にある、アクセス可能な概要と関連する地理空間データの両方を供給します。 未解決の機能と次の便利なチェックを説明する短い例外レジスタを添付します。 データの修正が行われる場合、その理由とバージョンを維持し、量やステータスを追跡することができます。 受取チームにサンプル項目を見つけて自信を解釈するように依頼してください。実用的なレビューは、ファイルインテグレーションチェックが検出できないという不在なコンテキストを明らかにすることが多いです。
後火面クラスで整形マッピングソフトウェアの評価を行うと、代表的なデータセットで完全なワークフローを評価します。 DroneCollabは、タスク固有の解釈とフィールド検証が不可欠である一方で、フォトグラメトリクスマッピングの出力を準備するために考慮することができます。 必要なエクスポート、レビュープロセス、実際の試験証拠を比較して、作業を再帰するためのワークフローを選択。