業務上の質問から始める
収穫監視マップは、キャノピー除去、スキッドトレイル、着陸、道路および保持パッチを区別することができます。 これらは、異なる管理のインプリケーションを持つ異なる障害物です。 検証済みの事前操作ベースラインを適切な後操作調査と比較し、意図した操作フットプリントを観察された変更とは別に保ちます。
作業質問は: 文書化された収穫間隔の間に見える地面とキャノピーの障害が変わったことは何ですか? 調査開始前の収穫障害ユニットを定義し、誰がそれらを確認するかを識別します。 証拠が検査、サンプリング、または管理決定を変更するかを同意します。 これにより、マップがテスト可能なタスクに縛られ、質問を解決できない魅力的な出力から有用な観察を区別することが可能となります。
実際に観察するイメージを理解する
既存の道路は、新しい障害として誤ってカウントすることができます。 季節的なおおいの違いと登録エラーが偽りのエッジ変更を作成します。 キャノピー除去エリアは、抽出木材の容積やすべての生態効果を直接測定しません。
収穫障害ユニットでは、測定の定義は結果の一部となります。 別々にキャノピー、ギャップ、個々のツリー、および地上観測を定義します。 同じオーバーヘッドポリゴンには、いくつかの生態層が含まれていることができ、クラウン境界は、ステムベースのフィールドプロット境界と一致しないかもしれません。 森林面積に含まれる状態、有効な観察エリアおよび任意の除外された影または閉塞。 適切な関係および分野証拠なしで可視構造を直接生物量、種の状態または生態学的機能に翻訳することを避けて下さい。 観察された森林の特徴のニュートラルマップは、生物学的解釈が未解決のままであるか、または異なる調査方法を必要とする場合でも価値があります。
ターゲットとその創設者を包括するデザインキャプチャ
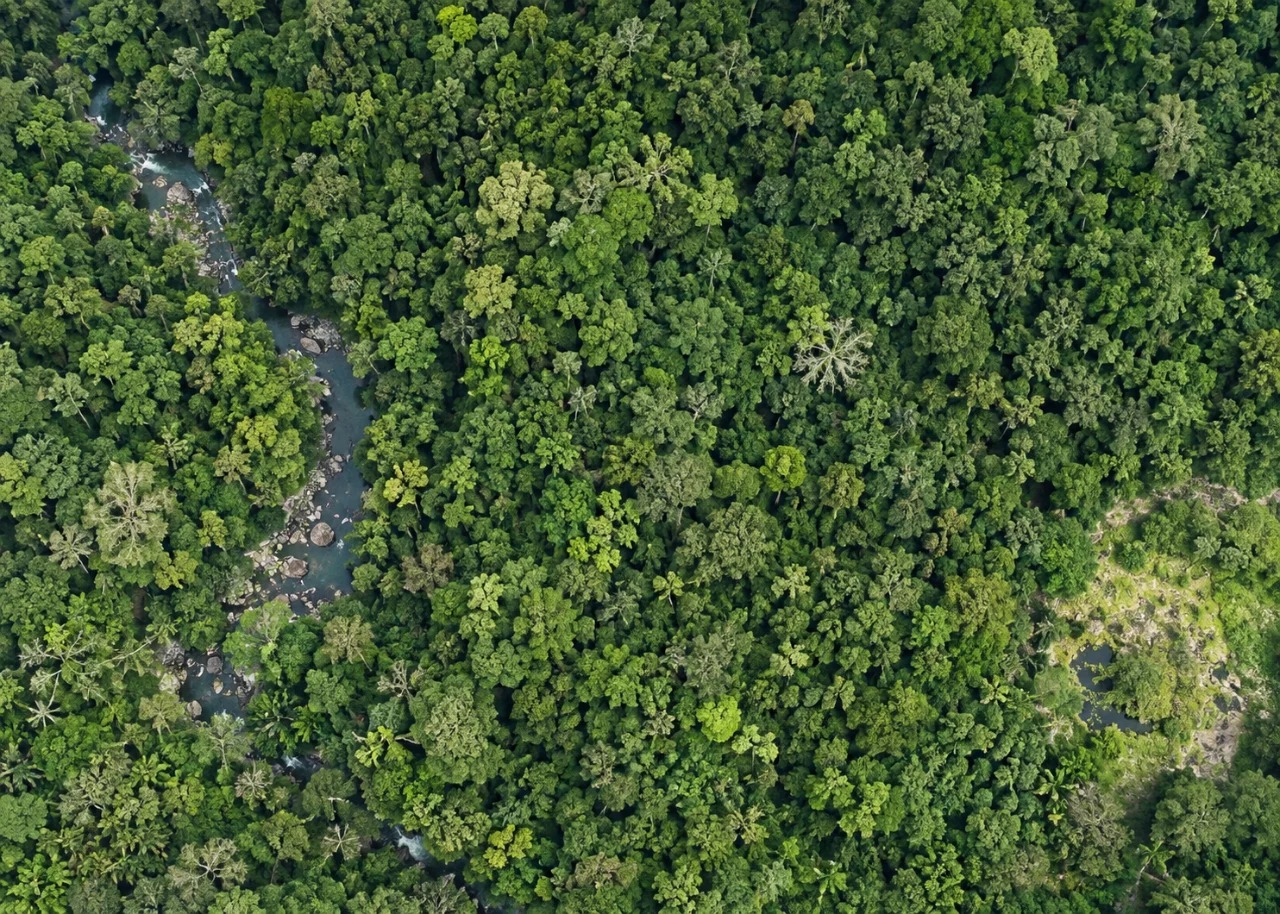
収穫障害ユニットの回収計画は、意図した比較から始まります。 可視キャノピーや森の質問、風、影、地形、アクセスの会計に関する計画範囲。 記録的な季節、既知の障害と管理イベント。 比較が必要なジオメトリを評価するために、周囲の安定した参照を十分に含めます。 提案したターゲットが、調査を想定する前にキャノピーの上から見えるかどうかをテストして、それを在庫することができます。 上記の写真は主にカメラで見られる表面を記述します。それらは、下階層、茎またはベアグラウンドの観察を保証するものではありません。 追加のフィールドまたは地上で使用できるデータは、特に解釈が垂直の森林構造に依存するときに不可欠である場合があります。

トレーサブルな処理と解析ワークフローの構築
安定的な参照を使用して日付を合わせて下さい、操作の記録を確認し、タイプによって新しい目に見える特徴を分類して下さい。 保存された植生と閉塞領域。 独立した観察に対する変化を評価し、合意された管理境界内で、その境界が法的コンプライアンスを確立しない限り要約します。
収穫障害ユニットの品質管理は、処理完了後に継続する必要があります。 クラウンエッジ、深いシャドウ、およびソースフレームの葉を移動するだけでなく、完成品を点検して下さい。 表面や高さの差をする前にポイントサポートを見直します。 地形ベースラインが関与している場合、その起源、日付、互換性を独立して確認します。 分類または補間出力は、カメラが観察された地面に証明されません。 森林管理識別子と比較フットプリントを保存します。 分類のために、オブジェクトとクラスエラーを意図した使用に関連して評価します。 小さな機能や隠されている機能を含みます。 証拠を超えて継続的な見積もりを拡張する代わりに、サポートされていない領域を目に見えるようにしてください。
イラストの一例を通した作業
イラストの操作は、新しいキャノピーの開口部の3ヘクタールと、新しいアクセス表面の0.4ヘクタールを生成します。 重複チェックなしで2つの領域を追加すると、ユニークな障害の足跡が上書きされます。 レポートクラスエリアとユニオン別々
収穫障害ユニットのこの例は、明らかに、報告された結果や精度の約束ではなく、明らかにイラスト化されています。 プロジェクトの測定値に、運用上の理由をつかまえて、その仮定を置き換えます。 数値子、分母器、観察日時、除外を可視します。 盗用可能な境界線、可視性または参照変更が決定を変更する場合、欠損証拠を収集するか、または余分小場所を報告するのではなく、未解決としてケースを保持します。
独立したフィールド証拠で検証
森のチームと新しいトレイル、着陸、そして保持されたパッチを調べます。 疑問に答える機能が間隔をあらかじめ更新しているかどうかを確認します。 土壌の障害や排水の観察を録画し、キャノピー形状から確実に反復することはできません。
収穫障害ユニットの評価には、フラッグドターゲットと適切な不燃の基準場所の両方が含まれる必要があります。 必見の候補だけをチェックすると、見逃されたターゲットやフル偽造パターンも推測できます。 使用する方法を調整するために使用される別の観察で評価します。 見本抽出ユニットと選択方法の明示的を保持し、それらを静かに低下させるよりもむしろ困難または不観察可能なケースを報告してください。 フィールドタイミングが画像のタイミングと異なる場合、サイトが訪問間で変更できるかどうかを説明します。 意見は、地図にマッチする地上記録を強制する指示ではなく、調査する証拠です。
トピック固有の解釈リスクを解決する
収穫分散レポートは、植生の回復またはその後のグラデーションがすぐに可視性を変えることができるので、作業とキャプチャの間の間隔を維持する必要があります。 ベースラインに既存のアクセス機能を記録し、新しい障害として再びカウントされていない。 クラスが重複する場所、要約が排他的であるか、またはレイヤーされているかを状態にします。 フィールドレビューには、明確な開口部だけに焦点を絞った評価が見逃せないため、保持パッチと明らかに変更されていない領域が含まれるはずです。 慎重に定義されたフットプリントは、土壌や生息地効果を測定しないように、リハビリ計画をサポートすることができます。
受取チームが使用できる証拠を渡して下さい
重複規則と証拠で日付障害レジスタを配信します。 運用レビューや標的リハビリテーション評価、木材会計および規制の決定を適切なワークフローに保つために使用します。
収穫障害ユニットの手渡、安定した識別子、ソース観察日、座標参照、解析境界および有効観察状態を保持します。 必要な場所にある、アクセス可能な概要と関連する地理空間データの両方を供給します。 未解決の機能と次の便利なチェックを説明する短い例外レジスタを添付します。 データの修正が行われる場合、その理由とバージョンを維持し、量やステータスを追跡することができます。 受取チームにサンプル項目を見つけて自信を解釈するように依頼してください。実用的なレビューは、ファイルインテグレーションチェックが検出できないという不在なコンテキストを明らかにすることが多いです。
オンラインフォトグラメトリーソフトウェアを収穫障害単位で評価する場合、代表的なデータセットで完全なワークフローを評価します。 DroneCollabは、タスク固有の解釈とフィールド検証が不可欠である一方で、フォトグラメトリクスマッピングの出力を準備するために考慮することができます。 必要なエクスポート、レビュープロセス、実際の試験証拠を比較して、作業を再帰するためのワークフローを選択。