
GNSS Processing کھولیں
Drone Collab گروپ میں سروے ٹرائی پوڈ والا دوسرا GNSS Tools آئیکن دبائیں اور New Processing کھولیں۔
Static سے بیس تیار کریں
کم از کم دو مشاہدات اپ لوڈ کریں؛ ایک Base اور ایک Rover مقرر کریں۔ ہر اینٹینا اونچائی اور ہر Base نقاط درج کریں۔ Process Static دبائیں؛ My Processing اور مکمل Point لیئر دیکھیں۔
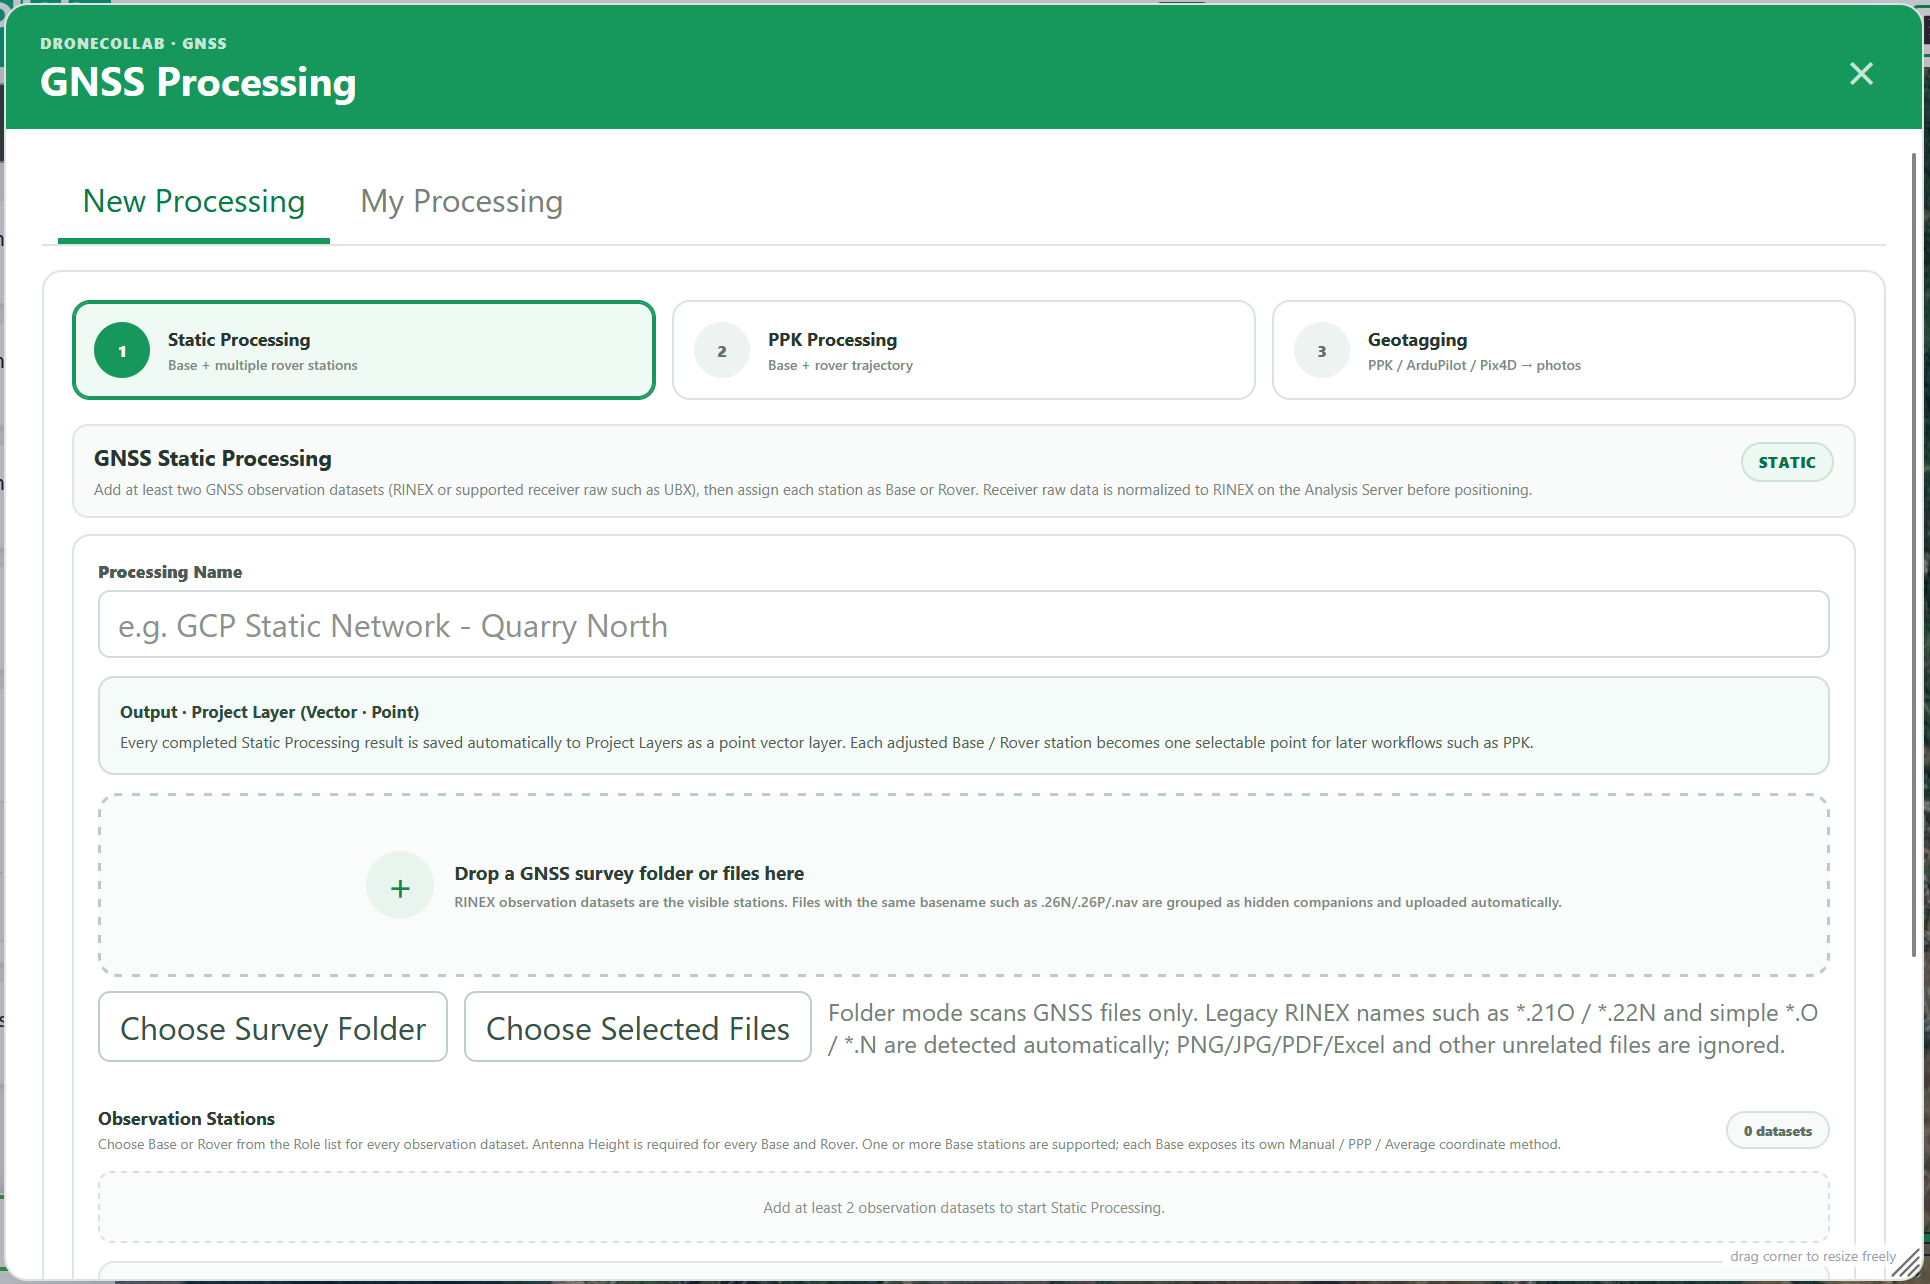
مکمل فارم: خانے، اختیارات اور وضاحت
نام اصل فارم کے مطابق ہیں۔ ڈیفالٹ مشاہدات کے مطابق بدلیں۔ بیس نقاط آزاد طور پر تصدیق شدہ ہوں تو Static چھوڑ سکتے ہیں۔
Static Processing · Observation Stations
کام کو نام دیں اور RINEX یا معاون raw جیسے UBX اپ لوڈ کریں۔ Base/Rover مشاہداتی اوقات ایک دوسرے سے ملنے چاہئیں۔
| خانہ | ڈیفالٹ / اختیارات |
|---|---|
| Processing Name | GCP Static Network - Quarry North (example) |
| Choose Selected Files / Choose Survey Folder | RINEX OBS / supported receiver raw; ≥ 2 stations |
| Role | Base / Rover; ≥ 1 of each |
Static Processing · Base coordinate
Manual تصدیق شدہ نقاط ہے؛ PPP ڈیٹا/مصنوعات پر منحصر اور Average Single الگ تخمینہ ہے۔ دستی X/Y طول/عرض اعشاری درجات، Z زمین کی ellipsoid اونچائی میٹر میں ہے۔ پروجیکٹڈ نقاط پہلے تبدیل کریں؛ اعشاری نقطہ استعمال کریں۔
| خانہ | ڈیفالٹ / اختیارات |
|---|---|
| Base coordinate | Manual coordinate (known) / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground h / Z | WGS84 decimal degrees · ground ellipsoidal height (m) |
Static Processing · Antenna Height (m)
ہر Static اسٹیشن اور PPK Base کیلئے زمینی نشان سے ARP تک عمودی اونچائی ناپیں: 0–100 m۔ 1,800 اور 1.800 دونوں 1.8 m ہیں۔ solver اونچائی لگاتا ہے، دو بار جمع نہ کریں۔
| خانہ | ڈیفالٹ / اختیارات |
|---|---|
| Antenna Height (m) | Required for every Base and Rover; 0–100 m |
Static Processing · Processing settings
Static الگ baselines یا وزنی نیٹ ورک دیتا ہے۔ متحرک ڈرون: Kinematic؛ ساکن receiver: Static۔ Auto پروفائل آزماتا ہے؛ کمزور ابتدائی معیار پر PPK متبادل موازنہ کرتا ہے۔ Standard ایک پروفائل ہے۔
| خانہ | ڈیفالٹ / اختیارات |
|---|---|
| Solution Mode | Auto (default) / Independent Base → Rover baselines / Multi-base Network · weighted least squares |
| Scientific Strategy | Auto Scientific (default) / Single RTKLIB profile |
| Process Static | My Processing → completed Project Layer (Vector · Point) |
PPK سے پرواز درست کریں
PPK Processing میں Base مشاہدہ، نقاط اور اینٹینا اونچائی چنیں، ڈرون Rover مشاہدات شامل کریں۔ PPK configuration دیکھیں اور Process PPK دبائیں۔

مکمل فارم: خانے، اختیارات اور وضاحت
PPK Processing · Base / Rover
کام کو نام دیں اور RINEX یا معاون raw جیسے UBX اپ لوڈ کریں۔ Base/Rover مشاہداتی اوقات ایک دوسرے سے ملنے چاہئیں۔
| خانہ | ڈیفالٹ / اختیارات |
|---|---|
| Processing Name | Flight 01 PPK (example) |
| Base Observation / Raw | One Base observation / supported raw |
| Rover / Drone Observation | One or more Rover observations; companion NAV separated automatically |
PPK Processing · Base Coordinate
Manual تصدیق شدہ نقاط ہے؛ PPP ڈیٹا/مصنوعات پر منحصر اور Average Single الگ تخمینہ ہے۔ دستی X/Y طول/عرض اعشاری درجات، Z زمین کی ellipsoid اونچائی میٹر میں ہے۔ پروجیکٹڈ نقاط پہلے تبدیل کریں؛ اعشاری نقطہ استعمال کریں۔
| خانہ | ڈیفالٹ / اختیارات |
|---|---|
| Base Coordinate | Project Point Layer (default) / Manual Known Coordinate / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground Ellipsoidal Height / Z | Manual Known only; decimal degrees and ground ellipsoidal height (m) |
PPK Processing · Antenna Height (m)
ہر Static اسٹیشن اور PPK Base کیلئے زمینی نشان سے ARP تک عمودی اونچائی ناپیں: 0–100 m۔ 1,800 اور 1.800 دونوں 1.8 m ہیں۔ solver اونچائی لگاتا ہے، دو بار جمع نہ کریں۔
| خانہ | ڈیفالٹ / اختیارات |
|---|---|
| Antenna Height (m) | Required; vertical ground → ARP, 0–100 m |
PPK Processing · Project Point Layer
درست Base Point اور زمینی ellipsoid Z چنیں، بہتر ellipsoidal_height_m۔ خودکار شناخت عمودی datum تصدیق نہیں کرتی۔ مناسب خانہ نہ ہو تو Manual value اور Manual Z استعمال کریں۔
| خانہ | ڈیفالٹ / اختیارات |
|---|---|
| Point Layer | Point layer in active project, including completed Static results |
| Base Point | The actual reference station in that layer |
| Z Field | Detected numeric property / Geometry Z / layer API Z / Manual value |
| Manual Z Value (m) | Only when Z Field = Manual value; ground ellipsoidal height |
PPK Processing · PPK configuration
Static الگ baselines یا وزنی نیٹ ورک دیتا ہے۔ متحرک ڈرون: Kinematic؛ ساکن receiver: Static۔ Auto پروفائل آزماتا ہے؛ کمزور ابتدائی معیار پر PPK متبادل موازنہ کرتا ہے۔ Standard ایک پروفائل ہے۔
| خانہ | ڈیفالٹ / اختیارات |
|---|---|
| Positioning Mode | Kinematic (default) / Static |
| PPK Solver Strategy | Auto Optimize (default) / Standard RTKLIB |
| Process PPK | My Processing → completed outputs |
Static / PPK · Satellite Selection & Frequency
Auto مشترک نظام/فریکوئنسی ڈھونڈتا، Manual نشان زدہ نظام لیتا ہے۔ دونوں receivers کے ریکارڈ سگنل چنیں؛ L1+L2+L5 غائب ڈیٹا نہیں بناتا۔
| خانہ | ڈیفالٹ / اختیارات |
|---|---|
| Satellite Selection | Automatic (default) / Manual constellation selection |
| GNSS Constellations | GPS / Galileo / BeiDou / GLONASS / QZSS; all checked initially; Manual only |
| Frequency | Auto (default) / L1 only / L1+L2 / L1+L2+L5 |
Static / PPK · Elevation & Ambiguity
Elevation Mask نیچے کے سیٹلائٹ ہٹاتا ہے۔ Ambiguity Resolution صحیح عدد ambiguity حل کرتا ہے۔ AR Ratio تصدیقی تناسب ہے، میٹر درستگی نہیں؛ ڈیفالٹ 3.0، حد 1.5–10۔
| خانہ | ڈیفالٹ / اختیارات |
|---|---|
| Elevation Mask | 10° / 15° (default) / 20° |
| Ambiguity Resolution | Auto (default) / Fix-and-Hold / Continuous |
| AR Ratio Threshold | 3.0 (default); min 1.5, max 10, step 0.1 |
Static / PPK · Ionosphere & Troposphere
Ionosphere/Troposphere فضائی ماڈل کنٹرول کرتے ہیں۔ Auto ماڈل چنتا ہے؛ Iono-free کیلئے مناسب متعدد فریکوئنسی مشاہدہ چاہیے۔ Off متعلقہ تصحیح بند کرتا ہے۔
| خانہ | ڈیفالٹ / اختیارات |
|---|---|
| Ionosphere | Auto (default) / Broadcast model / Estimate / Iono-free combination / Off |
| Troposphere | Auto · Saastamoinen (default) / Saastamoinen / Estimate / Off |
Static / PPK · Navigation & Ephemeris
NAV ساتھ آ سکتا یا raw سے بن سکتا ہے مگر قابل استعمال نیویگیشن ضروری ہے۔ SP3/CLK درست مصنوعات ہیں۔ Precise کیلئے مناسب مصنوعات دیں؛ نامعلوم raw کو Raw → RINEX یا کمپنی کنورٹر سے بدلیں۔
| خانہ | ڈیفالٹ / اختیارات |
|---|---|
| Ephemeris | Auto · precise when available (default) / Broadcast / Precise SP3 / CLK |
| Navigation / Precise Products (Static) · Navigation / Ephemeris (PPK) | Companion RINEX NAV / generated navigation; optional SP3/CLK products |
Static / PPK · Vertical Height
Vertical Height ڈیفالٹ EGM2008 2.5′۔ پہلے ellipsoid h، پھر geoid ہو تو H = h − N۔ تبدیلی کی حالت دیکھیں؛ Base ان پٹ ellipsoid اونچائی ہے۔
| خانہ | ڈیفالٹ / اختیارات |
|---|---|
| Vertical Height | EGM2008 2.5′ (default) / EGM2008 1′ / EGM96 5′ / EGM96 15′ / EGM84 15′ |
Static / PPK · Precision Acceptance (m)
0.10 m تخمینی 3D sigma کی علامت ہے، فیلڈ درستگی کی ضمانت نہیں اور FLOAT کو FIX نہیں بناتا؛ FIX q=1 رہتا ہے۔ رپورٹ اور FIX شرح دیکھیں۔ راستے کے epochs کیمرا EventPost سے مختلف ہیں۔
| خانہ | ڈیفالٹ / اختیارات |
|---|---|
| Precision Acceptance (m) | 0.10 (default); min 0.01, max 1.00, step 0.01 |
راستہ اور EventPost دیکھیں
My Processing میں FIX/FLOAT، منظور شدہ درستگی، epochs اور واقعات دیکھیں۔ Layers، رپورٹ اور POS/CSV/GeoJSON دیکھیں۔ EventPost کیلئے ریکارڈ شدہ کیمرا ٹرگر درکار ہیں۔
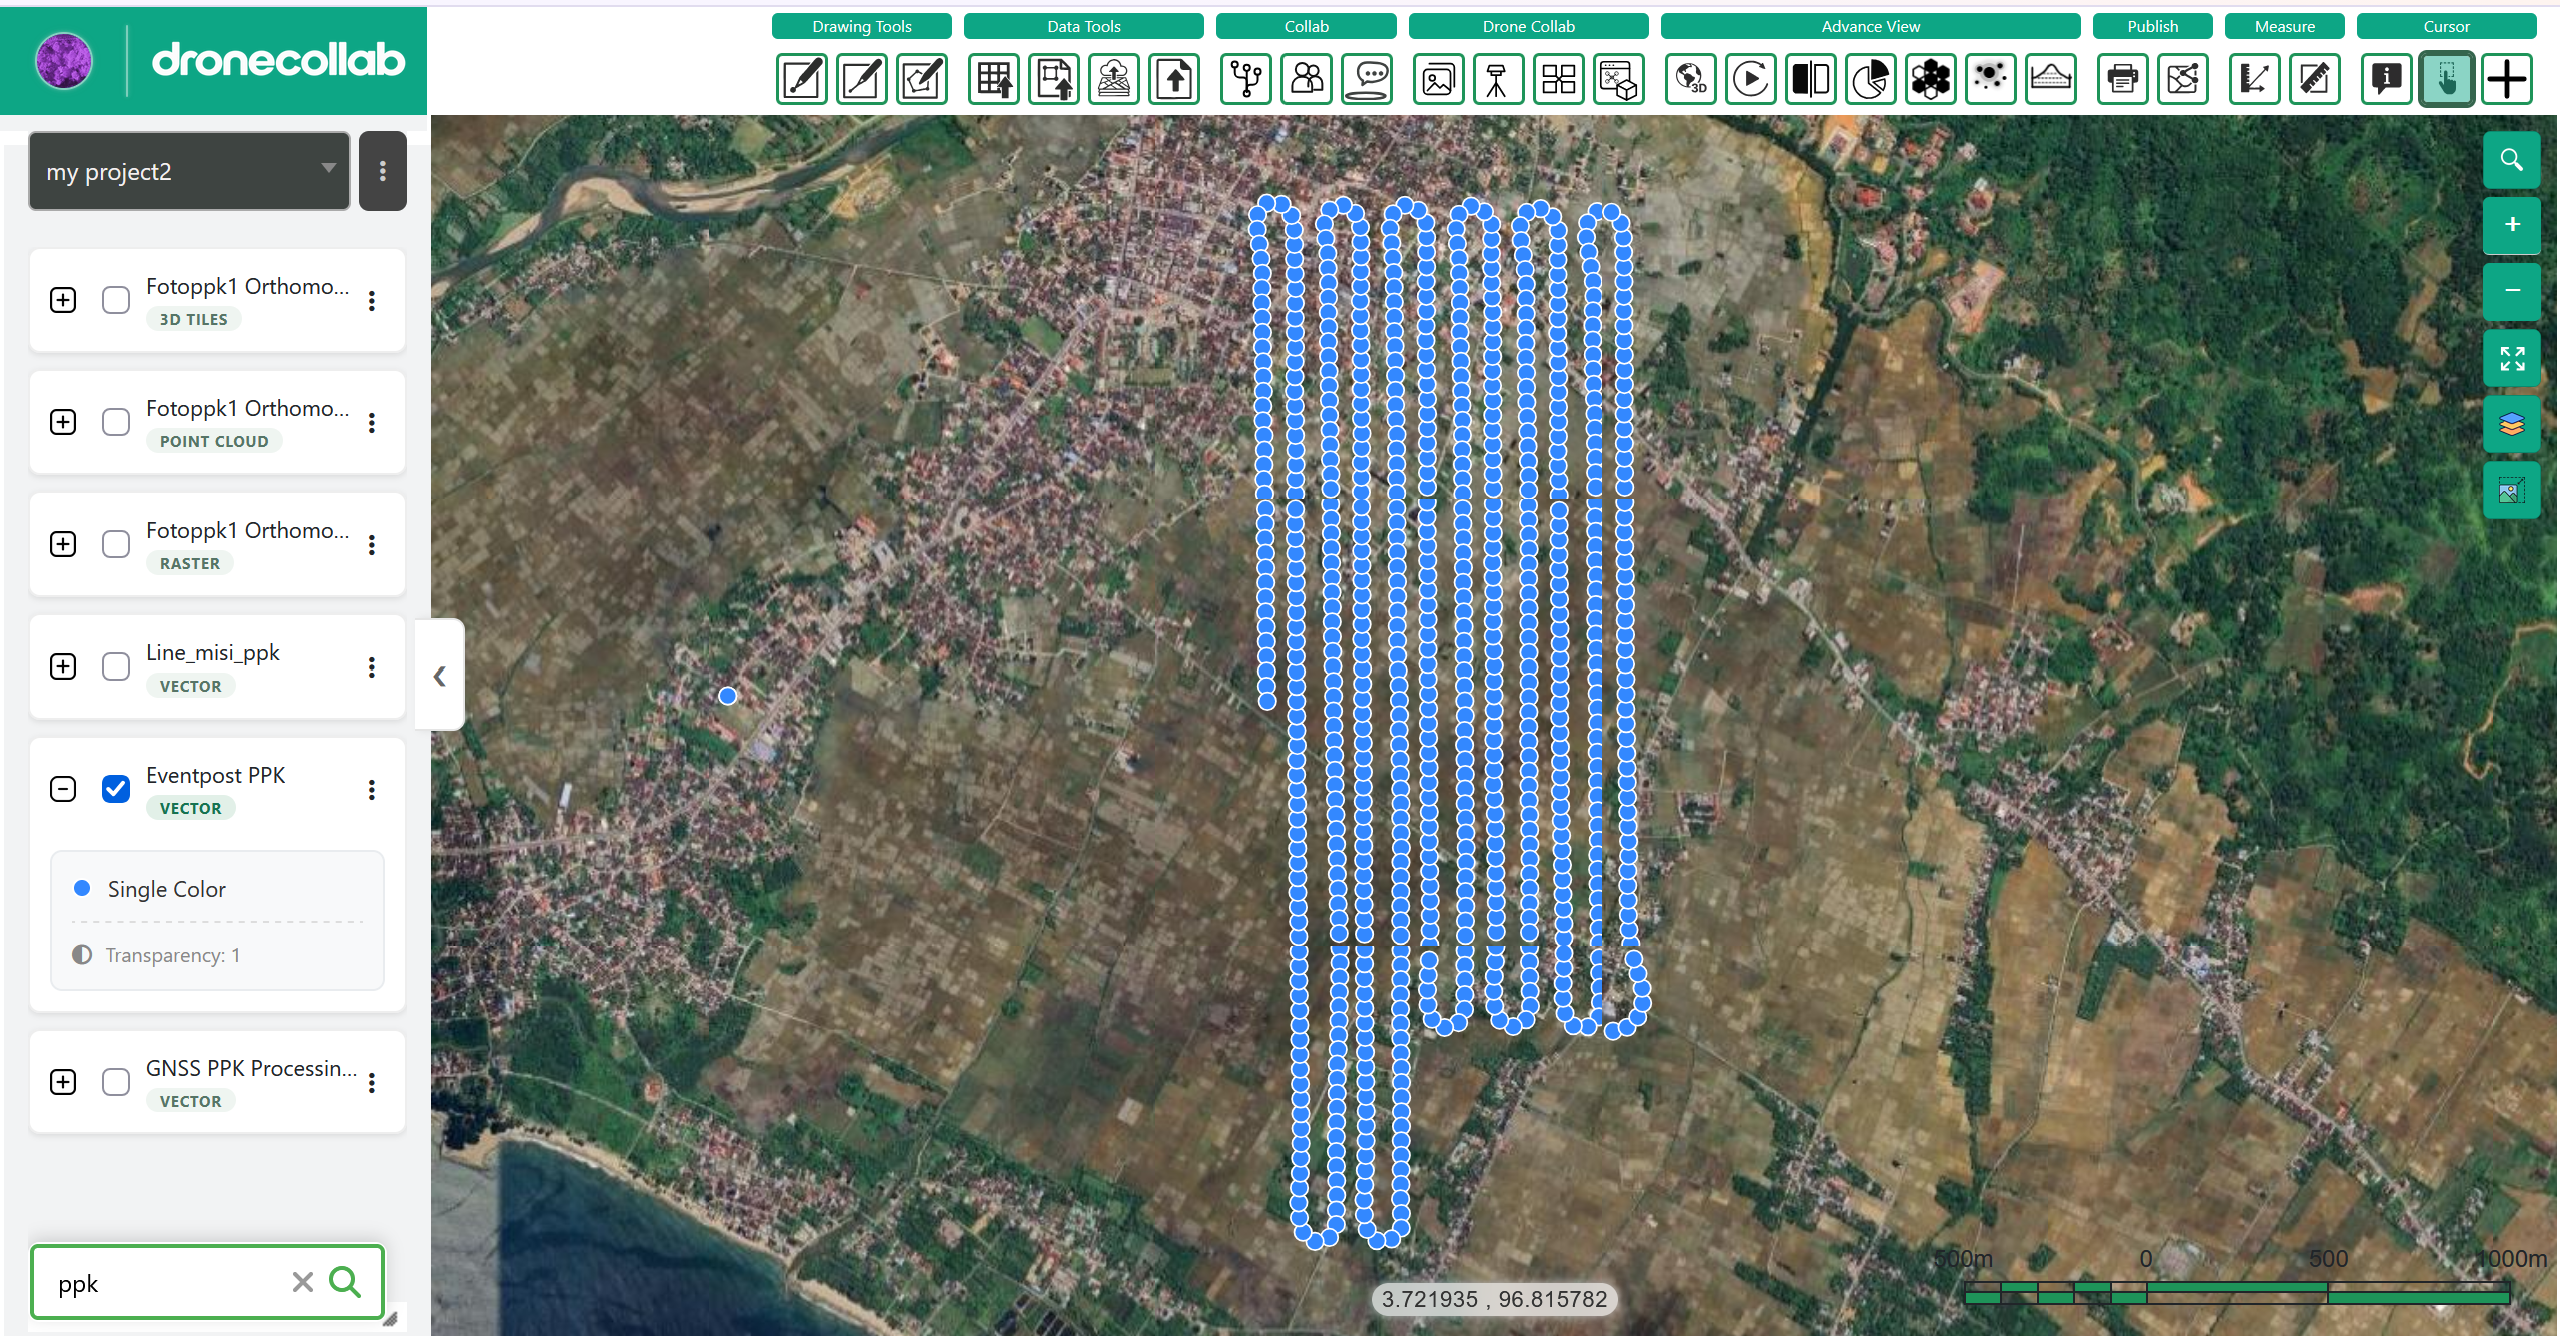
مکمل فارم: خانے، اختیارات اور وضاحت
My Processing · Report / Layers
0.10 m تخمینی 3D sigma کی علامت ہے، فیلڈ درستگی کی ضمانت نہیں اور FLOAT کو FIX نہیں بناتا؛ FIX q=1 رہتا ہے۔ رپورٹ اور FIX شرح دیکھیں۔ راستے کے epochs کیمرا EventPost سے مختلف ہیں۔
| خانہ | ڈیفالٹ / اختیارات |
|---|---|
| RTKLIB Fixed / Float / Fix rate | Native ambiguity status; FIX q=1 |
| ≤ threshold / estimated 3-D sigma | Separate precision acceptance flag |
| POS / CSV / GeoJSON | Full trajectory, report and supported downloads |
| EventPost GeoJSON / CSV | Camera-trigger-only positions when receiver events exist |
تصاویر جیوٹیگ کریں
پہلے Photos سے تصاویر اپ لوڈ کریں۔ Geotagging میں مکمل PPK Result اور مناسب Photo Group چنیں۔ Duplicate رکھیں، Run Geotagging دبائیں اور Ortho Processing سے پہلے نقول دیکھیں۔
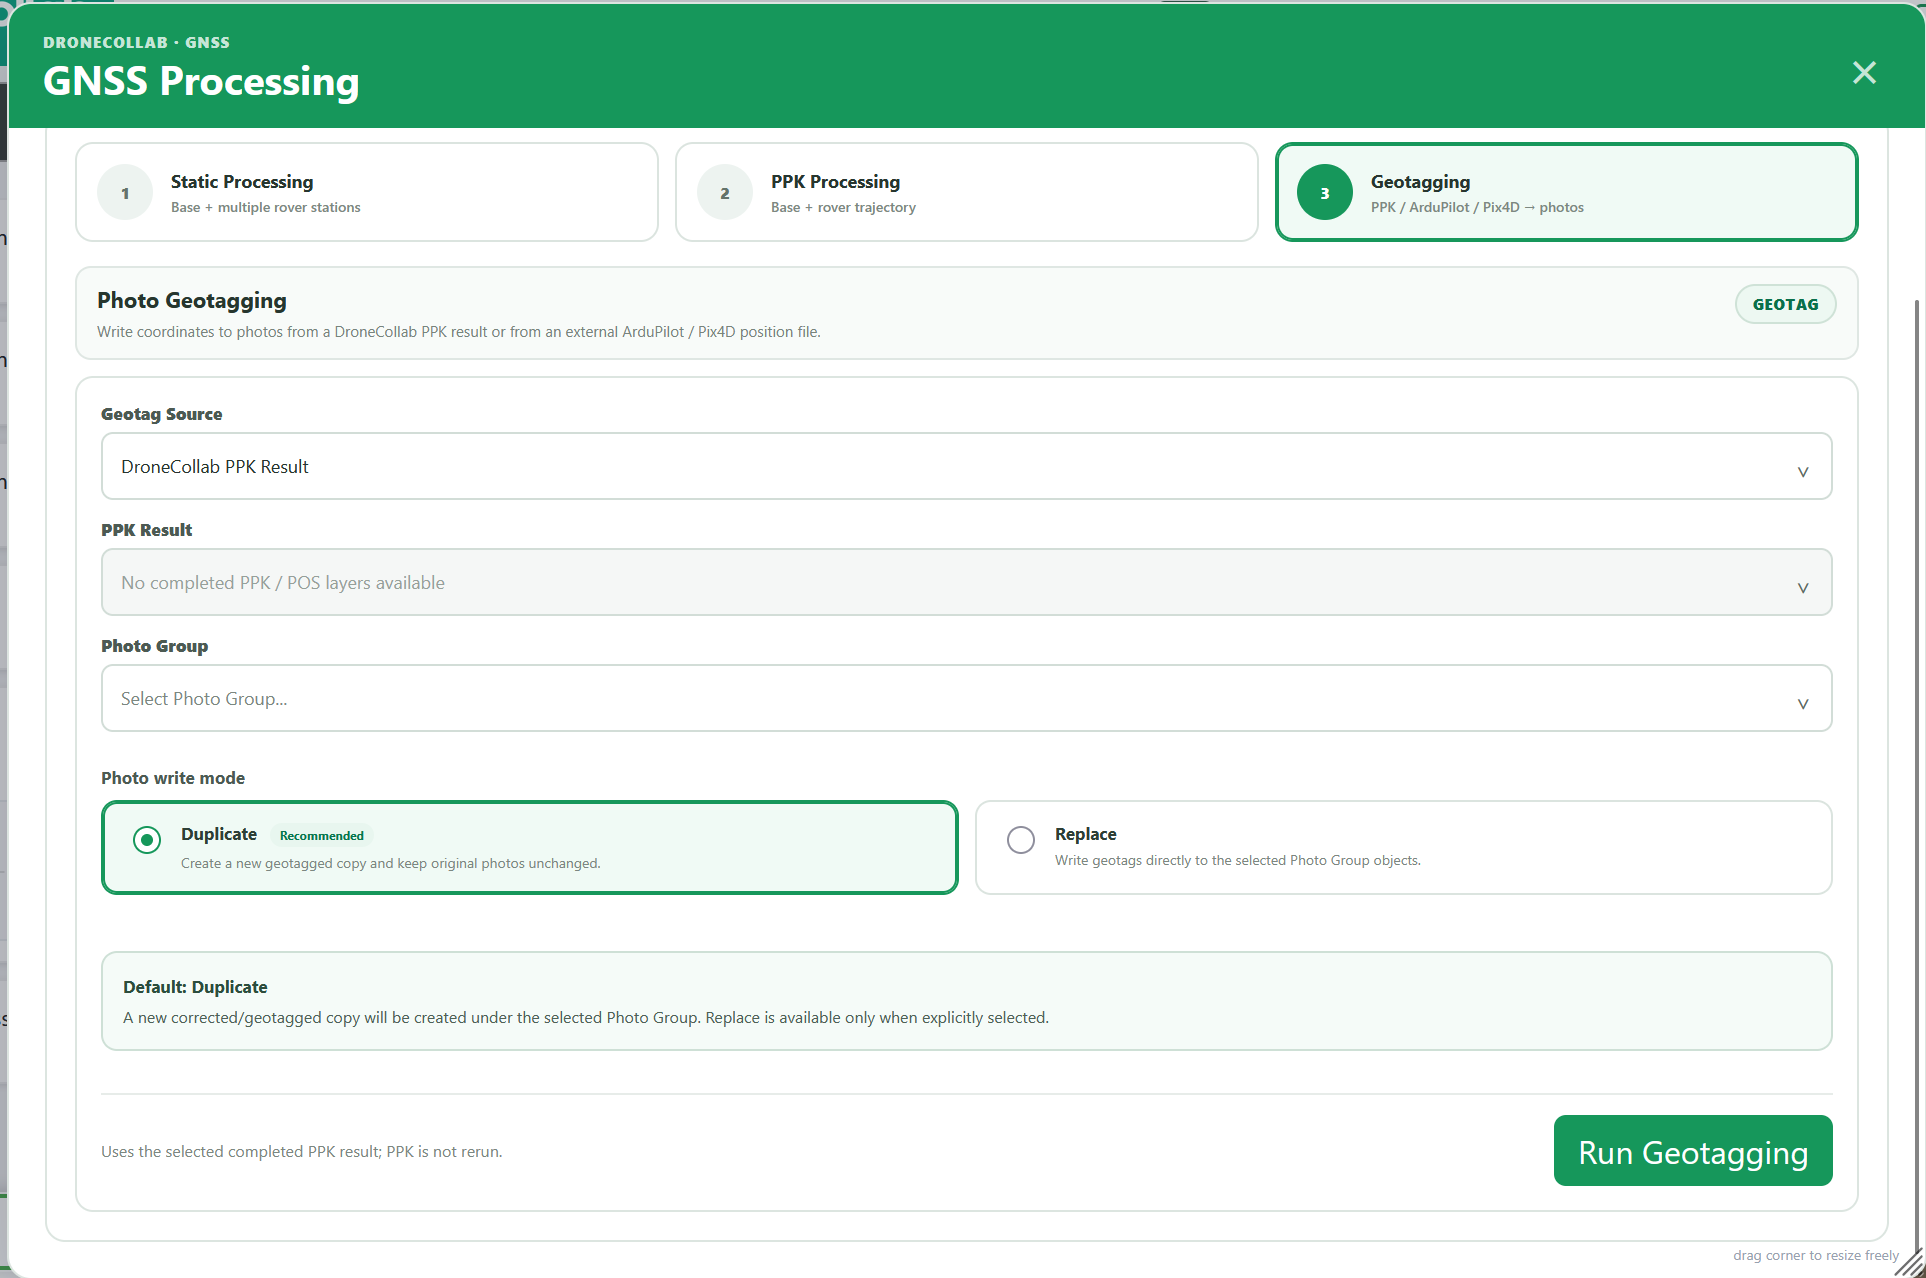
مکمل فارم: خانے، اختیارات اور وضاحت
Geotagging · Source / Photo Group
فعال پروجیکٹ کا مکمل PPK/POS چنیں۔ بیرونی: ArduPilot .bin/.log/.tlog یا Pix4D .csv/.txt/.xyz۔ تصویر گروپ، اوقات یا نام ملائیں۔ PPK دوبارہ نہیں چلتا؛ Duplicate اصل رکھتا، Replace منتخب اشیاء بدلتا ہے۔
| خانہ | ڈیفالٹ / اختیارات |
|---|---|
| Geotag Source | DroneCollab PPK Result (default) / ArduPilot Flight Log / Pix4D Position / Geolocation File |
| PPK Result | Completed PPK / POS layer; shown for PPK source |
| ArduPilot Flight Log | Shown for ArduPilot; .bin / .log / .tlog |
| Pix4D Position / Geolocation Data | Shown for Pix4D; .csv / .txt / .xyz |
| Photo Group | Photos from the same flight, uploaded in the active project |
| Photo write mode | Duplicate (default) / Replace |
| Run Geotagging | My Processing; writes photo GPS; no PPK rerun |
خالی فہرست: پروجیکٹ، تکمیل اور لیئر/تصویر گروپ دیکھیں۔ ناکامی: پیغام اور NAV پڑھیں۔ خالی EventPost: ٹرگر دیکھیں۔ تصویر نقاط تصدیق کرکے Basic Processing میں درست گروپ استعمال کریں۔
مراحل دیکھیں → Basic Processing