
Abrir GNSS Processing
No grupo Drone Collab, clique no segundo ícone, GNSS Tools com tripé de levantamento. Abra New Processing.
Preparar a base com Static
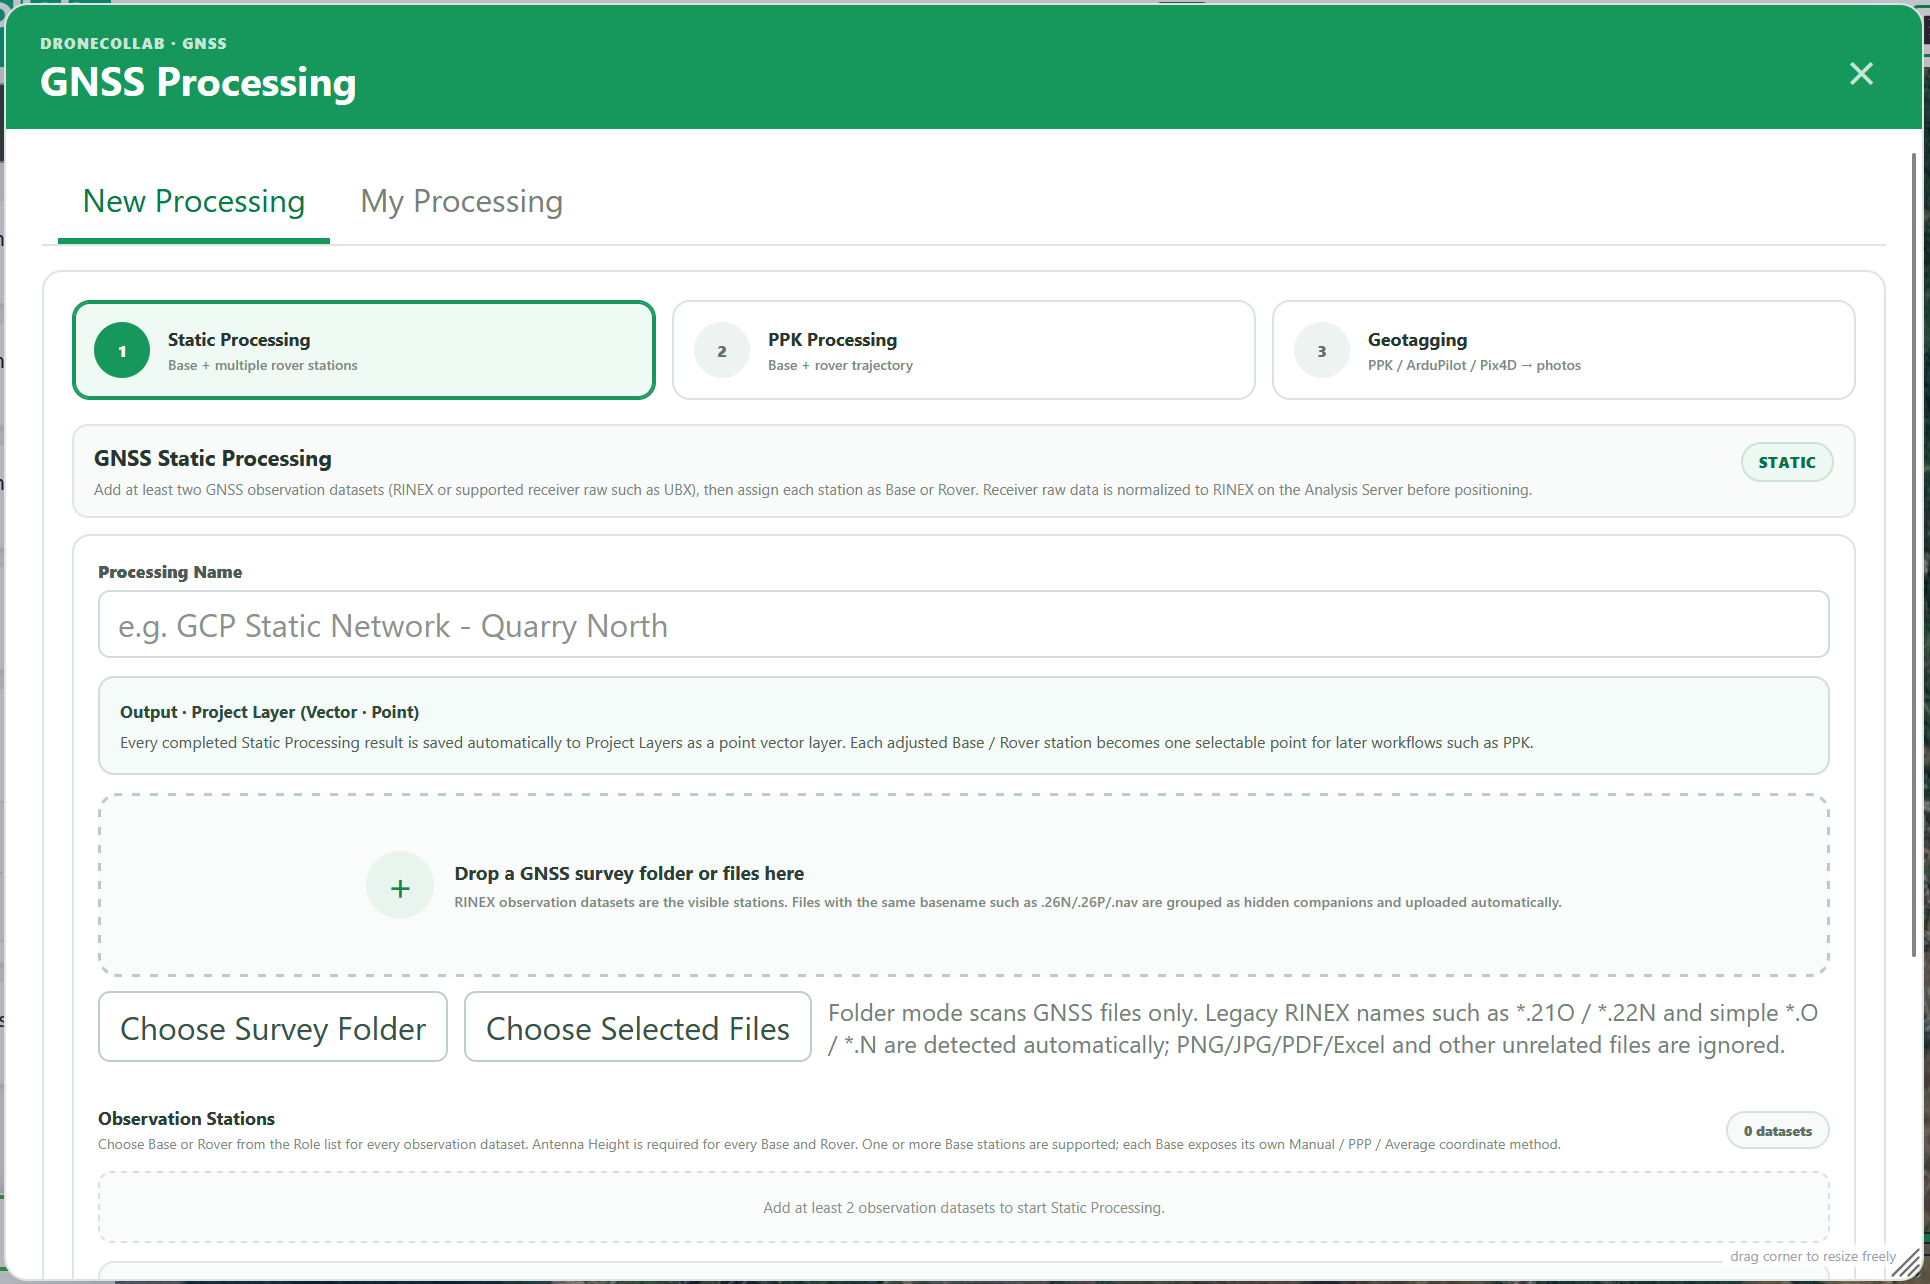
Envie pelo menos duas observações; defina uma Base e um Rover. Preencha todas as alturas de antena e as coordenadas de cada Base. Clique Process Static; confira My Processing e a camada Point concluída.
Formulário completo: campos, opções e explicações
Os nomes correspondem ao formulário. Ajuste os padrões às observações. Static é opcional se a coordenada da base já foi verificada independentemente.
Static Processing · Observation Stations
Nomeie o trabalho e envie RINEX ou raw suportado, como UBX. Base e Rover precisam de períodos de observação sobrepostos.
| Campo | Padrão / opções |
|---|---|
| Processing Name | GCP Static Network - Quarry North (example) |
| Choose Selected Files / Choose Survey Folder | RINEX OBS / supported receiver raw; ≥ 2 stations |
| Role | Base / Rover; ≥ 1 of each |
Static Processing · Base coordinate
Manual usa coordenada verificada; PPP depende das observações/produtos; Average Single é estimativa autónoma. X/Y manual é longitude/latitude em graus decimais e Z altura elipsoidal do solo em metros. Converta projeções primeiro e use ponto decimal.
| Campo | Padrão / opções |
|---|---|
| Base coordinate | Manual coordinate (known) / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground h / Z | WGS84 decimal degrees · ground ellipsoidal height (m) |
Static Processing · Antenna Height (m)
Meça verticalmente do marco ao ARP para cada estação Static e Base PPK: 0–100 m. 1,800 e 1.800 significam 1,8 m. A aplicação considera a antena; não some duas vezes.
| Campo | Padrão / opções |
|---|---|
| Antenna Height (m) | Required for every Base and Rover; 0–100 m |
Static Processing · Processing settings
Static permite linhas de base independentes ou rede ponderada. Drone em movimento: Kinematic; receptor parado: Static. Auto compara perfis; PPK testa alternativas quando a qualidade inicial é fraca. Standard usa um perfil.
| Campo | Padrão / opções |
|---|---|
| Solution Mode | Auto (default) / Independent Base → Rover baselines / Multi-base Network · weighted least squares |
| Scientific Strategy | Auto Scientific (default) / Single RTKLIB profile |
| Process Static | My Processing → completed Project Layer (Vector · Point) |
Corrigir o voo com PPK
Em PPK Processing, envie a observação Base, escolha coordenada e altura da antena e adicione os Rovers do drone. Confira PPK configuration e clique Process PPK.

Formulário completo: campos, opções e explicações
PPK Processing · Base / Rover
Nomeie o trabalho e envie RINEX ou raw suportado, como UBX. Base e Rover precisam de períodos de observação sobrepostos.
| Campo | Padrão / opções |
|---|---|
| Processing Name | Flight 01 PPK (example) |
| Base Observation / Raw | One Base observation / supported raw |
| Rover / Drone Observation | One or more Rover observations; companion NAV separated automatically |
PPK Processing · Base Coordinate
Manual usa coordenada verificada; PPP depende das observações/produtos; Average Single é estimativa autónoma. X/Y manual é longitude/latitude em graus decimais e Z altura elipsoidal do solo em metros. Converta projeções primeiro e use ponto decimal.
| Campo | Padrão / opções |
|---|---|
| Base Coordinate | Project Point Layer (default) / Manual Known Coordinate / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground Ellipsoidal Height / Z | Manual Known only; decimal degrees and ground ellipsoidal height (m) |
PPK Processing · Antenna Height (m)
Meça verticalmente do marco ao ARP para cada estação Static e Base PPK: 0–100 m. 1,800 e 1.800 significam 1,8 m. A aplicação considera a antena; não some duas vezes.
| Campo | Padrão / opções |
|---|---|
| Antenna Height (m) | Required; vertical ground → ARP, 0–100 m |
PPK Processing · Project Point Layer
Escolha Base Point correto e Z elipsoidal do solo, preferencialmente ellipsoidal_height_m. A deteção não valida o datum vertical. Sem campo adequado, escolha Manual value e preencha Manual Z.
| Campo | Padrão / opções |
|---|---|
| Point Layer | Point layer in active project, including completed Static results |
| Base Point | The actual reference station in that layer |
| Z Field | Detected numeric property / Geometry Z / layer API Z / Manual value |
| Manual Z Value (m) | Only when Z Field = Manual value; ground ellipsoidal height |
PPK Processing · PPK configuration
Static permite linhas de base independentes ou rede ponderada. Drone em movimento: Kinematic; receptor parado: Static. Auto compara perfis; PPK testa alternativas quando a qualidade inicial é fraca. Standard usa um perfil.
| Campo | Padrão / opções |
|---|---|
| Positioning Mode | Kinematic (default) / Static |
| PPK Solver Strategy | Auto Optimize (default) / Standard RTKLIB |
| Process PPK | My Processing → completed outputs |
Static / PPK · Satellite Selection & Frequency
Auto encontra constelações/frequências comuns; Manual usa os sistemas marcados. Escolha apenas sinais gravados nos dois receptores; L1+L2+L5 não cria dados ausentes.
| Campo | Padrão / opções |
|---|---|
| Satellite Selection | Automatic (default) / Manual constellation selection |
| GNSS Constellations | GPS / Galileo / BeiDou / GLONASS / QZSS; all checked initially; Manual only |
| Frequency | Auto (default) / L1 only / L1+L2 / L1+L2+L5 |
Static / PPK · Elevation & Ambiguity
Elevation Mask exclui satélites baixos. Ambiguity Resolution resolve ambiguidades inteiras. AR Ratio é uma razão de validação, não precisão em metros; padrão 3.0, intervalo 1.5–10.
| Campo | Padrão / opções |
|---|---|
| Elevation Mask | 10° / 15° (default) / 20° |
| Ambiguity Resolution | Auto (default) / Fix-and-Hold / Continuous |
| AR Ratio Threshold | 3.0 (default); min 1.5, max 10, step 0.1 |
Static / PPK · Ionosphere & Troposphere
Ionosphere/Troposphere definem modelos atmosféricos. Auto escolhe o modelo; Iono-free requer observações multifrequência adequadas. Off desativa a correção.
| Campo | Padrão / opções |
|---|---|
| Ionosphere | Auto (default) / Broadcast model / Estimate / Iono-free combination / Off |
| Troposphere | Auto · Saastamoinen (default) / Saastamoinen / Estimate / Off |
Static / PPK · Navigation & Ephemeris
NAV pode acompanhar os dados ou vir da conversão raw, mas navegação utilizável é necessária. SP3/CLK são produtos precisos. Precise exige produtos adequados; raw não identificado deve usar Raw → RINEX ou conversor do fabricante.
| Campo | Padrão / opções |
|---|---|
| Ephemeris | Auto · precise when available (default) / Broadcast / Precise SP3 / CLK |
| Navigation / Precise Products (Static) · Navigation / Ephemeris (PPK) | Companion RINEX NAV / generated navigation; optional SP3/CLK products |
Static / PPK · Vertical Height
Vertical Height padrão: EGM2008 2.5′. Resolve h elipsoidal e calcula H = h − N com geóide disponível. Confira o estado da conversão; a entrada Base usa altura elipsoidal.
| Campo | Padrão / opções |
|---|---|
| Vertical Height | EGM2008 2.5′ (default) / EGM2008 1′ / EGM96 5′ / EGM96 15′ / EGM84 15′ |
Static / PPK · Precision Acceptance (m)
O limite 0.10 m sinaliza sigma 3D estimado, não garante precisão de campo nem transforma FLOAT em FIX; FIX continua q=1. Confira relatório e taxa FIX. Épocas da trajetória diferem do EventPost da câmara.
| Campo | Padrão / opções |
|---|---|
| Precision Acceptance (m) | 0.10 (default); min 0.01, max 1.00, step 0.01 |
Conferir trajetória e EventPost
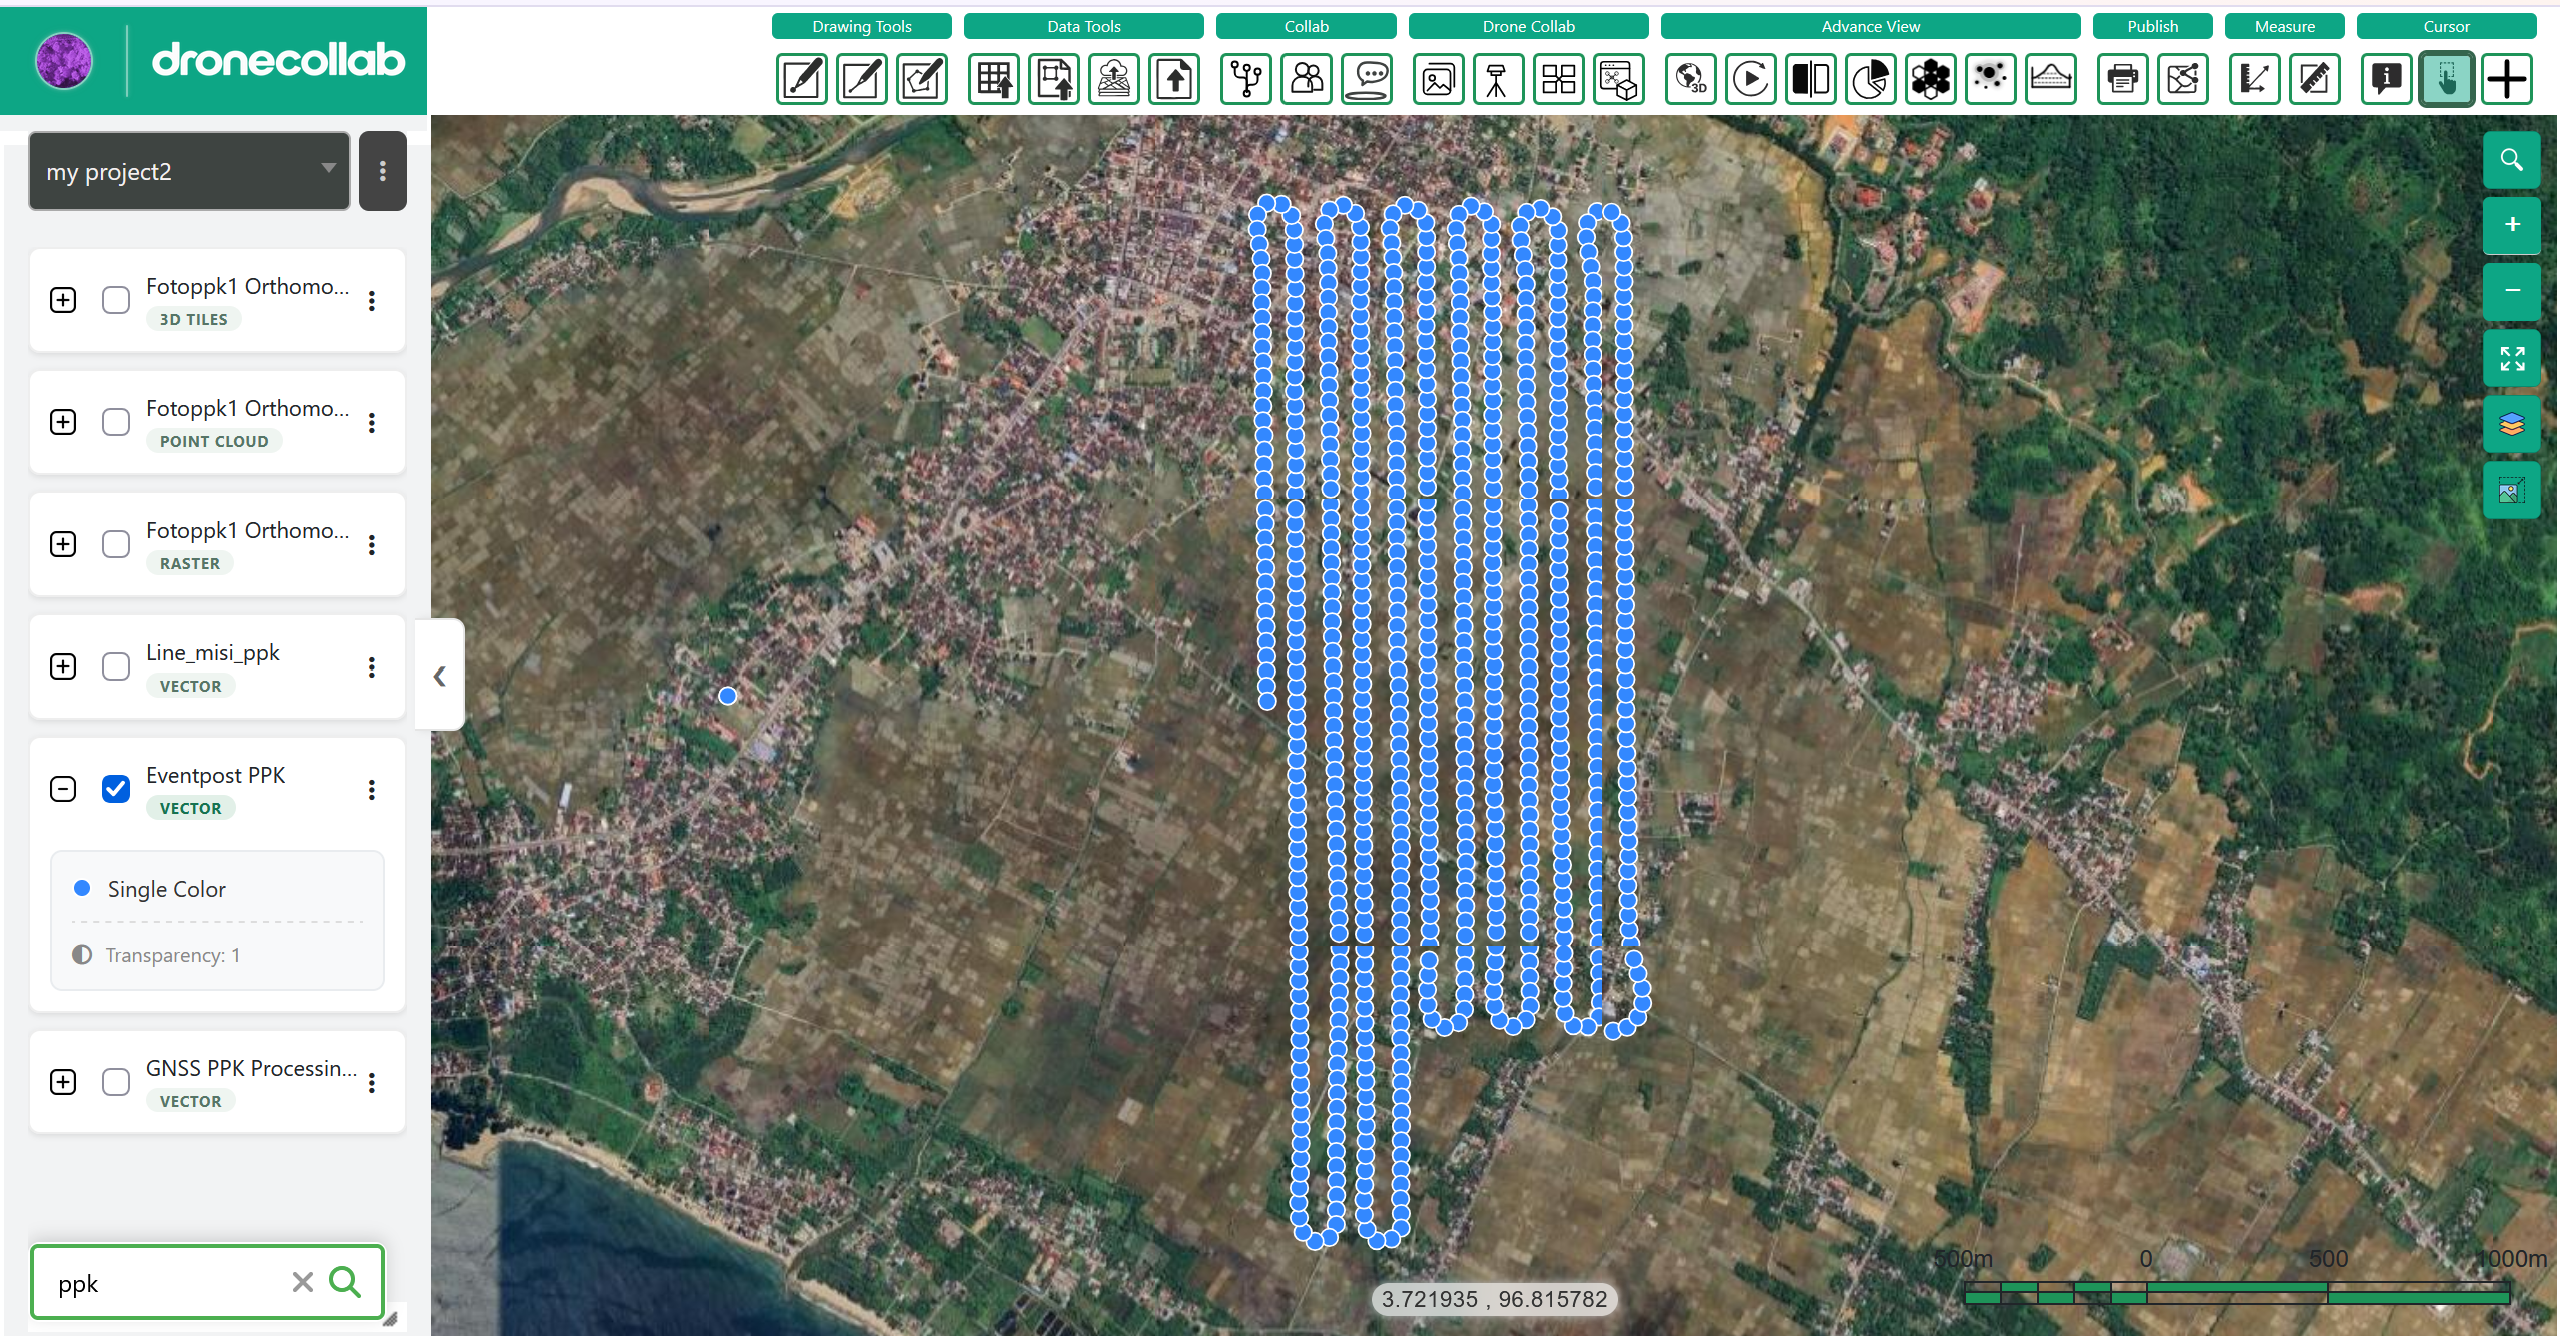
Em My Processing, confira FIX/FLOAT, precisão aceite, épocas e eventos. Veja Layers e descarregue relatório e POS/CSV/GeoJSON. EventPost exige eventos de disparo da câmara gravados.
Formulário completo: campos, opções e explicações
My Processing · Report / Layers
O limite 0.10 m sinaliza sigma 3D estimado, não garante precisão de campo nem transforma FLOAT em FIX; FIX continua q=1. Confira relatório e taxa FIX. Épocas da trajetória diferem do EventPost da câmara.
| Campo | Padrão / opções |
|---|---|
| RTKLIB Fixed / Float / Fix rate | Native ambiguity status; FIX q=1 |
| ≤ threshold / estimated 3-D sigma | Separate precision acceptance flag |
| POS / CSV / GeoJSON | Full trajectory, report and supported downloads |
| EventPost GeoJSON / CSV | Camera-trigger-only positions when receiver events exist |
Georreferenciar as fotos
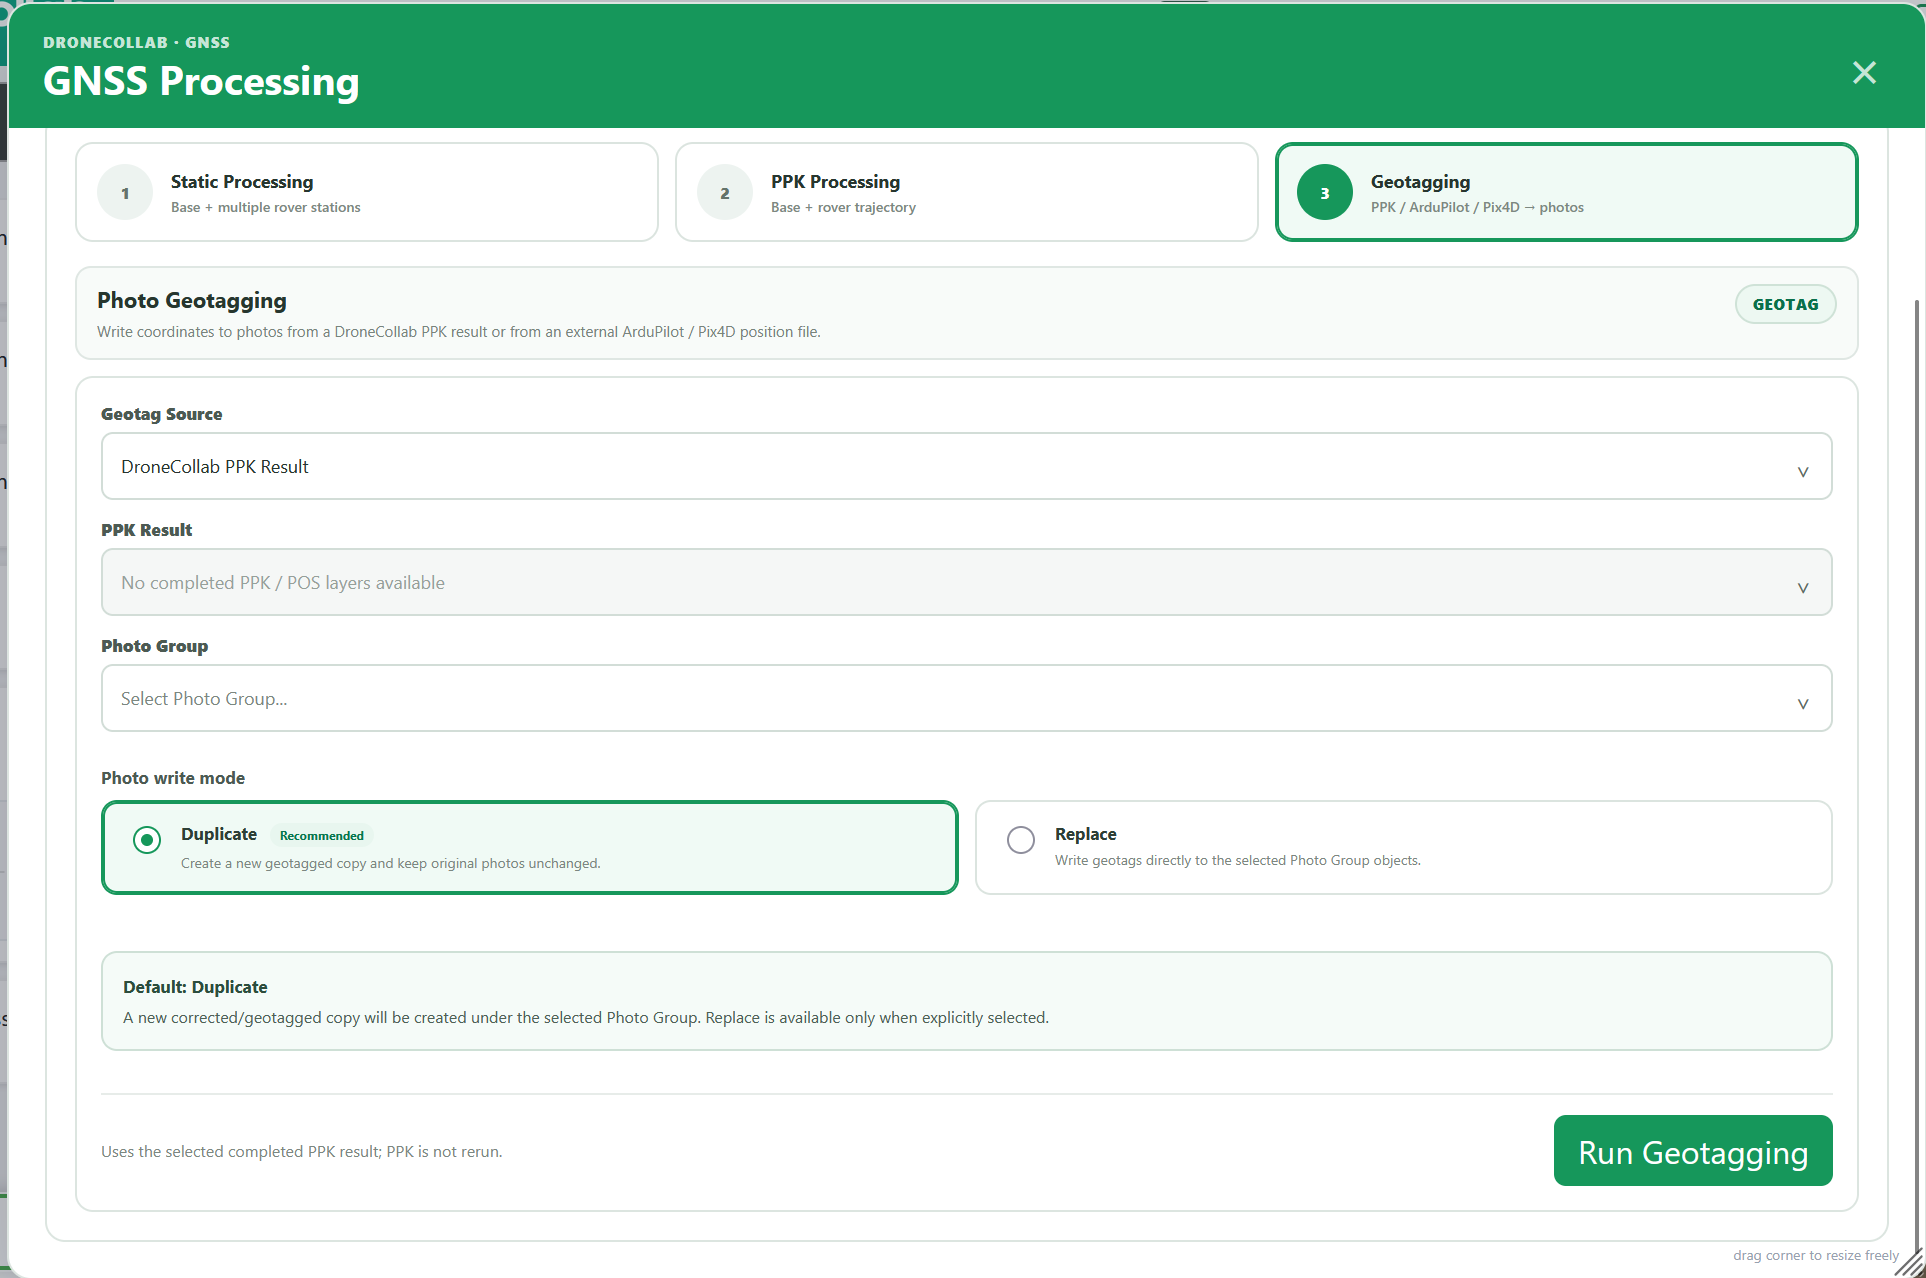
Envie as fotos por Photos. Em Geotagging, escolha um PPK Result concluído e o Photo Group correspondente. Mantenha Duplicate, clique Run Geotagging e confira as cópias antes de Ortho Processing.
Formulário completo: campos, opções e explicações
Geotagging · Source / Photo Group
Selecione PPK/POS concluído do projeto ativo. Fontes externas: ArduPilot .bin/.log/.tlog ou Pix4D .csv/.txt/.xyz. Confira grupo, horários ou nomes de fotos. PPK não é repetido; Duplicate preserva originais, Replace altera os objetos.
| Campo | Padrão / opções |
|---|---|
| Geotag Source | DroneCollab PPK Result (default) / ArduPilot Flight Log / Pix4D Position / Geolocation File |
| PPK Result | Completed PPK / POS layer; shown for PPK source |
| ArduPilot Flight Log | Shown for ArduPilot; .bin / .log / .tlog |
| Pix4D Position / Geolocation Data | Shown for Pix4D; .csv / .txt / .xyz |
| Photo Group | Photos from the same flight, uploaded in the active project |
| Photo write mode | Duplicate (default) / Replace |
| Run Geotagging | My Processing; writes photo GPS; no PPK rerun |
Lista vazia: confira projeto, conclusão e camadas/grupos. Falha: veja mensagem e NAV. EventPost vazio: confira disparos do receptor. Valide coordenadas de fotos e use o grupo corrigido em Basic Processing.
Ver etapas → Basic Processing