
Open GNSS Processing
Klik in Drone Collab op het tweede pictogram GNSS Tools met een meetstatief. Open New Processing.
Bereid de basis voor met Static
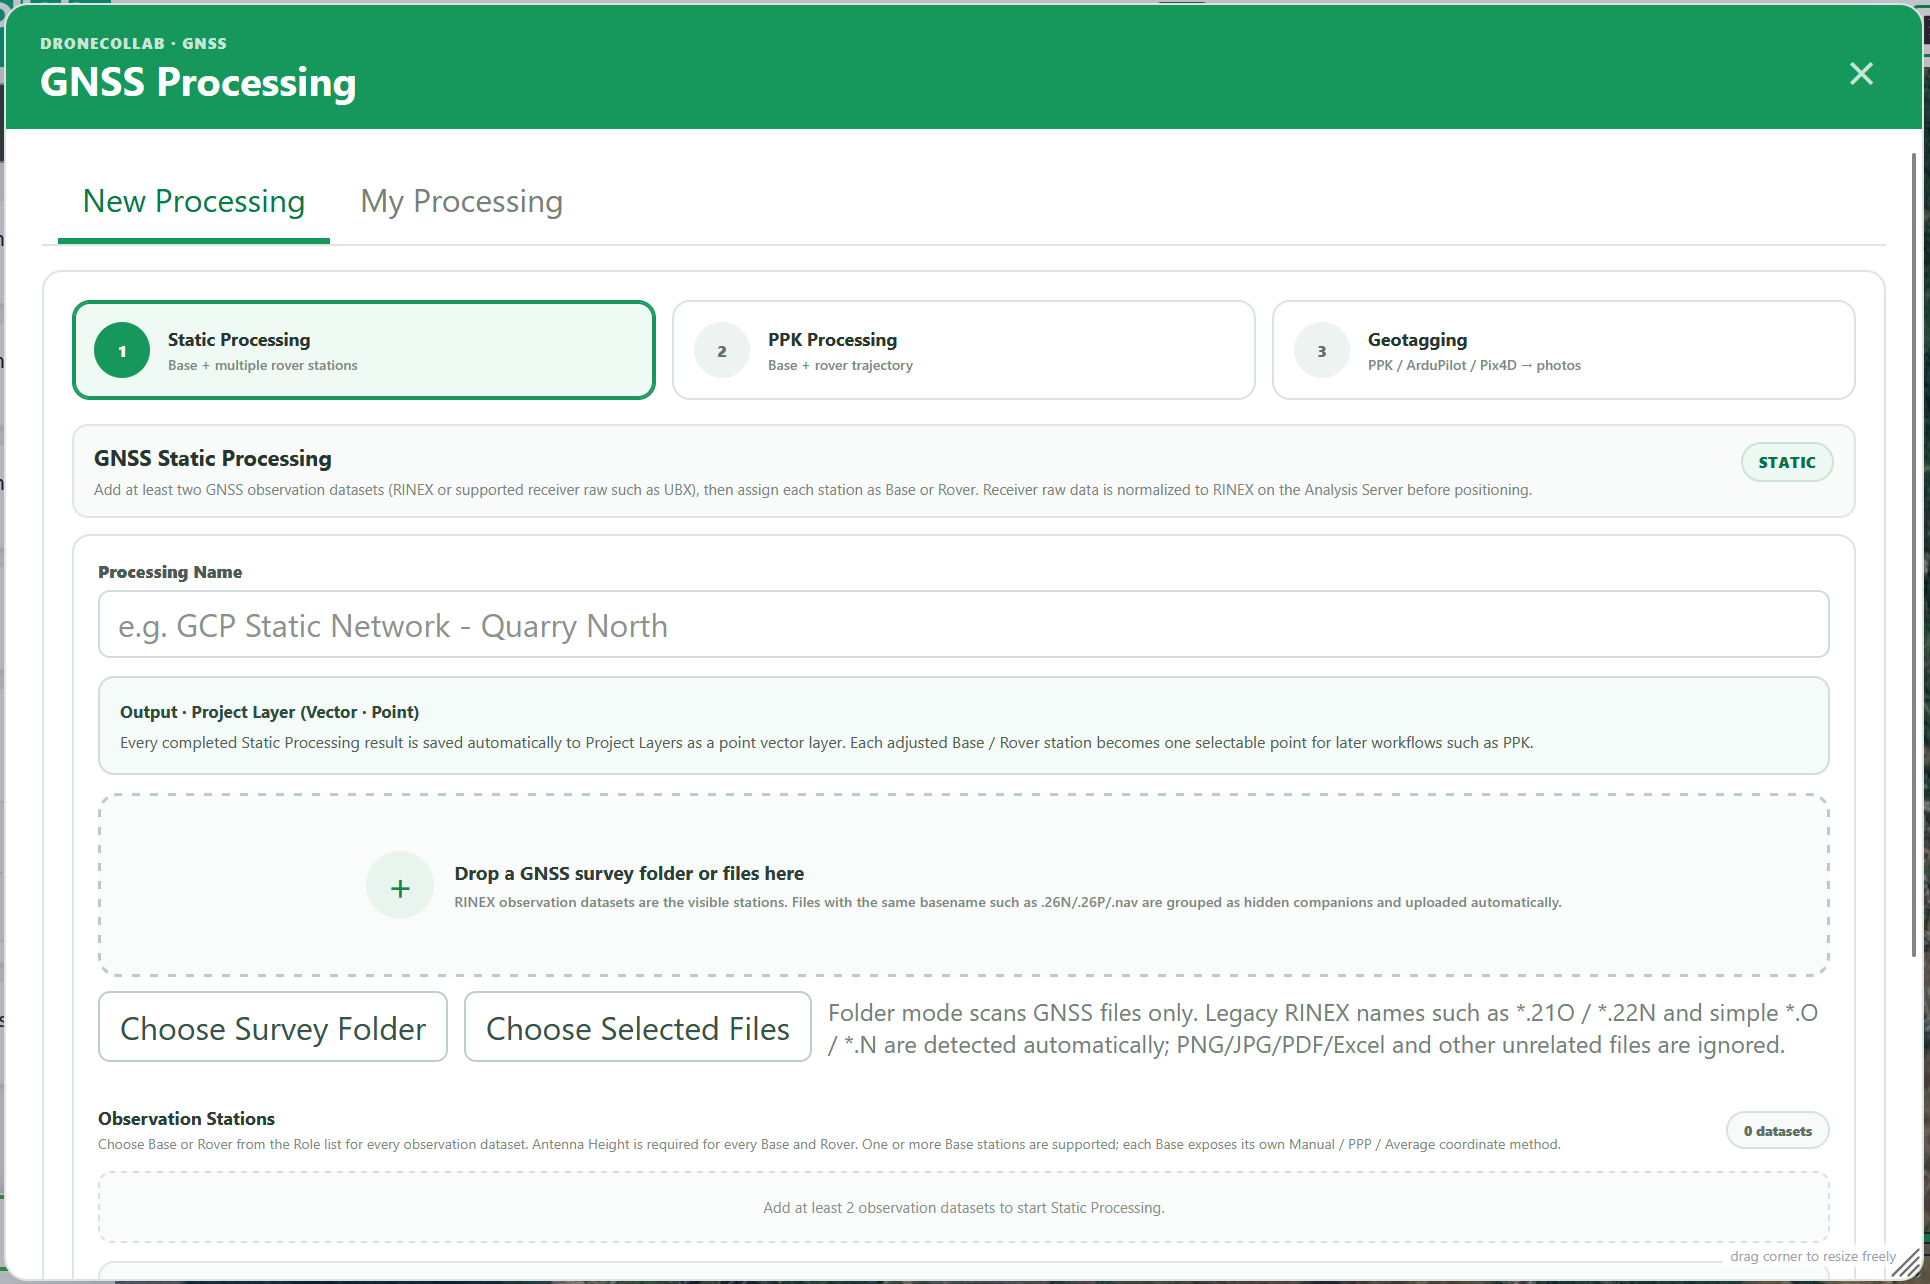
Upload minimaal twee waarnemingen, kies minstens één Base en één Rover. Vul elke antennehoogte en Base-coördinaat in. Klik Process Static en bekijk My Processing en de voltooide Point-laag.
Volledig formulier: velden, keuzes en uitleg
Veldnamen volgen het formulier. Pas standaardwaarden aan de waarnemingen aan. Static is optioneel met een onafhankelijk gecontroleerde basiscoördinaat.
Static Processing · Observation Stations
Geef de taak een naam en upload RINEX of ondersteunde raw zoals UBX. Base- en Rover-waarnemingen moeten in tijd overlappen.
| Veld | Standaard / keuzes |
|---|---|
| Processing Name | GCP Static Network - Quarry North (example) |
| Choose Selected Files / Choose Survey Folder | RINEX OBS / supported receiver raw; ≥ 2 stations |
| Role | Base / Rover; ≥ 1 of each |
Static Processing · Base coordinate
Manual gebruikt gecontroleerde coördinaten; PPP hangt af van data/producten, Average Single is een zelfstandige schatting. Handmatig X/Y: lengte/breedte in decimale graden, Z: ellipsoïdische grondhoogte in meters. Zet projectiecoördinaten eerst om; gebruik een decimale punt.
| Veld | Standaard / keuzes |
|---|---|
| Base coordinate | Manual coordinate (known) / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground h / Z | WGS84 decimal degrees · ground ellipsoidal height (m) |
Static Processing · Antenna Height (m)
Meet voor elke Static-station en PPK Base verticaal van grondmarkering tot ARP: 0–100 m. 1,800 en 1.800 zijn 1,8 m. De solver past antennehoogte toe; tel die niet dubbel op.
| Veld | Standaard / keuzes |
|---|---|
| Antenna Height (m) | Required for every Base and Rover; 0–100 m |
Static Processing · Processing settings
Static biedt onafhankelijke baselines of een gewogen netwerk. Bewegende drone: Kinematic; vaste ontvanger: Static. Auto test profielen; PPK vergelijkt alternatieven bij zwakke beginkwaliteit. Standard gebruikt één profiel.
| Veld | Standaard / keuzes |
|---|---|
| Solution Mode | Auto (default) / Independent Base → Rover baselines / Multi-base Network · weighted least squares |
| Scientific Strategy | Auto Scientific (default) / Single RTKLIB profile |
| Process Static | My Processing → completed Project Layer (Vector · Point) |
Corrigeer de vlucht met PPK
Kies PPK Processing, upload Base-waarneming, kies coördinaat en antennehoogte en voeg drone-Rovers toe. Controleer PPK configuration en klik Process PPK.

Volledig formulier: velden, keuzes en uitleg
PPK Processing · Base / Rover
Geef de taak een naam en upload RINEX of ondersteunde raw zoals UBX. Base- en Rover-waarnemingen moeten in tijd overlappen.
| Veld | Standaard / keuzes |
|---|---|
| Processing Name | Flight 01 PPK (example) |
| Base Observation / Raw | One Base observation / supported raw |
| Rover / Drone Observation | One or more Rover observations; companion NAV separated automatically |
PPK Processing · Base Coordinate
Manual gebruikt gecontroleerde coördinaten; PPP hangt af van data/producten, Average Single is een zelfstandige schatting. Handmatig X/Y: lengte/breedte in decimale graden, Z: ellipsoïdische grondhoogte in meters. Zet projectiecoördinaten eerst om; gebruik een decimale punt.
| Veld | Standaard / keuzes |
|---|---|
| Base Coordinate | Project Point Layer (default) / Manual Known Coordinate / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground Ellipsoidal Height / Z | Manual Known only; decimal degrees and ground ellipsoidal height (m) |
PPK Processing · Antenna Height (m)
Meet voor elke Static-station en PPK Base verticaal van grondmarkering tot ARP: 0–100 m. 1,800 en 1.800 zijn 1,8 m. De solver past antennehoogte toe; tel die niet dubbel op.
| Veld | Standaard / keuzes |
|---|---|
| Antenna Height (m) | Required; vertical ground → ARP, 0–100 m |
PPK Processing · Project Point Layer
Kies de juiste Base Point en ellipsoïdische grond-Z, liefst ellipsoidal_height_m. Automatische detectie controleert geen hoogtedatum. Zonder passend veld: Manual value en Manual Z.
| Veld | Standaard / keuzes |
|---|---|
| Point Layer | Point layer in active project, including completed Static results |
| Base Point | The actual reference station in that layer |
| Z Field | Detected numeric property / Geometry Z / layer API Z / Manual value |
| Manual Z Value (m) | Only when Z Field = Manual value; ground ellipsoidal height |
PPK Processing · PPK configuration
Static biedt onafhankelijke baselines of een gewogen netwerk. Bewegende drone: Kinematic; vaste ontvanger: Static. Auto test profielen; PPK vergelijkt alternatieven bij zwakke beginkwaliteit. Standard gebruikt één profiel.
| Veld | Standaard / keuzes |
|---|---|
| Positioning Mode | Kinematic (default) / Static |
| PPK Solver Strategy | Auto Optimize (default) / Standard RTKLIB |
| Process PPK | My Processing → completed outputs |
Static / PPK · Satellite Selection & Frequency
Auto detecteert gemeenschappelijke stelsels/frequenties; Manual gebruikt aangevinkte systemen. Kies alleen aan beide kanten opgenomen signalen; L1+L2+L5 creëert geen ontbrekende data.
| Veld | Standaard / keuzes |
|---|---|
| Satellite Selection | Automatic (default) / Manual constellation selection |
| GNSS Constellations | GPS / Galileo / BeiDou / GLONASS / QZSS; all checked initially; Manual only |
| Frequency | Auto (default) / L1 only / L1+L2 / L1+L2+L5 |
Static / PPK · Elevation & Ambiguity
Elevation Mask sluit lage satellieten uit. Ambiguity Resolution lost integer ambiguïteiten op. AR Ratio is een validatieverhouding, geen meterprecisie: standaard 3.0, bereik 1.5–10.
| Veld | Standaard / keuzes |
|---|---|
| Elevation Mask | 10° / 15° (default) / 20° |
| Ambiguity Resolution | Auto (default) / Fix-and-Hold / Continuous |
| AR Ratio Threshold | 3.0 (default); min 1.5, max 10, step 0.1 |
Static / PPK · Ionosphere & Troposphere
Ionosphere/Troposphere sturen atmosferische modellen. Auto kiest het model; Iono-free vereist passende multifrequentiedata. Off schakelt de correctie uit.
| Veld | Standaard / keuzes |
|---|---|
| Ionosphere | Auto (default) / Broadcast model / Estimate / Iono-free combination / Off |
| Troposphere | Auto · Saastamoinen (default) / Saastamoinen / Estimate / Off |
Static / PPK · Navigation & Ephemeris
NAV kan begeleidend of uit raw gegenereerd zijn; bruikbare navigatie blijft nodig. SP3/CLK zijn precieze producten. Precise vereist passende producten; onbekende raw via Raw → RINEX of fabrikantconverter omzetten.
| Veld | Standaard / keuzes |
|---|---|
| Ephemeris | Auto · precise when available (default) / Broadcast / Precise SP3 / CLK |
| Navigation / Precise Products (Static) · Navigation / Ephemeris (PPK) | Companion RINEX NAV / generated navigation; optional SP3/CLK products |
Static / PPK · Vertical Height
Vertical Height standaard: EGM2008 2.5′. Eerst ellipsoïdische h, vervolgens H = h − N als het geoïde beschikbaar is. Controleer conversiestatus; Base-invoer is ellipsoïdisch.
| Veld | Standaard / keuzes |
|---|---|
| Vertical Height | EGM2008 2.5′ (default) / EGM2008 1′ / EGM96 5′ / EGM96 15′ / EGM84 15′ |
Static / PPK · Precision Acceptance (m)
0.10 m markeert geschatte 3D-sigma, garandeert geen veldnauwkeurigheid en verandert FLOAT niet in FIX; FIX blijft q=1. Controleer rapport en FIX-percentage. Baanepochs verschillen van camera-EventPost.
| Veld | Standaard / keuzes |
|---|---|
| Precision Acceptance (m) | 0.10 (default); min 0.01, max 1.00, step 0.01 |
Controleer baan en EventPost
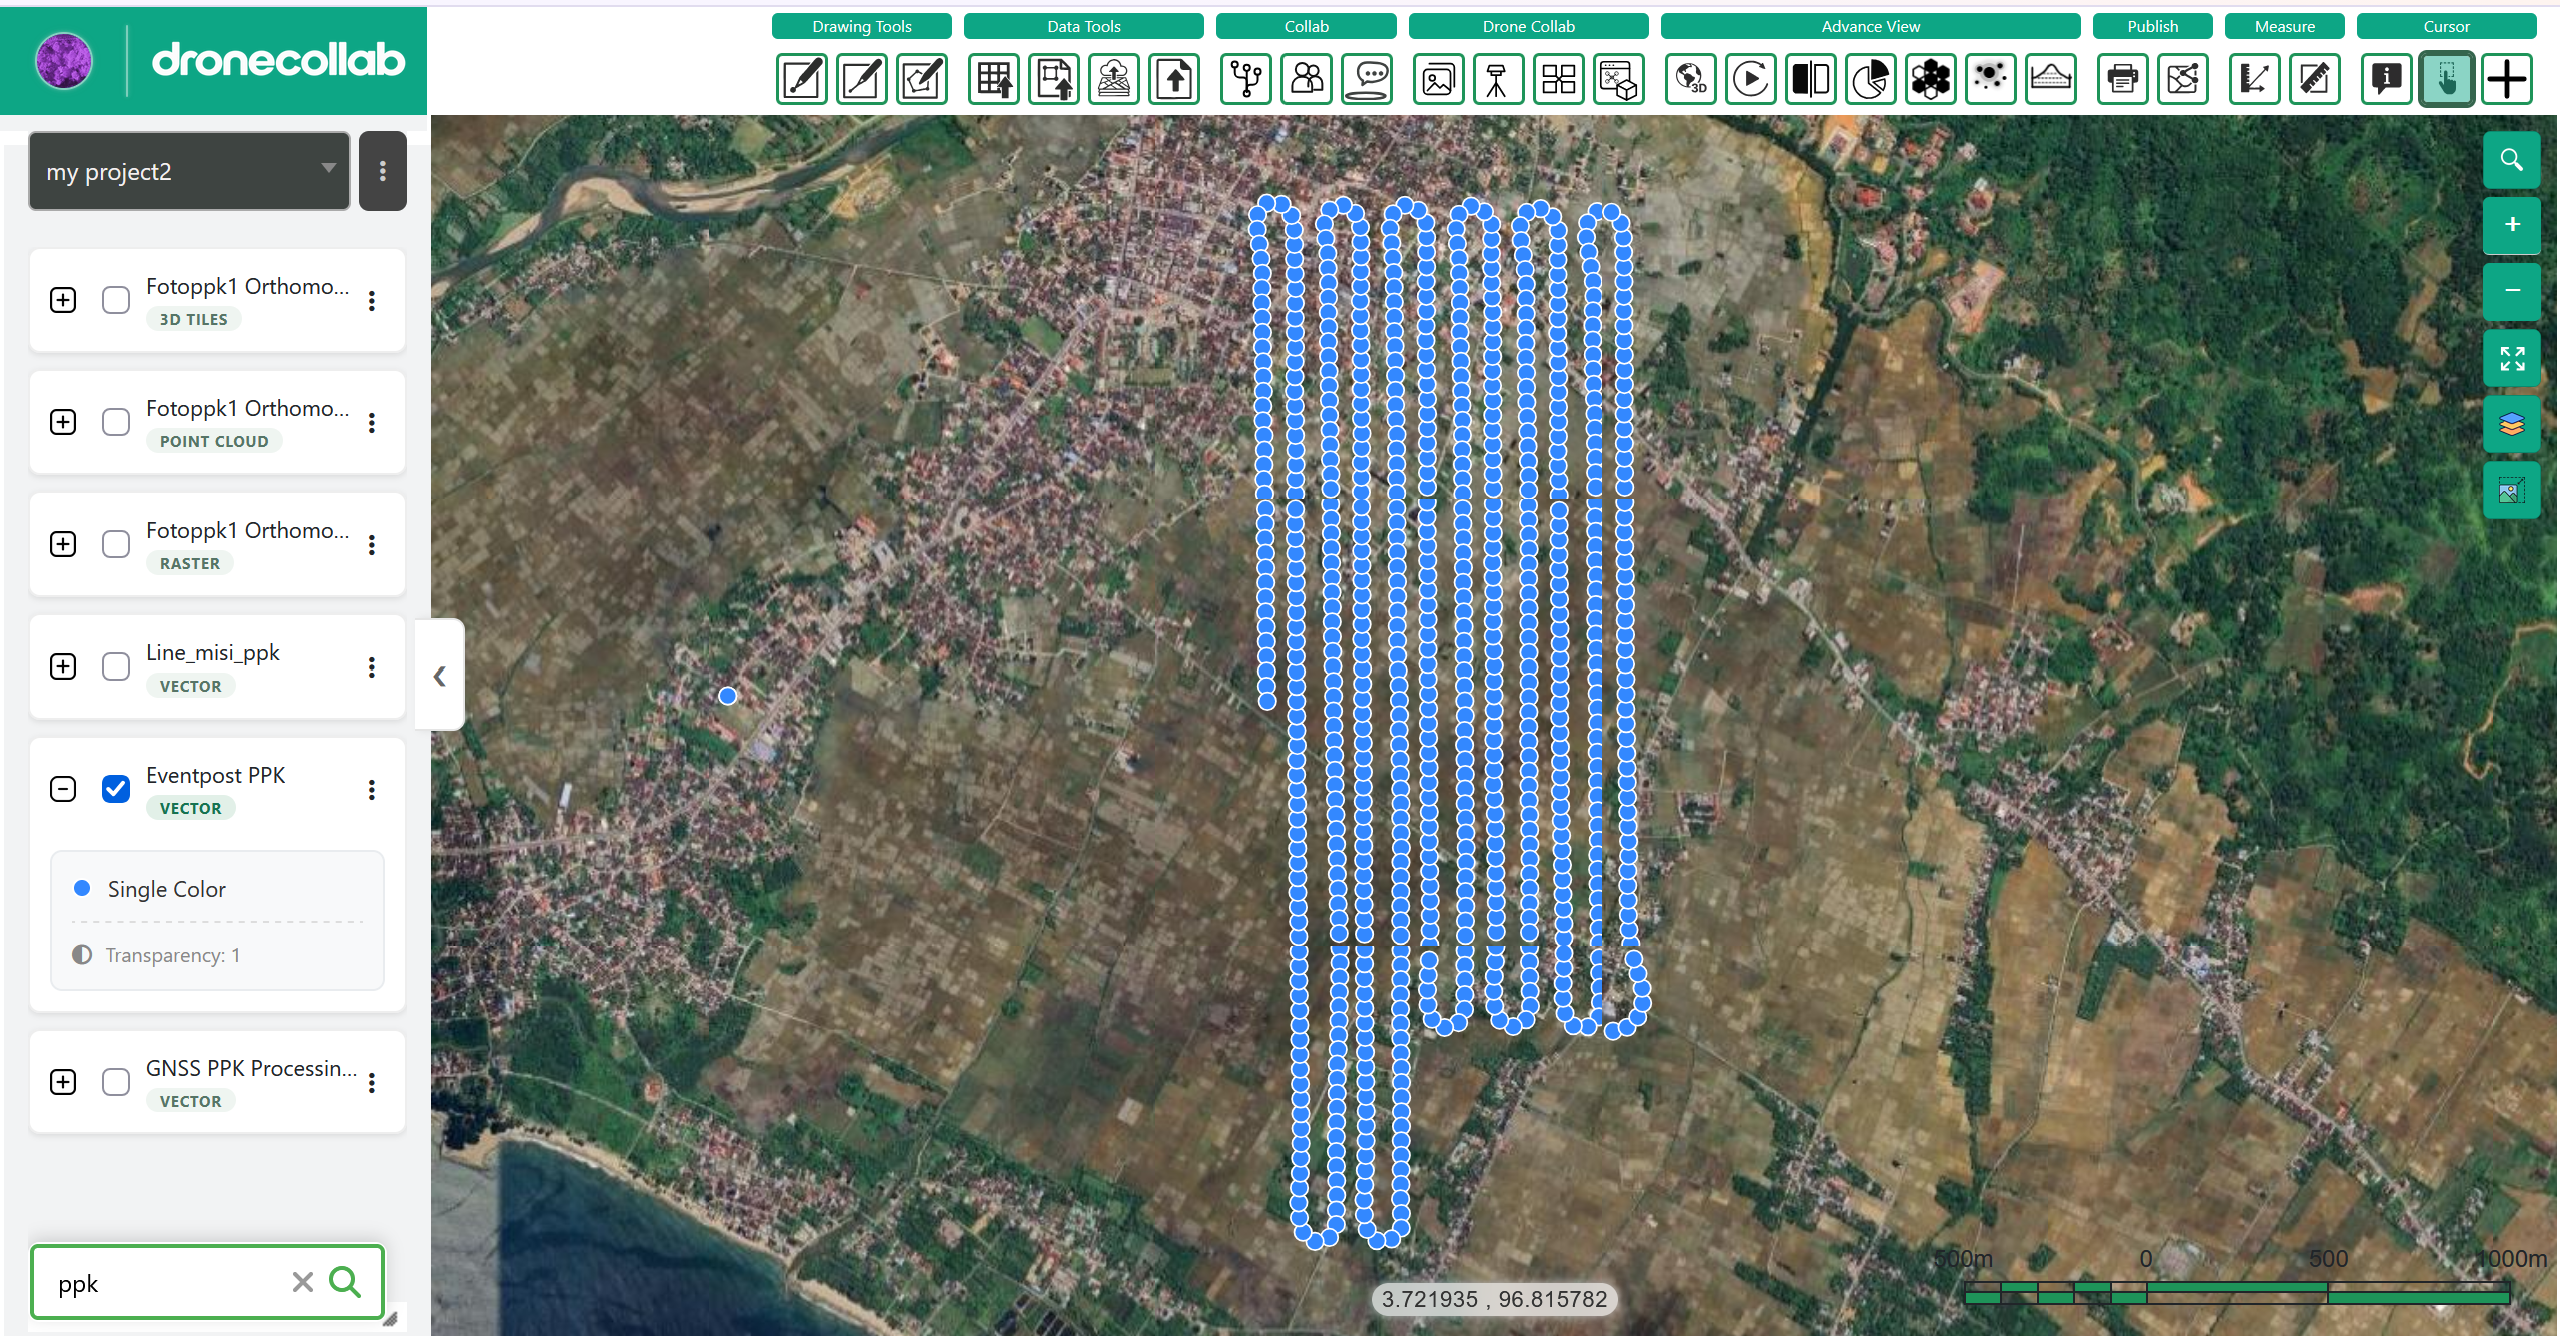
Bekijk FIX/FLOAT, precisievlag, epochs en events in My Processing. Bekijk Layers en download rapport en POS/CSV/GeoJSON. EventPost vereist geregistreerde cameratriggers.
Volledig formulier: velden, keuzes en uitleg
My Processing · Report / Layers
0.10 m markeert geschatte 3D-sigma, garandeert geen veldnauwkeurigheid en verandert FLOAT niet in FIX; FIX blijft q=1. Controleer rapport en FIX-percentage. Baanepochs verschillen van camera-EventPost.
| Veld | Standaard / keuzes |
|---|---|
| RTKLIB Fixed / Float / Fix rate | Native ambiguity status; FIX q=1 |
| ≤ threshold / estimated 3-D sigma | Separate precision acceptance flag |
| POS / CSV / GeoJSON | Full trajectory, report and supported downloads |
| EventPost GeoJSON / CSV | Camera-trigger-only positions when receiver events exist |
Geotag de foto's
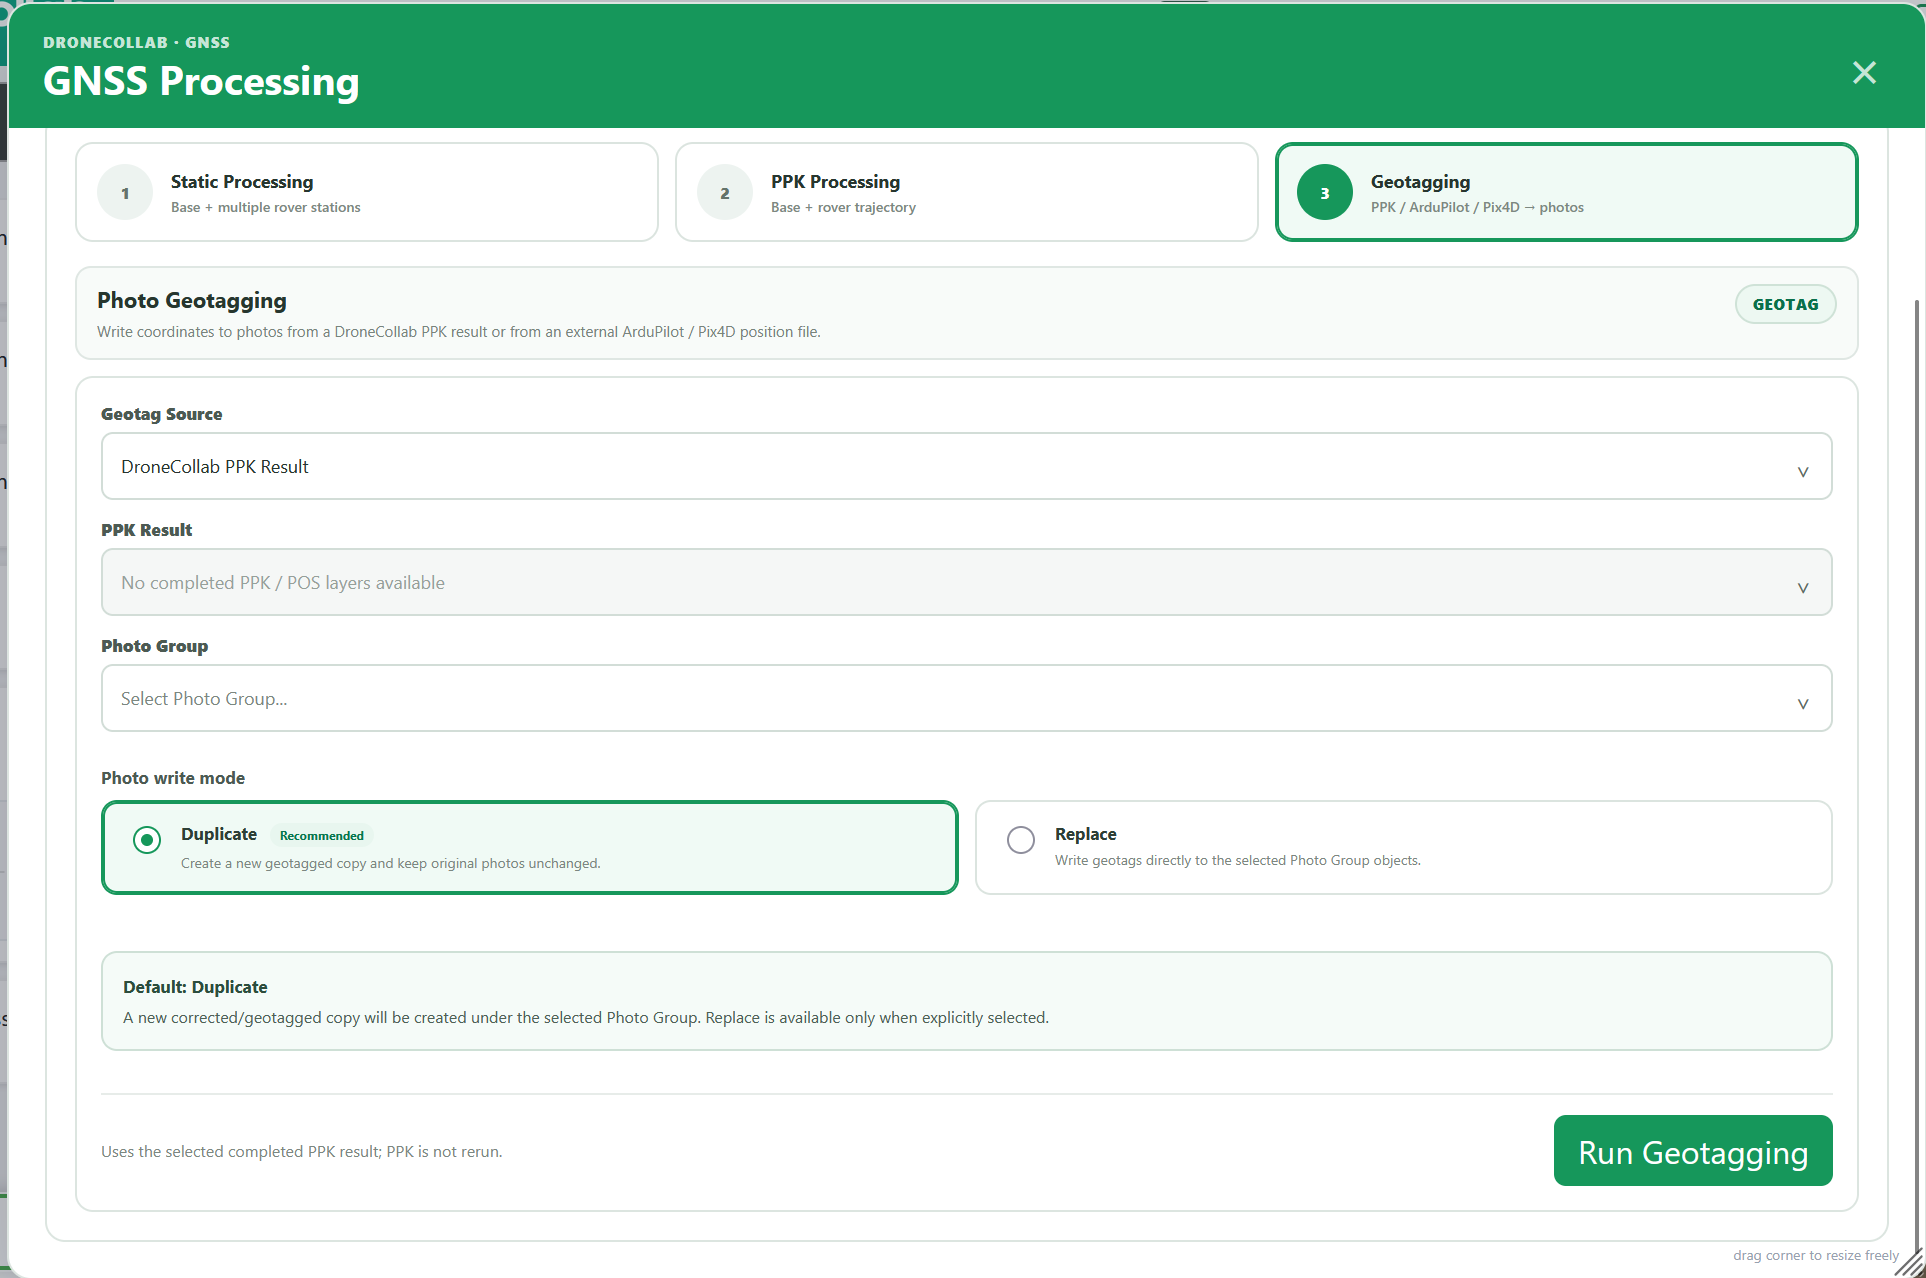
Upload eerst via Photos. Kies in Geotagging een voltooid PPK Result en de juiste Photo Group. Houd Duplicate, klik Run Geotagging en controleer kopieën vóór Ortho Processing.
Volledig formulier: velden, keuzes en uitleg
Geotagging · Source / Photo Group
Kies voltooide PPK/POS van het actieve project. Extern: ArduPilot .bin/.log/.tlog of Pix4D .csv/.txt/.xyz. Controleer fotogroep, tijden of bestandsnamen. PPK wordt niet herhaald; Duplicate bewaart originelen, Replace wijzigt objecten.
| Veld | Standaard / keuzes |
|---|---|
| Geotag Source | DroneCollab PPK Result (default) / ArduPilot Flight Log / Pix4D Position / Geolocation File |
| PPK Result | Completed PPK / POS layer; shown for PPK source |
| ArduPilot Flight Log | Shown for ArduPilot; .bin / .log / .tlog |
| Pix4D Position / Geolocation Data | Shown for Pix4D; .csv / .txt / .xyz |
| Photo Group | Photos from the same flight, uploaded in the active project |
| Photo write mode | Duplicate (default) / Replace |
| Run Geotagging | My Processing; writes photo GPS; no PPK rerun |
Lege lijst: controleer project, voltooiing en lagen/fotogroepen. Fout: lees taakmelding en NAV. Leeg EventPost: controleer triggers. Controleer fotocoördinaten en gebruik de gecorrigeerde groep in Basic Processing.
Bekijk de stappen → Basic Processing