
Buka GNSS Processing
Dalam kumpulan toolbar Drone Collab, klik ikon kedua: GNSS Tools bergambar tripod ukur. Buka New Processing.
Sediakan base melalui Static
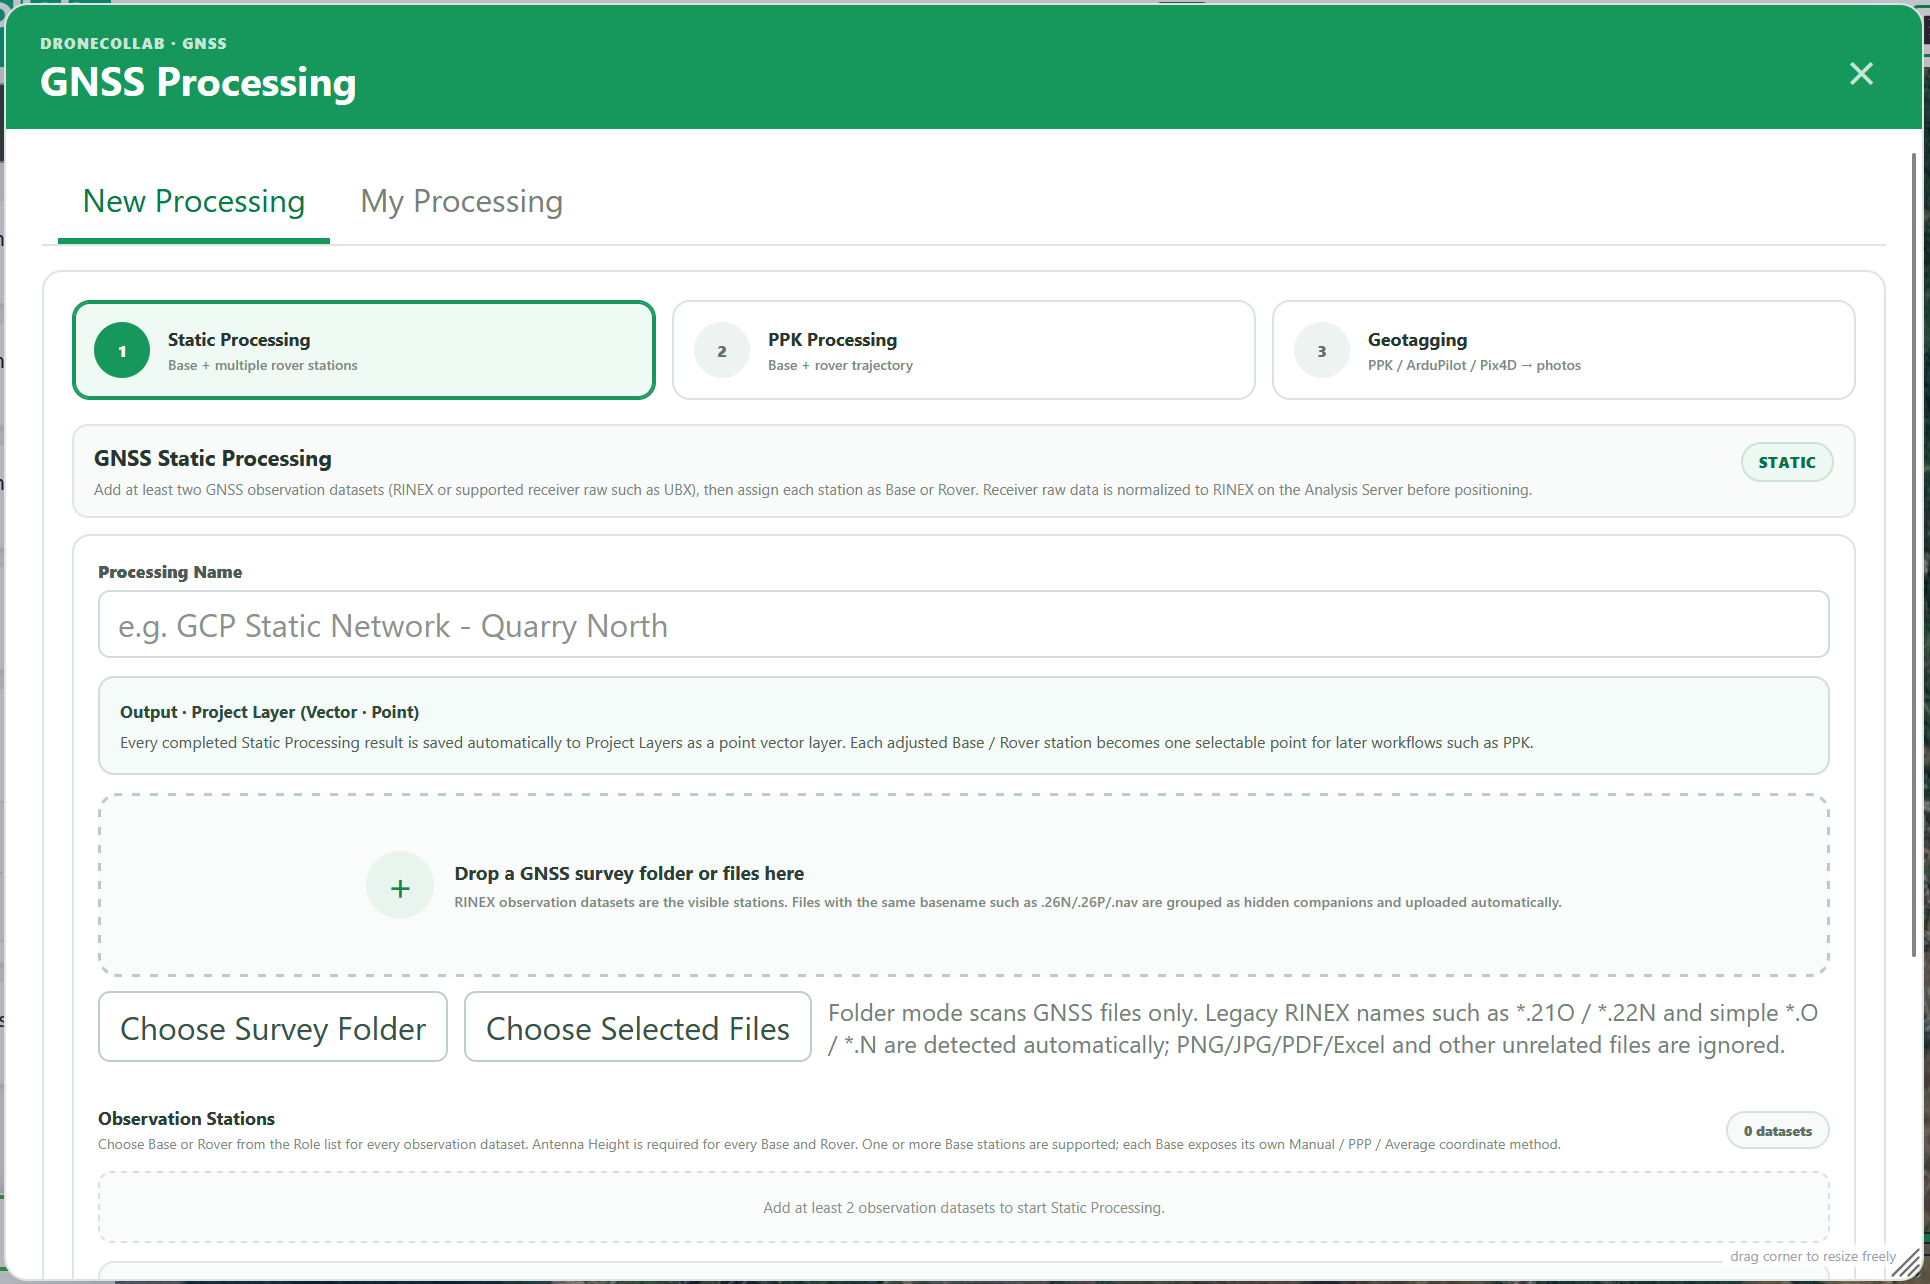
Muat naik sekurang-kurangnya dua pemerhatian stesen. Tetapkan satu Base dan satu Rover, isi tinggi antena setiap stesen serta koordinat setiap Base. Klik Process Static, pantau My Processing dan semak lapisan Point hasilnya.
Borang lengkap: medan, pilihan dan penjelasan
Nama medan mengikut borang DroneCollab. Tetapan lalai ialah titik permulaan; sesuaikan dengan pemerhatian. Static boleh dilangkau jika koordinat base telah disahkan secara bebas.
Static Processing · Observation Stations
Namakan kerja supaya mudah dikenal pasti. Muat naik pemerhatian RINEX atau raw receiver yang disokong seperti UBX. Static memerlukan Base dan Rover; PPK memerlukan satu Base dan sekurang-kurangnya satu Rover. Pastikan masa pemerhatian bertindih.
| Medan | Lalai / pilihan |
|---|---|
| Processing Name | GCP Static Network - Quarry North (example) |
| Choose Selected Files / Choose Survey Folder | RINEX OBS / supported receiver raw; ≥ 2 stations |
| Role | Base / Rover; ≥ 1 of each |
Static Processing · Base coordinate
Pilih koordinat Manual yang disahkan, PPP atau Average Single. PPP bergantung pada pemerhatian dan produk tersedia; Average Single ialah anggaran standalone, bukan titik kawalan ukur. X/Y manual ialah longitud/latitud darjah perpuluhan, bersama tinggi elipsoid tanah dalam meter; tukar koordinat unjuran dahulu. Gunakan titik perpuluhan untuk koordinat.
| Medan | Lalai / pilihan |
|---|---|
| Base coordinate | Manual coordinate (known) / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground h / Z | WGS84 decimal degrees · ground ellipsoidal height (m) |
Static Processing · Antenna Height (m)
Ukur secara menegak dari tanda ukur/tanah ke antenna reference point (ARP), bagi setiap stesen Static dan Base PPK. Julat 0–100 m; 1,800 dan 1.800 bermaksud 1,8 m. Isi tinggi tanah berasingan; solver menggunakan tinggi antena, jangan tambah dua kali.
| Medan | Lalai / pilihan |
|---|---|
| Antenna Height (m) | Required for every Base and Rover; 0–100 m |
Static Processing · Processing settings
Solution Mode Static memilih baseline bebas atau pelarasan rangkaian multi-base berwajaran; Auto memilih aliran. Scientific Strategy menguji profil terhad. Pilih Kinematic untuk dron bergerak; Static untuk receiver tetap. PPK Auto Optimize membandingkan profil apabila kualiti awal lemah; Standard menggunakan satu profil.
| Medan | Lalai / pilihan |
|---|---|
| Solution Mode | Auto (default) / Independent Base → Rover baselines / Multi-base Network · weighted least squares |
| Scientific Strategy | Auto Scientific (default) / Single RTKLIB profile |
| Process Static | My Processing → completed Project Layer (Vector · Point) |
Betulkan penerbangan dengan PPK
Pilih PPK Processing. Muat naik pemerhatian Base, tetapkan koordinat dan tinggi antena, kemudian tambah pemerhatian Rover dron. Semak PPK configuration dan klik Process PPK.

Borang lengkap: medan, pilihan dan penjelasan
PPK Processing · Base / Rover
Namakan kerja supaya mudah dikenal pasti. Muat naik pemerhatian RINEX atau raw receiver yang disokong seperti UBX. Static memerlukan Base dan Rover; PPK memerlukan satu Base dan sekurang-kurangnya satu Rover. Pastikan masa pemerhatian bertindih.
| Medan | Lalai / pilihan |
|---|---|
| Processing Name | Flight 01 PPK (example) |
| Base Observation / Raw | One Base observation / supported raw |
| Rover / Drone Observation | One or more Rover observations; companion NAV separated automatically |
PPK Processing · Base Coordinate
Pilih koordinat Manual yang disahkan, PPP atau Average Single. PPP bergantung pada pemerhatian dan produk tersedia; Average Single ialah anggaran standalone, bukan titik kawalan ukur. X/Y manual ialah longitud/latitud darjah perpuluhan, bersama tinggi elipsoid tanah dalam meter; tukar koordinat unjuran dahulu. Gunakan titik perpuluhan untuk koordinat.
| Medan | Lalai / pilihan |
|---|---|
| Base Coordinate | Project Point Layer (default) / Manual Known Coordinate / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground Ellipsoidal Height / Z | Manual Known only; decimal degrees and ground ellipsoidal height (m) |
PPK Processing · Antenna Height (m)
Ukur secara menegak dari tanda ukur/tanah ke antenna reference point (ARP), bagi setiap stesen Static dan Base PPK. Julat 0–100 m; 1,800 dan 1.800 bermaksud 1,8 m. Isi tinggi tanah berasingan; solver menggunakan tinggi antena, jangan tambah dua kali.
| Medan | Lalai / pilihan |
|---|---|
| Antenna Height (m) | Required; vertical ground → ARP, 0–100 m |
PPK Processing · Project Point Layer
Project Point Layer membaca X/Y daripada titik dipilih. Pilih Base Point sebenar dan medan Z tinggi elipsoid tanah, sebaiknya ellipsoidal_height_m. Pengesanan automatik tidak mengesahkan datum tinggi. Manual Z muncul selepas Manual value dipilih; gunakan jika tiada medan sesuai.
| Medan | Lalai / pilihan |
|---|---|
| Point Layer | Point layer in active project, including completed Static results |
| Base Point | The actual reference station in that layer |
| Z Field | Detected numeric property / Geometry Z / layer API Z / Manual value |
| Manual Z Value (m) | Only when Z Field = Manual value; ground ellipsoidal height |
PPK Processing · PPK configuration
Solution Mode Static memilih baseline bebas atau pelarasan rangkaian multi-base berwajaran; Auto memilih aliran. Scientific Strategy menguji profil terhad. Pilih Kinematic untuk dron bergerak; Static untuk receiver tetap. PPK Auto Optimize membandingkan profil apabila kualiti awal lemah; Standard menggunakan satu profil.
| Medan | Lalai / pilihan |
|---|---|
| Positioning Mode | Kinematic (default) / Static |
| PPK Solver Strategy | Auto Optimize (default) / Standard RTKLIB |
| Process PPK | My Processing → completed outputs |
Static / PPK · Satellite Selection & Frequency
Auto mengesan konstelasi dan frekuensi sepunya. Manual menggunakan GPS, Galileo, BeiDou, GLONASS dan QZSS yang ditanda. Pilih isyarat yang direkod oleh Base dan Rover sahaja; L1+L2+L5 tidak mencipta pemerhatian yang tiada.
| Medan | Lalai / pilihan |
|---|---|
| Satellite Selection | Automatic (default) / Manual constellation selection |
| GNSS Constellations | GPS / Galileo / BeiDou / GLONASS / QZSS; all checked initially; Manual only |
| Frequency | Auto (default) / L1 only / L1+L2 / L1+L2+L5 |
Static / PPK · Elevation & Ambiguity
Elevation Mask mengecualikan satelit di bawah sudut dipilih. Ambiguity Resolution mengawal penyelesaian ambiguiti integer. AR Ratio Threshold ialah nisbah pengesahan, bukan ketepatan meter; lalai 3,0, julat 1,5–10. Kekalkan Auto kecuali ada sebab khusus.
| Medan | Lalai / pilihan |
|---|---|
| Elevation Mask | 10° / 15° (default) / 20° |
| Ambiguity Resolution | Auto (default) / Fix-and-Hold / Continuous |
| AR Ratio Threshold | 3.0 (default); min 1.5, max 10, step 0.1 |
Static / PPK · Ionosphere & Troposphere
Ionosphere dan Troposphere mengawal model atmosfera. Auto memilih model yang dilaksanakan; pilihan Broadcast, Estimate, Iono-free dan Off mengikut senarai. Iono-free memerlukan pemerhatian berbilang frekuensi yang sesuai. Off mematikan pembetulan itu.
| Medan | Lalai / pilihan |
|---|---|
| Ionosphere | Auto (default) / Broadcast model / Estimate / Iono-free combination / Off |
| Troposphere | Auto · Saastamoinen (default) / Saastamoinen / Estimate / Off |
Static / PPK · Navigation & Ephemeris
Navigasi boleh datang daripada NAV pendamping atau raw yang ditukar; proses tetap memerlukan navigasi sah. SP3/CLK ialah produk tepat, bukan pemerhatian Rover. Pilih Precise dengan produk sesuai; gunakan Raw → RINEX atau penukar vendor jika raw tidak dikenal pasti.
| Medan | Lalai / pilihan |
|---|---|
| Ephemeris | Auto · precise when available (default) / Broadcast / Precise SP3 / CLK |
| Navigation / Precise Products (Static) · Navigation / Ephemeris (PPK) | Companion RINEX NAV / generated navigation; optional SP3/CLK products |
Static / PPK · Vertical Height
Vertical Height memilih model geoid output. Lalai EGM2008 2.5′; resolusi lain ialah alternatif. GNSS menyelesaikan h elipsoid dahulu, kemudian H = h − N apabila geoid tersedia. Semak status penukaran menegak dan gunakan tinggi elipsoid untuk input Base.
| Medan | Lalai / pilihan |
|---|---|
| Vertical Height | EGM2008 2.5′ (default) / EGM2008 1′ / EGM96 5′ / EGM96 15′ / EGM84 15′ |
Static / PPK · Precision Acceptance (m)
Precision Acceptance lalai 0,10 m (julat 0,01–1,00 m) menandai anggaran sigma 3D. Ia bukan jaminan ketepatan lapangan dan tidak menukar FLOAT kepada FIX; FIX RTKLIB kekal q=1. Semak laporan, kadar FIX dan amaran. Epoch laluan penuh berbeza daripada posisi trigger kamera EventPost.
| Medan | Lalai / pilihan |
|---|---|
| Precision Acceptance (m) | 0.10 (default); min 0.01, max 1.00, step 0.01 |
Semak laluan dan EventPost
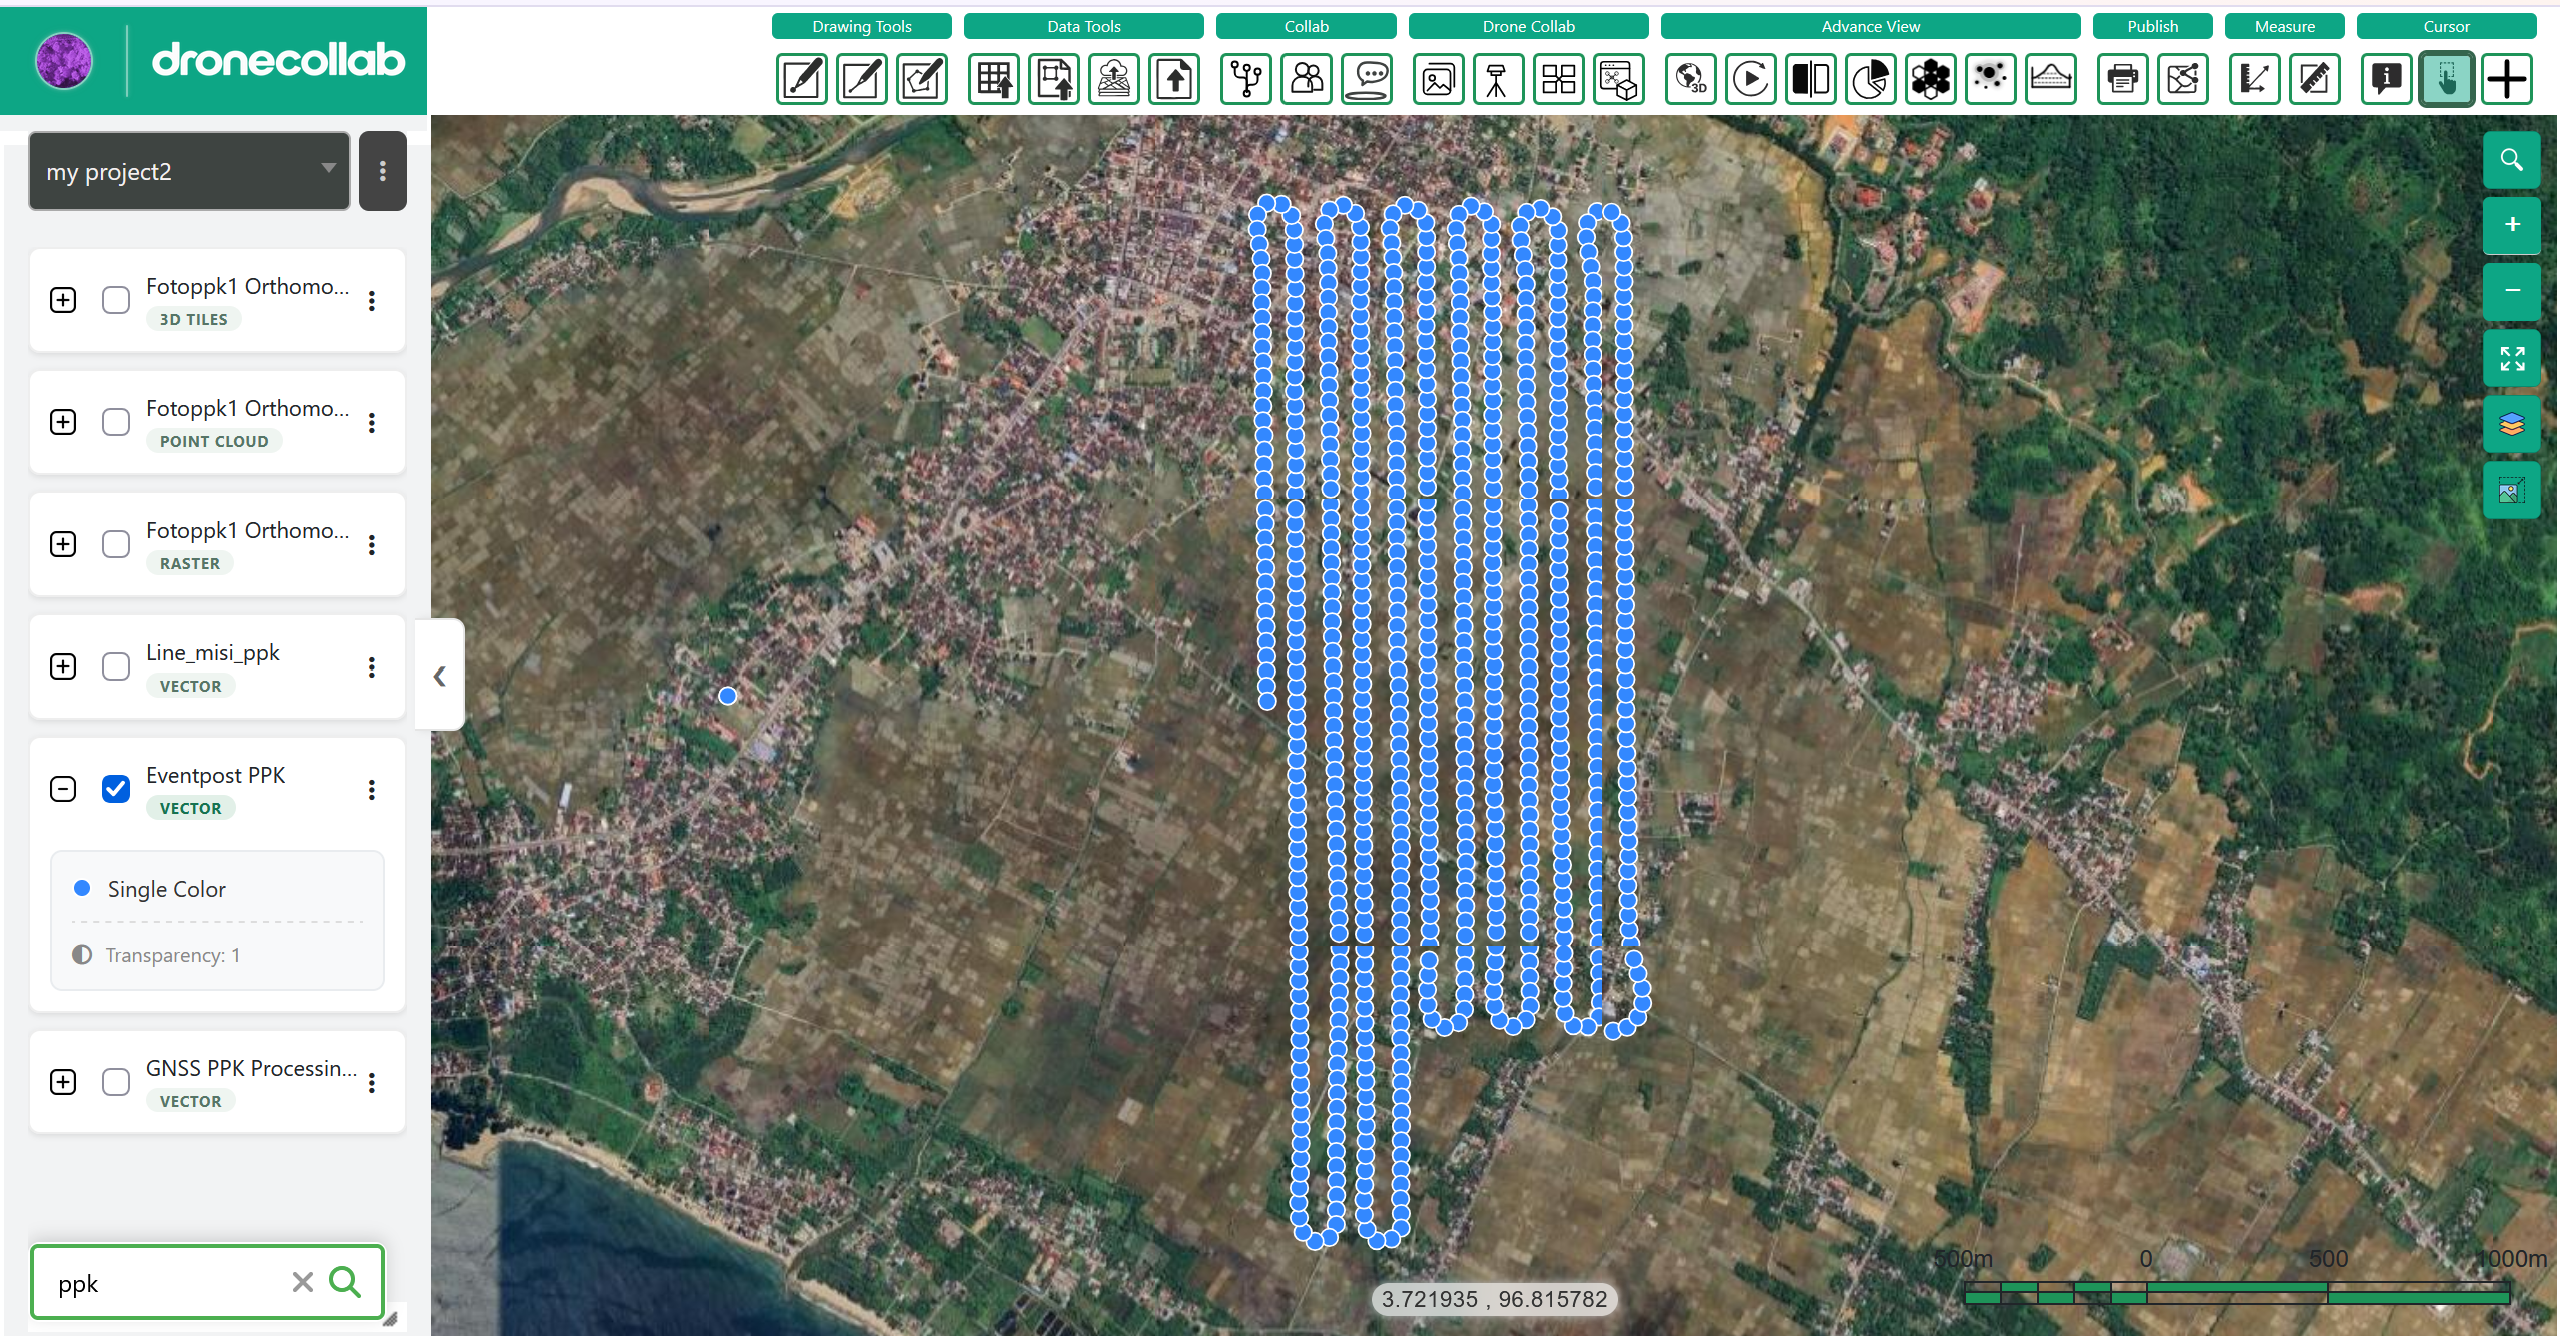
Dalam My Processing, semak FIX/FLOAT, ketepatan diterima, epoch dan bilangan event. Lihat Layers dan muat turun laporan serta POS, CSV atau GeoJSON yang tersedia. EventPost memerlukan rekod trigger kamera.
Borang lengkap: medan, pilihan dan penjelasan
My Processing · Report / Layers
Precision Acceptance lalai 0,10 m (julat 0,01–1,00 m) menandai anggaran sigma 3D. Ia bukan jaminan ketepatan lapangan dan tidak menukar FLOAT kepada FIX; FIX RTKLIB kekal q=1. Semak laporan, kadar FIX dan amaran. Epoch laluan penuh berbeza daripada posisi trigger kamera EventPost.
| Medan | Lalai / pilihan |
|---|---|
| RTKLIB Fixed / Float / Fix rate | Native ambiguity status; FIX q=1 |
| ≤ threshold / estimated 3-D sigma | Separate precision acceptance flag |
| POS / CSV / GeoJSON | Full trajectory, report and supported downloads |
| EventPost GeoJSON / CSV | Camera-trigger-only positions when receiver events exist |
Geotag foto
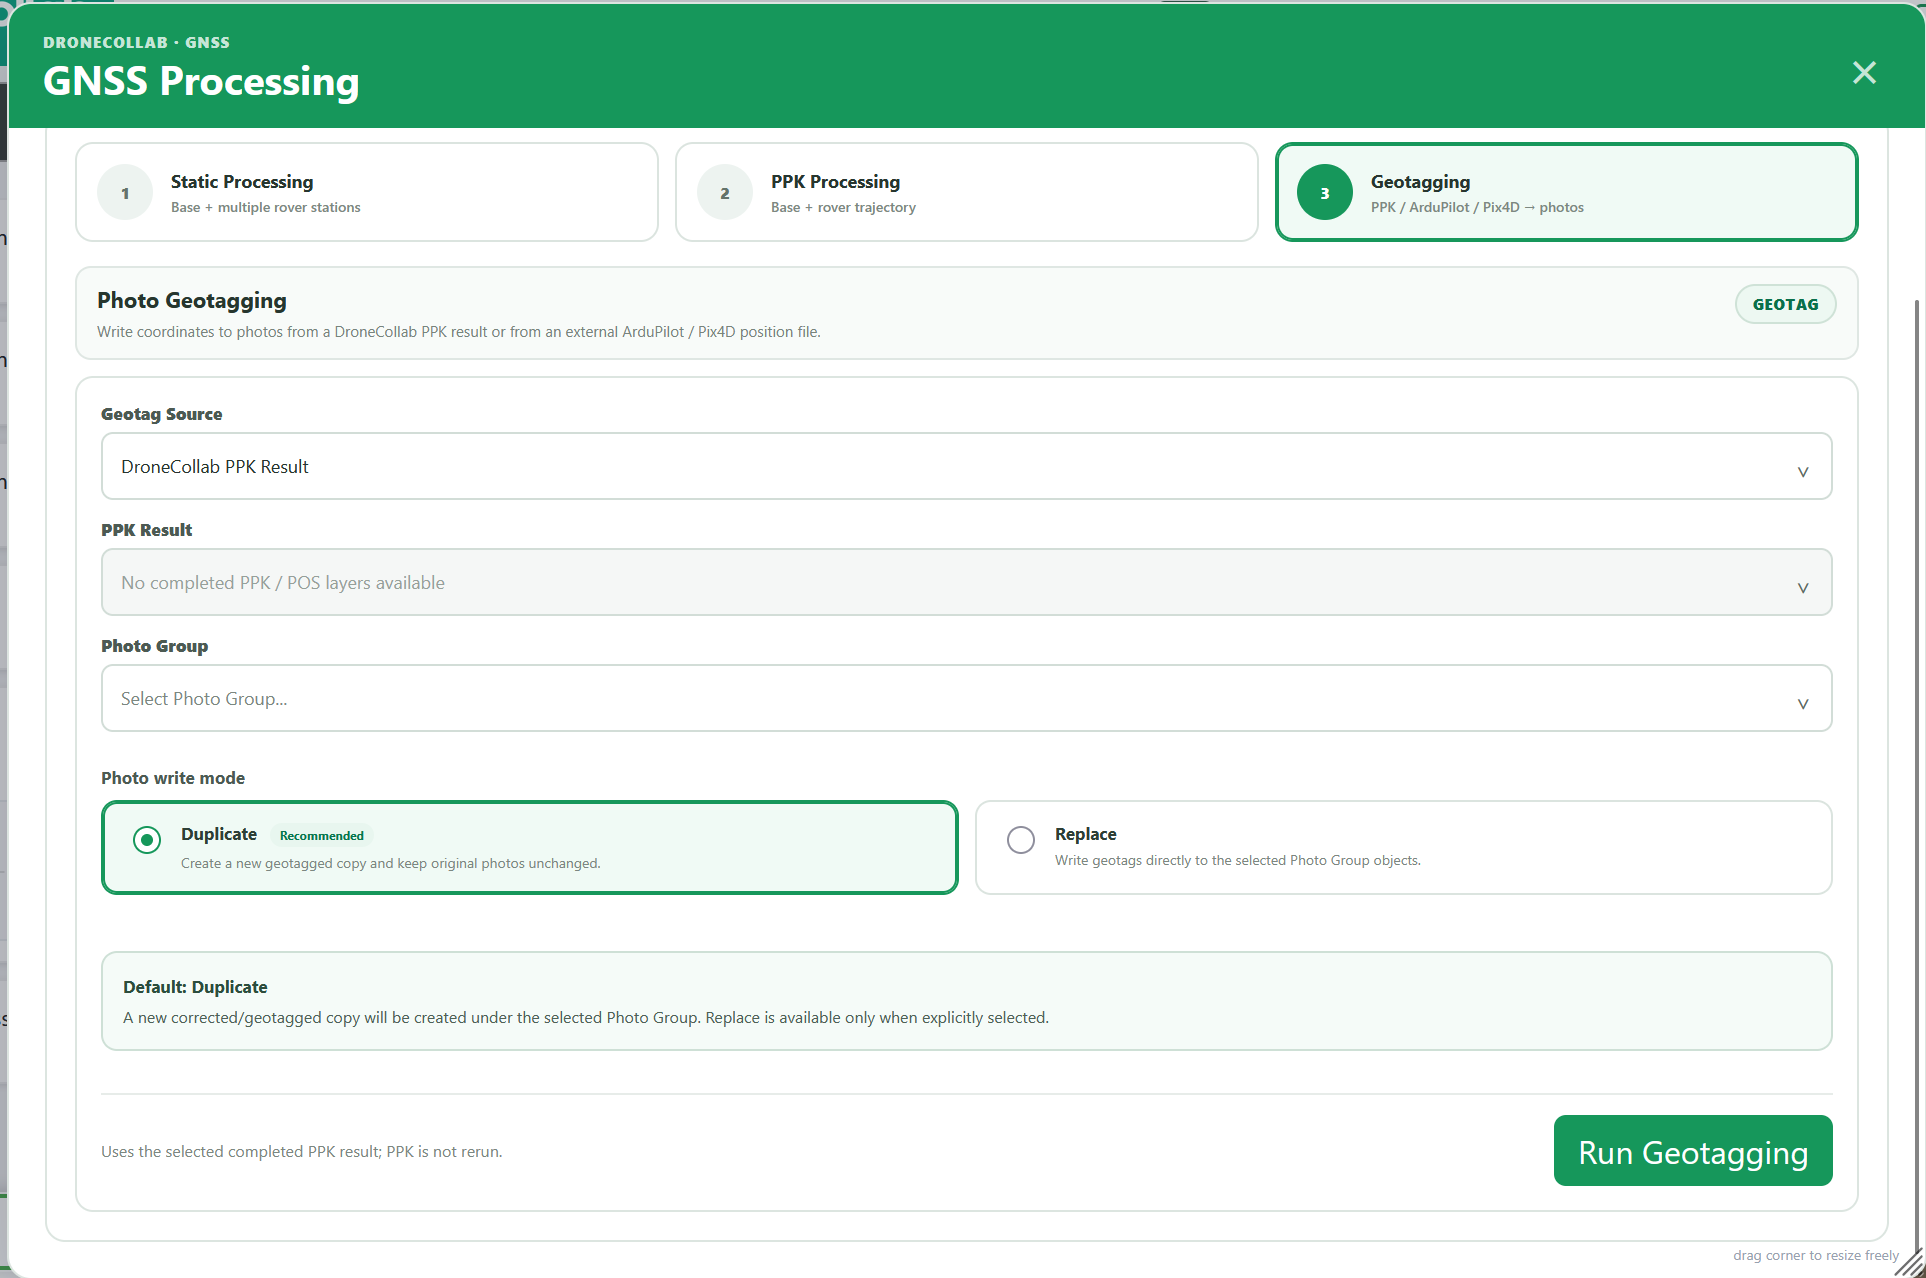
Muat naik foto melalui Photos dahulu. Buka Geotagging, pilih PPK Result yang selesai dan Photo Group penerbangan yang sepadan. Kekalkan Duplicate, klik Run Geotagging dan semak salinan sebelum Ortho Processing.
Borang lengkap: medan, pilihan dan penjelasan
Geotagging · Source / Photo Group
PPK Result menyenaraikan lapisan PPK/POS selesai dalam projek aktif. Sumber luaran menerima ArduPilot .bin/.log/.tlog atau Pix4D .csv/.txt/.xyz. Padankan Photo Group dengan penerbangan dan semak masa kamera atau nama fail. PPK tidak diulang. Duplicate mengekalkan asal; Replace menulis kepada objek dipilih.
| Medan | Lalai / pilihan |
|---|---|
| Geotag Source | DroneCollab PPK Result (default) / ArduPilot Flight Log / Pix4D Position / Geolocation File |
| PPK Result | Completed PPK / POS layer; shown for PPK source |
| ArduPilot Flight Log | Shown for ArduPilot; .bin / .log / .tlog |
| Pix4D Position / Geolocation Data | Shown for Pix4D; .csv / .txt / .xyz |
| Photo Group | Photos from the same flight, uploaded in the active project |
| Photo write mode | Duplicate (default) / Replace |
| Run Geotagging | My Processing; writes photo GPS; no PPK rerun |
Jika dropdown kosong, semak projek aktif, kerja selesai serta lapisan atau kumpulan foto. Jika gagal, baca mesej kerja dan input navigasi. Jika EventPost kosong, semak trigger receiver. Selepas geotagging, semak koordinat foto contoh dan gunakan kumpulan dibetulkan dalam Basic Processing.
Ikuti langkah → Basic Processing