
Aprire GNSS Processing
Nel gruppo Drone Collab clicca il secondo simbolo GNSS Tools con treppiede topografico. Apri New Processing.
Preparare la base con Static
Carica almeno due osservazioni e assegna una Base e un Rover. Compila tutte le altezze antenna e ogni coordinata Base. Clicca Process Static; controlla My Processing e il layer Point completato.
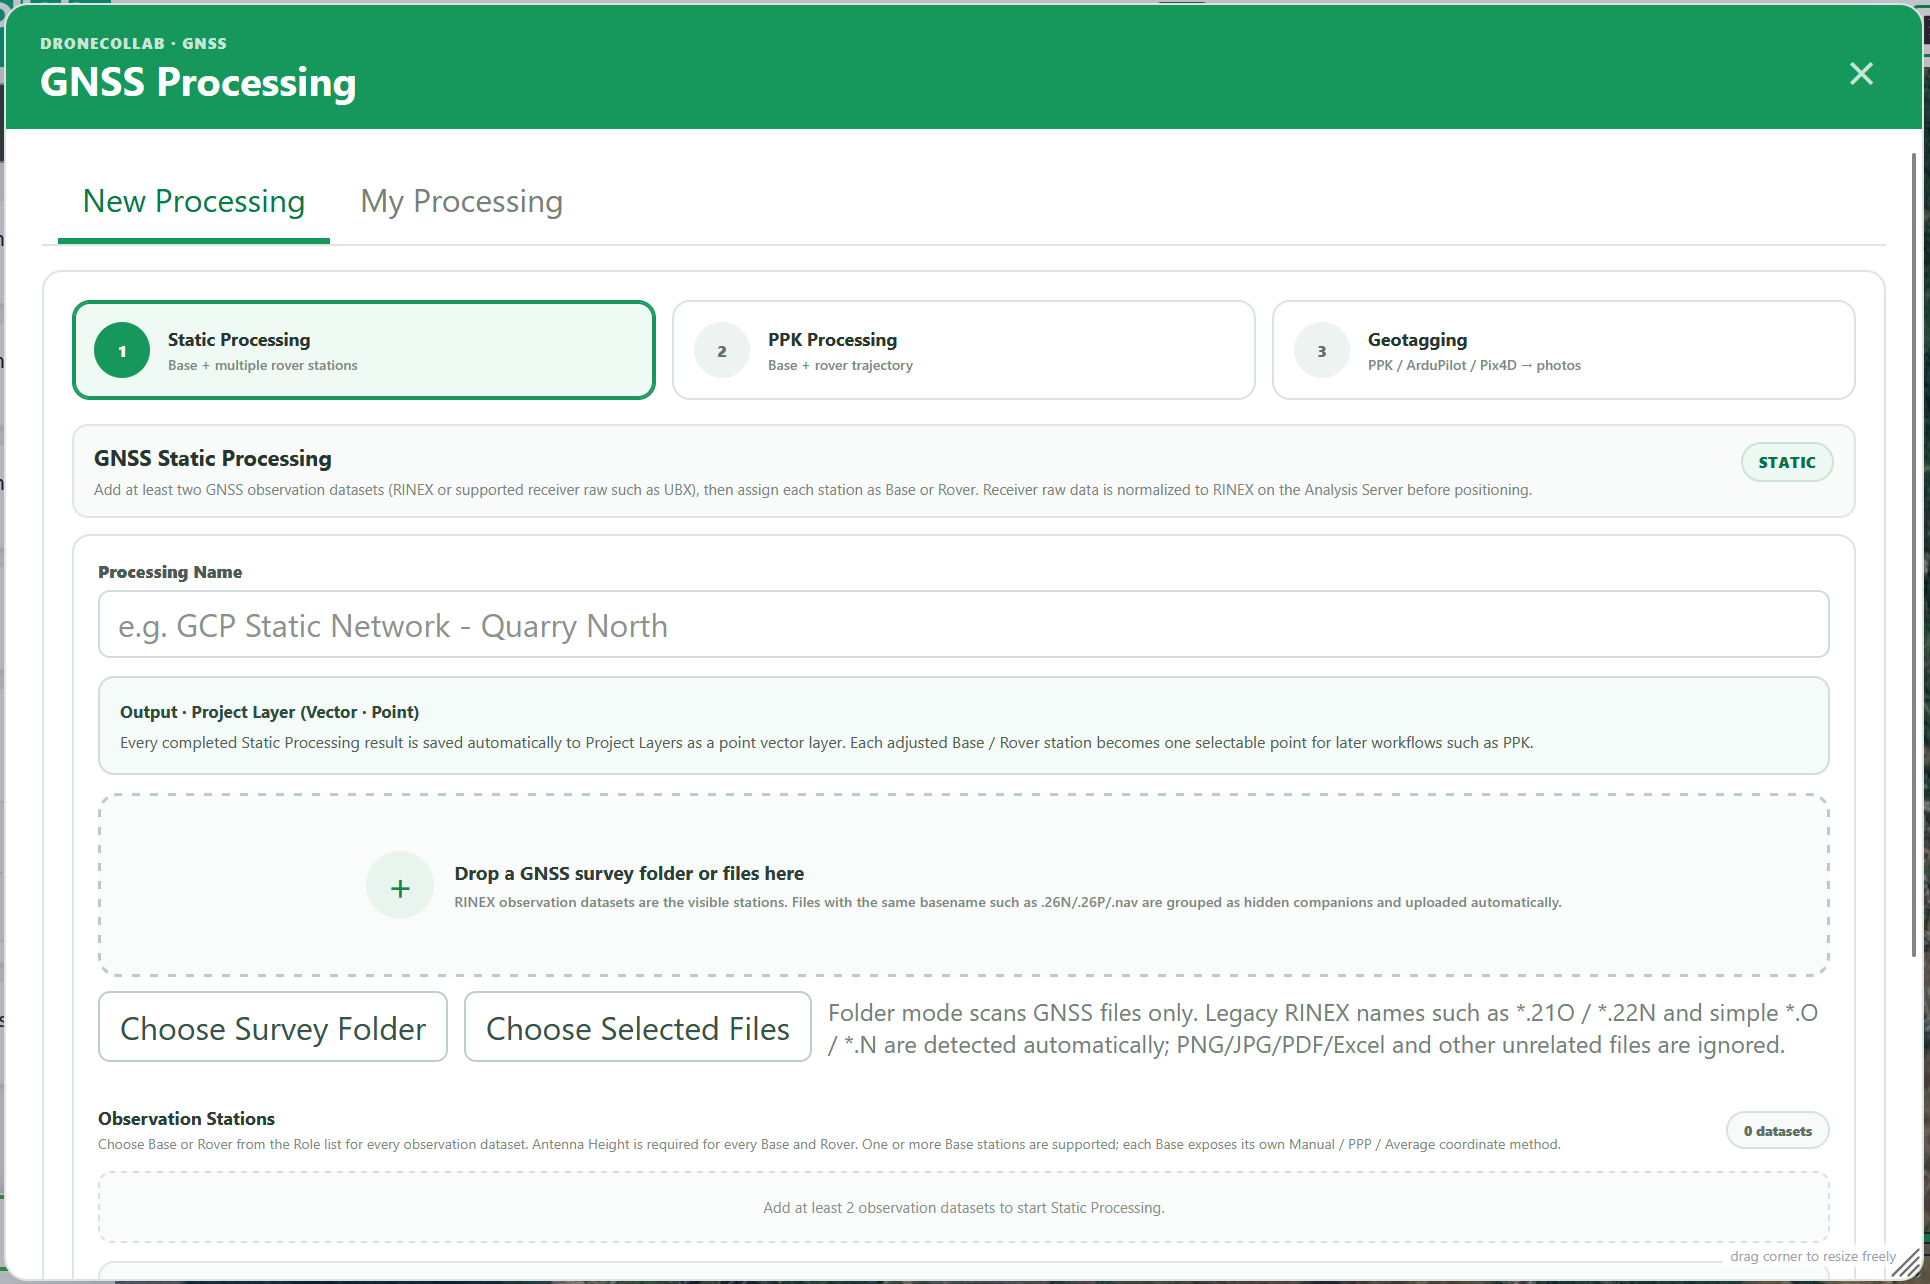
Modulo completo: campi, scelte e spiegazioni
I nomi corrispondono al modulo. Adatta i valori iniziali alle osservazioni. Static è facoltativo con una coordinata base verificata indipendentemente.
Static Processing · Observation Stations
Assegna un nome e carica RINEX o raw supportato come UBX. I tempi di osservazione Base/Rover devono sovrapporsi.
| Campo | Predefinito / scelte |
|---|---|
| Processing Name | GCP Static Network - Quarry North (example) |
| Choose Selected Files / Choose Survey Folder | RINEX OBS / supported receiver raw; ≥ 2 stations |
| Role | Base / Rover; ≥ 1 of each |
Static Processing · Base coordinate
Manual usa coordinate verificate; PPP dipende da dati/prodotti, Average Single è una stima autonoma. X/Y manuali sono longitudine/latitudine in gradi decimali, Z quota ellissoidica del terreno in metri. Converti prima coordinate proiettate; usa punto decimale.
| Campo | Predefinito / scelte |
|---|---|
| Base coordinate | Manual coordinate (known) / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground h / Z | WGS84 decimal degrees · ground ellipsoidal height (m) |
Static Processing · Antenna Height (m)
Misura verticalmente dal caposaldo all'ARP per ogni stazione Static e Base PPK: 0–100 m. 1,800 e 1.800 significano 1,8 m. Il solver applica l'altezza antenna: non sommarla due volte.
| Campo | Predefinito / scelte |
|---|---|
| Antenna Height (m) | Required for every Base and Rover; 0–100 m |
Static Processing · Processing settings
Static offre baseline indipendenti o rete ponderata. Drone mobile: Kinematic; ricevitore fermo: Static. Auto prova profili; PPK confronta alternative con qualità iniziale debole. Standard usa un profilo.
| Campo | Predefinito / scelte |
|---|---|
| Solution Mode | Auto (default) / Independent Base → Rover baselines / Multi-base Network · weighted least squares |
| Scientific Strategy | Auto Scientific (default) / Single RTKLIB profile |
| Process Static | My Processing → completed Project Layer (Vector · Point) |
Correggere il volo con PPK
In PPK Processing carica osservazione Base, scegli coordinata e altezza antenna e aggiungi i Rover del drone. Controlla PPK configuration e clicca Process PPK.

Modulo completo: campi, scelte e spiegazioni
PPK Processing · Base / Rover
Assegna un nome e carica RINEX o raw supportato come UBX. I tempi di osservazione Base/Rover devono sovrapporsi.
| Campo | Predefinito / scelte |
|---|---|
| Processing Name | Flight 01 PPK (example) |
| Base Observation / Raw | One Base observation / supported raw |
| Rover / Drone Observation | One or more Rover observations; companion NAV separated automatically |
PPK Processing · Base Coordinate
Manual usa coordinate verificate; PPP dipende da dati/prodotti, Average Single è una stima autonoma. X/Y manuali sono longitudine/latitudine in gradi decimali, Z quota ellissoidica del terreno in metri. Converti prima coordinate proiettate; usa punto decimale.
| Campo | Predefinito / scelte |
|---|---|
| Base Coordinate | Project Point Layer (default) / Manual Known Coordinate / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground Ellipsoidal Height / Z | Manual Known only; decimal degrees and ground ellipsoidal height (m) |
PPK Processing · Antenna Height (m)
Misura verticalmente dal caposaldo all'ARP per ogni stazione Static e Base PPK: 0–100 m. 1,800 e 1.800 significano 1,8 m. Il solver applica l'altezza antenna: non sommarla due volte.
| Campo | Predefinito / scelte |
|---|---|
| Antenna Height (m) | Required; vertical ground → ARP, 0–100 m |
PPK Processing · Project Point Layer
Scegli Base Point corretto e Z ellissoidico del terreno, preferibilmente ellipsoidal_height_m. Il rilevamento non verifica il datum verticale. Senza campo adatto, usa Manual value e Manual Z.
| Campo | Predefinito / scelte |
|---|---|
| Point Layer | Point layer in active project, including completed Static results |
| Base Point | The actual reference station in that layer |
| Z Field | Detected numeric property / Geometry Z / layer API Z / Manual value |
| Manual Z Value (m) | Only when Z Field = Manual value; ground ellipsoidal height |
PPK Processing · PPK configuration
Static offre baseline indipendenti o rete ponderata. Drone mobile: Kinematic; ricevitore fermo: Static. Auto prova profili; PPK confronta alternative con qualità iniziale debole. Standard usa un profilo.
| Campo | Predefinito / scelte |
|---|---|
| Positioning Mode | Kinematic (default) / Static |
| PPK Solver Strategy | Auto Optimize (default) / Standard RTKLIB |
| Process PPK | My Processing → completed outputs |
Static / PPK · Satellite Selection & Frequency
Auto rileva costellazioni/frequenze comuni; Manual usa i sistemi selezionati. Scegli segnali registrati da entrambi; L1+L2+L5 non crea osservazioni mancanti.
| Campo | Predefinito / scelte |
|---|---|
| Satellite Selection | Automatic (default) / Manual constellation selection |
| GNSS Constellations | GPS / Galileo / BeiDou / GLONASS / QZSS; all checked initially; Manual only |
| Frequency | Auto (default) / L1 only / L1+L2 / L1+L2+L5 |
Static / PPK · Elevation & Ambiguity
Elevation Mask esclude satelliti bassi. Ambiguity Resolution risolve ambiguità intere. AR Ratio è un rapporto di validazione, non precisione metrica: iniziale 3.0, intervallo 1.5–10.
| Campo | Predefinito / scelte |
|---|---|
| Elevation Mask | 10° / 15° (default) / 20° |
| Ambiguity Resolution | Auto (default) / Fix-and-Hold / Continuous |
| AR Ratio Threshold | 3.0 (default); min 1.5, max 10, step 0.1 |
Static / PPK · Ionosphere & Troposphere
Ionosphere/Troposphere controllano modelli atmosferici. Auto sceglie il modello; Iono-free richiede osservazioni multifrequenza adatte. Off disattiva la correzione.
| Campo | Predefinito / scelte |
|---|---|
| Ionosphere | Auto (default) / Broadcast model / Estimate / Iono-free combination / Off |
| Troposphere | Auto · Saastamoinen (default) / Saastamoinen / Estimate / Off |
Static / PPK · Navigation & Ephemeris
NAV può accompagnare le osservazioni o derivare dal raw, ma serve navigazione utilizzabile. SP3/CLK sono prodotti precisi. Precise richiede prodotti adatti; raw non riconosciuto va convertito con Raw → RINEX o strumento del produttore.
| Campo | Predefinito / scelte |
|---|---|
| Ephemeris | Auto · precise when available (default) / Broadcast / Precise SP3 / CLK |
| Navigation / Precise Products (Static) · Navigation / Ephemeris (PPK) | Companion RINEX NAV / generated navigation; optional SP3/CLK products |
Static / PPK · Vertical Height
Vertical Height iniziale: EGM2008 2.5′. Prima h ellissoidico, poi H = h − N se il geoide è disponibile. Controlla lo stato della conversione; Base usa quota ellissoidica.
| Campo | Predefinito / scelte |
|---|---|
| Vertical Height | EGM2008 2.5′ (default) / EGM2008 1′ / EGM96 5′ / EGM96 15′ / EGM84 15′ |
Static / PPK · Precision Acceptance (m)
0.10 m segnala sigma 3D stimata, non garantisce accuratezza sul campo né trasforma FLOAT in FIX; FIX resta q=1. Controlla rapporto e percentuale FIX. Epoche della traiettoria ed EventPost camera sono diversi.
| Campo | Predefinito / scelte |
|---|---|
| Precision Acceptance (m) | 0.10 (default); min 0.01, max 1.00, step 0.01 |
Controllare traiettoria ed EventPost
In My Processing verifica FIX/FLOAT, precisione accettata, epoche ed eventi. Guarda Layers, rapporto e POS/CSV/GeoJSON. EventPost richiede eventi registrati di scatto della fotocamera.
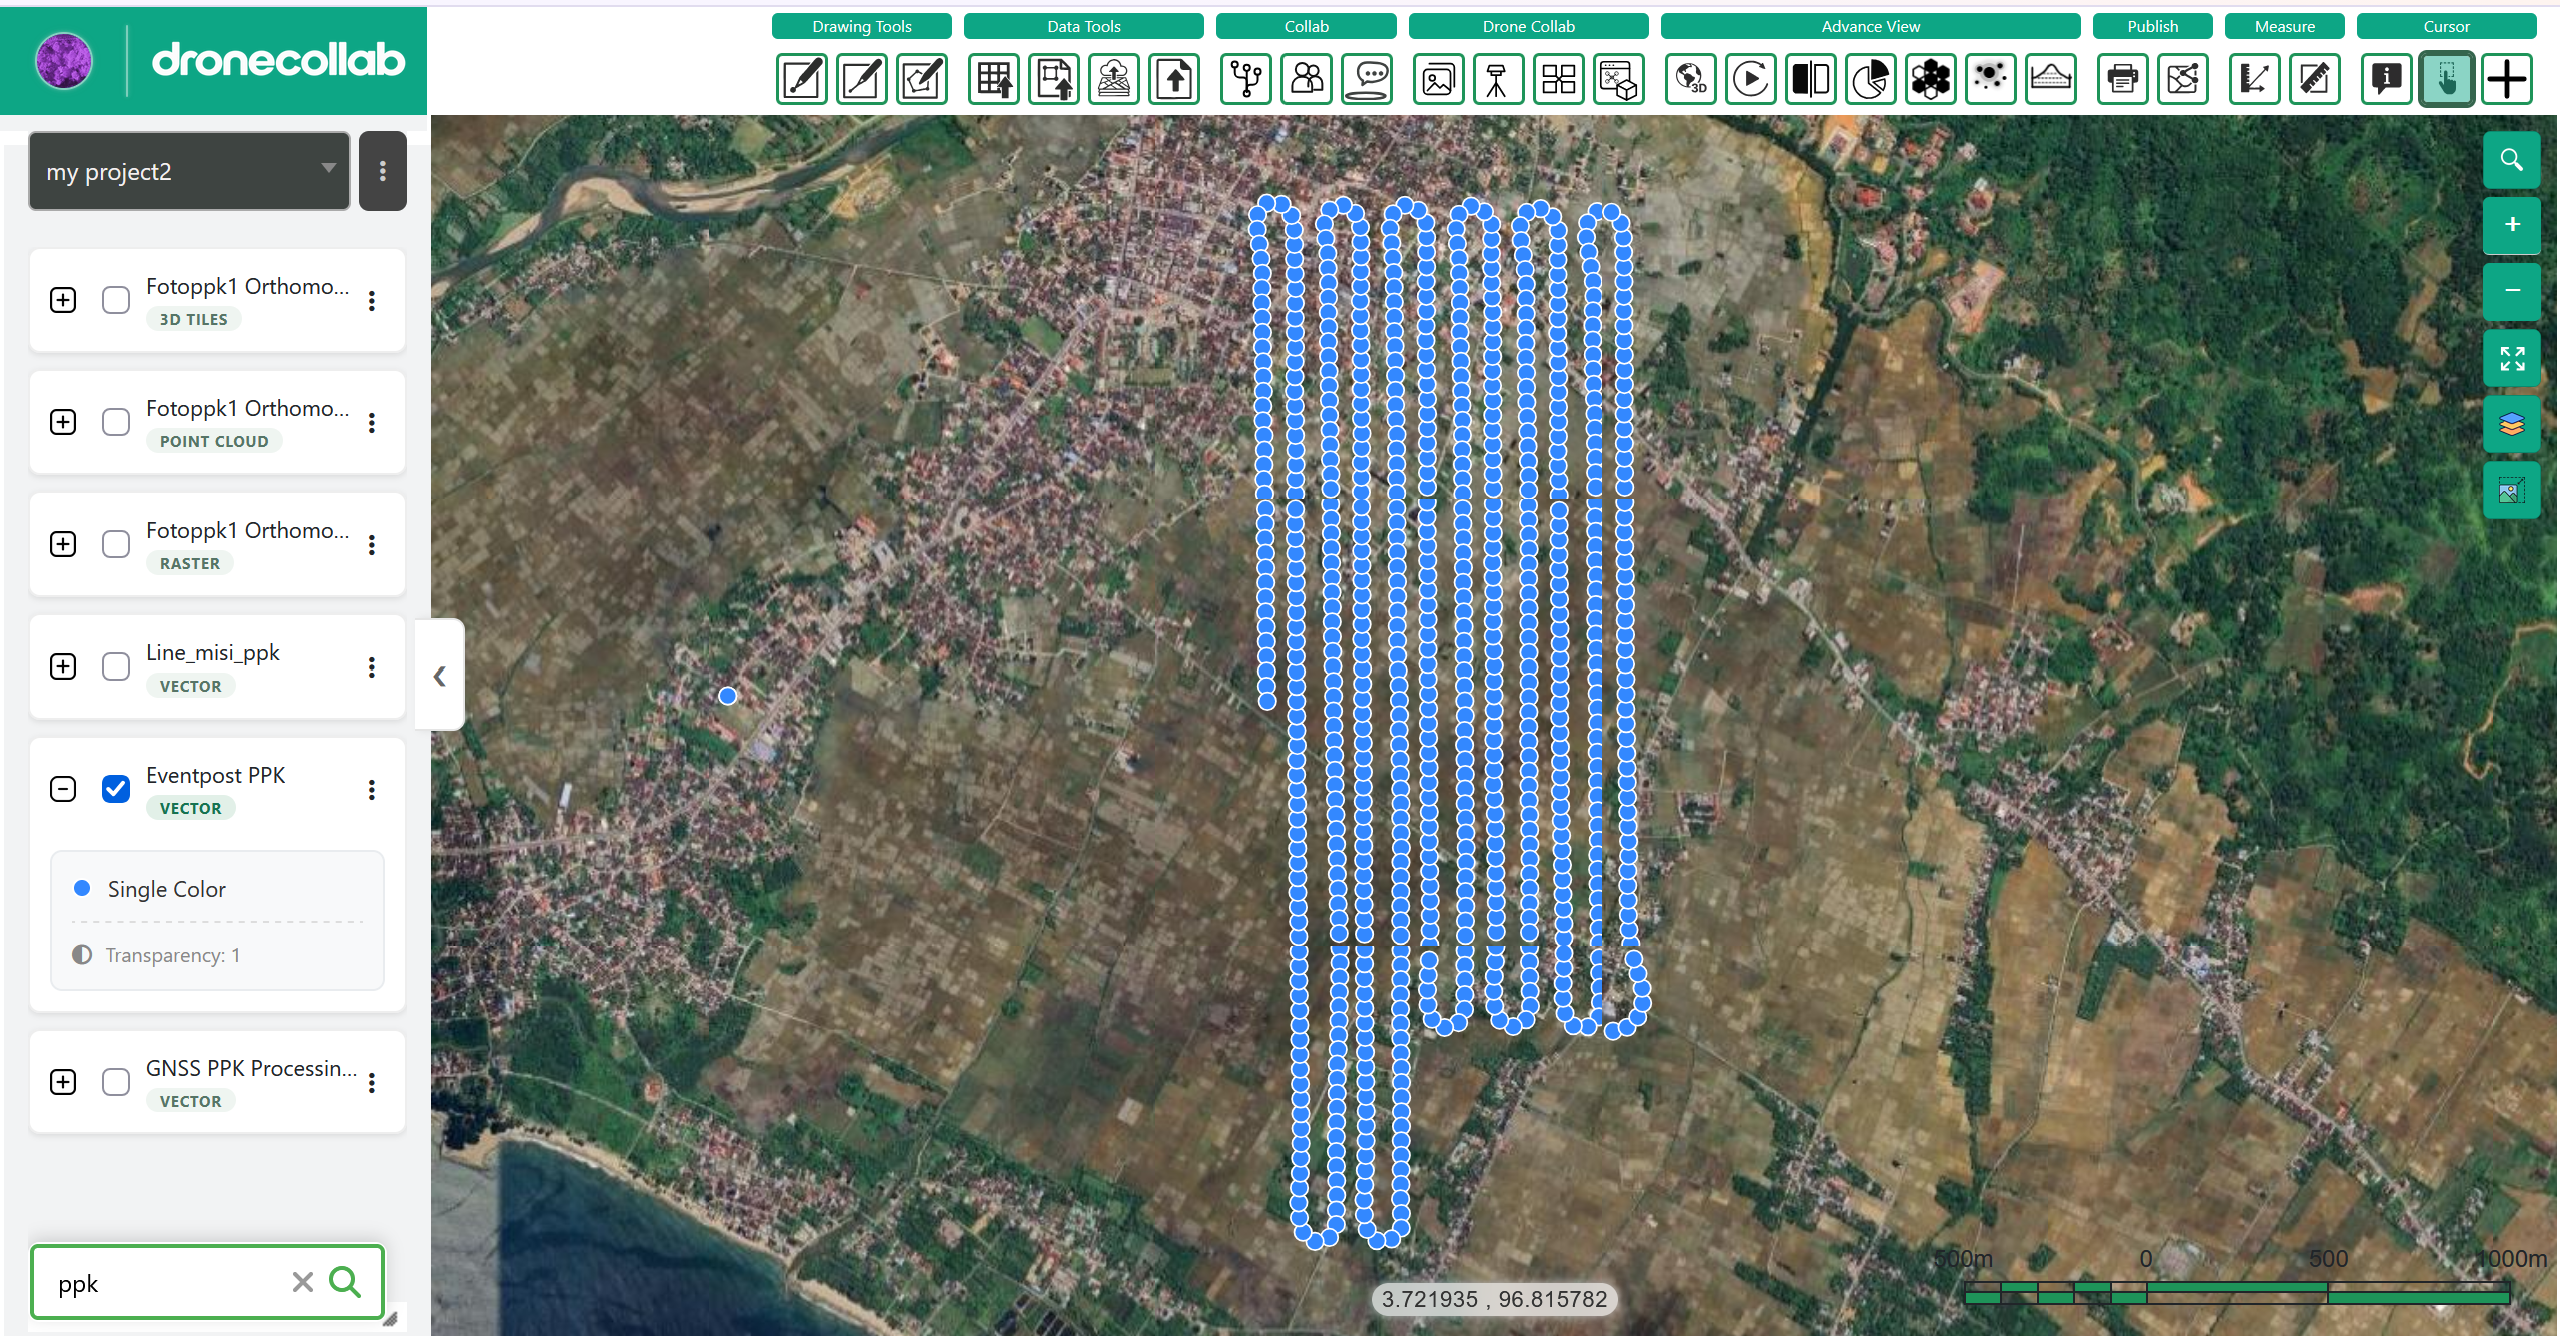
Modulo completo: campi, scelte e spiegazioni
My Processing · Report / Layers
0.10 m segnala sigma 3D stimata, non garantisce accuratezza sul campo né trasforma FLOAT in FIX; FIX resta q=1. Controlla rapporto e percentuale FIX. Epoche della traiettoria ed EventPost camera sono diversi.
| Campo | Predefinito / scelte |
|---|---|
| RTKLIB Fixed / Float / Fix rate | Native ambiguity status; FIX q=1 |
| ≤ threshold / estimated 3-D sigma | Separate precision acceptance flag |
| POS / CSV / GeoJSON | Full trajectory, report and supported downloads |
| EventPost GeoJSON / CSV | Camera-trigger-only positions when receiver events exist |
Geotaggare le foto
Carica prima con Photos. In Geotagging scegli PPK Result completato e Photo Group corretto. Mantieni Duplicate, clicca Run Geotagging e controlla le copie prima di Ortho Processing.
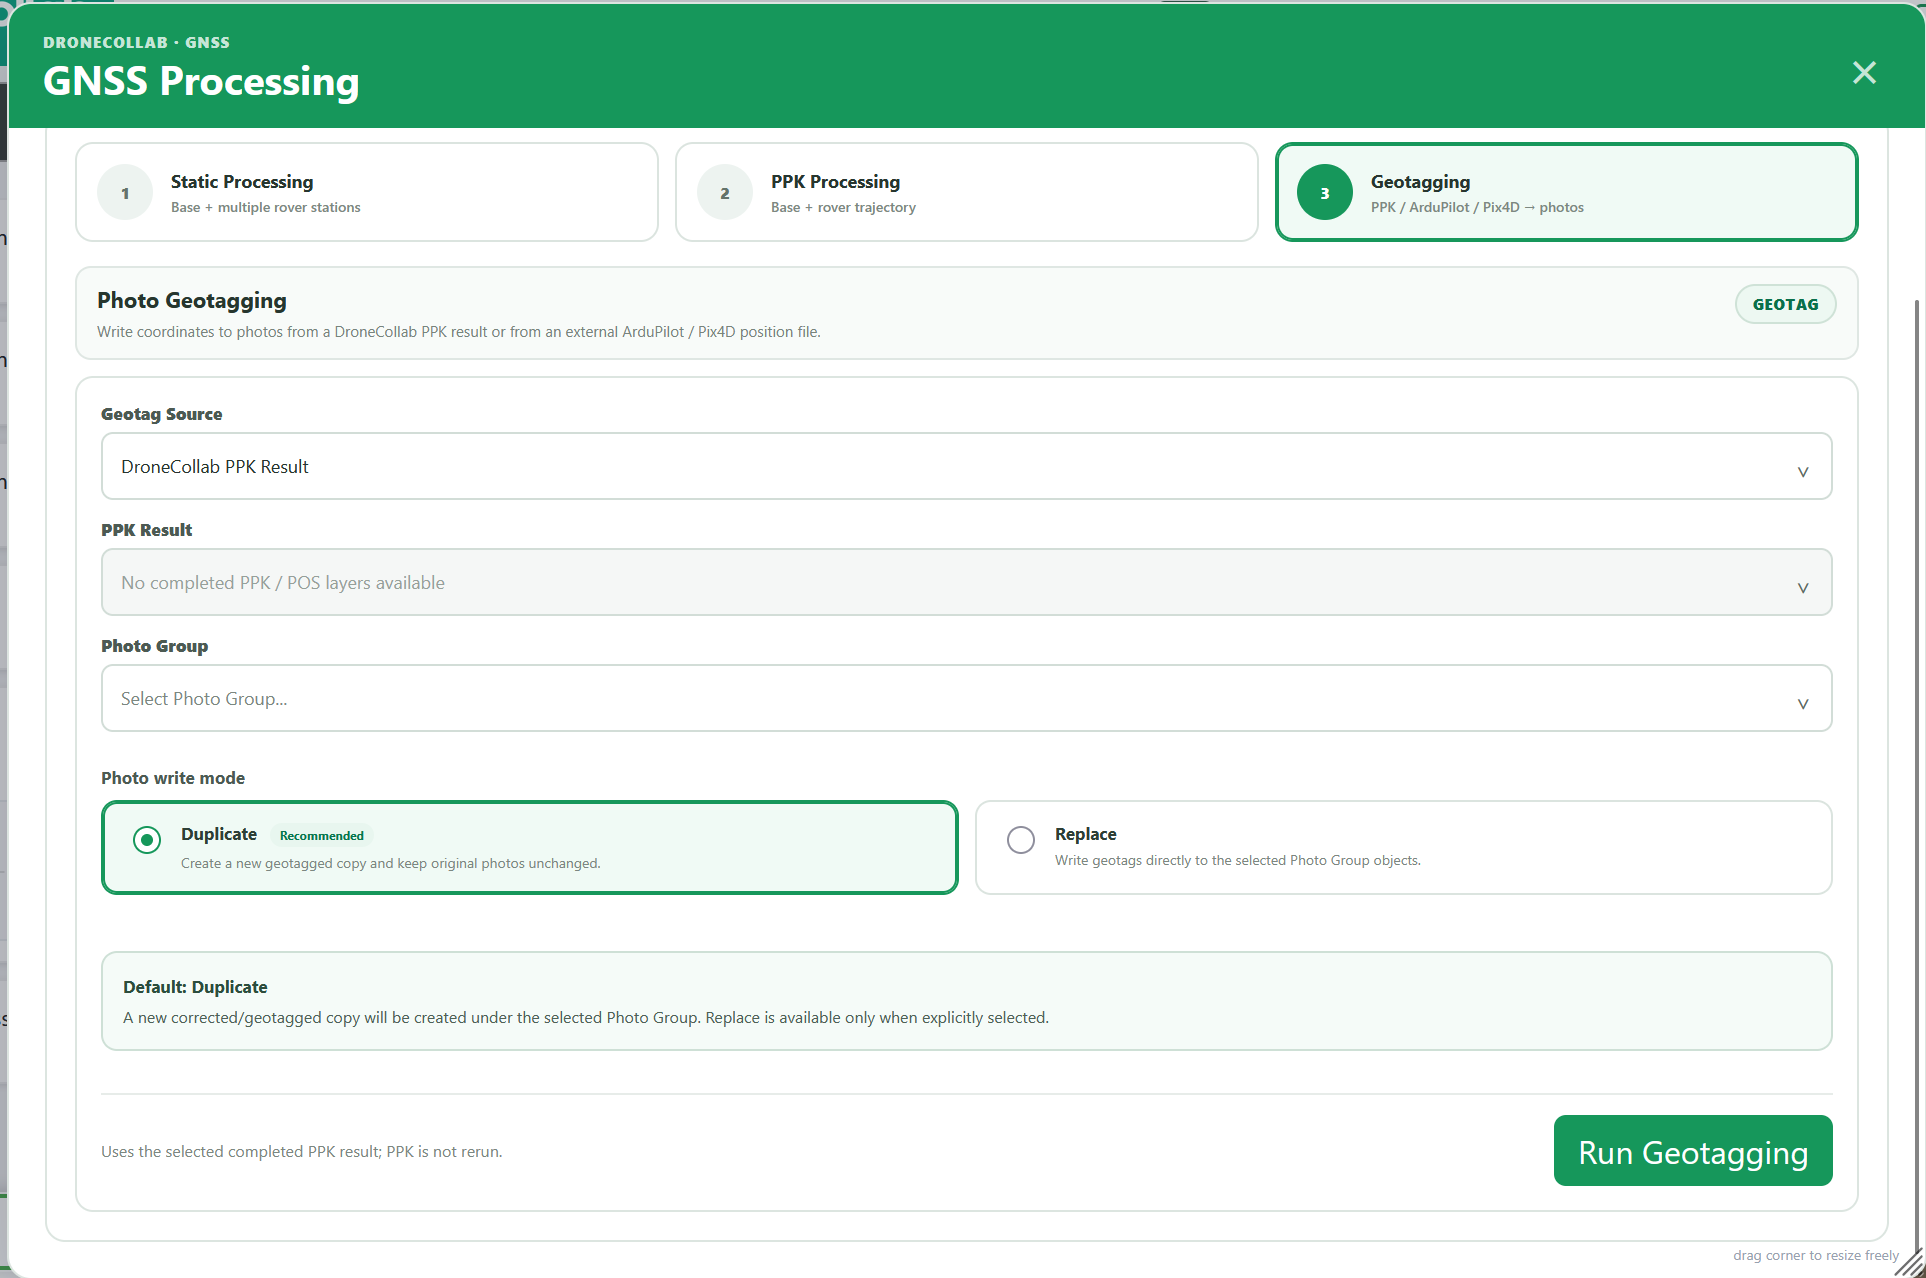
Modulo completo: campi, scelte e spiegazioni
Geotagging · Source / Photo Group
Scegli PPK/POS completato del progetto attivo. Esterno: ArduPilot .bin/.log/.tlog o Pix4D .csv/.txt/.xyz. Verifica gruppo, tempi o nomi foto. PPK non viene ripetuto; Duplicate preserva originali, Replace modifica oggetti.
| Campo | Predefinito / scelte |
|---|---|
| Geotag Source | DroneCollab PPK Result (default) / ArduPilot Flight Log / Pix4D Position / Geolocation File |
| PPK Result | Completed PPK / POS layer; shown for PPK source |
| ArduPilot Flight Log | Shown for ArduPilot; .bin / .log / .tlog |
| Pix4D Position / Geolocation Data | Shown for Pix4D; .csv / .txt / .xyz |
| Photo Group | Photos from the same flight, uploaded in the active project |
| Photo write mode | Duplicate (default) / Replace |
| Run Geotagging | My Processing; writes photo GPS; no PPK rerun |
Lista vuota: verifica progetto, completamento e layer/gruppi. Errore: leggi messaggio e NAV. EventPost vuoto: controlla trigger. Verifica coordinate foto e usa il gruppo corretto in Basic Processing.
Segui i passaggi → Basic Processing