
Maak GNSS Processing oop
Klik die tweede GNSS Tools-ikoon met 'n landmeetdriepoot in Drone Collab. Maak New Processing oop.
Berei die basis met Static voor
Laai minstens twee waarnemings op en kies minstens een Base en een Rover. Vul alle antennahoogtes en elke Base-koördinaat in. Klik Process Static; kontroleer My Processing en die voltooide Point-laag.
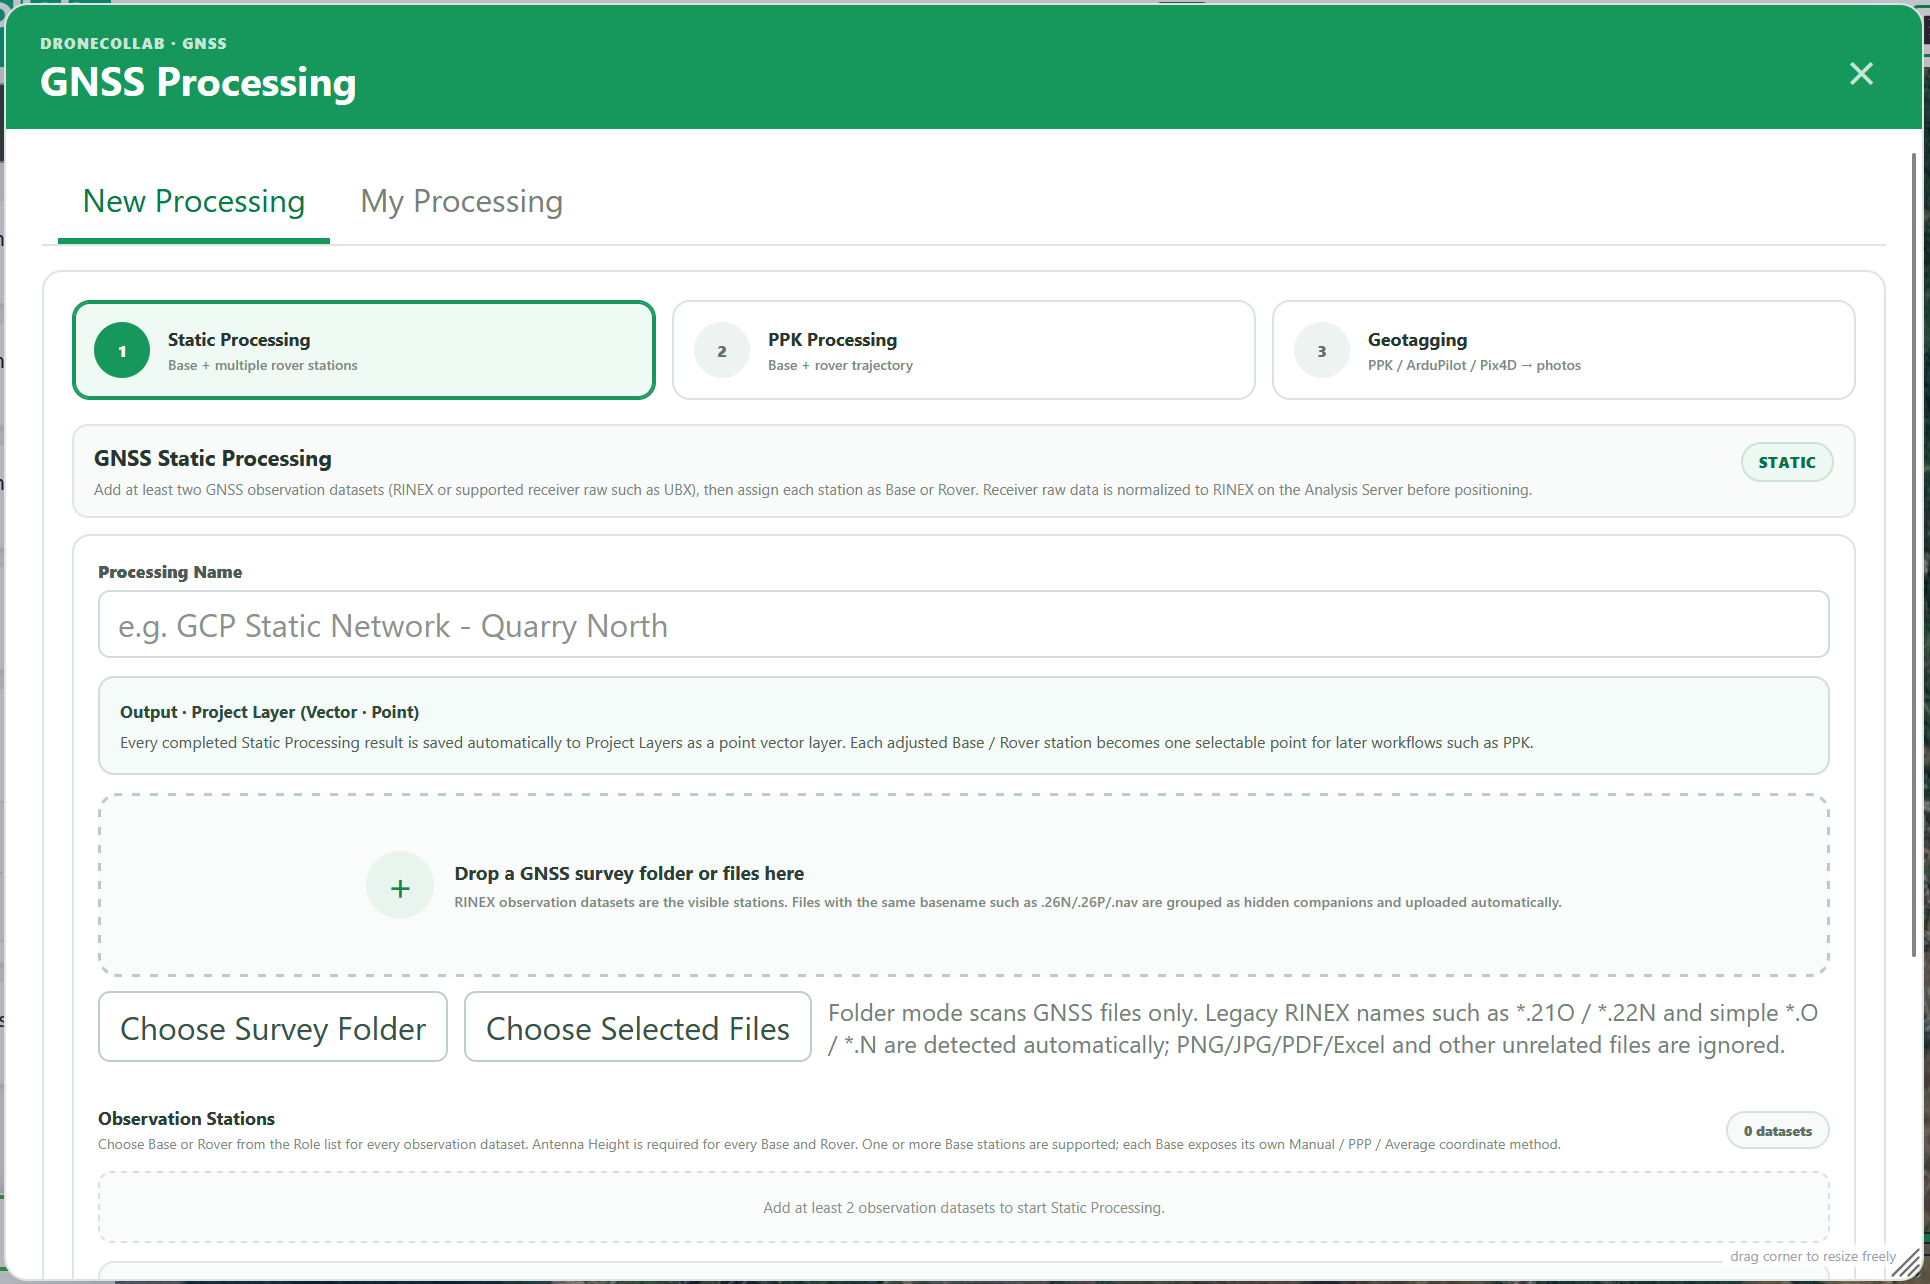
Volledige vorm: velde, keuses en verduidelikings
Veldname volg die vorm. Pas verstekwaardes by waarnemings aan. Static is opsioneel as die basiskoördinaat onafhanklik bevestig is.
Static Processing · Observation Stations
Gee die taak 'n naam en laai RINEX of ondersteunde raw soos UBX op. Base/Rover-waarnemingstye moet oorvleuel.
| Veld | Verstek / keuses |
|---|---|
| Processing Name | GCP Static Network - Quarry North (example) |
| Choose Selected Files / Choose Survey Folder | RINEX OBS / supported receiver raw; ≥ 2 stations |
| Role | Base / Rover; ≥ 1 of each |
Static Processing · Base coordinate
Manual gebruik bevestigde koördinate; PPP hang van data/produkte af, Average Single is 'n losstaande skatting. Handmatige X/Y is lengte/breedte in desimale grade, Z ellipsoïdale grondhoogte in meter. Skakel projeksiekoördinate eers om; gebruik desimale punt.
| Veld | Verstek / keuses |
|---|---|
| Base coordinate | Manual coordinate (known) / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground h / Z | WGS84 decimal degrees · ground ellipsoidal height (m) |
Static Processing · Antenna Height (m)
Meet vertikaal van grondmerk tot ARP vir elke Static-stasie en PPK Base: 0–100 m. 1,800 en 1.800 beteken 1,8 m. Die solver pas antennahoogte toe; moenie dubbel bytel nie.
| Veld | Verstek / keuses |
|---|---|
| Antenna Height (m) | Required for every Base and Rover; 0–100 m |
Static Processing · Processing settings
Static bied onafhanklike basislyne of geweegde netwerk. Bewegende hommeltuig: Kinematic; stil ontvanger: Static. Auto toets profiele; PPK vergelyk alternatiewe as aanvanklike gehalte swak is. Standard gebruik een profiel.
| Veld | Verstek / keuses |
|---|---|
| Solution Mode | Auto (default) / Independent Base → Rover baselines / Multi-base Network · weighted least squares |
| Scientific Strategy | Auto Scientific (default) / Single RTKLIB profile |
| Process Static | My Processing → completed Project Layer (Vector · Point) |
Korrigeer die vlug met PPK
Kies PPK Processing, laai Base-waarneming op, kies koördinaat en antennahoogte en voeg hommeltuig-Rovers by. Kontroleer PPK configuration en klik Process PPK.

Volledige vorm: velde, keuses en verduidelikings
PPK Processing · Base / Rover
Gee die taak 'n naam en laai RINEX of ondersteunde raw soos UBX op. Base/Rover-waarnemingstye moet oorvleuel.
| Veld | Verstek / keuses |
|---|---|
| Processing Name | Flight 01 PPK (example) |
| Base Observation / Raw | One Base observation / supported raw |
| Rover / Drone Observation | One or more Rover observations; companion NAV separated automatically |
PPK Processing · Base Coordinate
Manual gebruik bevestigde koördinate; PPP hang van data/produkte af, Average Single is 'n losstaande skatting. Handmatige X/Y is lengte/breedte in desimale grade, Z ellipsoïdale grondhoogte in meter. Skakel projeksiekoördinate eers om; gebruik desimale punt.
| Veld | Verstek / keuses |
|---|---|
| Base Coordinate | Project Point Layer (default) / Manual Known Coordinate / Determine with PPP / Average Single |
| Latitude / Y · Longitude / X · Ground Ellipsoidal Height / Z | Manual Known only; decimal degrees and ground ellipsoidal height (m) |
PPK Processing · Antenna Height (m)
Meet vertikaal van grondmerk tot ARP vir elke Static-stasie en PPK Base: 0–100 m. 1,800 en 1.800 beteken 1,8 m. Die solver pas antennahoogte toe; moenie dubbel bytel nie.
| Veld | Verstek / keuses |
|---|---|
| Antenna Height (m) | Required; vertical ground → ARP, 0–100 m |
PPK Processing · Project Point Layer
Kies die regte Base Point en ellipsoïdale grond-Z, verkieslik ellipsoidal_height_m. Outomatiese herkenning bevestig nie die hoogtedatum nie. Sonder geskikte veld kies Manual value en Manual Z.
| Veld | Verstek / keuses |
|---|---|
| Point Layer | Point layer in active project, including completed Static results |
| Base Point | The actual reference station in that layer |
| Z Field | Detected numeric property / Geometry Z / layer API Z / Manual value |
| Manual Z Value (m) | Only when Z Field = Manual value; ground ellipsoidal height |
PPK Processing · PPK configuration
Static bied onafhanklike basislyne of geweegde netwerk. Bewegende hommeltuig: Kinematic; stil ontvanger: Static. Auto toets profiele; PPK vergelyk alternatiewe as aanvanklike gehalte swak is. Standard gebruik een profiel.
| Veld | Verstek / keuses |
|---|---|
| Positioning Mode | Kinematic (default) / Static |
| PPK Solver Strategy | Auto Optimize (default) / Standard RTKLIB |
| Process PPK | My Processing → completed outputs |
Static / PPK · Satellite Selection & Frequency
Auto vind gemeenskaplike stelsels/frekwensies; Manual gebruik gemerkte stelsels. Kies seine wat albei aangeteken het; L1+L2+L5 skep geen ontbrekende data nie.
| Veld | Verstek / keuses |
|---|---|
| Satellite Selection | Automatic (default) / Manual constellation selection |
| GNSS Constellations | GPS / Galileo / BeiDou / GLONASS / QZSS; all checked initially; Manual only |
| Frequency | Auto (default) / L1 only / L1+L2 / L1+L2+L5 |
Static / PPK · Elevation & Ambiguity
Elevation Mask sluit lae satelliete uit. Ambiguity Resolution los heelgetal-dubbelsinnigheid op. AR Ratio is 'n valideringsverhouding, nie meterpresisie nie: verstek 3.0, reeks 1.5–10.
| Veld | Verstek / keuses |
|---|---|
| Elevation Mask | 10° / 15° (default) / 20° |
| Ambiguity Resolution | Auto (default) / Fix-and-Hold / Continuous |
| AR Ratio Threshold | 3.0 (default); min 1.5, max 10, step 0.1 |
Static / PPK · Ionosphere & Troposphere
Ionosphere/Troposphere beheer atmosfeermodelle. Auto kies model; Iono-free vereis geskikte multifrekwensiedata. Off skakel die korreksie af.
| Veld | Verstek / keuses |
|---|---|
| Ionosphere | Auto (default) / Broadcast model / Estimate / Iono-free combination / Off |
| Troposphere | Auto · Saastamoinen (default) / Saastamoinen / Estimate / Off |
Static / PPK · Navigation & Ephemeris
NAV kan saam opgelaai of uit raw geskep word; bruikbare navigasie bly nodig. SP3/CLK is presiese produkte. Precise benodig toepaslike produkte; onbekende raw via Raw → RINEX of vervaardigeromsetter.
| Veld | Verstek / keuses |
|---|---|
| Ephemeris | Auto · precise when available (default) / Broadcast / Precise SP3 / CLK |
| Navigation / Precise Products (Static) · Navigation / Ephemeris (PPK) | Companion RINEX NAV / generated navigation; optional SP3/CLK products |
Static / PPK · Vertical Height
Vertical Height verstek: EGM2008 2.5′. Los ellipsoïdale h op en bereken H = h − N as die geoïed beskikbaar is. Kontroleer omskakeling; Base-invoer is ellipsoïdaal.
| Veld | Verstek / keuses |
|---|---|
| Vertical Height | EGM2008 2.5′ (default) / EGM2008 1′ / EGM96 5′ / EGM96 15′ / EGM84 15′ |
Static / PPK · Precision Acceptance (m)
0.10 m merk beraamde 3D-sigma, waarborg nie veldakkuraatheid nie en verander FLOAT nie na FIX nie; FIX bly q=1. Kontroleer verslag en FIX-koers. Baanepogge verskil van kamera-EventPost.
| Veld | Verstek / keuses |
|---|---|
| Precision Acceptance (m) | 0.10 (default); min 0.01, max 1.00, step 0.01 |
Kontroleer baan en EventPost
Kontroleer FIX/FLOAT, presisievlag, epogge en gebeure in My Processing. Bekyk Layers, verslag en POS/CSV/GeoJSON. EventPost vereis aangetekende kamera-snellers.
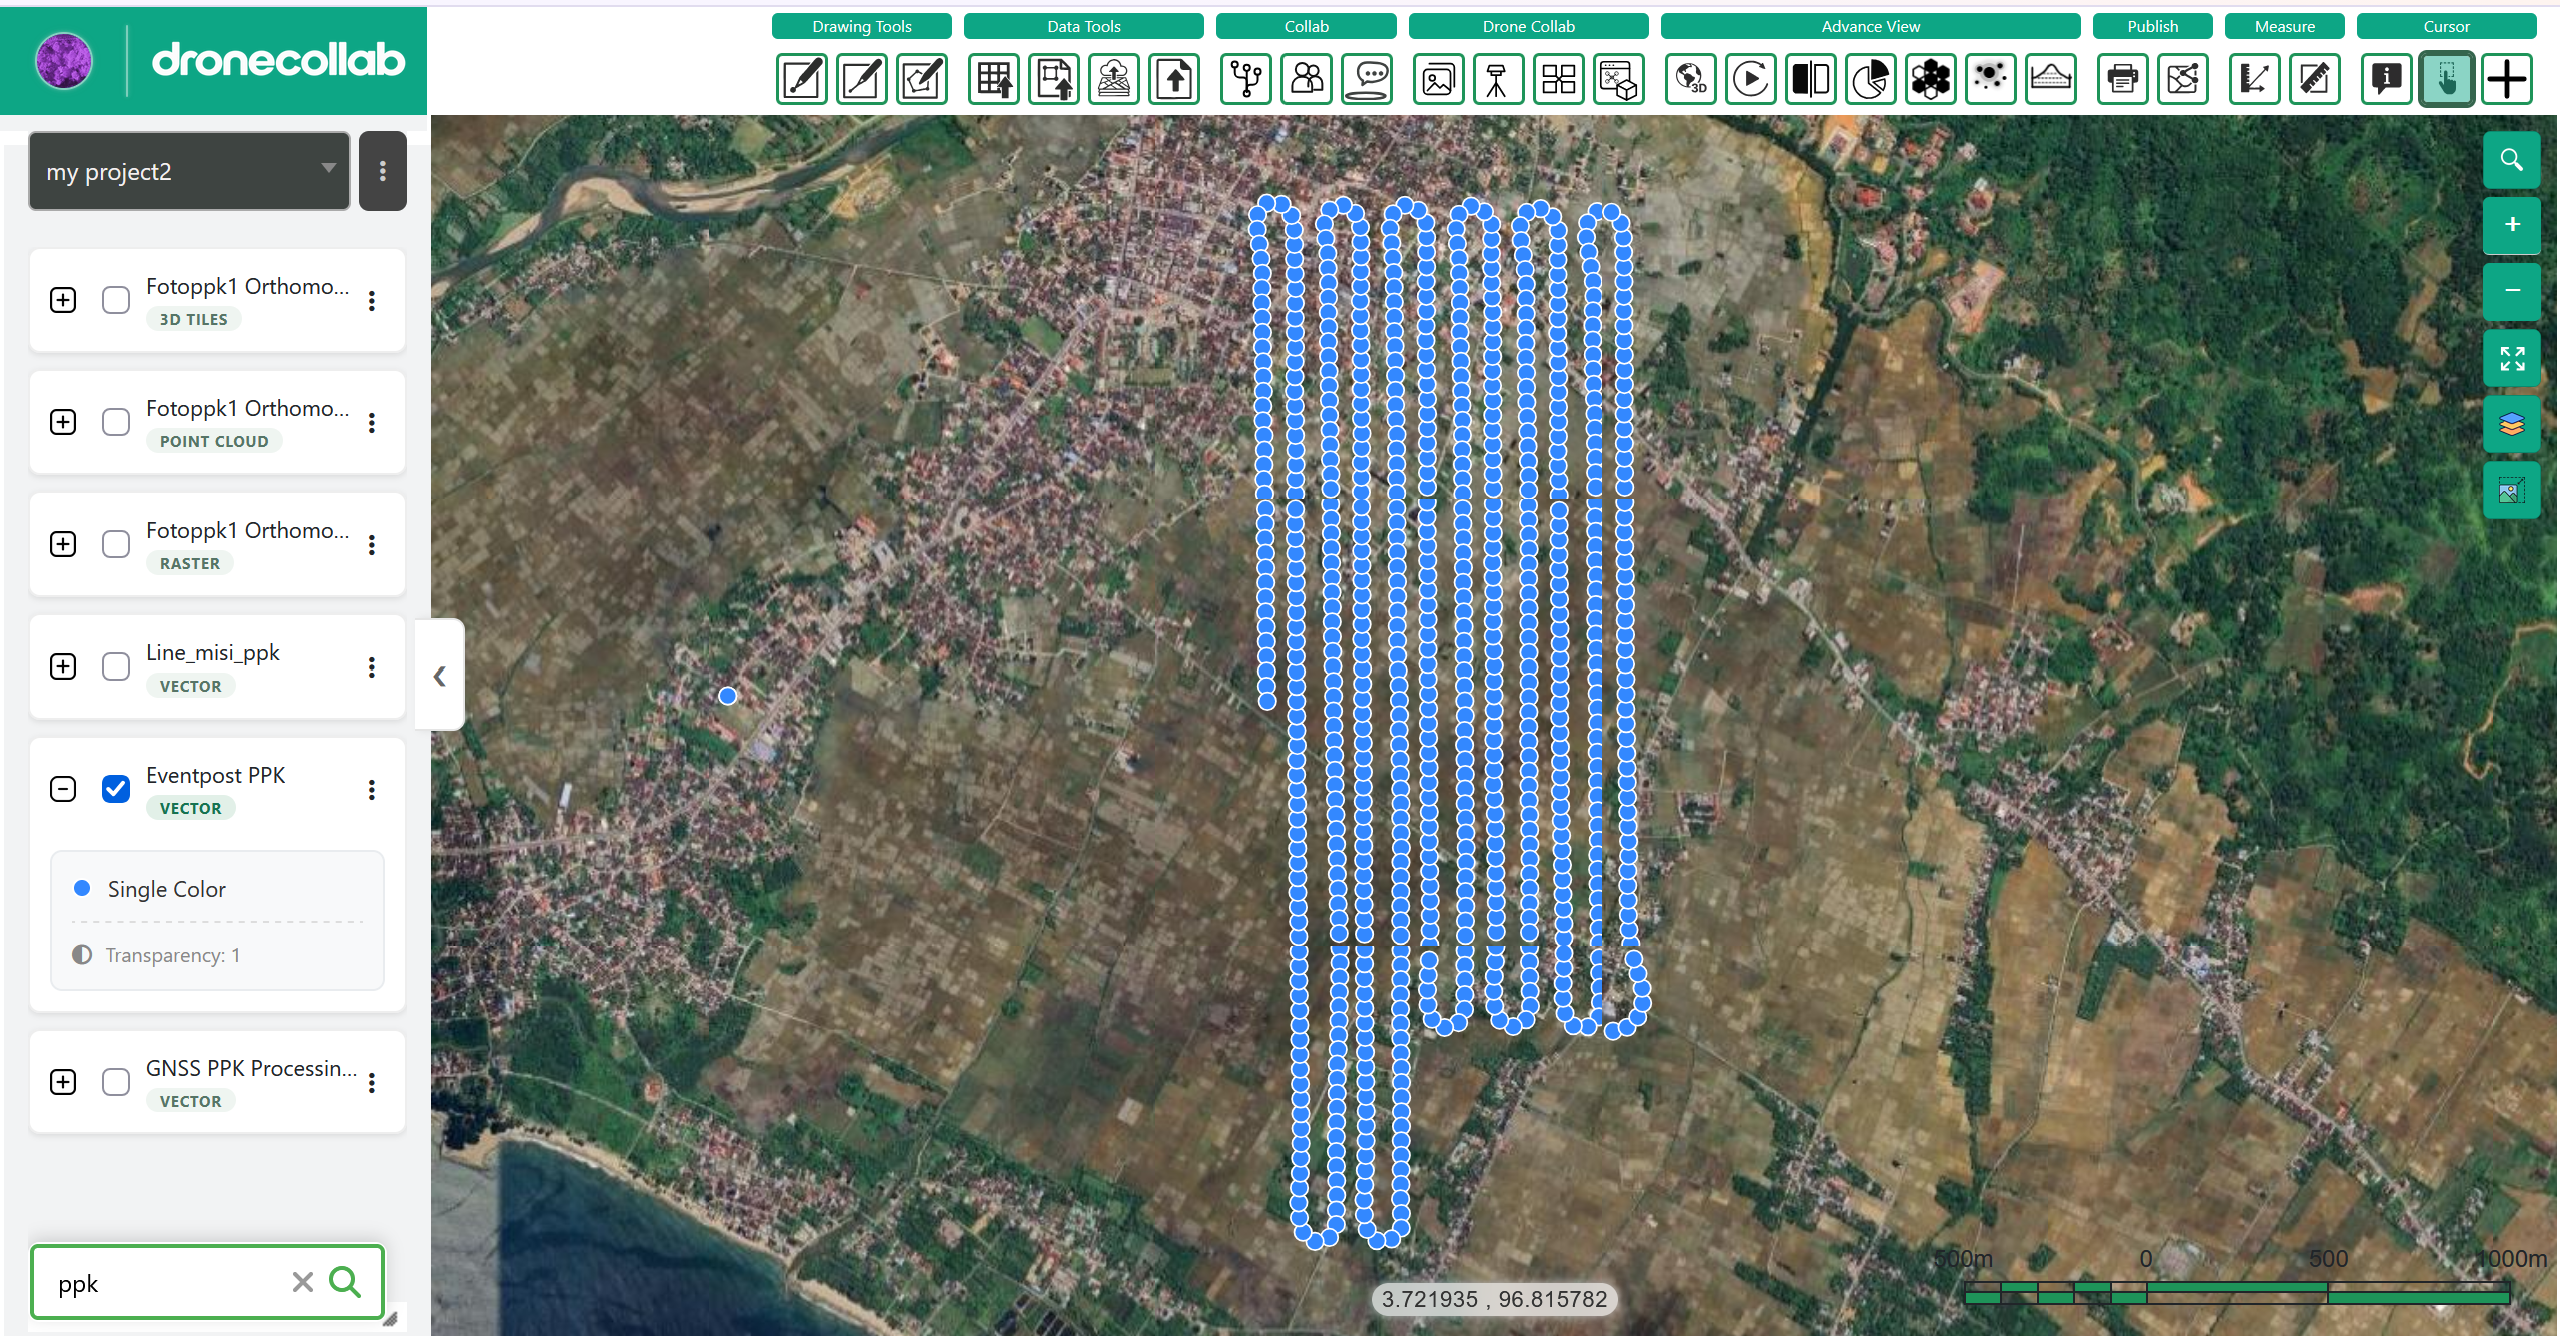
Volledige vorm: velde, keuses en verduidelikings
My Processing · Report / Layers
0.10 m merk beraamde 3D-sigma, waarborg nie veldakkuraatheid nie en verander FLOAT nie na FIX nie; FIX bly q=1. Kontroleer verslag en FIX-koers. Baanepogge verskil van kamera-EventPost.
| Veld | Verstek / keuses |
|---|---|
| RTKLIB Fixed / Float / Fix rate | Native ambiguity status; FIX q=1 |
| ≤ threshold / estimated 3-D sigma | Separate precision acceptance flag |
| POS / CSV / GeoJSON | Full trajectory, report and supported downloads |
| EventPost GeoJSON / CSV | Camera-trigger-only positions when receiver events exist |
Geomerk die foto's
Laai eers deur Photos op. Kies voltooide PPK Result en toepaslike Photo Group in Geotagging. Hou Duplicate, klik Run Geotagging en kontroleer kopieë voor Ortho Processing.
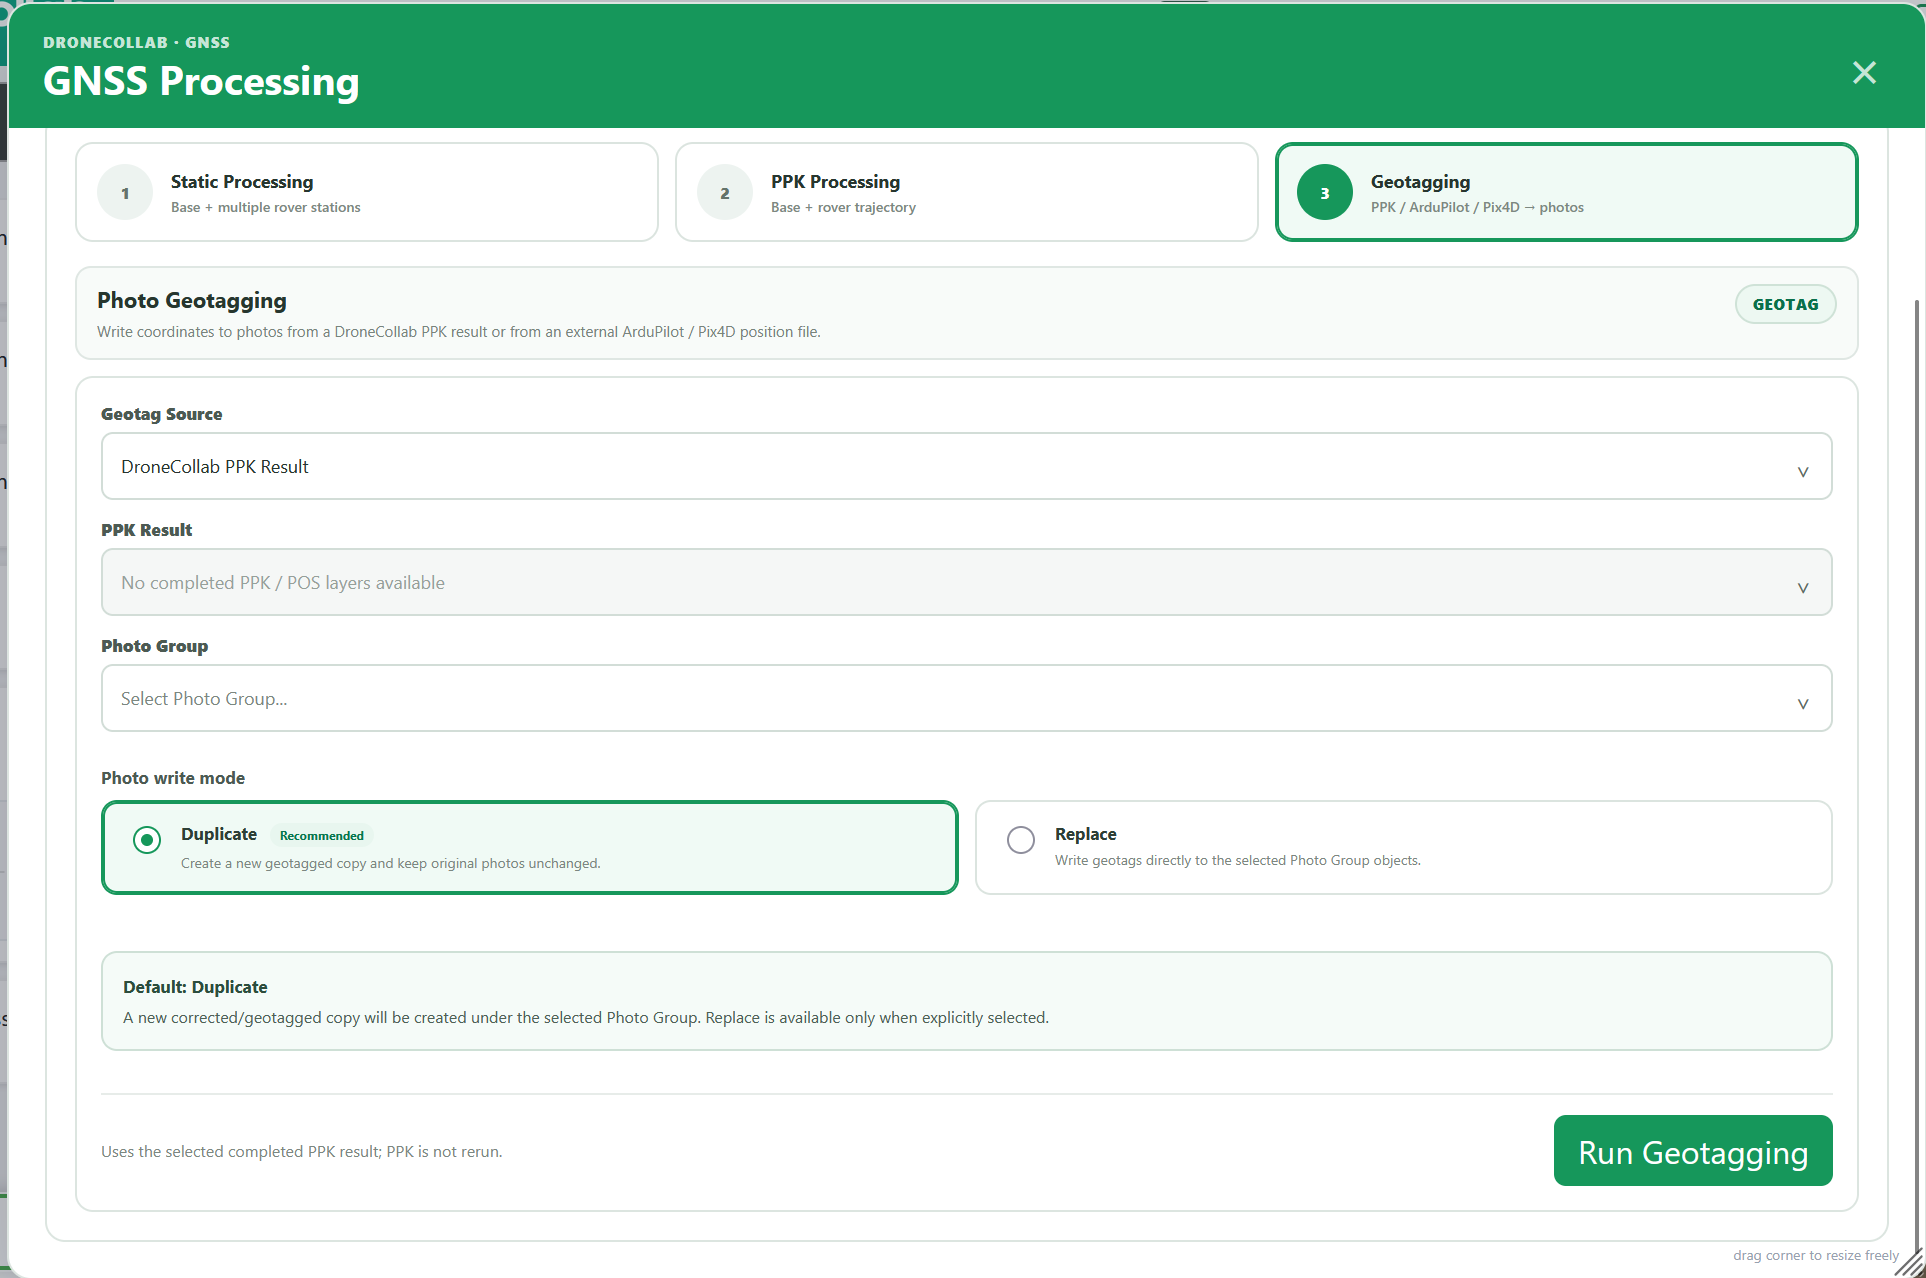
Volledige vorm: velde, keuses en verduidelikings
Geotagging · Source / Photo Group
Kies voltooide PPK/POS in aktiewe projek. Ekstern: ArduPilot .bin/.log/.tlog of Pix4D .csv/.txt/.xyz. Kontroleer fotogroep, tye of lêername. PPK word nie herhaal nie; Duplicate behou oorspronklikes, Replace wysig voorwerpe.
| Veld | Verstek / keuses |
|---|---|
| Geotag Source | DroneCollab PPK Result (default) / ArduPilot Flight Log / Pix4D Position / Geolocation File |
| PPK Result | Completed PPK / POS layer; shown for PPK source |
| ArduPilot Flight Log | Shown for ArduPilot; .bin / .log / .tlog |
| Pix4D Position / Geolocation Data | Shown for Pix4D; .csv / .txt / .xyz |
| Photo Group | Photos from the same flight, uploaded in the active project |
| Photo write mode | Duplicate (default) / Replace |
| Run Geotagging | My Processing; writes photo GPS; no PPK rerun |
Leë lys: kontroleer projek, voltooiing en lae/fotogroepe. Fout: lees boodskap en NAV. Leë EventPost: kontroleer snellers. Bevestig fotokoördinate en gebruik gekorrigeerde groep in Basic Processing.
Bekyk die stappe → Basic Processing