実際に測定が意味するもの
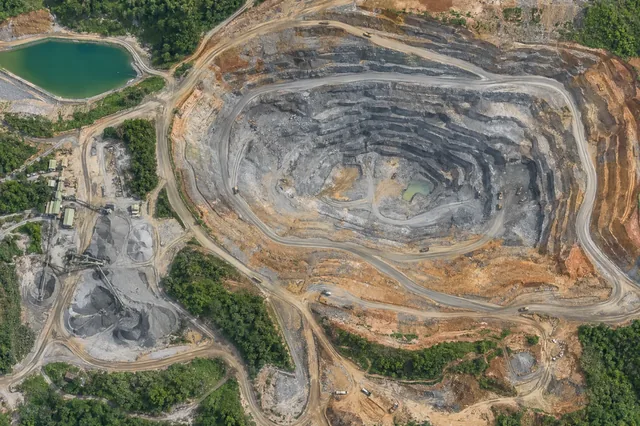
空間と垂直の関係が確立された直後に、2つの高度モデルを割ると変化が見える。 異なるダム、グリッドアライメント、表面定義、植生状態、および補間は、物理的な地上の動きなしで明らかな変化を作成することができます。 水平方向の不規則化は特に斜面で重要です。 違いのラスターは、調査を両方に巻き込む測定モデルで、変化の直接写真ではなく、その変化を予測する。 対象表面と比較間隔を定義し、前向きな値と負の値を沈着、侵食、または別の物理的プロセスとして解釈します。
再現可能な作業手順
座標参照、縦の datum、単位、格子直線、および両方の日付のための表面の定義を検証して下さい。 疑わしい変更区域を使用して、強制合意にすることなく登録を評価するための安定した独立した領域を特定します。 安定した面のサインの違いを比較し、斜面の依存パターンを検査します。 オリジナルのラスター、マスク、および任意の適用登録パラメータを保存します。 一般的な防御可能なフットプリントとフラグがサポートされていないか、異なる植生領域のみの変更を計算します。 最終的な違いとは異なる補正決定を保ち、効果を見直しることができます。
計算と解釈
水平方向のメートルあたり0.5mの斜面に、急な方向に沿って0.20メートルの水平方向のシフトは、表面が変更されていない場合でも約0.10メートルの明らかな高さの差を生成します。 各調査に独立した0.08メートルの垂直不確実性のスケールがある場合、その違いは0.113メートル近くの単純に組み合わせられたスケールで独立性を仮定しています。 共有参照エラーは異なる動作をする可能性があります。 これらの例では、小数差が実際の変化をラベル付けされる前に登録と不確実性の両方が重要である理由を示しています。
質の点検および失敗の診断
セクション、安定したエリア残留物、サポートマスクの差分マップを調べます。 再サンプリングや登録の修正に対する感度をテストし、署名された値だけを絶対的な大きさで保持します。 目的のパターンを強調するため、検出しきい値が単独で選択しないでください。 不確実なモデルと自信の解釈を状態にし、比較が決定的に残っている場所を特定します。 有用なリリースには、二つのソースのサーフェス定義、共通フットプリント、処理手順、および制限が含まれているため、別のアナリストは未解決のサーベイの違いからサポートされた変更を区別することができます。
物理的な表面を定義する
成果物が見える表面、分類された地面、数式補間、またはこれらの混合物を表すかどうかを状態に。 さまざまな解釈の問題を作成するため、植生、水、建物、および閉塞地を明示的に記述します。 原物観察を保存し、得られた製品を別々に分類します。 点の密集が自動的に不透明のキャノピーまたは壁の後ろにあるものを確立しません。 表面定義は、参照測定が適切であるかを決定し、どの下流計算が利用可能な証拠によってサポートすることができます。
再現性のある比較領域を保持
平面、斜面、鋭角、隙間を含んだ小径の試験領域を選択し、どこでも表面操作を適用します。 入力選択、座標系、フィルタ設定、補間パラメータ、出力グリッド定義を保存します。 同じ有効なフットプリント上の代替品を比較します。 複数の出力がより多くの満たされた細胞があれば、改善された測定の質からの高められた適用範囲を区別して下さい。 マスクは、観察されたサポートと推論領域を特定し、後でユーザーが特定の決定のために補間位置が許容されるかどうかを選択できます。
セクションとマップを一緒に見ます
計画ビューを使用して、幅広いパターンと複数の垂直セクションを見つけて、ローカルジオメトリを調べます。 丘陰は均一な高さシフトを隠すことができますが、数値差マップは縦面の形状を見逃すことができます。 面粗さを伴って観察をサポートする点分布、分類、距離を調べます。 セクションの場所を保存して、別のアナリストは検査を繰り返すことができます。 選択された視覚化が同じ好ましい眺めを繰り返すのではなく、補完的な失敗モードを公開するとき、品質レビューはより信頼性が高くなります。
相関エラーのアカウント
共有参照エラー、補間偏差、および空間的に相関する再構築効果から、ランダムなポイントを分離します。 近距離のピクセルを平均化することで、必ずしも一般的なオフセットやコヒーレントドームを外さない。 エリアやボリュームの不確実性を計算するとき、想定された相関の長さを説明し、盗用可能な代替をテストします。 水平方向の変位が垂直方向の差として現れるので、水平方向の不確実性を斜面に目に見えるように保ちます。 独立した証拠からどのコンポーネントが推定され、フィールド検証を必要とする前提が残っているかを説明します。
適切な独立した証拠と比較して下さい
ターゲット表面にマッチした参照観察を使用し、表面調整や決定のフィルタリングには関与しません。 調査方法、高さシステム、分布、および地方の土地カバーを記録して下さい。 署名された残留物をまとめて、それらを集計統計に減らす前にチェックします。 参照自体が不確実性を持っている場合、解釈の制限が含まれます。 アクセス道路の近くで、いくつかの便利なチェックは、その残留物が優れた外観であっても、サイト全体に急な、植生、または不十分な観察領域の動作を確立することはできません。
限界の面を解放して下さい
観察日、表面定義、座標および高さシステム、ポイント選択、グリッド間隔、補間、欠落データ規則を文書化します。 表面が劣っているか、または信頼できない領域の有効な分析の足跡および旗を含んで下さい。 実際のチェックを行なって、それらを再現するのに十分な詳細を提供します。 意図した使用と未解決の制限のための別のノートを保ちましょう。 これにより、製品が輪郭を描き、設計スクリーニング、変更検出、またはより要求の厳しい測定タスクをサポートするかどうかを決定するための実践的な基礎を分析します。
決定を検証するだけでなく、ファイル
受容許容範囲を選択する前に、下流決定を定義します。 概要マップ、繰り返しアンケート比較、およびエンジニアリング測定は、異なる証拠を必要とする間、同様の検索ファイルを使用することができます。 物理的なユニットに許容を記述し、それが適用されるフットプリントを状態にします。 利用可能なチェックが表面タイプや動作条件を覆いていない場合は、そのギャップを明示的に識別します。 これは、条件付き受諾を有用にします。アナリストはサポートされた部分を解放し、調査のためのフラグを立てられた部分を保持し、実際に検討した場所を越えて無声に証拠を拡張することを避けます。
観察から想定を捨てる
測定した量、計算、および仮定を分離する短い解釈のノートを保って下さい。 本記事の数値例は、機構のイラストです。運用決定を行う前に、プロジェクト測定で入力を置き換えます。 不確実な入力のために、防御範囲上の計算を繰り返し、結論が変化するかどうかを確認します。 場合、その入力に対するより良い証拠を得るには、関連のない処理設定を調整するよりも価値があるかもしれません。 代替結果を保持するので、審査官は、選択したワークフローが十分に判断された理由を理解することができます。
マッピングプロジェクトで結果を使う
正統マッピングソフトウェアは、その出力が文書化された入力とチェックに接続されたままにする場合、ここで最も便利です。 ドローンCollabプロジェクトは、分析者は、意図した測定のための調整解釈、独立した検証、適合性について責任を保持しながら、1つの処理先として考慮することができます。 (DroneCollab) 製品の名称がサポートや精度を確立するのではなく、実際のプロジェクトで利用可能なインポートとエクスポートオプションを確認します。