業務上の質問から始める
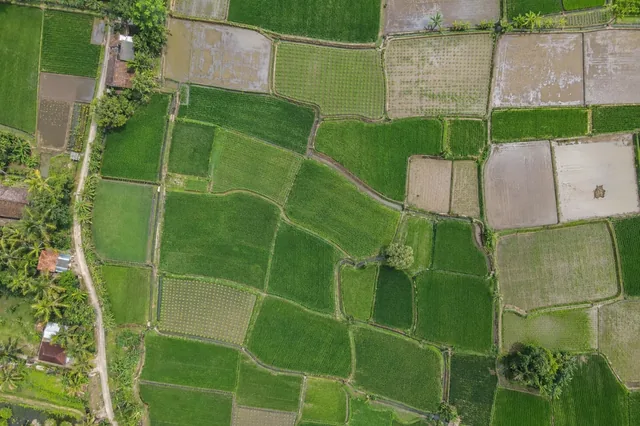
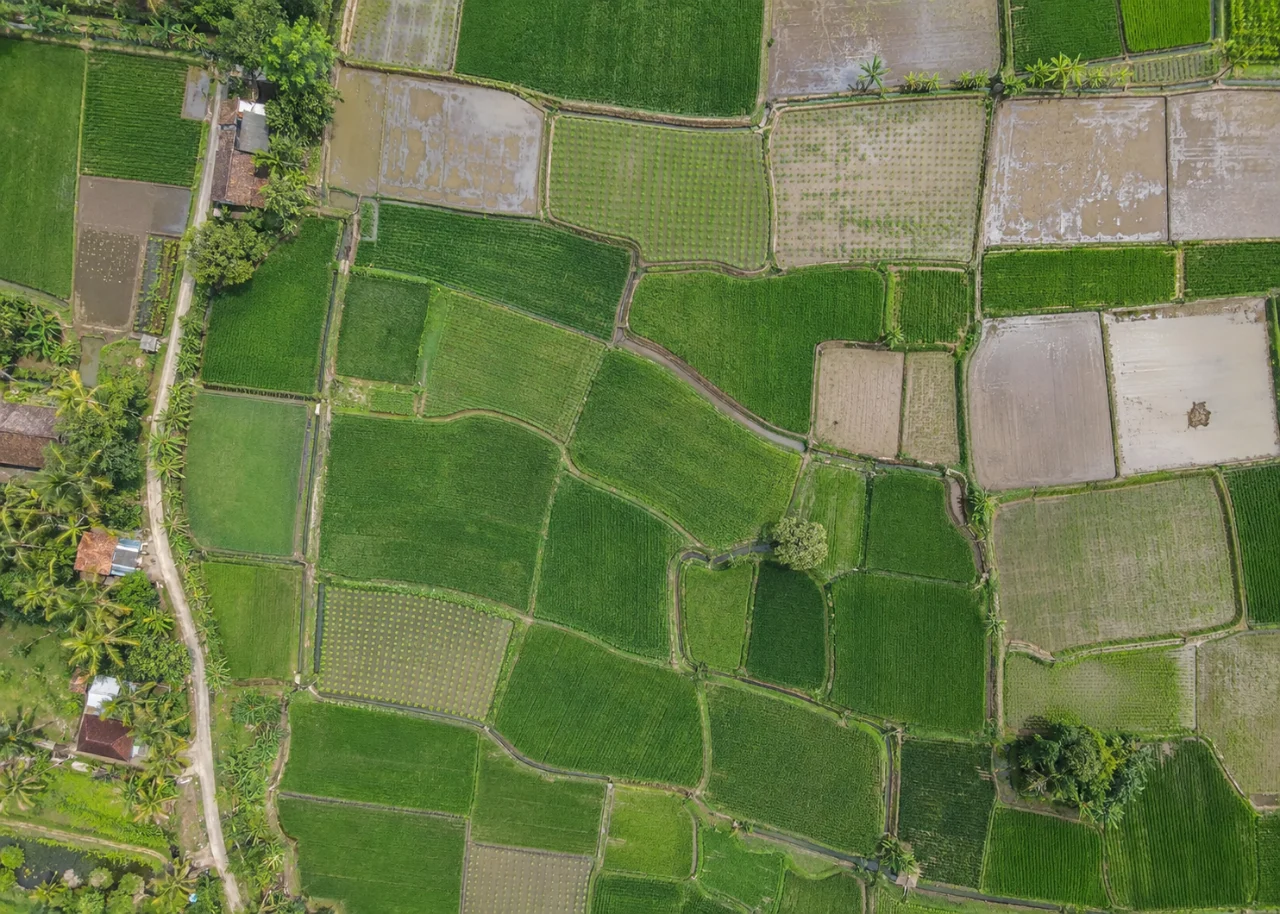
初期の米の創業は空間の継続性の問題です。 地図は、中断された行、ベア植栽ステーション、接続された空のパッチを表示し、クロップの除染器から削除されたバウンスと排水経路が表示されます。 移植されたパドディーから直接観察されたフィールドを区別する。そのパターンは異なるためです。 最終的な収量予測ではなく、既知の日付で有用な観察が欠落しています。
作業質問は、植え替え時に田が畑を訪問し直すことを意味するということですか? 調査開始前に苗字のギャップのポリゴンを定義し、誰がそれらを見直します識別します。 証拠が検査、サンプリング、または管理決定を変更するかを同意します。 これにより、マップがテスト可能なタスクに縛られ、質問を解決できない魅力的な出力から有用な観察を区別することが可能となります。
実際に観察するイメージを理解する
洪水は小さな植物を隠すことができますが、日が沈む場所は空に見えるように見えることができます。 最近、移植された苗は、部分的にサブマージされるか、または残っている可能性があります。 暗く明るいパッチなので、再植えの指示になる前に不確実性ラベルが必要です。
シードリングギャップポリゴンの場合、測定の定義は結果の一部です。 これらが評価の定義の外にある道路、束、ヘッドランズ、永続的な植生および水から植えられた区域を分けて下さい。 測定ユニットが植物、列の長さ、パッチまたは管理ブロックであるかを決定し、そのユニットを分析および報告を通して一貫して保持します。 土壌の背景、作物年齢、キャノピーの重なりは観察可能であるものに影響を与える。 あらゆる場所を良好または悪い状態に強制する代わりに、未知のクラスや障害のあるクラスを維持します。 透明な除染器と有効な観察の分数により、その結果の農業比較は、単一の全体の割合よりもはるかに簡単に解釈できます。
ターゲットとその創設者を包括するデザインキャプチャ
シードギャップポリゴンのキャプチャ計画は、意図した比較から始めるべきです。 作物ステージとフィールド質問にマッチする観察ウィンドウを選択します。 記録植栽日、最近の灌漑、降雨および管理イベント。 試料の写真を汚し、フィールド全体を処理する前に、最も小さな関連作物が見えることを確認します。 騒音の差を録音しながら、照明やカメラの設定で実用的として再現可能な観測を繰り返し続ける。 反射率ベースのインデックスが必要な場合は、適切なスペクトルバンドと評価された放射性ワークフローを使用します。通常のRGB色の調整は、近赤外反射を測定するのと等しくありません。 代表的な不当性作物、および計画されたカバレッジで疑わしい異常を含む。

トレーサブルな処理と解析ワークフローの構築
それぞれのパディを輪郭に、日付と設置方法を記録し、元の写真に対するギャップ候補を描画します。 フィールドのクルーがそれらを1つのタスクとして扱うことができるときだけ、近くのギャップをマージします。 ヘッドランズを別々に保ちます。 マッピングされたギャップの監視されたサンプルを占有ステーションと比較し、観察できない水を分類して下さい。
シードギャップポリゴンの品質レビューは、処理が完了した後に継続する必要があります。 出力をフルに頼る前に低分解の直線を見直し、異常な端で元のフレームに対して終了するモザイクを点検して下さい。 まぶた、重度の縫い目や未サポートの部分を、それらを明らかに完全な作物マップに滑らかにするのではなく、取り除きます。 インデックスが使用される場合、バンドのアイデンティティ、アライメント、無効な値を確認します。 構造が使用される場合、各ラスターセルを想定する代わりにポイントクラウドとサーフェスサポートを検査します。 目的の作物単位内の分布と有効領域をまとめ、農業者や作業員が必要とするフィールド識別子を保存します。
イラストの一例を通した作業
イラスト2.0ヘクタールのパディで、可視ギャップ候補は0.12ヘクタールを占めています。 マッピングされたパディの6%で、自動的に6%のシードリング死亡率ではありません。 0.03 ヘクタールがグレア・オブスカーリングされている場合、別途報告してください。 空のようにカウントすると、明らかなギャップの分率が7.5%増加します。
シードリングギャップポリゴンのこの例は、議論の余地ではなく、報告された結果や精度の約束です。 プロジェクトの測定値に、運用上の理由をつかまえて、その仮定を置き換えます。 数値子、分母器、観察日時、除外を可視します。 盗用可能な境界線、可視性または参照変更が決定を変更する場合、欠損証拠を収集するか、または余分小場所を報告するのではなく、未解決としてケースを保持します。
独立したフィールド証拠で検証
両足の隙間と不正確な列を交差する横断歩道。 予想される植え付け位置、ノート水深、および欠乏の緊急事態を区別するカウントの生きている苗。 フィールドの残りの部分に似ていると仮定する代わりに、まあクラスを意図的にサンプルします。
シードリングギャップポリゴンの評価には、フラグが付けられたターゲットと、適切な不燃な参照場所の両方が含まれる必要があります。 必見の候補だけをチェックすると、見逃されたターゲットやフル偽造パターンも推測できます。 使用する方法を調整するために使用される別の観察で評価します。 見本抽出ユニットと選択方法の明示的を保持し、それらを静かに低下させるよりもむしろ困難または不観察可能なケースを報告してください。 フィールドタイミングが画像のタイミングと異なる場合、サイトが訪問間で変更できるかどうかを説明します。 意見は、地図にマッチする地上記録を強制する指示ではなく、調査する証拠です。
トピック固有の解釈リスクを解決する
米の設立のために、ギャップが束縛、入口、または内部植える列に参加するかどうかを記録します。 それぞれの検査経路や、潜在的な説明をご提案します。 工場を囲むインテリアは、植え付けされていない回転ストリップから異なるフィールドの質問に値します。 ポリゴン全体を空のクラスに強制するのではなく、候補ギャップの中に見られる小さな生き物を保存します。 繰り返し画像は、一時的な低視認性から正当に永続的なギャップを区別することができます。フィールドチームは、十分な成長時間が介入のために残っているかどうかを決定します。
受取チームが使用できる証拠を渡して下さい
栽培者にアクセス可能なギャップクラスター、マップされたエリア、年齢や自信の不足をリストに与える。 作物の段階、労働および地方の農業を適度に判断して下さい。 次回の開催予定地の撮影場所の保存状況を把握
シードギャップの多角形手持ちのために、安定した識別子、ソースの観察日、座標参照、解析境界および有効観察状態を保持します。 必要な場所にある、アクセス可能な概要と関連する地理空間データの両方を供給します。 未解決の機能と次の便利なチェックを説明する短い例外レジスタを添付します。 データの修正が行われる場合、その理由とバージョンを維持し、量やステータスを追跡することができます。 受取チームにサンプル項目を見つけて自信を解釈するように依頼してください。実用的なレビューは、ファイルインテグレーションチェックが検出できないという不在なコンテキストを明らかにすることが多いです。
ギャップポリゴンをシードするためのクラウドフォトグラメトリーソフトウェアの評価を行うと、代表的なデータセットで完全なワークフローを評価します。 DroneCollabは、タスク固有の解釈とフィールド検証が不可欠である一方で、フォトグラメトリクスマッピングの出力を準備するために考慮することができます。 必要なエクスポート、レビュープロセス、実際の試験証拠を比較して、作業を再帰するためのワークフローを選択。